
EVST-ის რედაქციული გუნდის მიერ · ბოლო განახლება: 2026 წლის 11 ივნისი
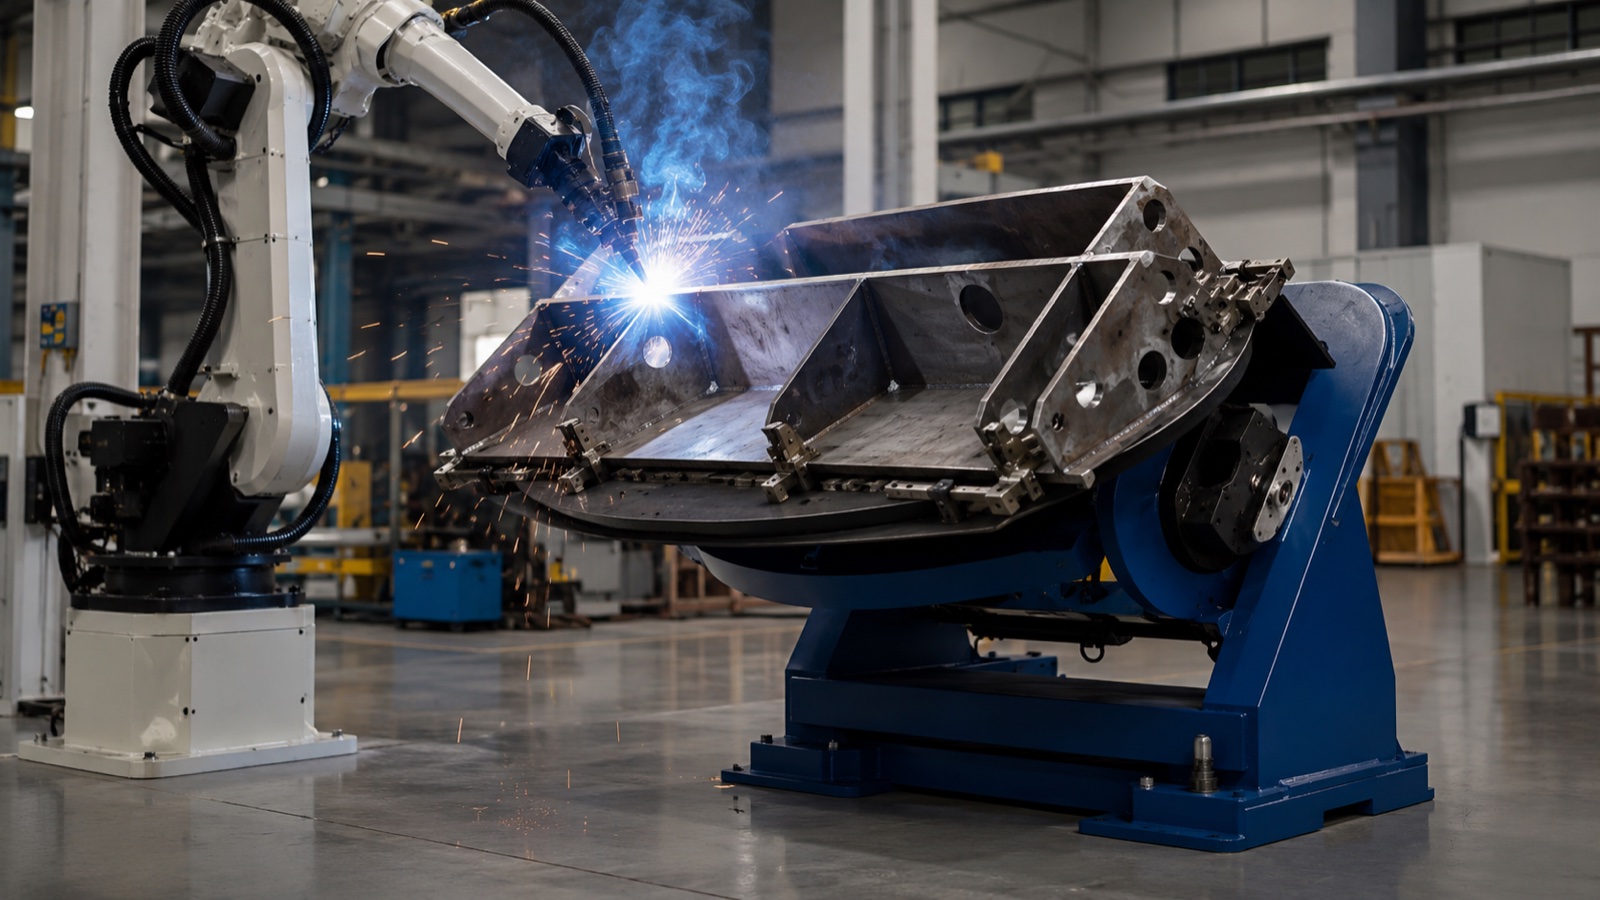
შედუღების პოზიციონერი არის ელექტრომოწყობილობა, რომელიც ბრუნავს, იხრება ან აწევს სამუშაო ნაწილს ისე, რომ შედუღების თითოეულ ნაკერამდე მიღწევა შესაძლებელი იყოს ბრტყელ ან ჰორიზონტალურ მდგომარეობაში, სადაც შედუღების ხარისხი და დალექვის სიჩქარე ყველაზე მაღალია. პოზიციონერები დაჯგუფებულია ელექტრომოწყობილობების რაოდენობის მიხედვით: ერთღერძიანი ერთეულები ბრუნავენ ერთ ღერძზე, ორღერძიანი ერთეულები ბრუნავენ და იხრებიან, ხოლო სამღერძიანი ერთეულები ამატებენ მეორე ბრუნვას ან აწევას. სწორი ტიპის არჩევა დამოკიდებულია ნაწილის გეომეტრიაზე, წონაზე და იმაზე, შედუღებას შემდუღებელი შეასრულებს თუ რობოტი.
რატომ არის მნიშვნელოვანი შედუღების პოზიციონერი
შედუღების ხარისხი მჭიდრო კავშირშია შედუღების პოზიციასთან. AWS D1.1-ის, ფოლადის სტრუქტურული შედუღების კოდის, მიხედვით, ბრტყელი (1G/1F) და ჰორიზონტალური პოზიციები უზრუნველყოფს უფრო მაღალ დენს, უფრო სწრაფ მოძრაობას და უკეთეს შედუღებას, ვიდრე ვერტიკალური ან ზედაპირული შედუღება, რადგან გრავიტაცია ხელს უწყობს გამდნარი აუზის ადგილზე შენარჩუნებას. არსებობს პოზიციონერი, რომელიც შედუღების პროცესში ნაკერის ხელსაყრელ ორიენტაციაში შენარჩუნებას უწყობს ხელს, იმის ნაცვლად, რომ შემდუღებელმა ან რობოტმა აიძულოს ნაკერი ფიქსირებული ნაწილის გარშემო ატაროს.
შედეგი სამმაგი ხდება. დალექვის სიჩქარე იზრდება, რადგან პროცესი ოპტიმალური პარამეტრებით მიმდინარეობს. დეფექტების მაჩვენებელი მცირდება, რადგან თავიდან აცილებულია პოზიციიდან გადახრილი შედუღება, რაც ფორიანობისა და შედუღების ნაკლებობის უდიდესი წყაროა. ციკლის დრო კი მცირდება, რადგან ნაწილი ავტომატურად გადადის შემდეგ ნაკერზე და არა ხელით იხსნება, იტრიალებს და ხელახლა ფიქსირდება. რობოტურ უჯრედში პოზიციონერი არის ის, რაც საშუალებას აძლევს ერთ მკლავს შედუღოს რთული ნაწილი ერთ უწყვეტ პროგრამაში. უჯრედის უფრო ფართო კონტექსტისთვის იხილეთ ჩვენი შედუღების რობოტის სახელმძღვანელო მძიმე მრეწველობისთვის.
სამი პოზიციონერის კლასი ღერძების რაოდენობის მიხედვით
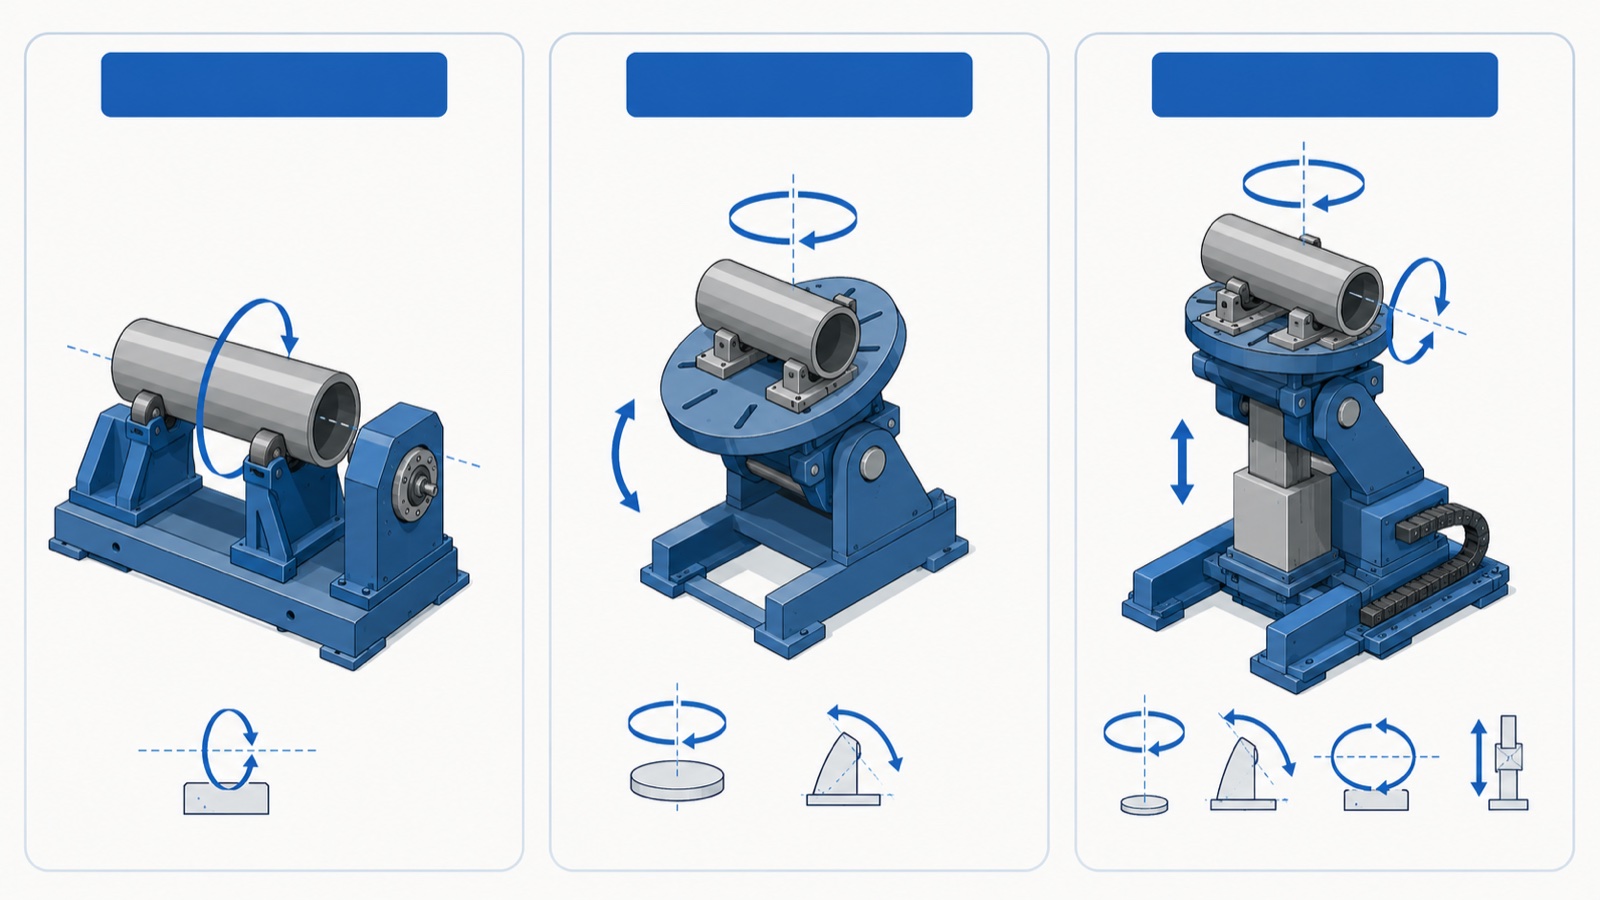
თითოეული შედუღების პოზიციონერი შეიძლება მოთავსდეს სამიდან ერთ ოჯახში მისი ელექტრო ღერძების რაოდენობის მიხედვით. ღერძების რაოდენობა განსაზღვრავს, თუ რომელი ნაკერები შეიძლება წარმოადგინოს მანქანამ ბრტყელ მდგომარეობაში და ეს არის პირველი სპეციფიკაცია, რომელიც უნდა დაფიქსირდეს უჯრედის ზომის განსაზღვრისას.
ერთღერძიანი პოზიციონერები
ერთღერძიანი პოზიციონერი უზრუნველყოფს ერთ მოძრაობას, თითქმის ყოველთვის ბრუნვას ჰორიზონტალური ან თითქმის ჰორიზონტალური ღერძის გარშემო. ეს არის ცილინდრული და ბრუნვით სიმეტრიული ნაწილების: მილების, წნევის ჭურჭლის გარსების, ფლანგების და ლილვების სამუშაო ძალა. ნაწილი ბრუნავს ფიქსირებული ჩირაღდნის ქვეშ, ხოლო ნაკერი რჩება ბრტყელ მდგომარეობაში, იდეალურია წრიული შედუღებისთვის. EVST-ის ერთღერძიანი ასორტიმენტი, რომელიც ჩამოთვლილია კომპანიის პროდუქტის ვებსაიტზე, მოიცავს ერთღერძიან მთავარ ყუთში სერვო პოზიციონერს, ერთღერძიან ჰორიზონტალურ სერვო პოზიციონერს და თავისა და კუდის ერთღერძიან შედუღების პოზიციონერს, რომელიც ამაგრებს გრძელ ნაწილს ამოძრავებულ თავსა და თავისუფლად მბრუნავ კუდის კონტურს შორის, რათა მას შეეძლოს ბრუნვა საკუთარი ცენტრალური ხაზის გასწვრივ.
ორღერძიანი პოზიციონერები
ორღერძიანი პოზიციონერი ბრუნვას დახრის ფუნქციას მატებს. მაგიდა როგორც ბრუნავს, ასევე იხრება, ამიტომ კუბოკრული ან არარეგულარული ნაწილის ნებისმიერ ზედაპირზე არსებული ნაკერი შეიძლება ბრტყელ მდგომარეობაში გადავიდეს. ეს არის ყველაზე მრავალმხრივი კლასი ზოგადი წარმოების, შედუღების, სამაგრების, ჩარჩოების და დანადგარების ბაზებისთვის, რომლებსაც შედუღების რამდენიმე სიბრტყეში აქვთ გამავალი. EVST-ის პროდუქციის კატალოგის თანახმად, მისი ორღერძიანი ხაზი მოიცავს L ტიპის, U ტიპის, C ტიპის და პლატფორმის ტიპის კონფიგურაციებს, რომლებიც ძირითადად განსხვავდებიან მაგიდის საყრდენით და ჩარჩოს მიერ მოცულობითი ნაწილის გარშემო დახრის კლირენსის ზომით.
სამღერძიანი პოზიციონერები
სამღერძიანი პოზიციონერი აერთიანებს ბრუნვას, დახრას და მესამე, როგორც წესი, მეორე ღერძს - ღერძულ ბრუნვას ან ვერტიკალურ აწევას. დამატებითი ღერძი საშუალებას აძლევს მანქანას შეინარჩუნოს ნაკერი არა მხოლოდ ბრტყელ მდგომარეობაში, არამედ რობოტთან მიმართებაში მუდმივ სამუშაო სიმაღლეზე და ორიენტაციაზე, რაც ამარტივებს რობოტის პროგრამირებას დიდ ან მაღალ კონსტრუქციებზე. EVST გთავაზობთ ვერტიკალურ და ჰორიზონტალურ სერვო პოზიციონერებს ამ მძიმე, გეომეტრიით მდიდარი აპლიკაციებისთვის.
| კლასი | ელექტროძრავიანი მოძრაობები | შესაფერისი | ტიპიური დაწყვილება |
|---|---|---|---|
| ერთღერძიანი | მხოლოდ როტაცია | მილები, გარსები, ფლანგები, ლილვები, წრიული ნაკერები | მექანიკური ან ერთჯერადი რობოტი, ფიქსირებული ჩირაღდანი |
| ორღერძიანი | როტაცია + დახრა | შედუღებული ნაწილები, ჩარჩოები, სამაგრები მრავალსიბრტყიანი ნაკერებით | ხელით ან რობოტით, ზოგადი წარმოება |
| სამღერძიანი | როტაცია + დახრა + მეორე წრიული მოძრაობა/აწევა | დიდი, მაღალი ან გეომეტრიით მდიდარი კონსტრუქციები | რობოტის უჯრედი, კოორდინირებული მოძრაობა |
კუდის/კუდის ღერძის წინააღმდეგ ფირფიტა: დაბნეულობის საერთო მიზეზი
მყიდველები ხშირად კითხულობენ, სჭირდებათ თუ არა „პოზიციონერი“ თუ „თავის/კუდის კონდახი“, თუმცა ეს კატეგორიები კონკურენტი არ არის, ისინი აღწერენ, თუ როგორ ფიქსირდება ნაწილი. მბრუნავი თეფშის ტიპის პოზიციონერი ნაწილს ერთ მბრუნავ მაგიდაზე ამაგრებს, რომელიც ერთი მხრიდან კონსოლით არის დამაგრებული. თავის/კუდის კონდახის განლაგება ორივე ბოლოში გრძელ ნაწილს ამაგრებს, ერთი ბოლო ამოძრავებულია, მეორე კი უმოქმედოდ, ამიტომ ის სტაბილურ ცენტრალურ ხაზზე ბრუნავს, როგორც ნაწილი დაზგაში.
ძირითადი წესი სიგრძე და სიმსუბუქეა. მოკლე, კომპაქტური ნაწილი იდეალურად ჯდება ერთ მბრუნავ დისკზე. გრძელი ლილვი, ძელი ან როტორი კონსოლური დამაგრების შემთხვევაში ჩაიხრება ან ირხევა, ამიტომ ის თავსა და კუდს შორის უნდა იყოს. ძალიან გრძელი ნაწილებისთვის, საკუთარი ელექტრო საყრდენით ან შუალედური საყრდენებით აღჭურვილი კუდიანი დისკი გადახრას ტოლერანტობის ფარგლებში ინარჩუნებს. პრაქტიკაში, როდესაც EVST-ის ინჟინრები ზომავენ უჯრედს მწარმოებლისთვის, რომელიც ადუღებს როგორც კომპაქტურ სამაგრებს, ასევე გრძელ ჩარჩოებს, ყველაზე გავრცელებული შედეგია ორი სადგური, ორღერძიანი მაგიდა სამაგრებისთვის და თავი/კუდი ჩარჩოებისთვის, იმის ნაცვლად, რომ ერთი მანქანა იძულებული იყოს ორივე სამუშაო ცუდად შეასრულოს.
სპეციფიკაციები, რომლებიც არჩევანს განსაზღვრავს
კლასის არჩევის შემდეგ, პარამეტრების მოკლე სია ადგენს ზუსტ მანქანას. ეს არის რიცხვები, რომლებიც მომწოდებელს სჭირდება ფასის დასამატებლად და რომლებიც მყიდველმა უნდა დაადასტუროს ოჯახის ყველაზე მძიმე და უდიდეს ნაწილთან შედარებით.
- რეიტინგული დატვირთვა — მაგიდაზე დასაჭერი მაქსიმალური სამუშაო ნაწილის მასა. ზომა ყოველთვის გაზომეთ ნაწილისა და მისი სამაგრის მიხედვით და არა შიშველი ნაწილის მიხედვით.
- სიმძიმის ცენტრი და ექსცენტრულობა — დატვირთვის ტევადობა მცირდება, როდესაც ნაწილის სიმძიმის ცენტრი მაგიდის ზედაპირიდან და ბრუნვის ღერძიდან გადადის. პოზიციონერი, რომელიც განკუთვნილია დატვირთვისთვის, როდესაც CoG ღერძზეა განთავსებული, შეიძლება გადატვირთული იყოს იმავე მასით, რომელიც ცენტრიდან გადახრილია.
- ბრუნვის სიჩქარე და ბრუნვა — უნდა შეესაბამებოდეს შედუღების მოძრაობის სიჩქარეს უდიდესი დიამეტრისთვის, რათა ნაკერთან ზედაპირის სიჩქარე პროცესის ფანჯრის ფარგლებში დარჩეს.
- დახრის დიაპაზონი და სიჩქარე — ორ და სამღერძიანი მოწყობილობებისთვის, კუთხოვანი გადაადგილება, რომელიც თითოეულ ნაკერს სიბრტყემდე ასწორებს, ჩვეულებრივ 90 ან 135 გრადუსამდე, ჩარჩოს ტიპის მიხედვით.
- მაგიდის დიამეტრი და T-სლოტის ნიმუში — ადგენს, თუ როგორ უნდა დამაგრდეს სამაგრი და რა ზომის ნაწილს უჭერდეს მხარს წინა მხარე.
- დამიწების/მოცურების რგოლის დენის გზა — შედუღებისთვის, პოზიციონერმა შედუღების დენი უნდა გაატაროს მბრუნავ შეერთებაზე საკისრებში რკალის წარმოქმნის გარეშე, რასაც უზრუნველყოფს შედუღებისთვის განკუთვნილი მოცურების რგოლი.
ზოგადი წარმოების პრაქტიკის თანახმად, ზომის არჩევისას დაშვებული ყველაზე გავრცელებული შეცდომაა პოზიციონერის შეფასება მხოლოდ სამუშაო ნაწილის წონის მიხედვით და ექსცენტრული დატვირთვის იგნორირება. ბრუნვის ღერძიდან მასის გადახრით დამონტაჟებული მძიმე ნაწილი აწესებს ბრუნვის მომენტს, რომელიც ამძრავმა უნდა შეინარჩუნოს ყველა კუთხით; თუ ეს მომენტი აღემატება დახრის ან ბრუნვის მომენტის ნომინალურ მაჩვენებელს, მაგიდა დატვირთვის ქვეშ ჩერდება ან უკან იხევს. EVST აქვეყნებს დატვირთვისა და მომენტის ლიმიტებს თითოეული მოდელის მიხედვით მოთხოვნის საფუძველზე და არა ერთი სათაურო ნომრის სახით, რადგან უსაფრთხო ლიმიტი დამოკიდებულია იმაზე, თუ სად მდებარეობს მასა.
მექანიკური vs რობოტული პოზიციონირება
პოზიციონერი ორ სრულიად განსხვავებულ ოსტატს ემსახურება. ხელით ან ნახევრად ავტომატურ სახელოსნოში პოზიციონერი უბრალოდ ნაკერს წარუდგენს ადამიანს შემდუღებელს კომფორტული სიმაღლითა და კუთხით, ოპერატორი აკონტროლებს როდის ინდექსირდება. რობოტულ უჯრედში პოზიციონერი კოორდინირებული მოძრაობის ღერძად იქცევა: რობოტის კონტროლერი პოზიციონერსა და მკლავს ერთად ამოძრავებს ისე, რომ ჩირაღდანი და ნაკერი შეთანხმებულად მოძრაობენ, ინარჩუნებენ იდეალურ სამუშაო კუთხეს მოხრილი ან ნაერთი შედუღების მეშვეობით.
კოორდინირებული მოძრაობა არის ის, რაც განასხვავებს რობოტულ შედუღების პოზიციონერს მარტივი მბრუნავი მაგიდისგან. ეს მოითხოვს პოზიციონერის სერვო ღერძების კონტროლს ან მჭიდრო სინქრონიზაციას რობოტის კონტროლერთან და სწორედ ეს არის მიზეზი, რის გამოც რობოტის დონის პოზიციონერები იყენებენ სერვო ძრავებს აბსოლუტური კოდირებით და არა მარტივი ცვლადი სიხშირის ძრავებით. უჯრედის სრული კონსტრუქციისთვის, მათ შორის, თუ როგორ არის ერთად მითითებული ენერგიის წყარო, რობოტი და პოზიციონერი, იხილეთ EVST პროდუქტის საიტის სახელმძღვანელო. შედუღების რობოტის უჯრედის შერჩევა.
როგორ ავირჩიოთ: ხუთსაფეხურიანი გზა
- ნაწილების ოჯახის პროფილირება. ჩამოთვალეთ ყველაზე დიდი, მძიმე და ყველაზე მოუხერხებელი ნაწილები, რომელთა დამუშავებაც უჯრედს შეუძლია. ზომა უარეს შემთხვევაში უნდა შეესაბამებოდეს და არა საშუალოს.
- ღერძების რაოდენობის დაფიქსირება. ცილინდრული ნაწილებისთვის მხოლოდ ბრუნვა; მრავალსიბრტყიანი ნაკერებისთვის დაამატეთ დახრილობა; მესამე ღერძი დაამატეთ მხოლოდ მაშინ, როდესაც დიდი ან მაღალი გეომეტრია რობოტის ქვეშ მუდმივ სამუშაო სიმაღლეს მოითხოვს.
- აირჩიეთ შენახვის მეთოდი. კომპაქტური ნაწილებისთვის - ერთი მბრუნავი პლატფორმა; გრძელი ან წვრილი ნაწილებისთვის - თავი/კუდა კონუსი, რომელიც გადახრას გამოიწვევს.
- დაადასტურეთ დატვირთვა ექსცენტრიულობით. შეამოწმეთ ნომინალური დატვირთვა სიმძიმის ცენტრის ფაქტობრივი გადაადგილებისას, სამაგრი მოწყობილობის ჩათვლით და არა მხოლოდ ღერძზე შიშველი ნაწილის წონა.
- შედუღების ინტერფეისი შეადარეთ. შედუღებისთვის განკუთვნილი მოცურების რგოლი დენის ტრაექტორიისთვის, სერვოკონტროლი რობოტის კოორდინაციისთვის და გადაადგილების სიჩქარეები, რომლებიც შეესაბამება თქვენს პროცესს.
EVST-ის პოზიციონერის ხაზის დატვირთვისა და დახრის/მობრუნების მოთხოვნების მიხედვით მოდელის მიხედვით განხილვისთვის, ციტატისკენ მიმავალი გზის მითითებით, იხილეთ თანდართული სახელმძღვანელო. EVST შედუღების პოზიციონერის შერჩევა 2026პოზიციონერის ალტერნატიულ სამუშაო ნაწილის დამუშავების მანქანებთან შესადარებლად, წაიკითხეთ შედუღების პოზიციონერი მბრუნავი მაგიდის წინააღმდეგ მანიპულატორის წინააღმდეგ.
EVST-ის შედუღების პოზიციონერების ასორტიმენტი
EVST, რომლის სათაო ოფისი ჩენდუში მდებარეობს და წარმოება ვენლინგში, თავისი რობოტული შედუღების პორტფოლიოს ფარგლებში სამივე ღერძიანი კლასის შედუღების პოზიციონერებს ამზადებს. გამოქვეყნებული ასორტიმენტი მოიცავს ერთღერძიან ერთეულებს (ძირითადი სერვო, ჰორიზონტალური სერვო და თავისა და კუდის ძრავა), ორღერძიან ერთეულებს (L ტიპი, U ტიპი, C ტიპი და პლატფორმის ტიპი) და სამღერძიან სერვო პოზიციონერებს (ვერტიკალური და ჰორიზონტალური ღერძული ბრუნვა). დატვირთვის მაჩვენებლები, მაგიდის ზომები და დახრის დიაპაზონები მითითებულია თითოეული აპლიკაციისთვის მოთხოვნის შემთხვევაში, რადგან უსაფრთხო დატვირთვა დამოკიდებულია ნაწილის გეომეტრიასა და სიმძიმის ცენტრის გადაადგილებაზე და არა მხოლოდ მასაზე.
EVST-ის სერტიფიცირების ჩანაწერის თანახმად, მის რობოტული და შედუღების ავტომატიზაციის წარმოების ხაზს აქვს IATF 16949 საავტომობილო დონის ხარისხის სერტიფიკატი, ხოლო მის პროდუქტებს აქვთ CE, SGS და TUV მესამე მხარის სერტიფიკატები. პოზიციონერები, როგორც წესი, მიეწოდება სრული შედუღების უჯრედის ნაწილად EVST-ის QJAR შედუღების რობოტებთან და ენერგიის წყაროსთან ინტეგრაციასთან ერთად, ამიტომ ბრუნვისა და დახრის ღერძები ამოქმედდება მკლავთან კოორდინირებული მოძრაობით და არა დამოუკიდებელი მაგიდის სახით.
ხშირად დასმული შეკითხვები
რისთვის გამოიყენება შედუღების პოზიციონერი?
შედუღების პოზიციონერი ბრუნავს, იხრება ან აწევს სამუშაო ნაწილს ისე, რომ შედუღების თითოეული ნაკერი მოყვანილი იყოს ბრტყელ ან ჰორიზონტალურ მდგომარეობაში, სადაც შედუღების ხარისხი და დალექვის სიჩქარე ყველაზე მაღალია. ის აუმჯობესებს შედუღების ხარისხს, ზრდის გამტარუნარიანობას პოზიციიდან გადახრილი შედუღების თავიდან აცილებით და რობოტული უჯრედის საშუალებით საშუალებას აძლევს ერთ მკლავს შედუღოს რთული ნაწილი ერთი უწყვეტი პროგრამით.
რა განსხვავებაა ერთ, ორ და სამღერძიან პოზიციონერებს შორის?
ერთღერძიანი პოზიციონერი ნაწილს ერთი ღერძის გარშემო ატრიალებს, რაც შესაფერისია ცილინდრული ნაწილებისა და წრიული ნაკერებისთვის. ორღერძიანი პოზიციონერი დახრას მატებს, ამიტომ ყუთისებრი ნაწილის რამდენიმე ზედაპირზე არსებული ნაკერები შეიძლება ბრტყლად იყოს წარმოდგენილი. სამღერძიანი პოზიციონერი მეორე გრიაციას ან ვერტიკალურ აწევას მატებს, რომელიც გამოიყენება დიდ ან მაღალ კონსტრუქციებზე, სადაც რობოტს ნაკერის მუდმივ სიმაღლეზე და ორიენტაციაზე შენარჩუნება სჭირდება.
როდის მჭირდება თავი/კუდი მბრუნავი დისკის ნაცვლად?
როდესაც ნაწილი გრძელი ან წვრილია, გამოიყენეთ თავი/კუდი, მაგალითად, ლილვი, ძელი ან როტორი, რომელიც მხოლოდ ერთ მხარეს დაყრდნობის შემთხვევაში ჩამოიწევს ან ირხევა. ამოძრავებული თავი და უმოქმედო კუდი ნაწილს სტაბილურ ცენტრალურ ხაზზე ამაგრებს, რათა ის სწორ ბრუნვაში იმოძრაოს. მოკლე, კომპაქტური ნაწილების განთავსება შესაძლებელია ერთ მბრუნავ მბრუნავ ფირფიტაზე.
როგორ გავზომო შედუღების პოზიციონერის ზომა სწორად?
ზომა შეაფასეთ ოჯახის ყველაზე მძიმე და უდიდესი ნაწილის მიმართ, მისი სამაგრის ჩათვლით, და შეამოწმეთ ნომინალური დატვირთვა სიმძიმის ცენტრის ფაქტობრივი გადახრის დროს და არა მხოლოდ ბრუნვის ღერძზე არსებული შიშველი წონის. ექსცენტრული დატვირთვა აწესებს ბრუნვის მომენტს, რომელიც ამძრავმა უნდა შეინარჩუნოს ყველა კუთხით; მისი იგნორირება ყველაზე გავრცელებული შეცდომაა. ბრუნვისა და დახრის ბრუნვის მომენტი გადაამოწმეთ მომწოდებელთან ყველაზე უარესი შემთხვევის გადახრის მიმართ.
შეუძლია თუ არა შედუღების პოზიციონერს რობოტთან ერთად მუშაობა?
დიახ. რობოტურ უჯრედში პოზიციონერი ხდება კოორდინირებული მოძრაობის ღერძი, რომელიც რობოტის კონტროლერის მიერ ან მასთან სინქრონიზებულია, ამიტომ ჩირაღდანი და ნაკერი ერთად მოძრაობენ იდეალური სამუშაო კუთხის შესანარჩუნებლად. რობოტის დონის პოზიციონერები იყენებენ სერვოძრავებს აბსოლუტური კოდირებით და შედუღების ნომინალური მოცურების რგოლით, რათა დენის გატარება მბრუნავ შეერთებაზე მოხდეს. სწორედ ეს განასხვავებს რობოტული შედუღების პოზიციონერს მარტივი მბრუნავი მაგიდისგან.
სად წავიდეთ შემდეგ
EVST-ის ამჟამინდელი ერთ, ორ და სამღერძიანი ოჯახების ვიზუალური მიმოხილვისთვის, შეადარეთ EVST შედუღების პოზიციონერების სერიას.
პოზიციონერის კონკრეტულ დატვირთვასთან და დახრის/მობრუნების მოთხოვნასთან შესატყვისად, ციტატის მისაღებად იხილეთ EVST პროდუქტის საიტის სახელმძღვანელო. EVST შედუღების პოზიციონერის შერჩევა ერთღერძიანიდან სამღერძიანამდეპოზიციონერსა და სხვა დამუშავების მანქანებს შორის არჩევანის გასაკეთებლად წაიკითხეთ შედუღების პოზიციონერი მბრუნავი მაგიდის წინააღმდეგ მანიპულატორის წინააღმდეგსრული რობოტული შედუღების უჯრედისთვის იხილეთ ჩვენი შედუღების რობოტის სახელმძღვანელო და უჯრედის შერჩევის სახელმძღვანელოშესყიდვებთან დაკავშირებული კითხვების შემთხვევაში, EVST-ის გაყიდვების სამსახურთან დაკავშირება შესაძლებელია შემდეგი ბმულის საშუალებით: საკონტაქტო გვერდი.
ავტორის შესახებ: EVST-ის სარედაქციო ჯგუფი წერს სამრეწველო რობოტიკისა და ინტელექტუალური წარმოების შესახებ ინჟინრებისა და ოპერაციების ლიდერებისთვის, რომლებიც აფასებენ ავტომატიზაციის პროექტებს. EVST-მა (EVS TECH CO., LTD), რომელიც დაარსდა ჩენდუში 2018 წელს, განახორციელა 600-ზე მეტი ავტომატიზაციის პროექტი და გაგზავნა 100-ზე მეტ ქვეყანაში, IATF 16949 საავტომობილო დონის სერტიფიკატით და CE / SGS / TUV მესამე მხარის სერტიფიკატებით QJAR, კოლაბორაციული რობოტის, SCARA-ს და დელტა პროდუქტის ოჯახებში.