
By ჟანგ ვეი, შედუღების აპლიკაციების უფროსი ინჟინერი · EVST-ის აპლიკაციების ინჟინერიის გუნდი · · განხილულია EVST-ის რობოტიკის ინტეგრაციის ინჟინერიის მიერ
სქელი ფირფიტის მრავალგამტარი შედუღების უჯრედი აწყვილებს სამრეწველო რობოტს რკალისა და ნაკერის მიკვლევის ფუნქციით, აფიქსირებს ჩირაღდანს შეერთების ცენტრალურ ხაზთან რეალურ დროში ±0.5 მმ-ის ფარგლებში, რათა მრავალგამტარი ღერძები მუდმივი პარამეტრებით განთავსდეს პირველი ნაწილიდან მეათასემდე — ხოლო გარე ღერძების (შედუღების პოზიციონერი, მოძრავი რელსი) დამატება საშუალებას აძლევს ერთ რობოტს დაფაროს მძიმე სტრუქტურული ფოლადი, რომლის გადასაადგილებლადაც გამოცდილ შემდუღებელს საათები სჭირდება. ეს სახელმძღვანელო განმარტავს უჯრედის უკან არსებული ნაკერების თვალყურის დევნების, მრავალგამტარი კონტროლისა და გარე ღერძის შესახებ გადაწყვეტილებების მიღების წესებს, ასევე იმას, თუ როგორ მოქმედებს EVST მასზე კონსტრუქციული ფოლადის, საინჟინრო მანქანების, წნევის ჭურჭლებისა და რკინიგზის ურიკების მიმართ.
ძირითადი მიღება
- კვალიფიციური შემდუღებლების დაქირავება და სქელ ფირფიტაზე გრძელი, მრავალგამტარი შეერთებების გასწვრივ თანმიმდევრულობის შენარჩუნება რთულია; ნაკერების თვალყურისდევნების მქონე რობოტი ცენტრალურ ხაზს შიგნით ინარჩუნებს. ± 0.5 მმ (ტიპიური მიღწევადია EVST-ინტეგრირებული უჯრედების გამოყენებით დაკალიბრებული რკალის + ხედვის თვალთვალის შესაძლებლობით) და აღწევს ~ 99% სტანდარტული სქელი ფირფიტის შეერთებების პირველი გავლის მიღების მაჩვენებელი (ინდუსტრიისთვის ტიპიური დიაპაზონი ISO 3834 B კლასის წარმოების შესაბამისად, პროექტის მიხედვით).
- მრავალგამტარი ფენები ვერ ხერხდება, როდესაც გამავლებს შორის ტემპერატურა ან ქსოვის პარამეტრები იცვლება — რობოტი ორივეს სტაბილურად ინარჩუნებს, ამიტომ წიდის ჩაჭედვა, შედუღების ნაკლებობა და ჭრილი მკვეთრად ეცემა.
- ორღერძიანი U-ტიპის პოზიციონერი ნაწილს ოპტიმალურ, ბრტყელ-გრავიტაციულ შედუღების პოზიციაში აბრუნებს; მოძრავი რელსი აფართოებს მისადგომს; ერთად უჯრედი მასშტაბირდება 16-მდე გარე ღერძი.
- თითო უჯრედზე ორი კვალიფიციური შემდუღებელია გადაადგილებული (ტიპიურია ერთ ცვლაში საბაზისო სამუშაოებისთვის; განსხვავდება ნაწილების შერევისა და შემოწმების კლასის მიხედვით), ორ ცვლაში უწყვეტი მუშაობით.
- სამრეწველო მკლავი დაცულია ISO 10218 მისი უჯრედის შიგნით.
ეს სტატია განკუთვნილია წარმოების მენეჯერებისთვის, შედუღების ინჟინრებისა და ქარხნის მფლობელებისთვის, რომლებიც ავტომატიზირებენ სქელფირფიტიან კონსტრუქციულ შედუღებას. იგი მოიცავს მრავალგამტარ სქელფირფიტიან შეერთებებს გარე ღერძებით; არ მოიცავს თხელფურცლიან ან ალუმინის ნაკეთობებს, რომლებსაც განსხვავებული პარამეტრების რეჟიმი აქვთ.
რას მოიცავს სქელფირფიტოვანი მრავალგამტარი შედუღება
მძიმე კონსტრუქციულ ფოლადზე — H-ს მაგვარი სხივები, ყუთოვანი ძელები, ჩარჩოები, წნევის ჭურჭლის გარსი, რკინიგზის ურიკები — შეერთებები გრძელია, ფირფიტა სქელი და ერთი გავლებითაც კი შეუძლებელია ნაპრალის შევსება ან სრული შეღწევადობის მიღწევა. შემდუღებლები ფენებად აწყობენ ნაკეცს: ფესვის გასასვლელი, შემავსებელი გასასვლელები და თავსახური, თითოეული კონტროლირებადი სითბოს შეყვანით და ნაკეცის განლაგებით. ადამიანის ხელი ათას ნაწილზე გადაადგილდება: გვიანი გადაადგილების დაღლილობა არბილებს მოძრაობის სიჩქარეს, ცენტრალური ხაზი გადაიხრება და შემოწმება უარყოფს ნაკერს. უჯრედი არსებობს, რადგან შეერთება ძალიან განმეორებადია ადამიანისთვის სპეციფიკაციების შესასრულებლად და ძალიან კრიტიკულია მოგვიანებით შესამოწმებლად.
 სურათი 1 — მრავალგამტარი შედუღების მძივის განივი კვეთა: ძირის გასასვლელი ქვედა ნაწილში, შემავსებელი გასასვლელები, რომლებიც გროვდება და თავსახურის გასასვლელი ხილული თერმული ელფერით. გავლის რაოდენობისა და გასასვლელებს შორის პარამეტრები განსაზღვრავს, გაივლის თუ არა შეერთება შემოწმებას.
როდესაც სქელი ფირფიტების შედუღების ავტომატიზაცია გამოდგება — და როდესაც არა
გადამწყვეტი ფაქტორებია შეერთების სირთულე, ნაწილის ზომა და შემოწმების კლასიგამოიყენეთ ეს ჩარჩო:
| აირჩიეთ მრავალგამტარი რობოტის უჯრედი, როდესაც… | ხელახლა დაფიქრდით, როდის… |
|---|---|
| ფირფიტა საკმარისად სქელია, რომ რამდენიმე გავლა დასჭირდეს | ერთგადასავლიანი თხელი ფურცლის დამუშავება ყველაზე დიდი მოცულობისაა. |
| სახსრები გრძელია ან მეორდება მრავალ ნაწილში | გეომეტრია ყველა ნაწილს ლოგიკის გარეშე ცვლის |
| ინსპექტირება მოითხოვს პირველი ეტაპის თანმიმდევრულ ხარისხს | მსუბუქი სამუშაოების მხოლოდ ვიზუალური შემოწმება |
| კვალიფიციური შემდუღებლები ცოტანი არიან ან ბერდებიან | არსებული შემდუღებლები ადვილად აკმაყოფილებენ გამტარუნარიანობას |
| დიდი ნაწილები საჭიროებენ გადამისამართებას გავლებებს შორის | პატარა ნაწილებს შემდუღებელი ერთი მოძრაობით უმკლავდება |
EVST სქელფირფიტიან უჯრედს იკვლევს იმით, რასაც ჩვენი ინჟინრები უწოდებენ... ცენტრალური ხაზის პირველი მეთოდი: დააფიქსირეთ ჩირაღდანი შეერთების ცენტრალურ ხაზზე რკალისა და ნაკერის რეალურ დროში თვალყურის დევნებით, შემდეგ ააწყვეთ გავლა გავლაზე გავლის შემდეგ მუდმივი გავლათაშორისი ტემპერატურის პირობებში და ქსოეთ — რადგან მრავალგამტარიანი შეერთება პარამეტრის დრიფტის დროს გაცილებით ხშირად იშლება, ვიდრე რობოტის პოზაში.
ხელით და რობოტულად შედუღებული სქელი ფირფიტებით მრავალგამტარი შედუღება
| ფაქტორი | ხელით შედუღება | რობოტული მრავალგამტარი შედუღება |
|---|---|---|
| სახსრების პოზიციის სიზუსტე | ხელის თვალში შეხება, დაღლილობისგან მიქრება | ფიქსირდება ცენტრალურ ხაზზე ±0.5 მმ ნაკერის მიკვლევით |
| ფენის პარამეტრის თანმიმდევრულობა | შემდუღებელი აფასებს გასასვლელებს შორის ტემპერატურას | პროგრამის წყალობით სტაბილურად შენარჩუნებულია; ნაკლები წიდა და ჭრილი |
| დეფექტების მაჩვენებელი (პირველი ეტაპის დადასტურება) | ცვლადი, გვიან ცვლაში ვარდნა | ~99%-ით ნაკლები ნაკერის მიკვლევადობა და სტაბილური პარამეტრები |
| შემდუღებლები გადაადგილებულნი არიან | - | ორი თითო უჯრაზე (ტიპიური) |
| უწყვეტი სირბილი | ერთი ცვლა დაღლილობით | ორ ცვლაში მუშაობა ოპერატორის გადაადგილების გარეშე |
| დიდ ნაწილებზე წვდომა | შემდუღებლის გადაადგილებები და დამჭერების ხელახლა დამაგრება | პოზიციონერი ბრუნავს; სამგზავრო რელსი იჭიმება |
როგორ აგებულია სქელი ფირფიტის უჯრედი
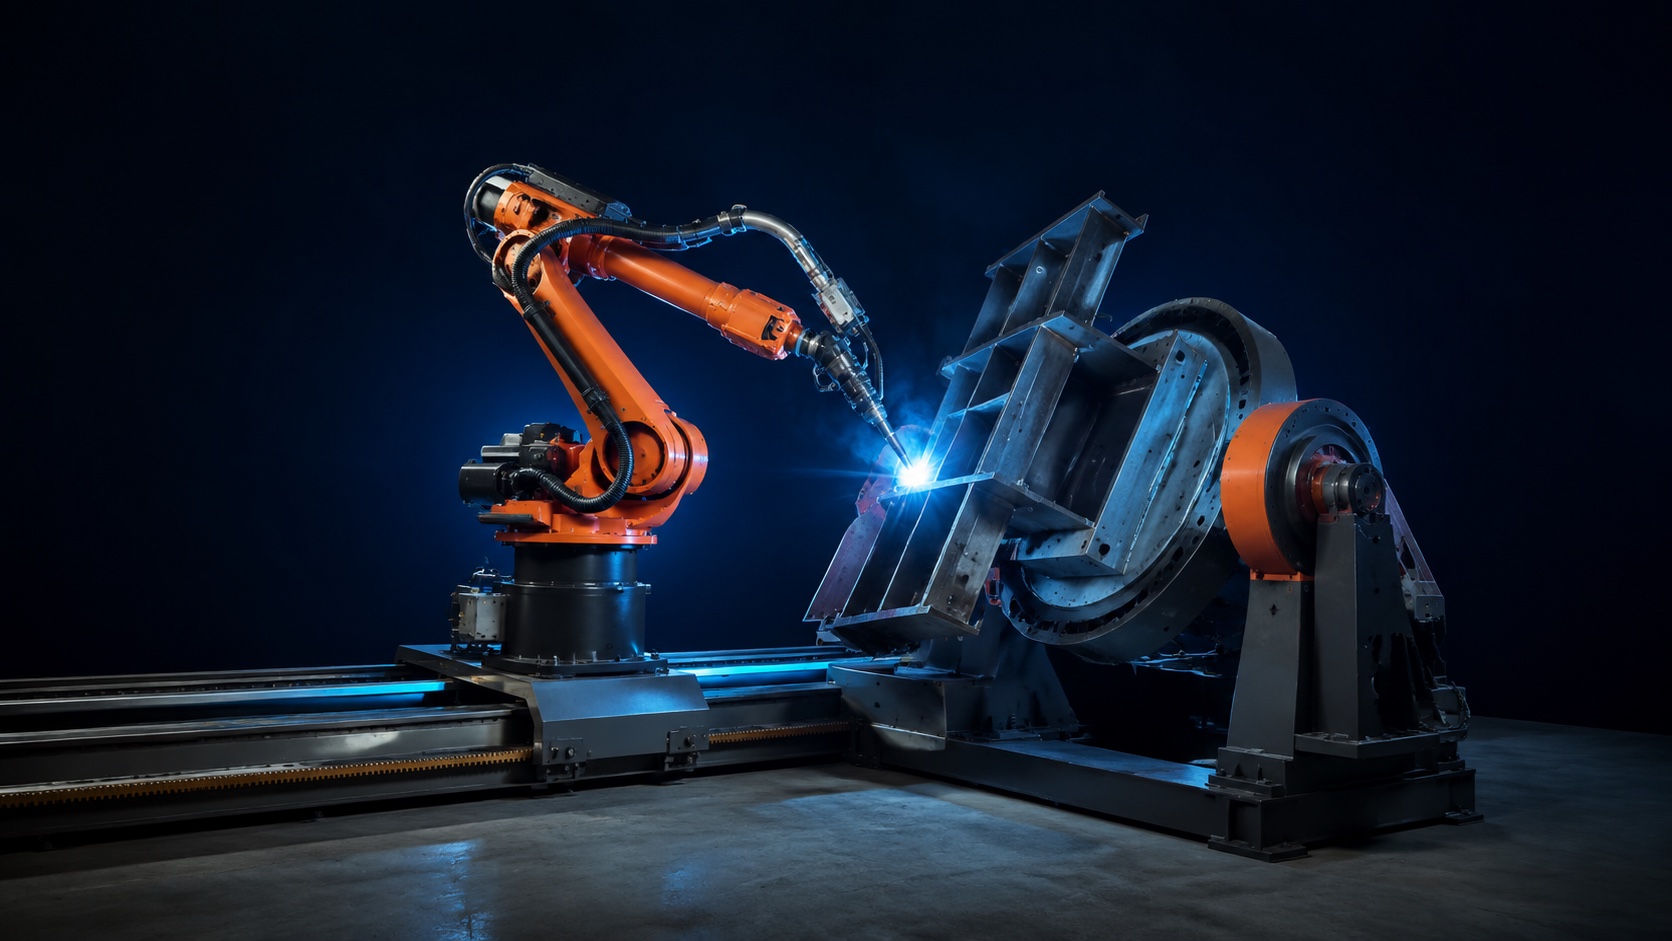 სურათი 2 — ცენტრალური ხაზის პირველი მეთოდი ერთ უჯრედში: რობოტი ადუღებს, პოზიციონერი აბრუნებს ნაწილს ბრტყელ გრავიტაციამდე, მოძრავი რელსი აფართოებს მისაღწევ შესაძლებლობას. სამივე მათგანი ერთ კონტროლერზე კოორდინირებული გარე ღერძია.
სამი საინჟინრო დეტალი განსაზღვრავს, შეინარჩუნებს თუ არა უჯრედი ტოლერანტობას წარმოების თვეების განმავლობაში:
- ნაკერების რეალურ დროში თვალყურის დევნება. რკალისა და ხედვის მიხედვით ნაკერების მიკვლევა აფიქსირებს ჩირაღდანს შეერთების ცენტრალურ ხაზთან ±0.5 მმ-ის რადიუსში, რეალურ დროში, მთელი ღერძის გასწვრივ. რობოტი არა მხოლოდ მიჰყვება დაპროგრამებულ გზას - ის ასწორებს რეალურ შეერთებას შედუღების დროს. ეს არის იატაკი, რომლის ქვემოთაც მრავალგამტარობის ხარისხი ვერ შენარჩუნდება.
- მრავალჯერადი პარამეტრების კონტროლი. უჯრედის თანმიმდევრობა ფესვის, შევსების და დახურვის გადასასვლელებს კონტროლირებად გავლებებს შორის ტემპერატურასა და ქსოვაზე ახდენს; სითბოს შეყვანა სტაბილური რჩება. წიდის ჩართვა, შერწყმის ნაკლებობა და ჩაჭრა — უკმარისობის რეჟიმები, რომლებიც არღვევს სქელ ფირფიტაზე მრავალგავლებას — მკვეთრად ეცემა, როდესაც პროგრამა ამ მუდმივობას ინარჩუნებს.
- გარე ღერძები, რომლებიც სახსარს აღწევენ. ორღერძიანი U-ტიპის პოზიციონერი რობოტს ოპტიმალურ, ბრტყელ-გრავიტაციულ მდგომარეობაში აბრუნებს, რათა თითოეული გავლა დაღმართზე მოხდეს; მოძრავი რელსი რობოტს ხაზის გასწვრივ ამოძრავებს, რათა შეერთებები ფიქსირებული ფუძით მკლავზე გრძელი იყოს. უჯრედი 16 გარე ღერძამდე მასშტაბირდება, რაც დიდი სტრუქტურული ჩარჩოების ერთ კონსტრუქციაში შედუღების საშუალებას იძლევა.
პრაქტიკაში, ყველაზე ხშირად ვაწყდებით პოზიციონერის, როგორც არჩევითი მოწყობილობის გამოყენებას: რობოტი, რომელიც არასწორ, არასწორ პოზიციებს ადუღებს, უფრო ნელა მუშაობს და მიკროდეფექტებს აგროვებს, მაშინ როცა იგივე რობოტი ბრუნვად ნაწილზე სუფთად ადუღებს. EVST პოზიციონერის და რელსის ზომას ნაწილის ფაქტობრივი გარსის მიხედვით ასწორებს და არა კატეგორიის მიხედვით.
ინვესტიციის ანაზღაურება: ხარისხი, გამტარუნარიანობა და კვალიფიციური მუშახელის ჩანაცვლება
პირველი ბერკეტი არის შემოწმების შედეგიცენტრალური ხაზის ±0.5 მმ-ზე და პარამეტრების სტაბილურობის შენარჩუნება პირველი გავლისას მიღების მაჩვენებელს 99%-მდე ზრდის, რაც გამორიცხავს განმეორებით დამუშავებას, რომელსაც სხვა შემთხვევაში რენტგენის ან ულტრაბგერითი გამოკვლევა გამოიწვებდა. მეორე არის გამტარუნარიანობა: ორცვლადიანი უწყვეტი შედუღება ოპერატორის დაღლილობის გარეშე ამაღლებს გამოსავალს იმავე უჯრედის გარსიდან. მესამე არის კვალიფიციური მუშახელის გადაადგილებათითო უჯრედზე ორი შემდუღებელი თავისუფლდება, რაც სერტიფიცირებული კადრების სტრუქტურულ დეფიციტს აგვარებს. ანაზღაურება დამოკიდებულია შემოწმების კლასზე, ნაწილების შემადგენლობასა და მიმდინარე პერსონალზე და EVST მას თითოეული პროექტისთვის განსაზღვრავს.
სად გამოიყენება სხვადასხვა ინდუსტრიაში
- ფოლადის კონსტრუქციები და წინასწარი კონსტრუქციები — H-სებრი სხივები, ყუთოვანი ძელები, სვეტ-სხივის შეერთებები; გრძელი განმეორებადი შედუღებები, სადაც ნაკერის ნაკვალევი დიფერენციატორია.
- საინჟინრო მანქანები და მიწის სამუშაოები — მძიმე ჩარჩოები და შასის ქვედა ნაწილი სქელ ფირფიტაზე მრავალგამტარი შეერთებებით.
- წნევის ჭურჭელი — სქელ გარსებზე წრიული და გრძივი ნაკერები, სადაც შემოწმების კლასი შეუდარებელია და თანმიმდევრულობა მნიშვნელოვანია.
- რკინიგზის ურიკები და მოძრავი შემადგენლობა — განმეორებითი სქელფირფიტებიანი შეერთებები პირველი გავლის მკაცრი მიღების მოთხოვნებით.
იგივე ლოგიკა მოქმედებს, რადგან სამუშაო დატვირთვა იდენტურია: გრძელი, მრავალგამტარი, სრული შეღწევადობის მქონე შეერთება ფირფიტაზე, რომელიც ძალიან სქელია ერთი გასვლისთვის. სანამ ეს სამი პირობა დაკმაყოფილებულია, უჯრედი ანაზღაურებადია.
სტანდარტები, რომლითაც უჯრედი მუშაობს
სქელი ფირფიტების კონსტრუქციული სამუშაოებისთვის განკუთვნილი რობოტ-შედუღების უჯრედები შეესაბამება სტანდარტების სამ ოჯახს:
- ISO 3834 — ლითონის მასალების დნობით შედუღების ხარისხის მოთხოვნები. ISO 3834-2 (ყოვლისმომცველი), 3834-3 (სტანდარტული) და 3834-4 (დაწყებითი) კლასები ადგენს დოკუმენტაციის, პროცედურის კვალიფიკაციისა და შემოწმების მოთხოვნებს, რომელთა დასაკმაყოფილებლადაც შექმნილია უჯრედის WPS (შედუღების პროცედურის სპეციფიკაცია).
- ISO 14732 — შემდუღებელი პერსონალის კვალიფიკაცია ლითონის მასალების სრულად მექანიზებული და ავტომატური შედუღებისთვის. მოიცავს რობოტული შედუღების უჯრედების ოპერატორისა და რეგულირების კვალიფიკაციას; მოთხოვნადია ევროკავშირის და OEM-ის მრავალი სპეციფიკაციით.
- AWS D1.1 — სტრუქტურული შედუღების კოდი: ფოლადი. ჩრდილოეთ ამერიკის კონსტრუქციული ფოლადის სტანდარტი, წინასწარი კვალიფიკაციის მქონე WPS-ით, კვალიფიკაციის ტესტირებისა და შემოწმების წესებით. აშშ-ში კონსტრუქციული ფოლადისა და ხიდის სამუშაოების უმეტესობა განსაზღვრავს D1.1-ს.
- ISO 10218 — რობოტის უსაფრთხოება. სამრეწველო მკლავი დაცულია უჯრედის შიგნით ISO 10218-1 (რობოტი) და ISO 10218-2 (სისტემური ინტეგრაცია) სტანდარტების შესაბამისად.
ნაკერების თვალყურის დევნება და მრავალგამტარი პარამეტრების კონტროლი არის ინსტრუმენტები, რომლებიც ხელს უწყობს ამ სტანდარტების დაკმაყოფილებას — ისინი არ ცვლის WPS-ს, ოპერატორის კვალიფიკაციას ან შემოწმების გეგმას.
კითხვა-პასუხი
რამდენად ზუსტია ნაკერების თვალყურის დევნება სქელ ფირფიტაზე? რკალსა და ხედვაზე დაფუძნებული ნაკერების თვალყურის დევნება აფიქსირებს ჩირაღდანს სახსრის ცენტრალურ ხაზთან ±0.5 მმ-ის რადიუსში რეალურ დროში EVST-ინტეგრირებული უჯრედების გამოყენებით (ტიპიური მიღწევადია კალიბრირებული თვალყურის დევნებისას; განსხვავდება ზედაპირის მდგომარეობის, მორგებისა და პროცედურის მიხედვით), ასწორებს ფაქტობრივ ნაკერს მძივის დადებისას, მხოლოდ პროგრამირებულ გზაზე დაყრდნობის ნაცვლად.
რატომ აღწევს პირველივე ეტაპზე მიღებული გამოცდების მაჩვენებელი 99%-ს? რადგან ცენტრალური ხაზის და პარამეტრის დრიფტი - ორივე უკმარისობის რეჟიმი - ამოღებულია. ნაკერების თვალყურის დევნება აფიქსირებს პირველს; დაპროგრამებული გასასვლელებს შორის ტემპერატურა და ქსოვის კონტროლი აფიქსირებს მეორეს. ერთად, მრავალგამტარი შეერთება ყოველ ჯერზე ერთნაირად იდება. ფიგურა წარმოადგენს ინდუსტრიისთვის ტიპურ დიაპაზონს, რომელიც მიიღწევა ISO 3834 B კლასის ეკვივალენტური დამზადებით; ფაქტობრივი სიჩქარე განისაზღვრება თითოეული პროექტის მიხედვით.
მჭირდება პოზიციონერი და სამგზავრო რელსი? პოზიციონერის ღირებულება თითქმის ყოველთვის განისაზღვრება დენადობით: ნაწილის ბრტყელ გრავიტაციულ პოზიციაზე მობრუნება ამცირებს მიკროდეფექტებს და რობოტს საშუალებას აძლევს უფრო სწრაფად შედუღოს. მოძრავი რელსის ღირებულება განისაზღვრება გაშლილობით — ეს აუცილებელია მაშინ, როდესაც შეერთება რობოტის გარსზე გრძელია. უჯრედი 16 გარე ღერძამდე მასშტაბირდება, როდესაც ორივე გამოიყენება, მაგალითად, დიდ სტრუქტურულ ჩარჩოებზე.
რა სტანდარტებით მუშაობს ის? სამრეწველო განყოფილება დაცულია ISO 10218 მისი უჯრედის შიგნით; შედუღების პროცედურები დაყენებულია თითოეული პროექტისთვის ISO 3834, ISO 14732 or AWS D1.1 როგორც ამას მომხმარებლის ინსპექტირების კლასი მოითხოვს. თვალთვალი არის ინსტრუმენტი, რომელიც ეხმარება ამ სტანდარტების დაკმაყოფილებას და არა მათი შემცვლელი.
მუშაობს თუ არა ის ნაწილების ტიპებს შორის გადართვისთვის? დიახ — ახალი ნაწილი არის პროგრამა და სამაგრების შეცვლა, ხოლო შედუღების პროცესების ბიბლიოთეკა შეიცავს მრავალჯერადი გამოყენების შედუღების პროცედურებს. ნაკერების თვალყურის დევნება ასწორებს ნაწილების ოჯახში მორგების ვარიაციას, მაგრამ ეტაპობრივი ცვლილების გეომეტრიას რეალური რეპროგრამირების გავლა სჭირდება.
მისი თქვენს მცენარეში შეტანა
სქელი ფირფიტების მრავალგამტარი რობოტის შედუღება მძიმე წარმოების სახელოსნოში ყველაზე რთულ და ძნელად დასამაგრებელ შეერთებას თანმიმდევრულ, ორცვლადიან, შემოწმების დონის სტანდარტულ პროცესად აქცევს — ჩირაღდანი ცენტრალურ ხაზზე ფიქსირდება, პარამეტრები მუდმივია და გარე ღერძების გამოყენებით მიიღწევა ის, რისი მიღწევაც ფიქსირებული ფუძით მკლავს არ შეუძლია. გადაწყვეტილება დამოკიდებულია ფირფიტის სისქეზე, შეერთების სიგრძეზე და შემოწმების კლასზე და არა რობოტის ბრენდზე. EVST სქელფირფიტიან უჯრედებს Centerline-First მეთოდით ქმნის და ერთ უჯრედად აერთიანებს შედუღების რობოტს, ნაკერების თვალყურის დევნებას, ორღერძიან U-ტიპის პოზიციონერს და მოძრავ რელსს — იხილეთ ჩვენი სახელმძღვანელოები როგორ ავირჩიოთ რობოტი სამგზავრო რელსი, შედუღების პოზიციონერის შერჩევა მდე რობოტი + რელსი + პოზიციონერის უჯრედის კოორდინაცია, ან EVST-ს გაესაუბრეთ სქელფირფიტიანი უჯრედის სკოპინგისთვის.
ავტორის შესახებ - ჟანგ ვეი არის უფროსი შედუღების აპლიკაციების ინჟინერი EVST-ის აპლიკაციების ინჟინერიის გუნდი, 12 წელზე მეტი გამოცდილებით სქელფირფიტიანი კონსტრუქციული ფოლადის, საინჟინრო დანადგარების, წნევის ჭურჭლებისა და რკინიგზის მოძრავი შემადგენლობის რობოტული შედუღების უჯრედების ინტეგრირებაში. ის ხელმძღვანელობს უჯრედების მასშტაბირებას შეერთების სირთულის, შემოწმების კლასისა და მასშტაბის მიხედვით — ნაკერის თვალყურის დევნების ზომის განსაზღვრა, მრავალგამტარი პროგრამის კონტროლი, პოზიციონერი და გადაადგილების რელსის ღერძები თითოეული ნაწილის კონვერტისთვის — ზემოთ აღწერილი „ცენტრალური ხაზი - პირველი“ მეთოდის გამოყენებით. ტექნიკური სიზუსტისთვის განხილულია EVST-ის რობოტიკის ინტეგრაციის ინჟინერიის მიერ; მაჩვენებლები წარმოადგენს ტიპურ მიღწევად დიაპაზონებს და არა გარანტიებს და მოცემულია თითოეული პროექტისთვის. შესწორებები და განახლებები: იხილეთ ბოლო განახლების თარიღი.