
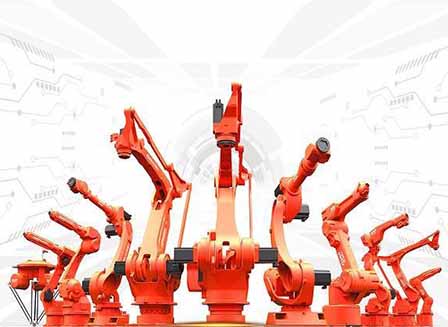
რობოტული მკლავი რობოტის ყველაზე მნიშვნელოვანი ნაწილია, რადგან ის ახორციელებს რეალურ სამუშაოს. ეს არის ხატვა, პალეტირება, კრეფა და განთავსება, ეს არის ის ნაწილი, რომელიც რეალურად ასრულებს სამუშაოს, ისევე როგორც ადამიანის მკლავი. რობოტი მკლავების უმეტესობას აქვს ცულები, რომლებიც აკავშირებს სახსრებს მოძრაობის მოქნილობისთვის, მათ უნდა მოიხვიონ და გაგრძელდნენ სურვილისამებრ, იმისდა მიხედვით, თუ რა სამუშაოზე არიან ჩართული.
რობოტული მკლავის ნაწილები
რობოტული მკლავი შედგება სხვადასხვა ნაწილებისგან, რომლებიც ერთად მუშაობენ სამუშაოს გასაადვილებლად. ეს ნაწილები იწარმოება ცალკე, შემდეგ იკრიბებიან ერთად სამრეწველო რობოტული მკლავის დასასრულებლად. ქვემოთ მოცემულია რობოტული მკლავის ძირითადი ნაწილები.
კონტროლერი
წყარო: Pinterest
ეს არის მთელი სტრუქტურის ტვინი. ის, როგორც წესი, არის დედაპლატის სახით, მაგრამ უფრო პატარა, რომელზედაც ჩაწერილია პროგრამა, რომელიც პასუხისმგებელია რობოტის მკლავის ფუნქციონირებაზე. ეს არის რობოტის ყველაზე დახვეწილი ნაწილი და, როგორც წესი, ჩასმულია, რომ დაიცვას იგი გარეგან. დაზიანება, რადგან ის დელიკატური და ძვირია.
გრიპერები
წყარო: Pinterest
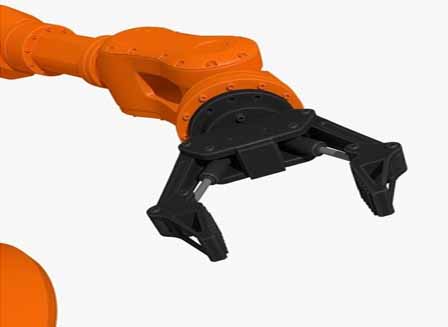
დამჭერები თითებია. ისინი რობოტული მკლავის ბოლოში გაფართოებადი პროგნოზებია, რომლებიც, როგორც წესი, აკეთებენ ნივთების დაჭერას წარმოების დროს. კრეფა და განთავსება ტვირთის და შეფუთვის მოპყრობა. უმეტესობა ელექტრონულად არის დაყენებული და, როგორც წესი, არის „3 თითის“ ნაკრები უკეთესი მოჭიმვისთვის. დამჭერები უნდა იყოს ძლიერი, რადგან ისინი ატარებენ ყველაზე დიდ ტვირთს, რაც მოჰყვება მართვას მძიმე ტვირთამწეობა.
სახსრების
წყარო: Pinterest
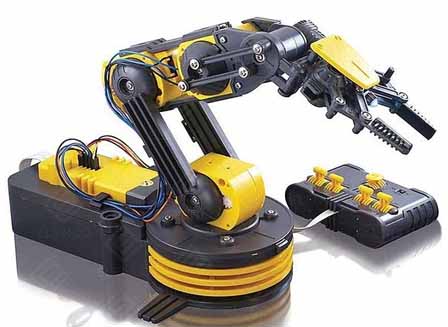
სახსრების გარეშე, რობოტული მკლავების მოძრაობა არ იქნებოდა, გარდა მათი კონვერტების გარშემო ბრუნვისა. სახსრები აძლევენ მკლავს მოხრის, გაჭიმვის და ღერძის გარშემო ბრუნვის უნარს. ამ მოძრაობების გარეშე, რობოტი მკლავი ვერ გაუმკლავდება უმარტივეს ამოცანებსაც კი, რაზეც შეგიძლიათ იფიქროთ.
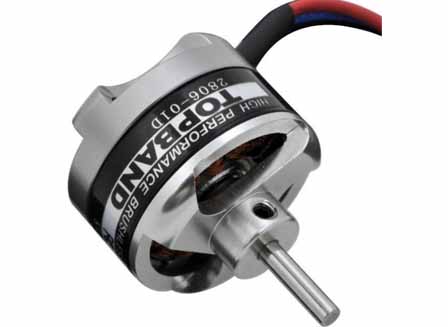
მოტორსი
წყარო: Pinterest
მიუხედავად იმისა, რომ კონტროლერები მოქმედებენ როგორც ტვინი, ძრავები არის ძრავები, რომლებიც ახორციელებენ რობოტული მკლავის ყველა მოძრაობას. ძრავები არის ელექტრული მოწყობილობები, რომლებიც აკონტროლებენ მოძრაობას, სიჩქარეს და მიმართულებას, რომელსაც რობოტი მკლავი აკეთებს კონტროლერის ინსტრუქციების ნაკრების საფუძველზე. რობოტული მკლავის ძრავების ოთხი ტიპი არსებობს: AC/DC ძრავები, სერვო ძრავები, სტეპერ ძრავები და ხაზოვანი ძრავები.
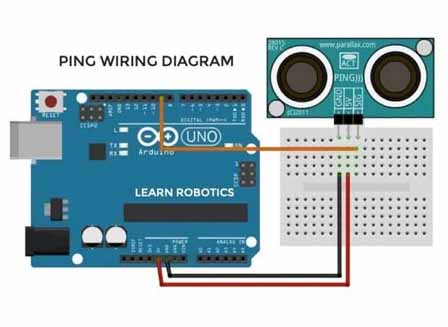
სენსორები
წყარო: Pinterest
რობოტული სენსორები არის რობოტული მკლავების თვალები და ყურები, ისინი არის ის, რასაც მკლავი იყენებს მანძილის შესაფასებლად და სძულს ნივთებს, რომლებიც სავარაუდოდ უნდა დაიჭიროთ. სენსორები უაღრესად მოწინავეა და შეუძლიათ იცოდნენ, თუ როდის არის დაბრკოლება მათ წინაშე, რათა ზუსტად გაარჩიონ ის, რაც უნდა გააკეთონ.
როგორ მზადდება რობოტული მკლავი
ვიდეო პრეზენტაცია, თუ როგორ მზადდება რობოტული ხელი
იმის გამო, თუ რამდენად დახვეწილია რობოტული იარაღი, არსებობს დიზაინის მაღალი დონე, რაც მათ დამზადებას ითვალისწინებს. ქვემოთ მოცემულია რამდენიმე ნაბიჯი, რომელიც საჭიროა იმისათვის, რომ რობოტული მკლავი ნულიდან სრულად ფუნქციონირებულ მანქანაში გადაიზარდოს.
ნაბიჯი 1: პროგრამის შექმნა
როგორც ტვინი, პროგრამა, რომელიც ამუშავებს რობოტულ მკლავს, პირველია, რაც უნდა გაკეთდეს. რობოტული მკლავის საბოლოო ზომა განისაზღვრება იმის მიხედვით, თუ რამდენად მოწინავეა პროგრამა და რამდენად შეუძლია მას გაუმკლავდეს.
ნაბიჯი 2: ძრავის დაყენება
მას შემდეგ, რაც პროგრამა კარგად წავა, ძრავა არის შემდეგი დასამზადებელი ელემენტი. ძრავები დაკავშირებულია პროგრამასთან და ტარდება ტესტები, რათა დადგინდეს, პასუხობს თუ არა ის ბრძანებებს, რომლებიც მას აკონტროლებს. როგორც კი ეს გაკეთდება, თქვენ უკვე გაქვთ რობოტული მკლავის გული და ტვინი.
ნაბიჯი 3: ბაზის აწყობა
ბაზა, რომელიც ქმნის რობოტული მკლავის საფუძველს, დამუშავებულია მესამე ეტაპზე. ეს არის ის ნაწილი, რომელიც დაეყრდნობა იატაკს ან ასამბლეის მაგიდას. ის მძიმე უნდა იყოს, რათა გაშლილი მკლავის სიმძიმეს დაუპირისპირდეს, რათა არ ჩამოვარდეს.
ნაბიჯი 4: სახსრებისა და მხრების შეერთება
მკლავის მოძრავი ნაწილები აწყობილია მეოთხე ეტაპზე. ეს მნიშვნელოვანი ნაბიჯია, რადგან სწორედ აქ არის განსაზღვრული მკლავის სრული წვდომა და მაქსიმალური შემობრუნება. ბაზის ზომიდან გამომდინარე, სახსრები შეიძლება მერყეობდეს 2-დან 10-მდე, ა 6 ღერძიანი რობოტული მკლავი არის ყველაზე გავრცელებული. რაც უფრო მეტია სახსრები, მით უფრო დიდია რობოტული მკლავი.
ნაბიჯი 5: Grippers-ის დამატება
ნაწილებს, რომლებიც გაუმკლავდებიან სამუშაოს დელიკატურ ნაწილებს, როგორიცაა შედუღება, ჭრა, აწევა და ა.შ. ისინი მიმაგრებულია რობოტული მკლავის ბოლოს, რათა შექმნან ის, რაც ადამიანის თითებს წააგავს.
ნაბიჯი 6: გაყვანილობა
როგორც ელექტრული კონტრაქტი, ყველა ეს ნაწილი ერთმანეთთან დაკავშირებულია ელექტრული მავთულის ქსელით, რომელიც გადასცემს ენერგიას თითოეულ კომპონენტს. გაყვანილობა უნდა გაკეთდეს ისე, რომ ხელი არ შეუშალოს სახსრების თავისუფალ მოძრაობას.
დასკვნა
რობოტული მკლავის დამზადება არ არის პარკში გასეირნება, ეს რთული სამუშაოა, რომელიც მოითხოვს რობოტების მწარმოებლები დაასაქმოს რამდენიმე ადამიანის მომსახურება საბოლოო პროდუქტზე, რათა შეძლოს იმუშაოს ისე, როგორც მოსალოდნელია. ღირებულება მისი დამზადება საკმაოდ მაღალია და სწორედ ამიტომ რობოტი იარაღის ფასი გადაჭარბებული ფასია. მაგრამ თუ განიხილავთ გრძელვადიან სარგებელს, ეს სრულიად ღირს.