
ხრახნიანი ხელსაწყო და დამცავი განლაგება

ხრახნიანი ხელსაწყოების, სამაგრებისა და დამცავი მოწყობილობების გადახედვა სავალდებულო სამუშაო დავალებების მიხედვით, ხოლო გამკაცრების ხარისხი დადასტურებულია საკუთარი ჩანაწერებით.
მბრუნავი შედუღების კლირენსის მიმოხილვა
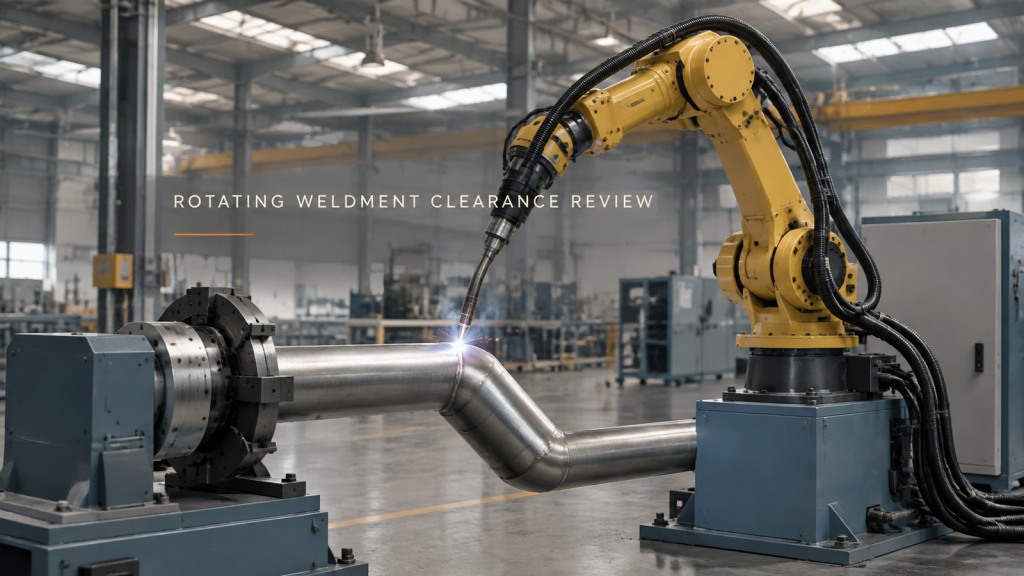
გადახედეთ მბრუნავ შედუღებულ ნაკეთობას დატვირთული სამაგრითა და ჩირაღდნის გარსით ერთად, ისე, რომ არ აგვერიოს მოძრაობა შეერთების მიღებასთან.
რობოტის შემოწმების პერსპექტივის დაგეგმვა
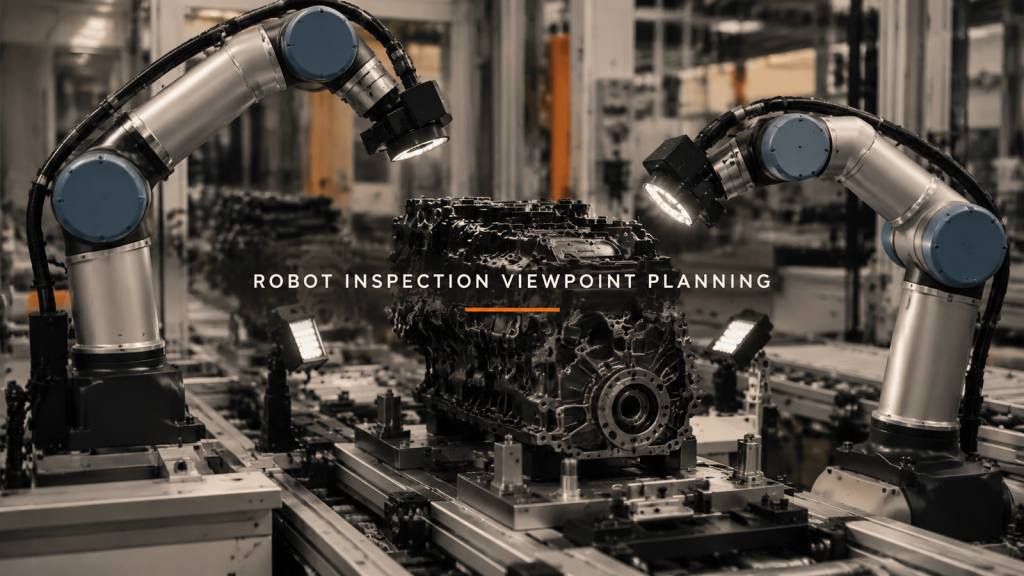
გადაწყვიტეთ, რომელი შემოწმების წერტილები ამატებს სასარგებლო ინფორმაციას სამიზნეზე, შემდეგ კი დაადასტურეთ გამოსახულების პირობები და გადაწყვეტილების მტკიცებულებები.
ოთხსადგურიანი დამუშავება: საორიენტაციო და ბრუნვის კლირენსი
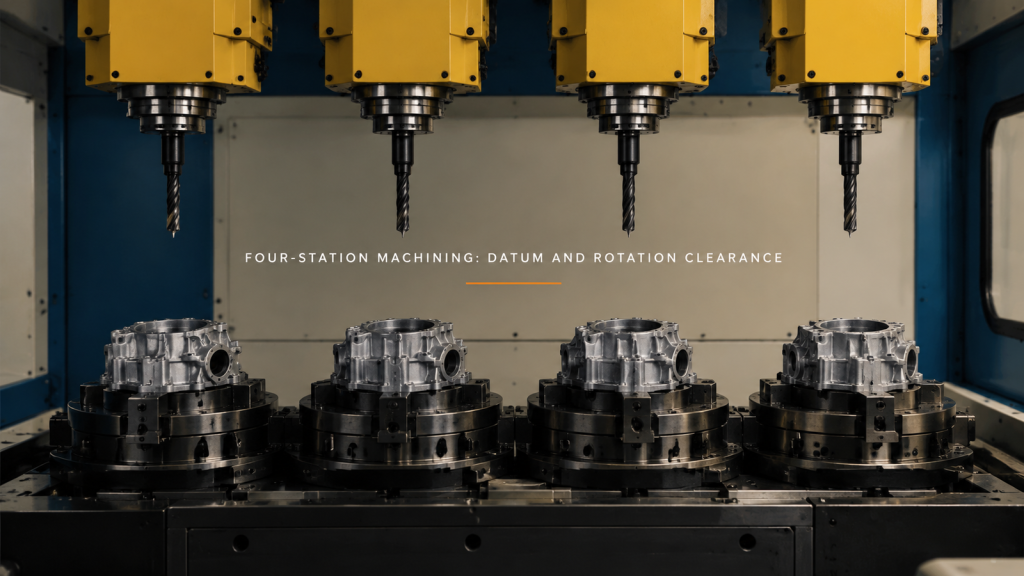
გადახედეთ ოთხსადგურიან დამუშავებას სამუშაო ნაწილის განლაგების, ხელსაწყოს ამოღების და სამაგრების ბრუნვის მიხედვით. გამოყავით ხილული მოძრაობა გაზომილი სიზუსტისგან.
მანქანის მოვლის გადაცემა: ნაწილის საყრდენი და მომჭერის გასასვლელი
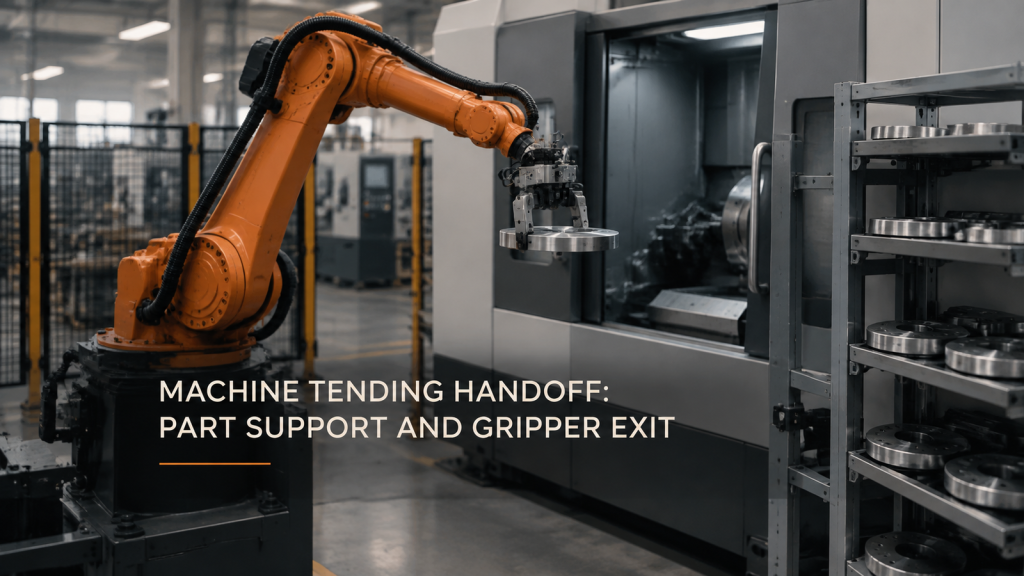
დანადგარის მოვლის გადაცემა დამოკიდებულია ნაწილის უწყვეტ საყრდენზე, მიმღების კლირენსსა და გამოსაყენებელ მომჭერის გასასვლელზე. ერთად გადახედეთ დისკს და ხელსაწყოს.
რობოტის მიერ გამანაწილებელი მძივების თანმიმდევრულობა კუთხეებში
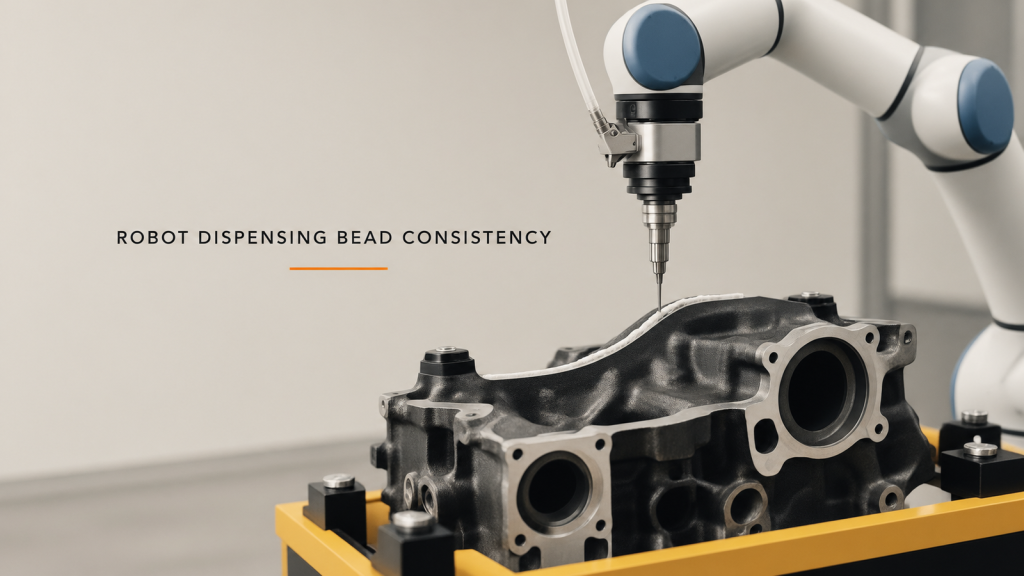
რობოტის მიერ გამანაწილებელი მძივების თანმიმდევრულობის შესამოწმებლად, დააკავშირეთ კუთხის სიჩქარე, ნაკადის რეაქცია, საქშენის პოზიცია და შემოწმდა ფაქტობრივი მძივი.
ძაფის საგორებელი მანქანის მოვლა: გადაცემის გასწორება
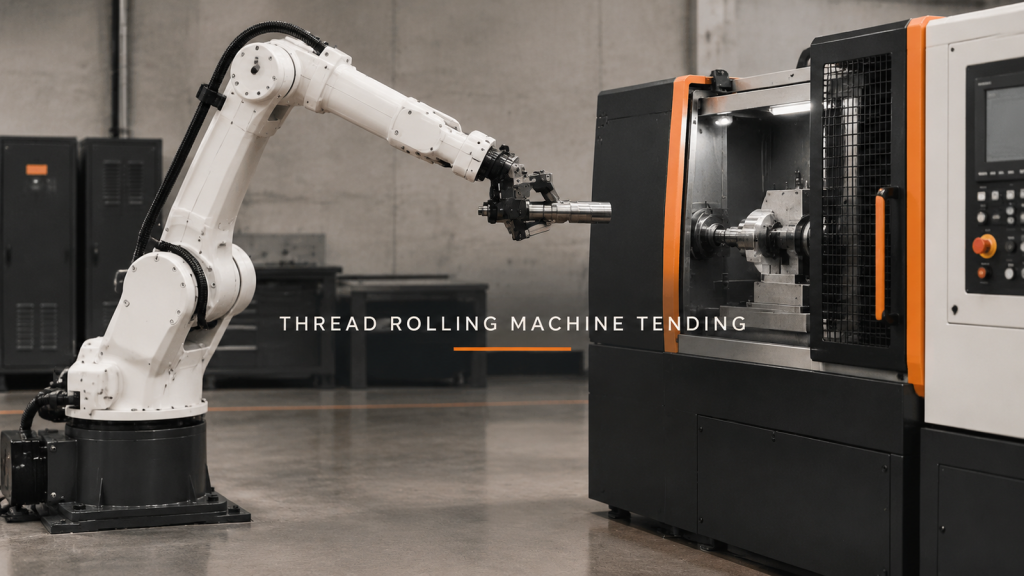
ხრახნის გლინვის შედეგის შემოწმებამდე დაგეგმეთ ძაფის გლინვის მანქანის მოვლა ცარიელი ნაწილის გასწორების, საყრდენის გადატანის, გათავისუფლებისა და უსაფრთხოდ ამოღების გარშემო.
ორმაგი რობოტით შედუღება: ციკლის დაწყებამდე საერთო ზონა
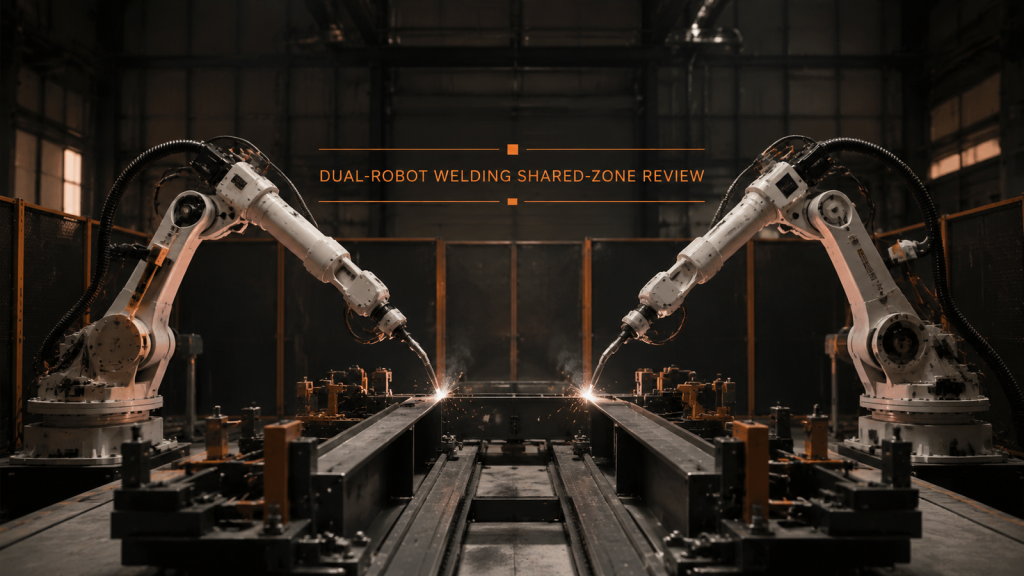
ორმაგი რობოტით შედუღებას სჭირდება ცალკეული სამუშაო ზონები, კონტროლირებადი საერთო ზონაში შესვლა, პროგნოზირებადი ლოდინის პოზები და სიჩქარის მიღწევამდე დადასტურებული აღდგენა.
რობოტული ალის დახრილობა: ჯერ კიდის პოვნა
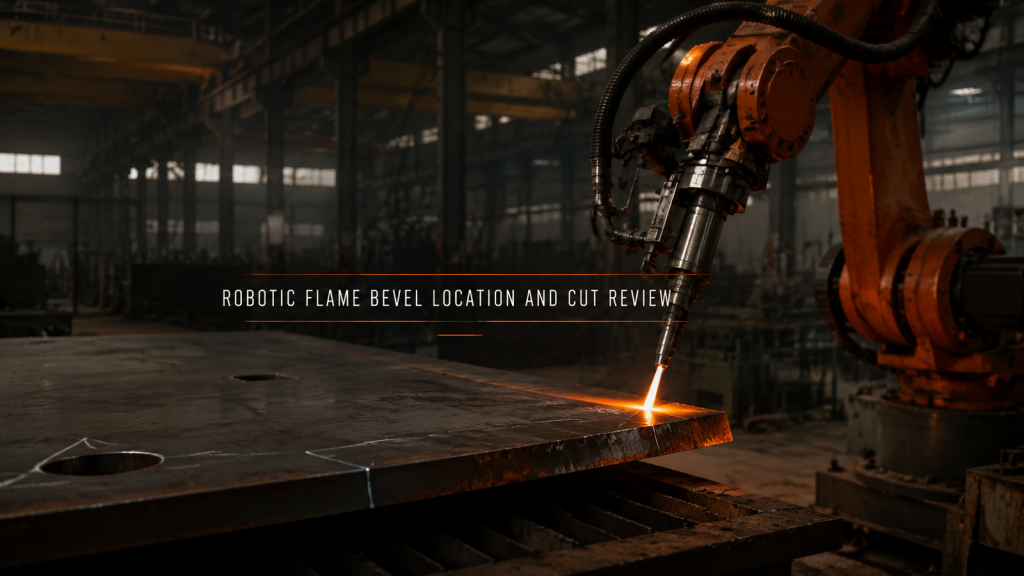
რობოტული ალის დახრისთვის საჭიროა ფირფიტის სტაბილური მონაცემი, კიდის გაზომილი მდებარეობა, ხელსაწყოს უწყვეტი პოზიცია და ჭრილი კიდის მიღების მტკიცებულება.
ბატარეის უჯრის რობოტული შედუღება: მონაცემი ბილიკის წინ
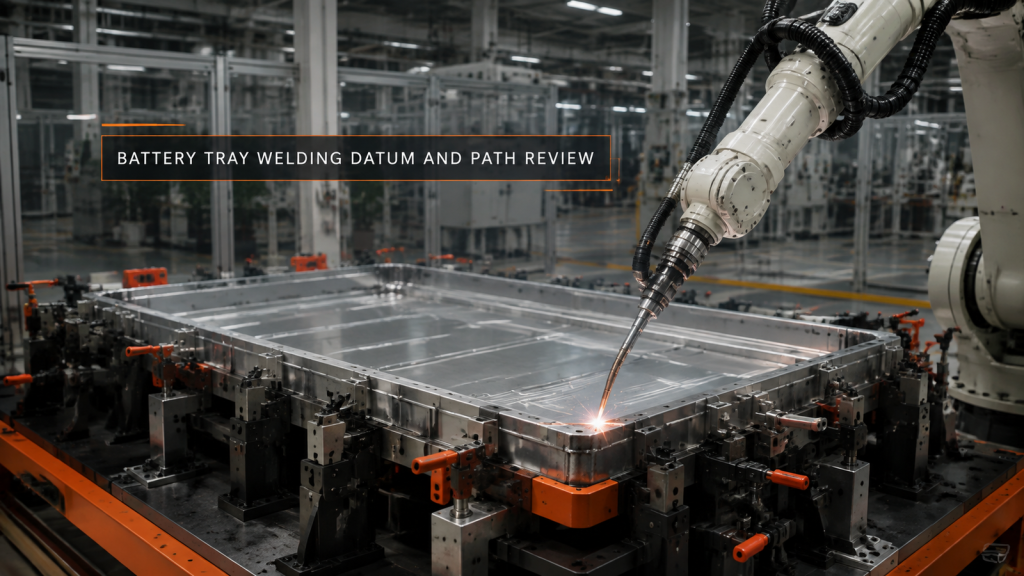
ბატარეის უჯრის რობოტული შედუღება იწყება სტაბილური სამონტაჟო მონაცემით, ზონირებული ნაკერებით, სრული ბილიკის ჩირაღდნის კლირენსით და გაზომილი დამახინჯების გეგმით.
სამზარეულოს ჭურჭლის გაპრიალება: ნაწილის პოზის სტაბილიზაცია
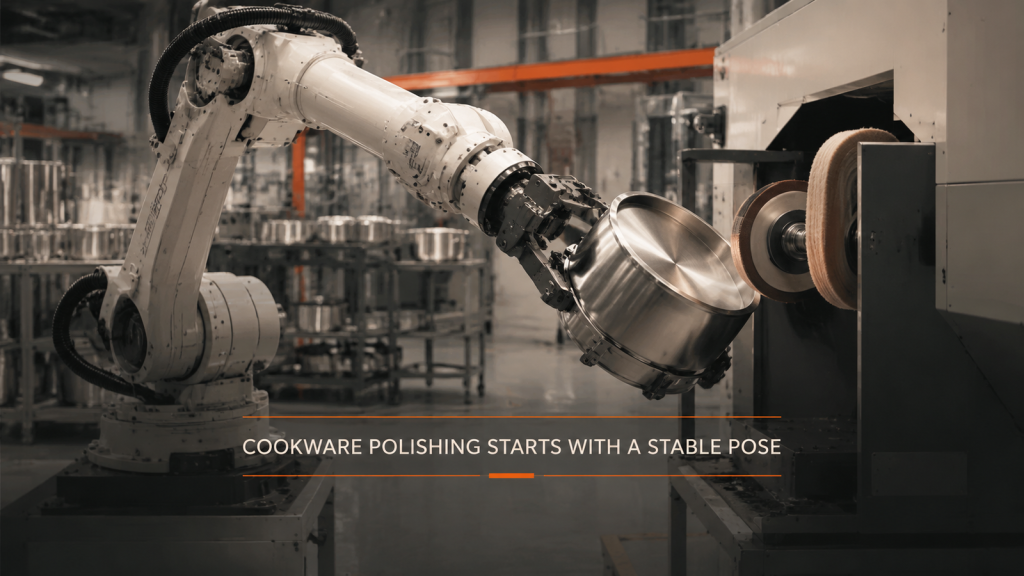
სამზარეულოს ჭურჭლის გაპრიალების ავტომატიზაცია იწყება სტაბილური მოჭიდების წერტილით, სრული მიდგომით, კონტროლირებადი ზედაპირის კუთხით და მკაფიო უკან დახევით, სანამ სიჩქარე შეფასდება.
არმატურის დამუშავების ავტომატიზაცია: ადგილმდებარეობა გადატანამდე
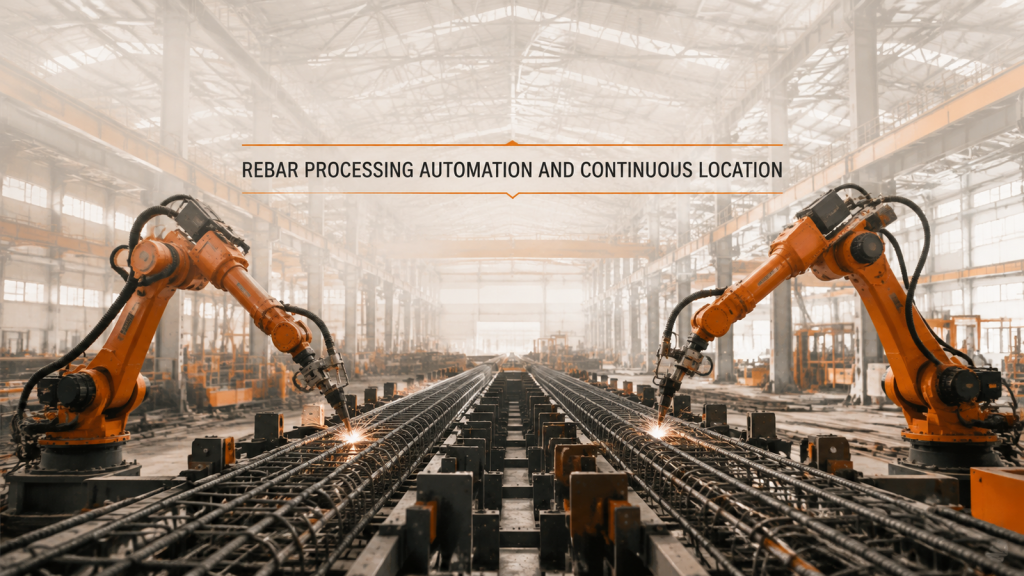
არმატურის დამუშავების ავტომატიზაციას ტრანსპორტირებისა და ორი რობოტის მიერ დაფარვის საიმედოდ განმეორებამდე ხანგრძლივი აწყობის გასწვრივ უწყვეტი მონაცემი სჭირდება.