
ტექნიკის აწყობის ხაზი: ერთი პალეტა, ერთი სადგური ერთდროულად
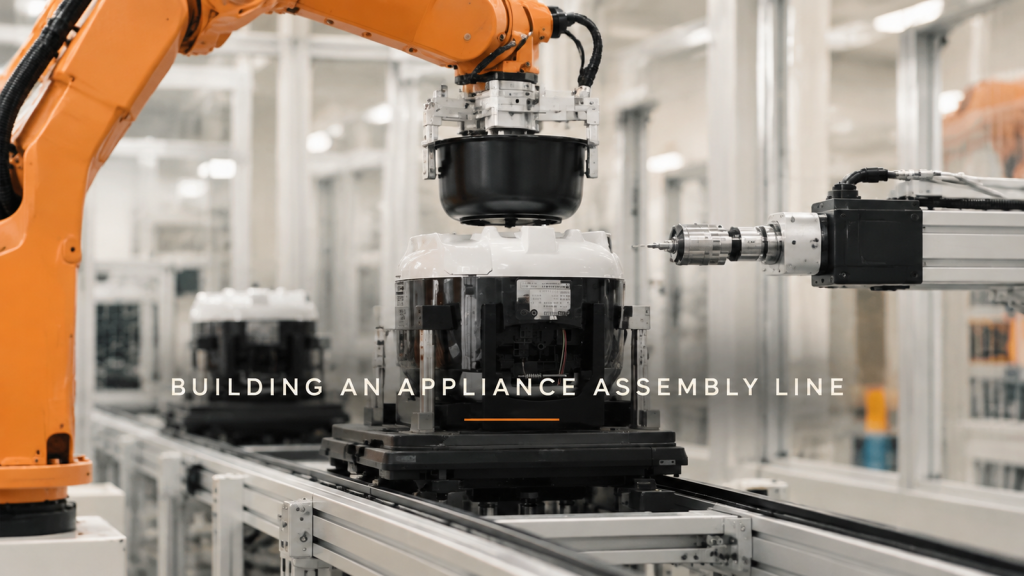
როგორ აწყობს რობოტის აწყობის ხაზი პატარა ტექნიკას — პალეტები, აკრეფა-განლაგება, დაწნეხვა, ხრახნებით დახრა, გადაბრუნება და საბოლოო შეფუთვა — პლუს სამი დიზაინის გადაწყვეტილება პალეტების განლაგების, ხედვის ადგილისა და ციკლის ბალანსის შესახებ.
დელტა რობოტი მოძრავი ქამრის მოხსნას: შეშვება, ხაზის გამოსვლა
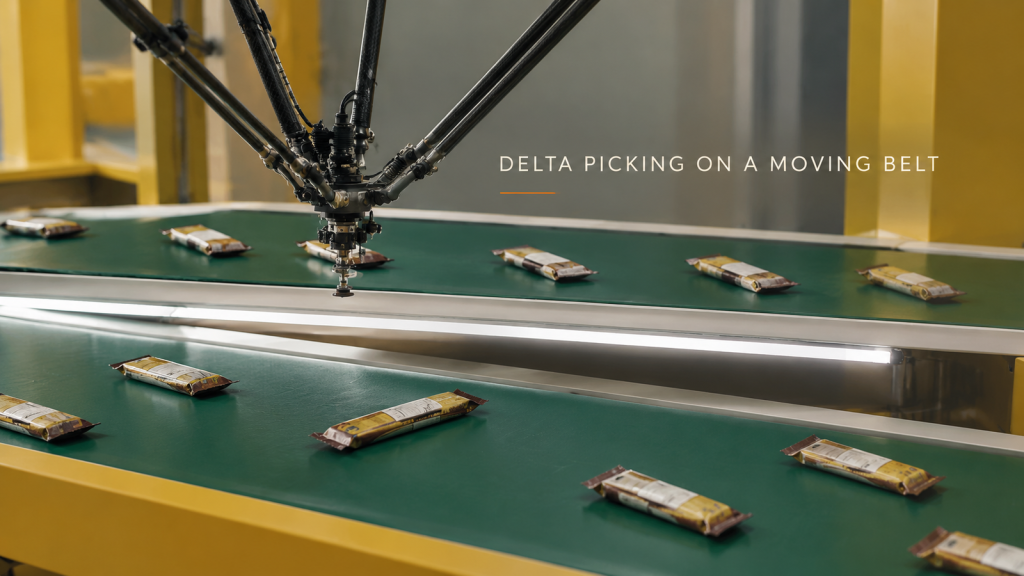
როგორ იღებს დელტა რობოტი შეფუთულ საჭმლის პაკეტებს მოძრავი კონვეიერიდან და თანაბრად ათავსებს მათ შემდეგი მანქანისთვის — ციკლი, სამი დიზაინის გადაწყვეტილება ხელსაწყოების შესახებ, ჩამოსვლის ინტერვალსა და განთავსებაზე და რა უნდა გაიგზავნოს ციკლის დროის შეფასებისთვის.
გამოსახულების მიღებამდე: გარემოს განათების კონტროლი ინსპექტირების უჯრედებში
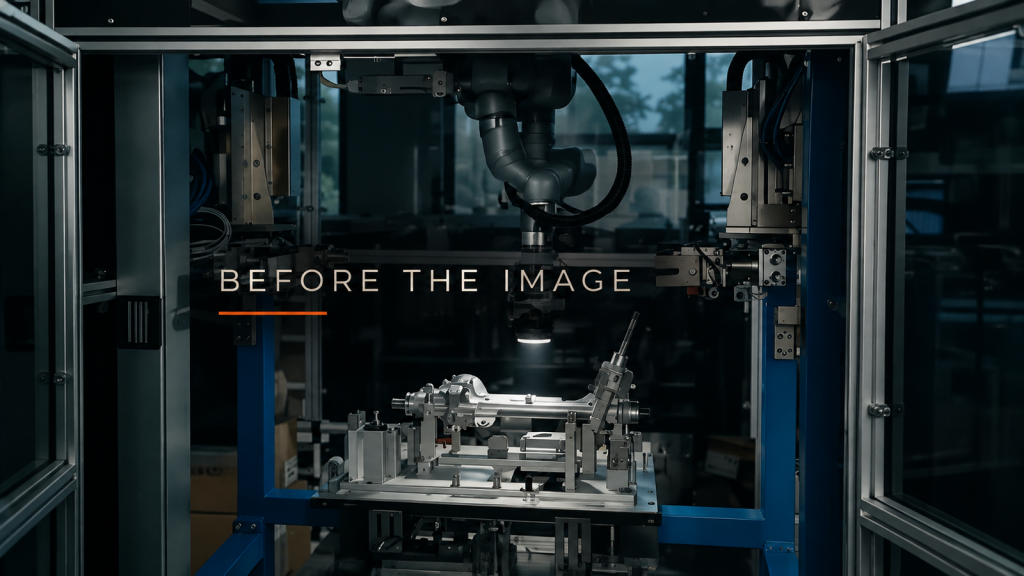
დაათვალიერეთ ფანჯრები, ზედა ნათურები და ახლომდებარე განათება, შემდეგ კი რობოტის მიერ გადასატანი საინსპექციო ნათურით სურათების მორგებამდე გადაწყვიტეთ შემოღობვა და გარსაცმა.
ერთი უჯრედი, რამდენიმე შტამპი: დაგეგმეთ ჩამოსხმის შეცვლა
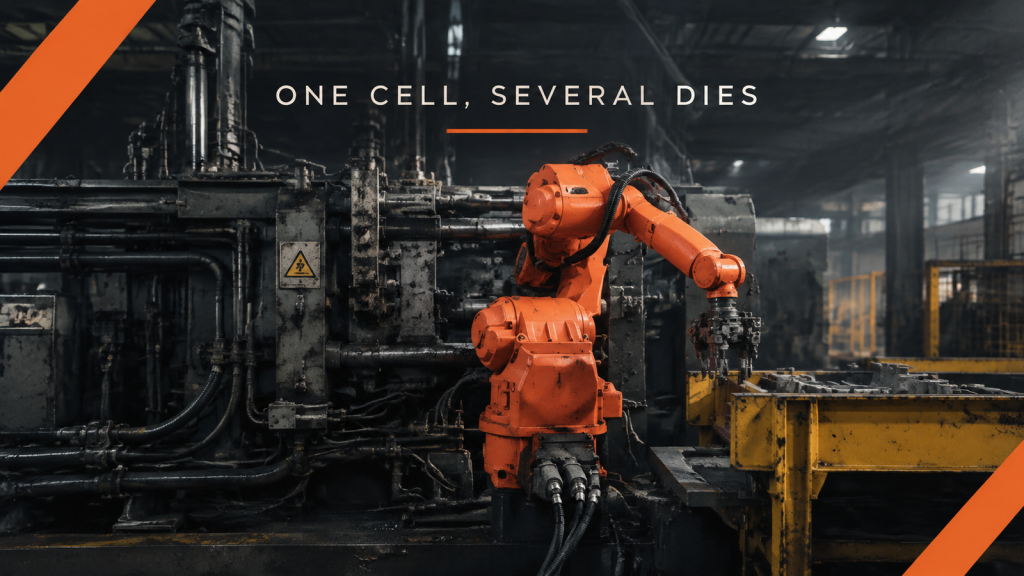
მრავალშტამპიანი ჩამოსხმის უჯრედის დაგეგმვამდე ჩამოთვალეთ მოჭიდების არეალი, მიმღები სადგამის საყრდენი, ქვედა დინების ორიენტაცია და ხელსაწყოს ინტერფეისი თითოეული ჩამოსხმისთვის.
სადგურებს შორის მხარდაჭერა: გრძელი ფურცლების მიწოდების დაგეგმვა
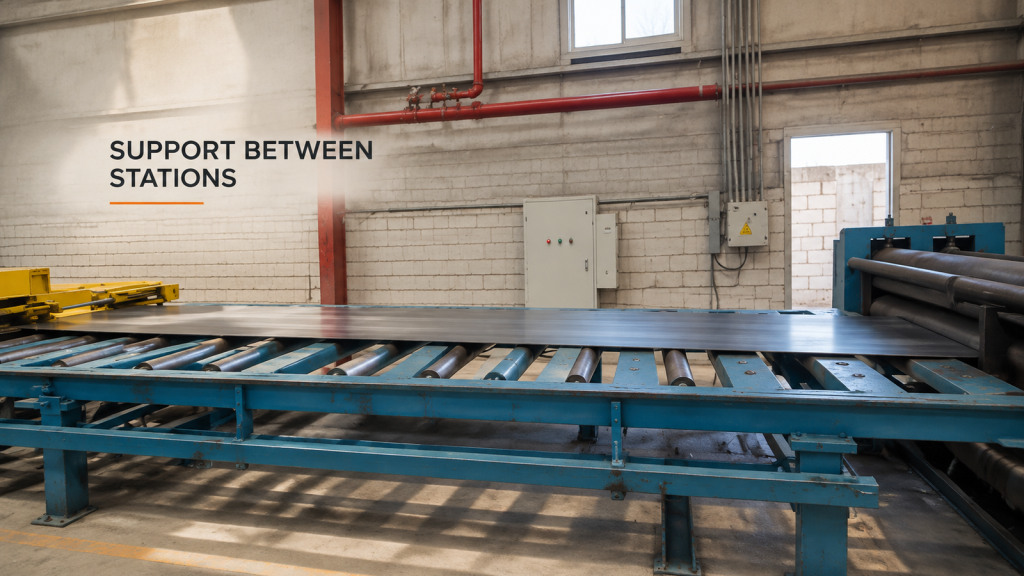
მონიშნეთ წინა კიდის, კორპუსის და კუდის საყრდენი, სანამ დაუზიანებელი გრძელი ფურცელი ლილვაკებსა და მანქანის შესასვლელს შორის გადაადგილდება.
კუთხეებში: მიუთითეთ რობოტული საფარის მოთხოვნები
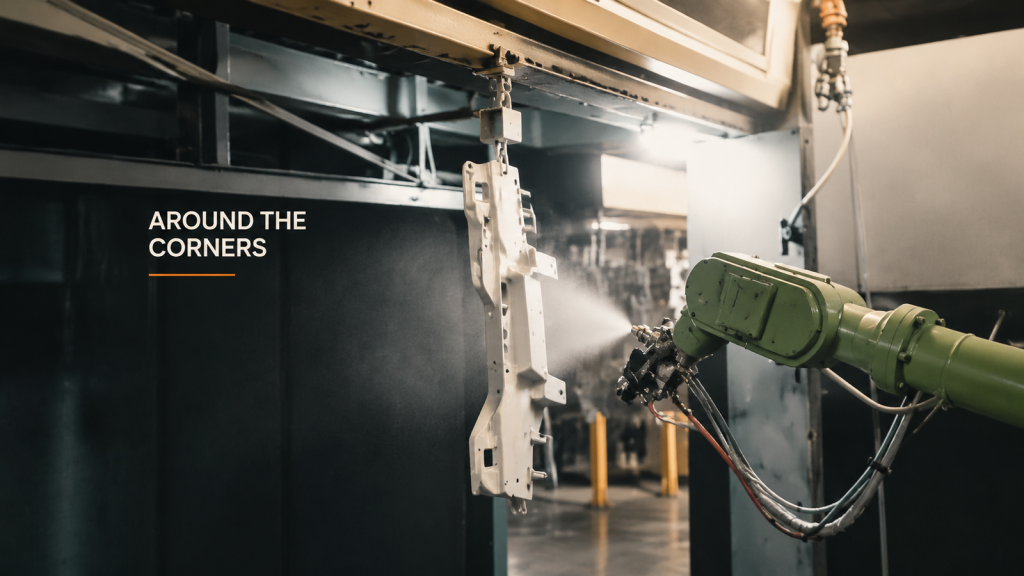
რობოტული შესხურების პარამეტრების შერჩევამდე განსაზღვრეთ საფარის მოთხოვნები სამუშაო ნაწილის არეალის მიხედვით, მათ შორის კუთხეების, ჩამოკიდებული კონტაქტების და შემოწმების დაფარვის მიხედვით.
დამაგრების შლანგის ცვლილებები: კონფიგურაციის გადაცემის ჩანაწერი
დოკუმენტირებული იქონიეთ შეცვლილი შლანგის დამაგრების წერტილები, შესადარებელი ხელსაწყოების პოზიციები, გადაუჭრელი დაკვირვებები და ტექნიკური მომსახურების გადაცემის განლაგება მომსახურების მარშრუტის შეცვლის შემდეგ.
მცირე ნაწილების დამუშავება: აღებისა და განთავსების ცნობები
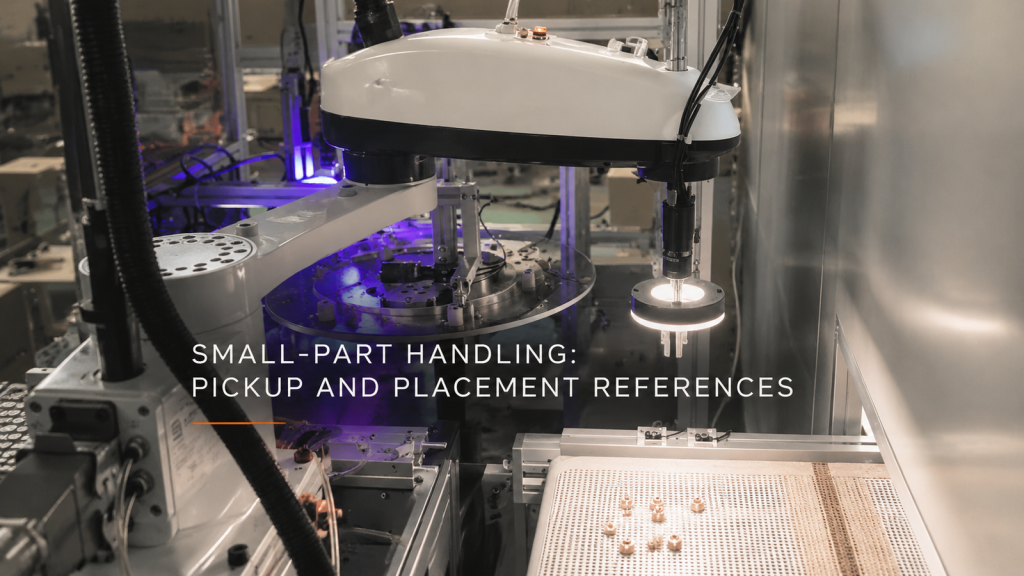
მცირე ნაწილების დამუშავების, განათებისა და ფიზიკური კოორდინატების ურთიერთობების განხილვისას, შემომავალი ვიზუალური მახასიათებლები მიმღები მოწყობილობების მითითებებს შეუსაბამეთ.
ლითონის ფორმირება: სამუშაო ნაწილის საყრდენი მოძრაობის საშუალებით
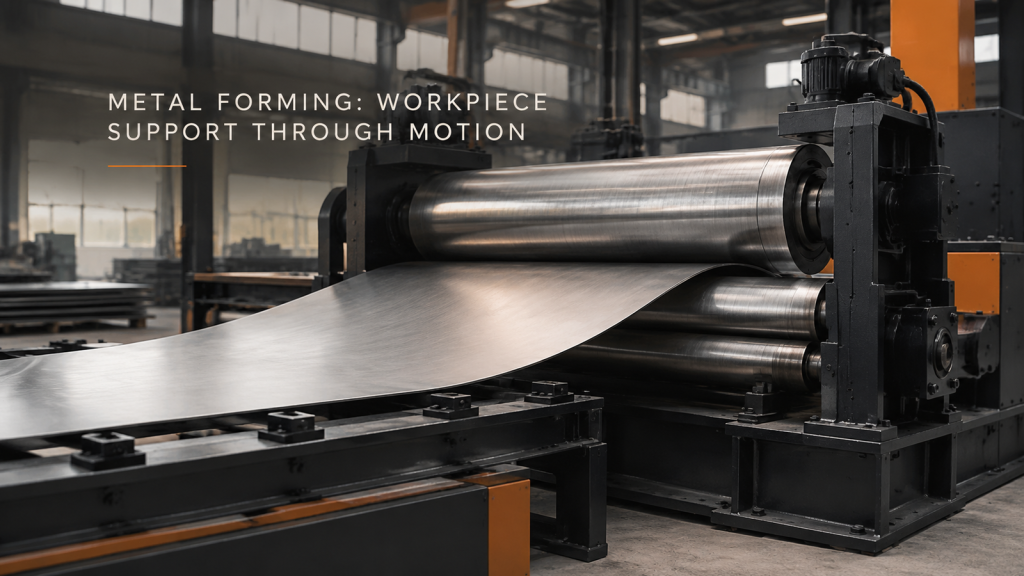
აღწერეთ ფურცლისა და ცილინდრული სამუშაო ნაწილის საყრდენი ჩატვირთვის, ფორმირებისა და მოხსნის დროს, შემდეგ განსაზღვრეთ შემოწმების კონტური ან მორგება.
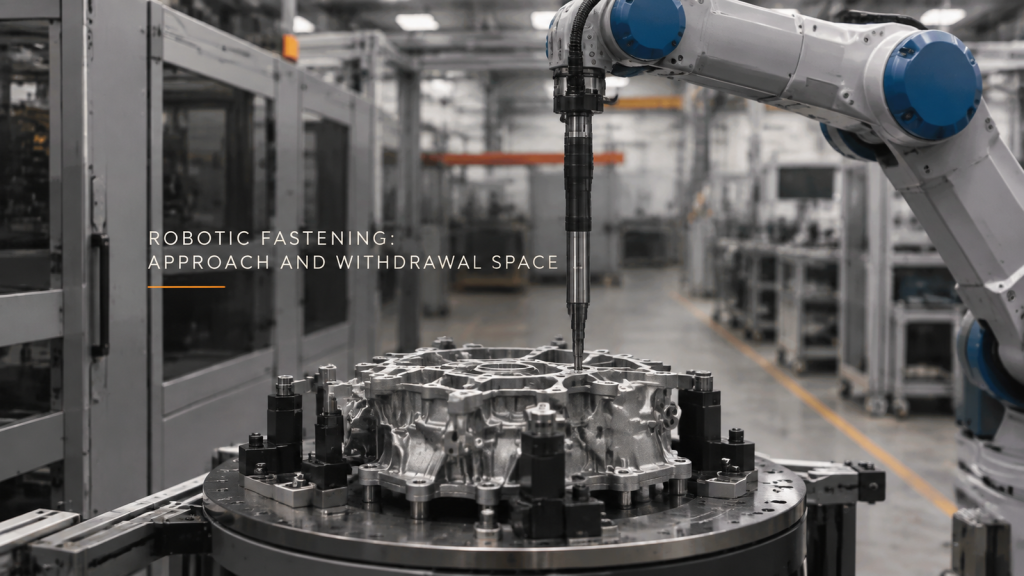
რობოტული დამაგრება: მიახლოებისა და გაყვანის სივრცე
შეამოწმეთ შესაკრავი ხელსაწყოს სრული შეყვანა და ამოღება ჭანჭიკის თითოეულ პოზიციაზე, ამავდროულად შეინახეთ წვდომის მტკიცებულება შეერთების დადასტურებისგან განცალკევებით.
წრიული შედუღება: დამაგრება და ნაკერზე წვდომა
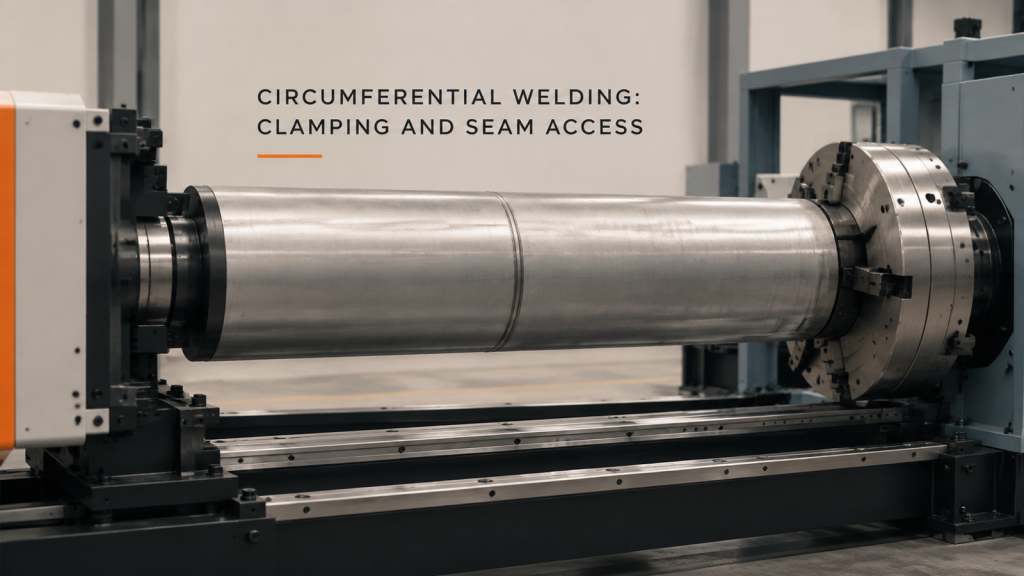
შეადარეთ დამაგრებული ცილინდრის ნაკერი ჩირაღდნის სამუშაო სივრცეს და ჩატვირთვის წვდომას, ამავდროულად, პროცესის იდენტურობა და შედუღების მიღება ცალ-ცალკე შეინახეთ.
ფირფიტის მოძრავი მიწოდებისა და გასასვლელი სივრცე

მიწოდების, საყრდენისა და ამოღების დაგეგმვაში ჩართეთ განვითარებადი მოხრილი ფირფიტა; ცალ-ცალკე შეაფასეთ სხვადასხვა გადაღებული მოძრავი სადგური.