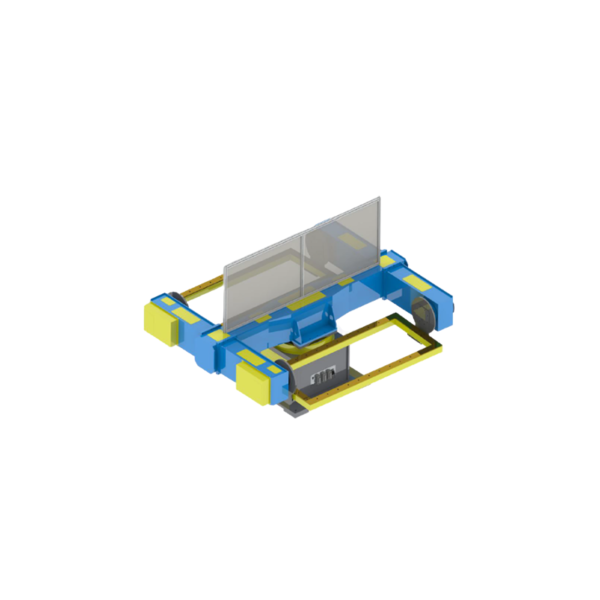

標準シリーズ+カスタム構成
1軸、2軸、3軸ポジショナーの各シリーズを比較検討し、ワークピース、治具、重心、動作、セルレイアウトに合わせて構成を決定してください。EVSTは、標準シリーズに加え、技術審査後のカスタム構成も提供しています。
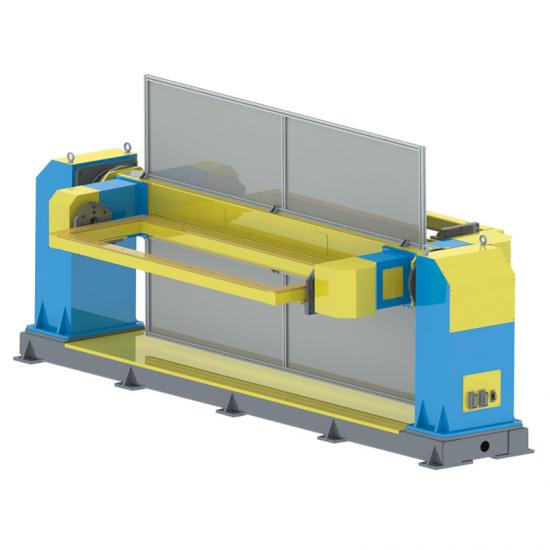
それは何ですか
ロボット溶接ポジショナーは、溶接作業を行うワークピースを保持し、溶接しやすいように向きを変えるサーボ駆動式の外部軸です。単純な回転テーブルとは異なり、回転、傾斜、または交換動作を組み合わせることができます。回転ロールは摩擦によって円筒形の容器を支え、ポジショナーはワークピースを専用設計の工具に固定します。
9つの製品シリーズ
下記の定格積載量オプションは、初期的な製品比較に役立ちます。定格積載量とは、ワークピースと治具の合計重量を意味します。最終的な選定は、重心位置、寸法、動作、セル条件などによっても異なります。技術的な検討後、各シリーズでカスタム構成が可能です。
単一の回転運動または主軸台・心押し台支持の場合
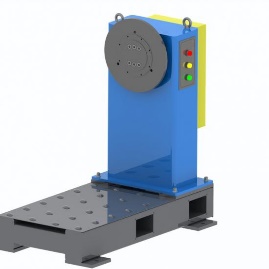
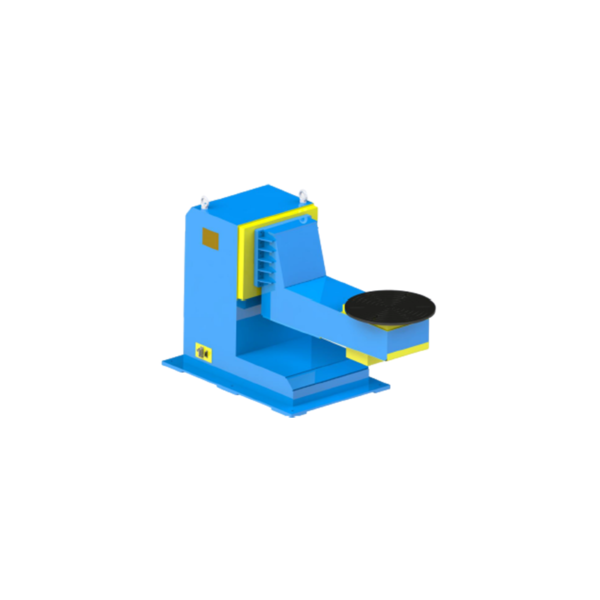
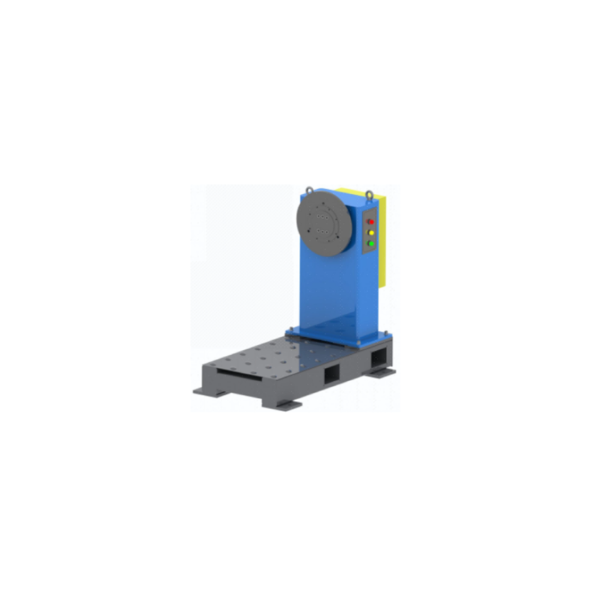
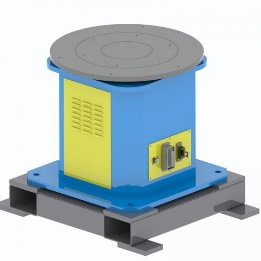
SWP-Z
この治具は垂直スピンドルの面板にボルトで固定され、水平軸を中心に回転する。
定格積載量オプション:300 / 500 kg
カスタム構成も利用可能
シリーズの詳細を見る →
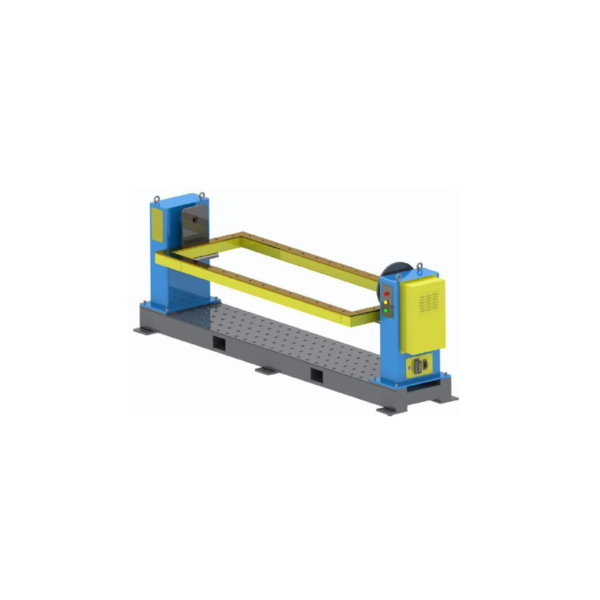
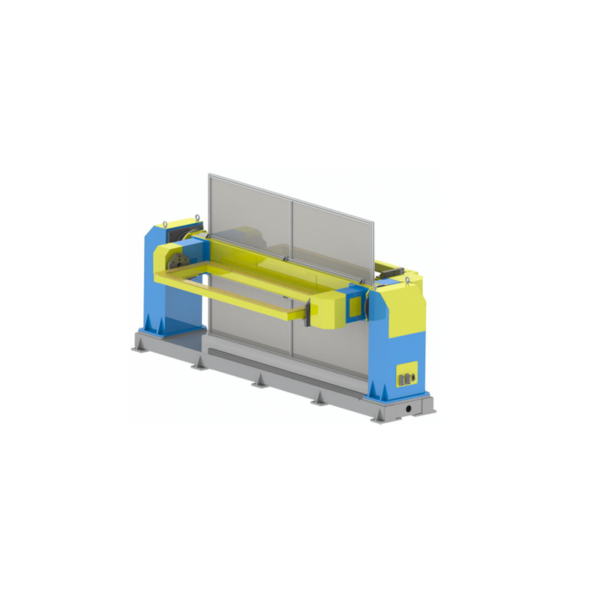
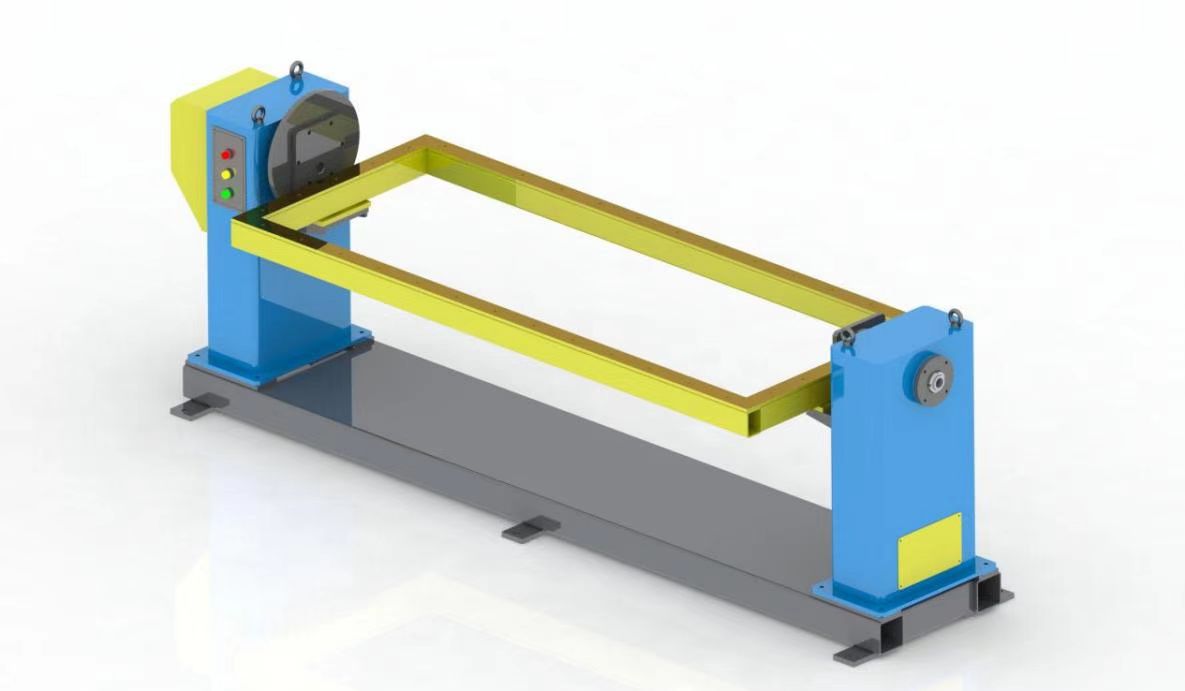
SWP-ZW
駆動主軸台と心押し台の間に、水平軸回転用の長尺治具やフレームを取り付けます。
定格積載量オプション:300 / 500 / 800 / 1,200 kg
カスタム構成も利用可能
シリーズの詳細を見る →回転と傾斜を組み合わせることで、縫い目の向きとアクセス性を向上させます。
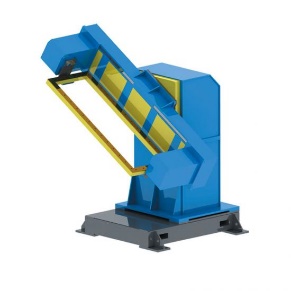
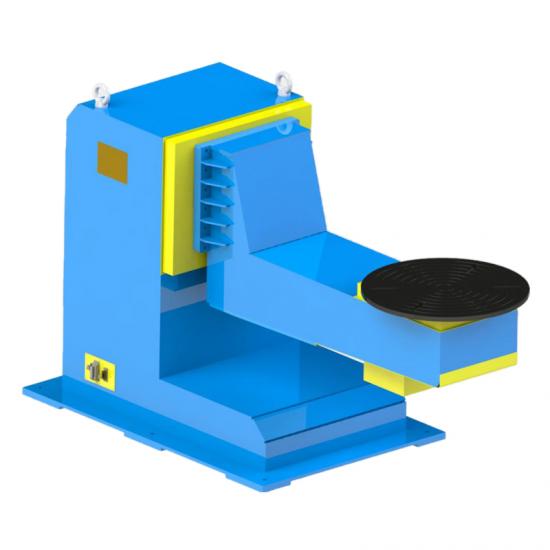
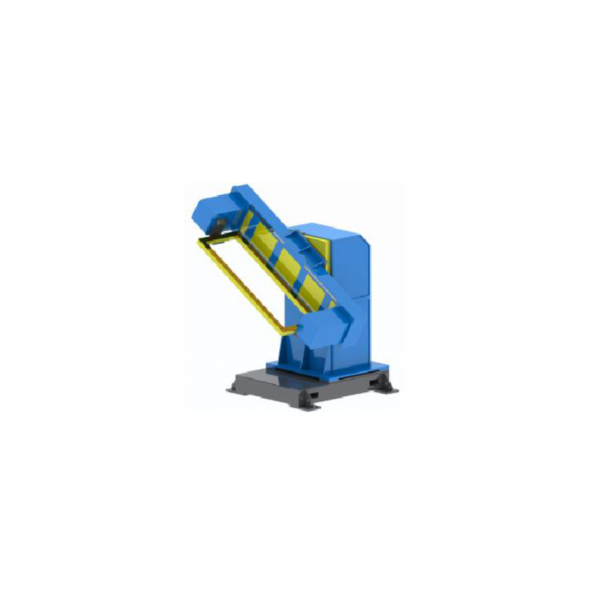
DWP-L
オフセットされたL型フレームは、治具の周囲にロボットが接近するための空間を確保する。
定格積載量オプション:500 / 1,000 / 2,000 kg
カスタム構成も利用可能
シリーズの詳細を見る →
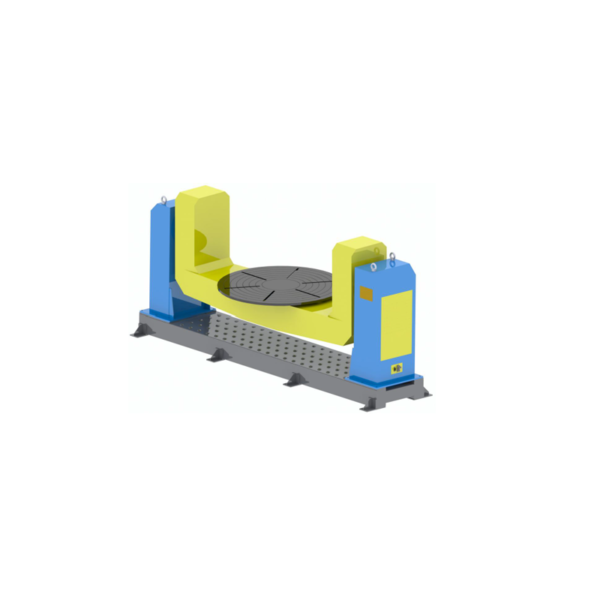
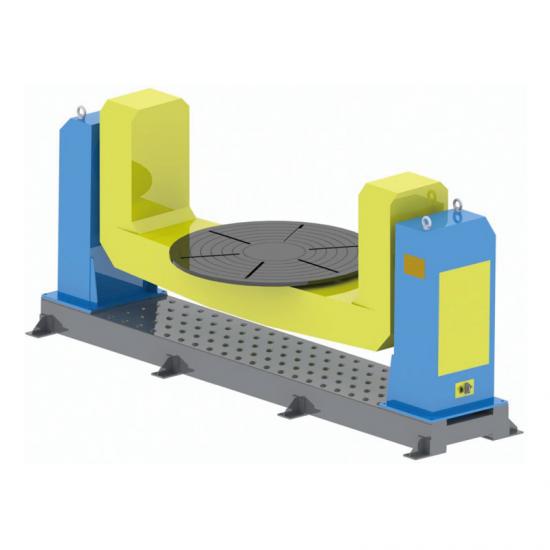
DWP-U
2本の垂直支持部材が、中央に配置された大型の固定具または構造部品を回転および傾斜させながら支える。
定格積載量オプション:1,000 / 3,000 / 5,000 kg
カスタム構成も利用可能
シリーズの詳細を見る →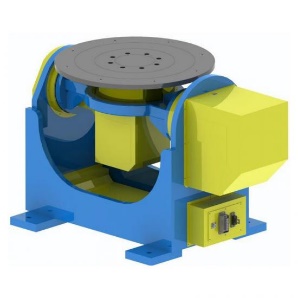
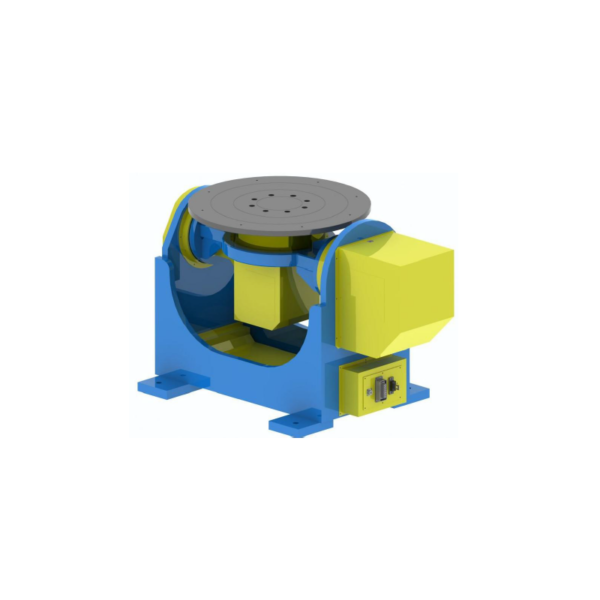
DWP-P
プラットフォームに取り付けられた治具は、一体となって回転および傾斜する。
定格積載量オプション:300 / 500 / 1,000 kg
カスタム構成も利用可能
シリーズの詳細を見る →駅のインデックス機能または交換動作機能を追加します。セルレイアウトはプロジェクトごとに確認されます。
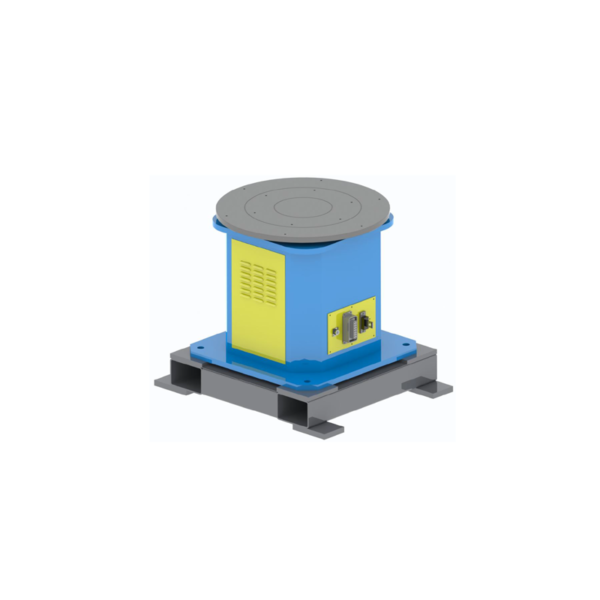
TWP-C
垂直ステーションのインデックス機能により作業位置が変更され、同時にポジショナーが各部品を溶接に適した位置に配置します。
定格積載量オプション:500 / 1,000 kg
カスタム構成も利用可能
シリーズの詳細を見る →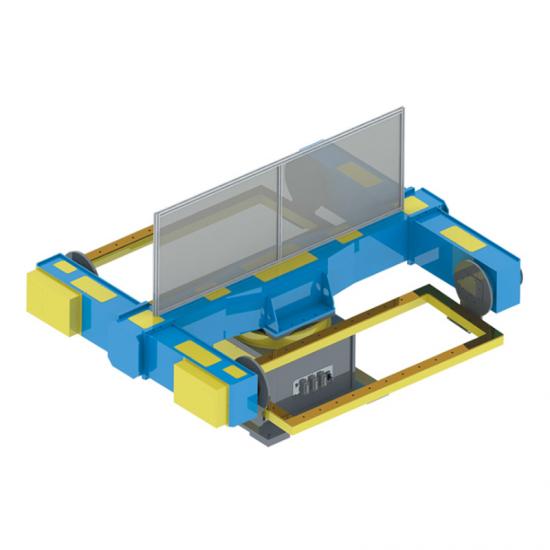
TWP-S
水平ステーションインデックス方式では、荷重位置と溶接位置が交互に切り替わります。
定格積載量オプション:500 / 1,000 kg
カスタム構成も利用可能
シリーズの詳細を見る →ライトの選択
開始にあたって、完成した仕様書は必要ありません。これらの入力情報だけで製品ファミリーを絞り込むのに十分です。より詳細な選定作業には、別途用意したガイドをご利用ください。
加工対象物に回転、傾斜、ステーションインデックス、または交換動作が必要かどうかを説明してください。
加工対象物と治具の合計重量、および軸に対する重心位置を提供してください。
加工対象物の形状、治具の取り付け方法、インターフェース、および荷重要件を共有してください。
ロボットの位置、溶接アクセス、オペレーターの経路、安全クリアランス、およびステーションの順序を指定してください。
ロボットのメーカー/モデル、および必要な協調動作、制御、サイトインターフェースを提供してください。
軸数、L/C/Uレイアウト、選択入力のより詳細な比較については、以下をお読みください。 溶接ポジショナーガイド.
標準シリーズは出発点となるものであり、最終的なインターフェースとレイアウトはプロジェクトごとに確定されます。
カスタマイズと統合
ポジショナーがロボットの外部軸として機能する場合、ロボットおよびセルとの機械的インターフェース、動作、制御範囲、および安全計画について検討する必要があります。カスタム構成は、プロジェクトの入力が定義された後に確定されます。
ワークピース、治具、および積載方法から確認済み。
溶接アクセスとステーションシーケンスに基づいて定義される。
ロボットのモデルと制御要件は、技術レビュー中に確認されます。
レイアウト、オペレーターのアクセス、および警備の必要性は、セル計画に含めるべき事項です。
用途
これらは典型的な用途であり、固定構成ではありません。シリーズ、定格ペイロード、および工具は、実際のワークピースとセルに基づいて選択する必要があります。
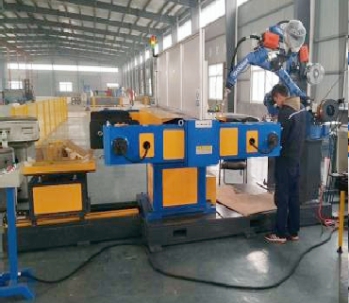
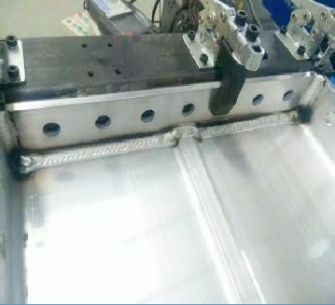
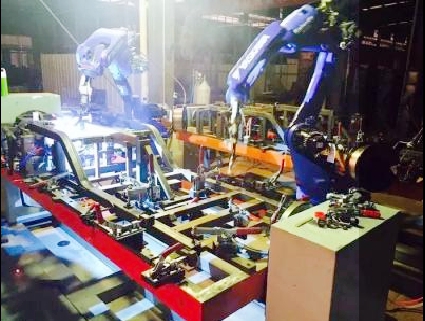
制御された回転を利用して、円周方向の縫い目をロボットの作業範囲内に収める。
主軸台と心押し台の配置は、両端間の距離が長い治具にも対応できる。
回転と傾斜を組み合わせることで、さまざまな継ぎ目に対するアプローチ角度を改善できます。
治具、重心、ロボットのレイアウトから、単軸または多軸のコンセプトを選択してください。
複数の溶接面を、セル内のより適切な位置に再配置する。
3軸ステーションインデックスレイアウトは、複数ステーション構成のコンセプトの出発点となり得ますが、最終的な配置はプロジェクトごとに異なります。
EVSTを選ぶ理由
プロジェクトへのインプットやシリーズ選定から生産段階の検査に至るまで、具体的な構成要件や受入要件はプロジェクトごとに異なります。
最終構成を確定する前に、ワークピース、治具、総重量、重心、動作、セル条件などが検討されます。
主要な製造段階における工程チェックは、納品前に問題点を特定するのに役立ちます。
機械加工リソースは、取付面、穴、回転インターフェースの寸法制御をサポートします。
構造部品は、残留応力を低減し、寸法安定性を確保するために焼きなまし処理を受ける。
よくある質問
これは、ワークピースを保持して向きを変えるための制御可能な外部軸であり、ロボットが溶接シームにアクセスできるようにするものです。必要な軸数は、ワークピースの動きとセルレイアウトによって異なります。
このカテゴリページにおける定格積載量とは、ワークピース単体の重量ではなく、ワークピースと治具を合わせた重量を指します。最終的な選定にあたっては、重心位置、寸法、および動的条件も考慮する必要があります。
単軸では回転運動が1つ、2軸では傾斜運動が、3軸ではステーションのインデックス付けや交換運動がそれぞれ可能になります。溶接作業のアクセス性とステーションの順序に基づいて選択してください。 溶接ポジショナーガイドをお読みください より詳細な比較については、こちらをご覧ください。
これらの文字は、支持部材と工具周辺の一般的な構造を表しています。選定は、ワークピースのサイズ、治具、積載スペース、ロボットのアプローチ方法、および必要な定格可搬重量によって決まります。 溶接ポジショナーガイドのレイアウトを比較してください.
長めの治具やフレームを両端で支え、水平軸を中心に回転させる必要がある場合に検討してください。支持間隔と接合部は、ワークピースから確認する必要があります。 溶接ポジショナーガイドを参照してください。 選択に関するより詳しい情報はこちら。
総重量が同じでも、重心が変化すると軸や構造に異なる影響を与える可能性があります。したがって、重量だけでは最終的な選定には不十分です。
技術的な審査後、カスタム構成も承ります。ロボットのメーカー/モデル、ワークピースと治具のデータ、必要な動作、セルレイアウト、インターフェース要件をご提供いただければ、最適な構成をご提案いたします。