
溶接位置決めロボットセル:回転、トーチアクセス、および治具の再現性の制御

溶接位置決めロボットセルは、治具の再現性、工程ウィンドウの制御、異常復旧、検査、および安定した生産受入を考慮して計画する。
シリンダーヘッドロボットのローディング:位置決め、把持、および機械タクト間のループを閉じる

位置決め基準点、グリッパーの姿勢、機械信号、チップクリーニング、タクトタイム、異常戻りなどを考慮して、シリンダーヘッドロボットの積載計画を立てる。
ミニロードバッファフィード:ロボットピッキングを安定させる方法

ミニロードバッファの供給計画は、入力リズム、バッファ位置、検出信号、ピックアップ高さ、例外戻り、およびロボットのピックアップ安定性を考慮して立てる。
板金スポット溶接ロボットセル:制御治具、溶接シーケンス、およびハンドリングウィンドウ

板金スポット溶接ロボットセルを評価するために、治具のクランプ、溶接順序、搬送範囲、部品のスプリングバック、検査タイミング、および安全性をチェックします。
プレスフィット自動化セル:治具、プレスパス、検査間のループを閉じる

治具の基準点、プレス経路、力-変位監視、検査タイミング、不良品の流れ、および安全アクセスを制御することにより、安定した圧入自動化セルを構築する。
アルミニウム溶接ロボットセル:トーチ角度、治具基準点、および熱入力の制御

トーチ角度、治具基準点、熱入力、シールドガス、歪み制御、安全性、および受入試験を考慮して、アルミニウム溶接ロボットセルを計画する。
ソフトバッグパレタイジングロボットセル:速度を上げる前に把持姿勢を安定させる

ソフトバッグのパレタイジング自動化を計画する際は、バッグの変形、ピックアップ姿勢、コンベアのペース、グリッパーの接触、パレットの基準点、積み重ねパターン、および回収ロジックを考慮してください。
ビジョントラッキング選別ロボットセル:認識、ピッキング、コンベアのループを閉じる

照明、カメラのタイミング、コンベア速度、ピックアップウィンドウ、配置ロジック、トレーサビリティなどを網羅した、ビジョン追跡による仕分け自動化の実践ガイド。
機械操作ロボットのローディングウィンドウ:ドア、治具、ピックプレースタクト

機械操作ロボットセルを計画する際は、ドアの開閉タイミング、治具の基準点、部品の把持、切削屑や冷却液のリスク、ピックアンドプレースのタクトタイム、およびオペレーターの復帰といった要素を考慮する必要があります。
家電用接着剤塗布ロボットセル:ビーズ、基準点、およびウィンドウの押下を制御する

ビード経路、吐出量、部品基準点、プレスタイミング、硬化ウィンドウ、検査などを網羅した、家電用接着剤塗布自動化の実践ガイド。
協働ロボットのビジョン検査ループ:検出率を追求する前に位置決めを安定させる
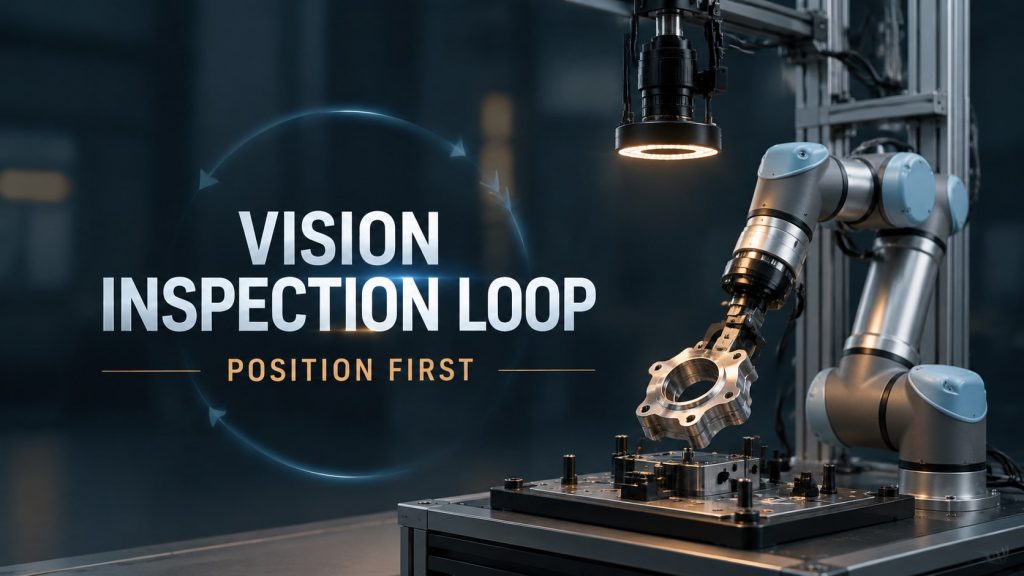
部品の位置決め、照明、カメラのトリガー、判定閾値、不良品の流れ、トレーサビリティなどを考慮して、協働ロボットによる画像検査ループを計画する方法。
ロボット研削経路の一貫性:速度を追求する前に接触を制御する
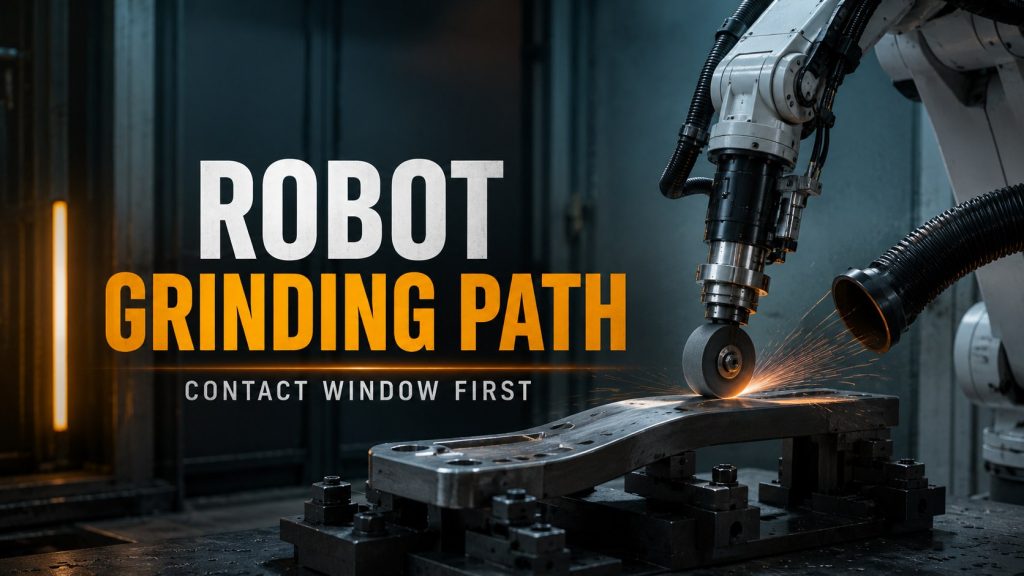
接触角、治具基準点、力制御、摩耗、粉塵境界、および受入試験を考慮して、ロボット研削ワークステーションを計画する方法。