
軽量パレタイジング:協働ロボットと梱包ラインの接続
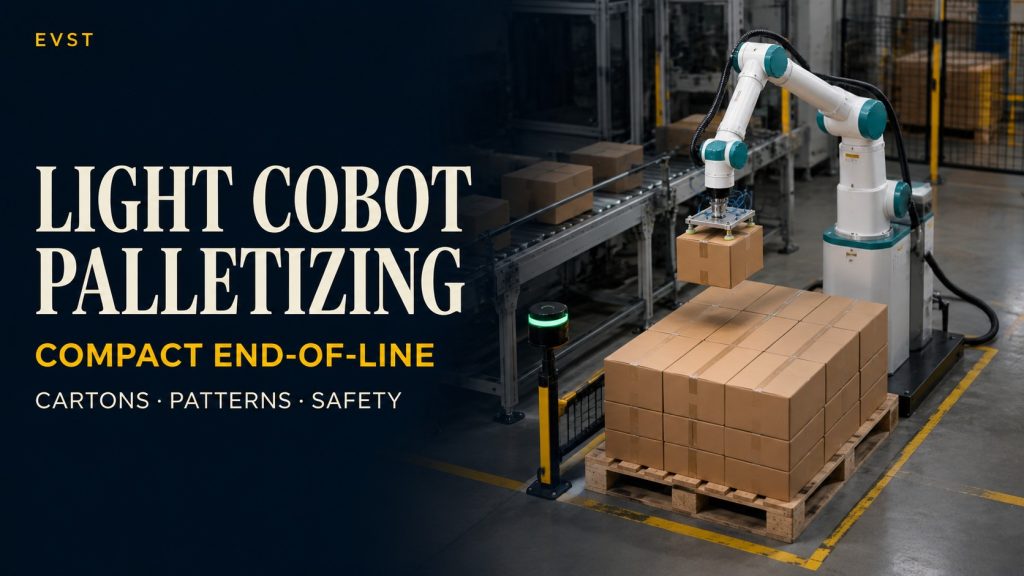
EVSTがケースフォーマット、パレットパターン、高さ、作業員の経路、ライン終端の制約などを通じて、軽量パレタイジングセルをどのように評価するかを学びましょう。
デルタロボットによる仕分け:小型部品ピッキングのアップグレード方法
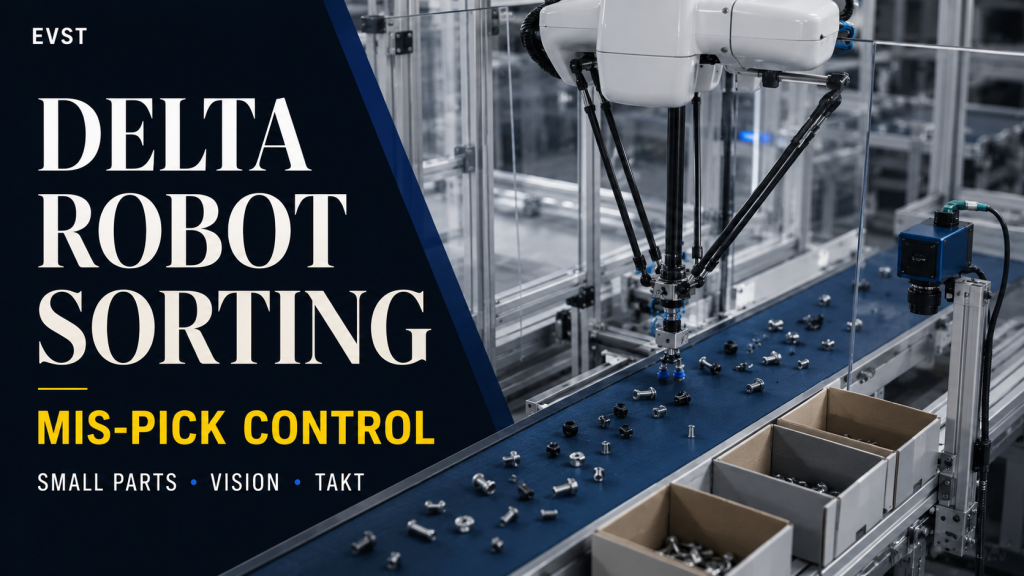
EVSTが、向き、タクトタイム、グリッパーの接触、誤選別制御、および下流工程への引き渡しといった観点から、デルタロボットの選別セルをどのように評価するかを学びましょう。
小型部品の梱包およびパレタイジングの自動化:手作業による搬送の削減
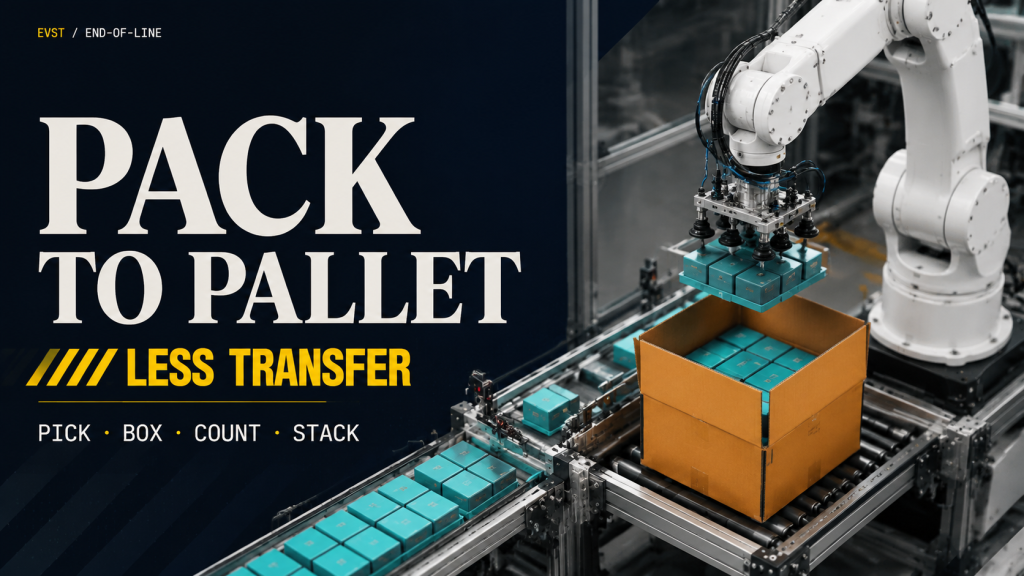
小型部品包装ラインにおいて、ロボットセルがどのように供給認識、ピッキング、トレイ積載、箱詰め、積み重ね、バッファリング、箱サイズ変更、および計数エラー防止を連携させるか。
小型部品組立自動化:損傷のない安定したピックアンドプレース
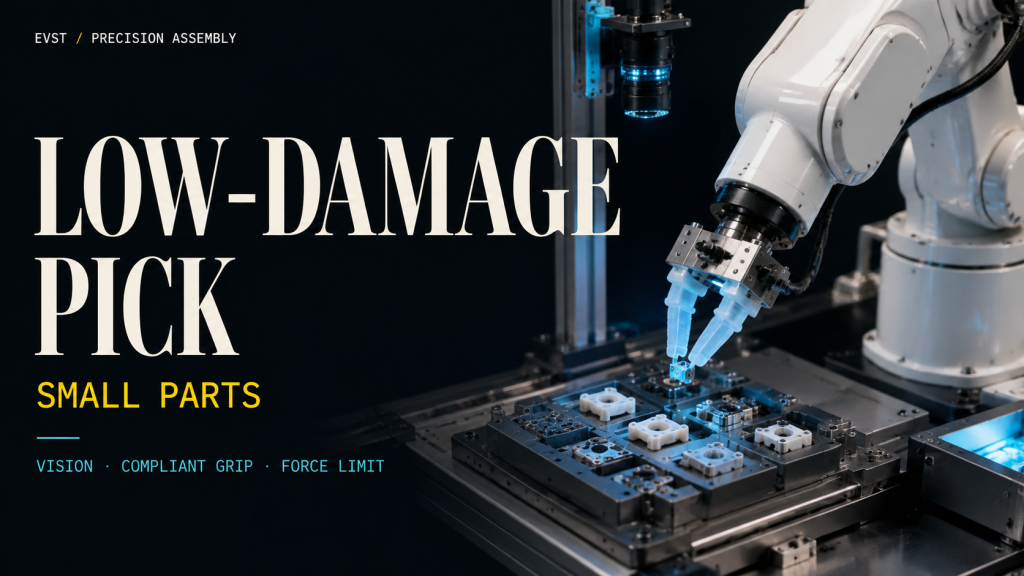
柔軟な把持、ビジョン位置決め、力制限、治具基準点、低損傷ハンドリング、安定したタクトタイムを考慮した小型部品組立ロボットセルの設計方法。
プリント基板作業におけるロボットはんだ付け:接合部の均一性を制御する方法
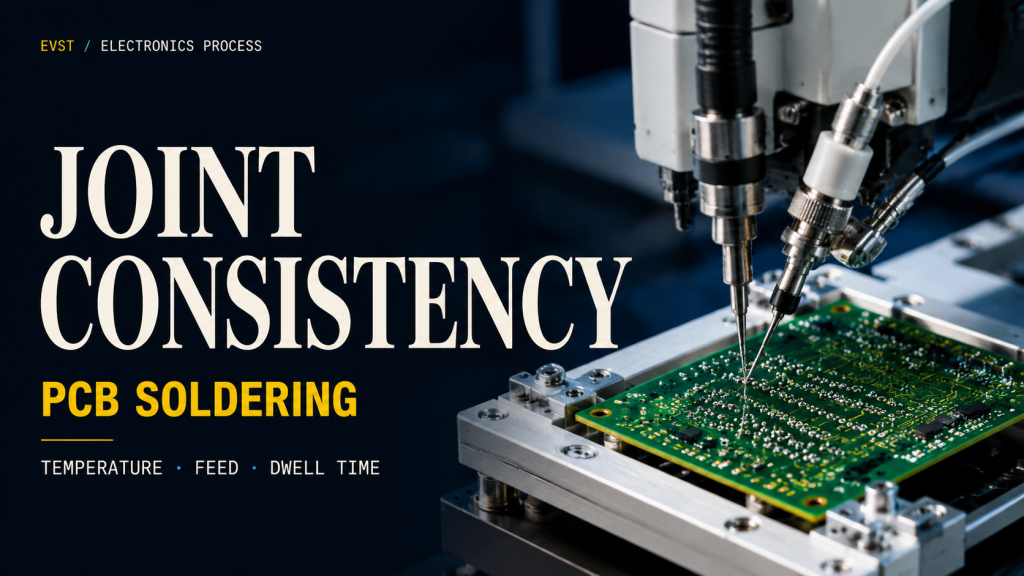
プリント基板(PCB)加工におけるロボットはんだ付けの実践ガイド。はんだ供給、はんだごて角度、保持時間、治具の再現性、プロセスウィンドウ、検査について解説します。
家具搬送・研磨ロボット:不規則な表面を制御する方法
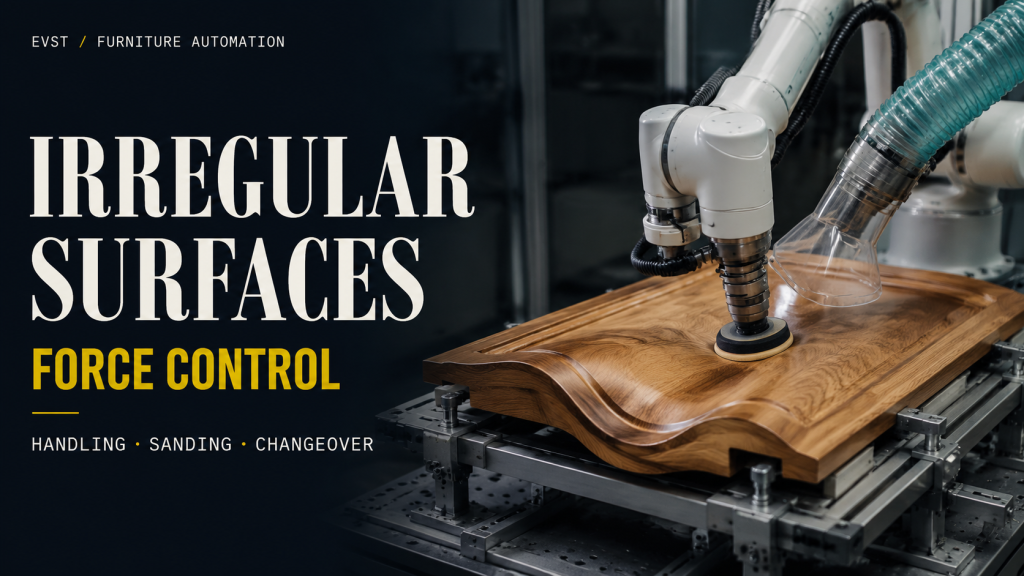
家具の搬送と研磨を行うロボットセルは、不規則な形状、曲線経路、接触圧力、研磨材の寿命、粉塵の遮断、および段取り替えをどのように管理するのか。
3C電子機器自動化ライン:ハンドリング、組立、マーキング、検査を連携させる方法
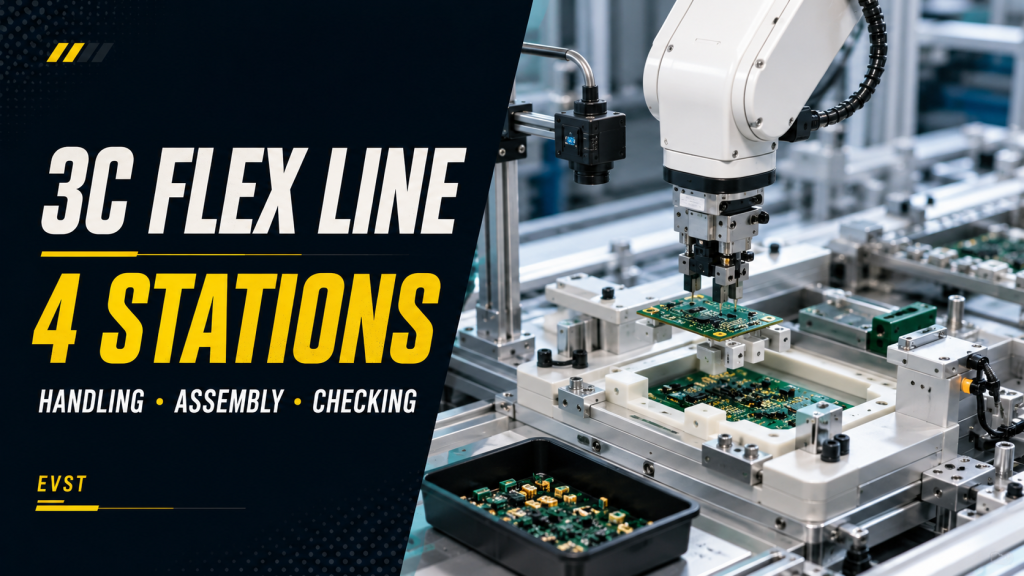
小型部品の取り扱い、組み立て、マーキング、画像検査、不良品処理、トレーサビリティを連携させる3C電子機器自動化ラインの設計に関する実践的なガイド。
自動クランクシャフトブランクローディング:重機操作を腰に負担をかけずに実現
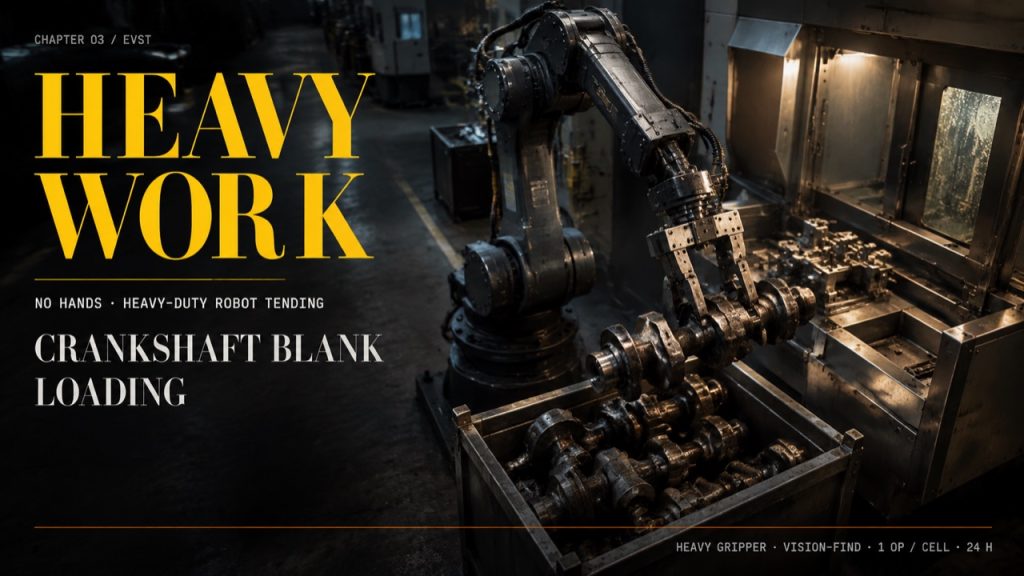
自動クランクシャフトブランクローディング:腰に負担のかかる持ち上げ作業なしで重機を操作 EVST編集チーム — ロボットによる機械操作とパワートレイン自動化セル。最終更新日:2026年6月22日。まず答え:クランクシャフトブランクは重く油まみれの鍛造品で、作業員がビンごとに機械に持ち上げます。これは時間がかかり、腰に負担がかかり、作業員1人につき1人しか作業できません。[…]
ティーチング不要のロボット溶接:ポイントごとのティーチングなしで、大型・少量生産部品を溶接する方法
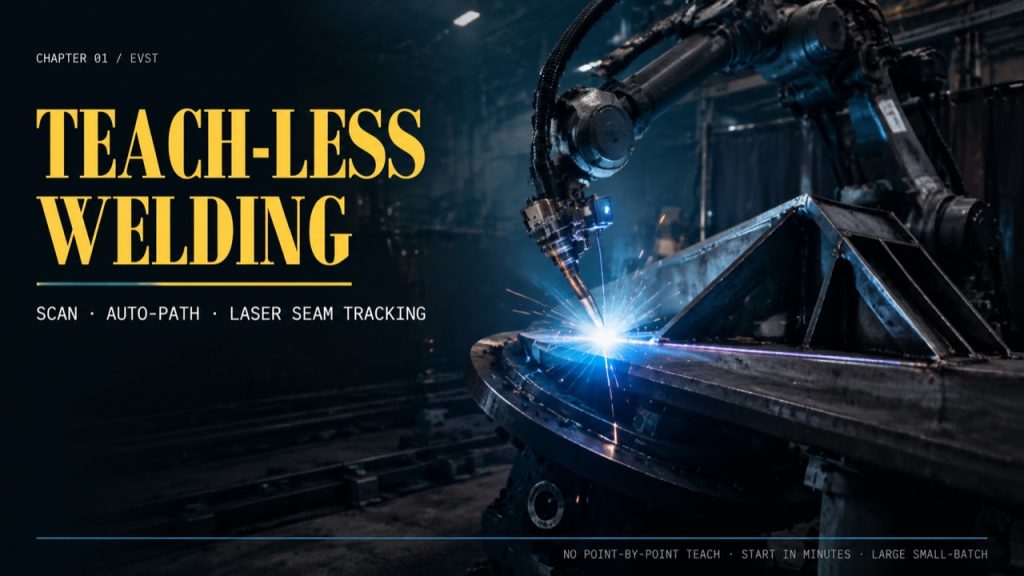
ティーチング不要のロボット溶接:ポイントごとのティーチングなしで大型・少量生産の構造部品を溶接する EVST編集チーム — ロボット溶接セルと大型構造物の自動化。最終更新日:2026年6月22日。まず回答:大型・少量生産の構造部品は、溶接工が新しいワークピースごとにパスをポイントごとにティーチングする必要があるため、ロボット溶接が困難です。これは時間がかかり、[…]
混合モデル組立ライン:ビジョンポジショニング+バーコードモデル認識+柔軟な段取り替え
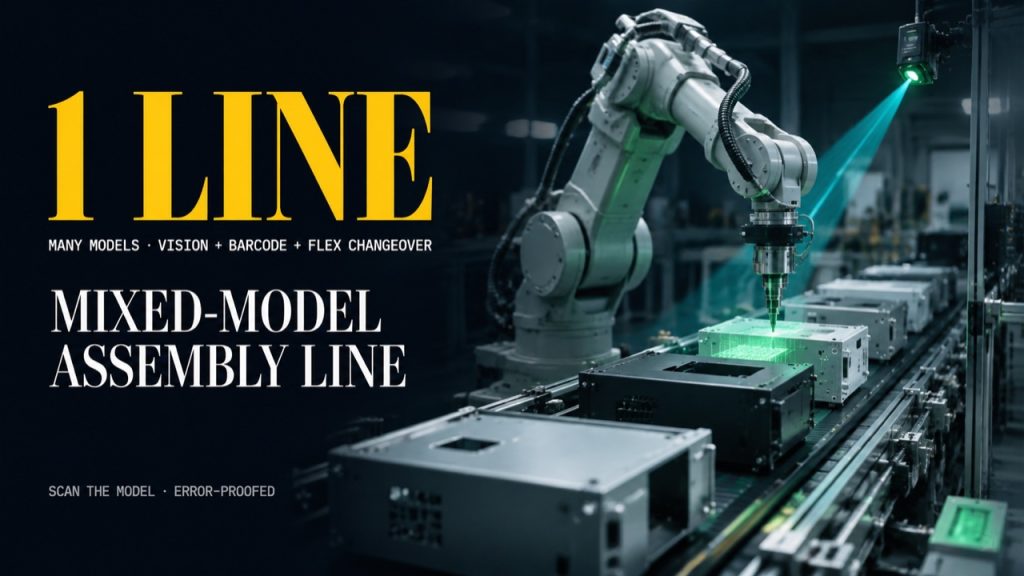
電子機器筐体と家電部品の混合モデル組立ラインの構築方法 EVST編集チーム — ロボット組立セルとフレキシブル電子機器自動化。最終更新日: 2026年6月18日。まず答え: 電子機器筐体と家電部品は数十種類のバリエーションがあり、それらを手作業で1つのラインに押し込むと、モデル間違いや […]
電動ドライブと精密モジュール用の柔軟な組立セルを構築する方法:ターンテーブル+協働ロボット
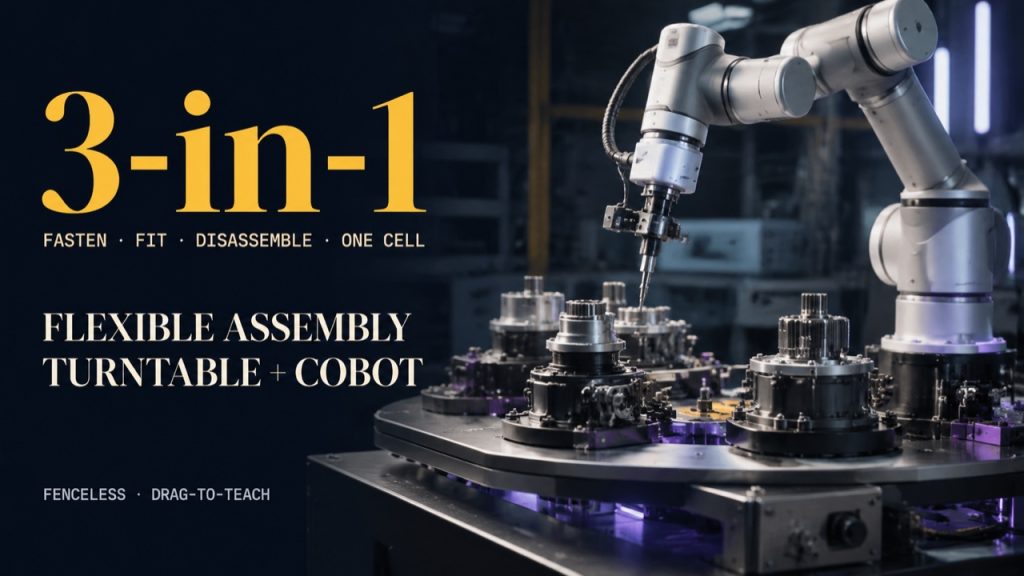
EVST編集チームによる、電動ドライブと精密モジュール向けの柔軟な組立セルの構築方法 — 協働ロボットセルと柔軟な組立自動化。最終更新日: 2026年6月18日。まず回答: 電動ドライブと精密モジュールの多段階組立 (締結、部品の取り付け、分解、順次) — 手作業ではサイクルタイムが長くなり、ぐらつきが発生し、[…]
ロボットによる画像認識機能付き冷媒充填:ライン構築方法
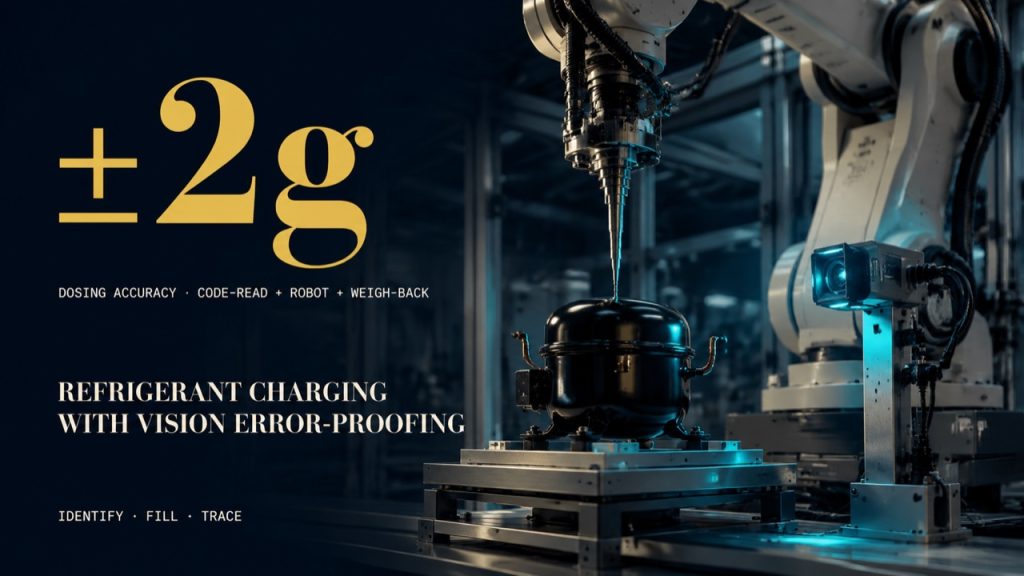
EVST編集チームによるロボット冷媒充填とコンプレッサーオイル充填の正しい方法 — 組立ライン向けのロボット式注入セルとビジョンによるエラー防止。最終更新日: 2026年6月18日。まず、冷媒の充填とコンプレッサーオイルの注入を手作業で行うと、数グラムの誤差、間違ったモデルの使用、または注入漏れなどによって、ユニットの性能と歩留まりに影響が出ます。[…]