
Un pannello strumenti lungo e curvo richiede un percorso di spruzzatura dell'adesivo più complesso di un semplice spostamento punto a punto. Nel caso documentato, un robot industriale avvicina un applicatore compatto a un pezzo scuro fisso, ne percorre una sezione, si allontana per riposizionarlo e ritorna per altre due sezioni. La questione progettuale pratica è come suddividere quella superficie in percorsi accessibili, preservando al contempo lo spazio libero per il polso, l'applicatore, i tubi flessibili, il dispositivo di fissaggio e le aree coperte circostanti. Richiedi una revisione della tua candidatura da parte di EVST.
Cosa mostra la sequenza di campi
All'inizio del video, l'applicatore segue una parte del pannello strumenti. Il robot si ritrae e cambia posizione. Si avvicina a un'altra sezione, si ritrae di nuovo e successivamente completa un ulteriore avvicinamento e movimento lungo il percorso prima di sollevare l'applicatore.
Questa sequenza mette in evidenza un punto utile: un pannello preformato viene trattato come diverse sezioni raggiungibili, unite da movimenti di transizione mirati. Il video documenta l'ordine dei movimenti e la disposizione fisica. Non specifica la composizione chimica dell'adesivo, la quantità erogata, le impostazioni di processo, la copertura, il tempo di ciclo, la precisione o la qualità del pezzo finito; questi aspetti sono oggetto di dati applicativi e prove.
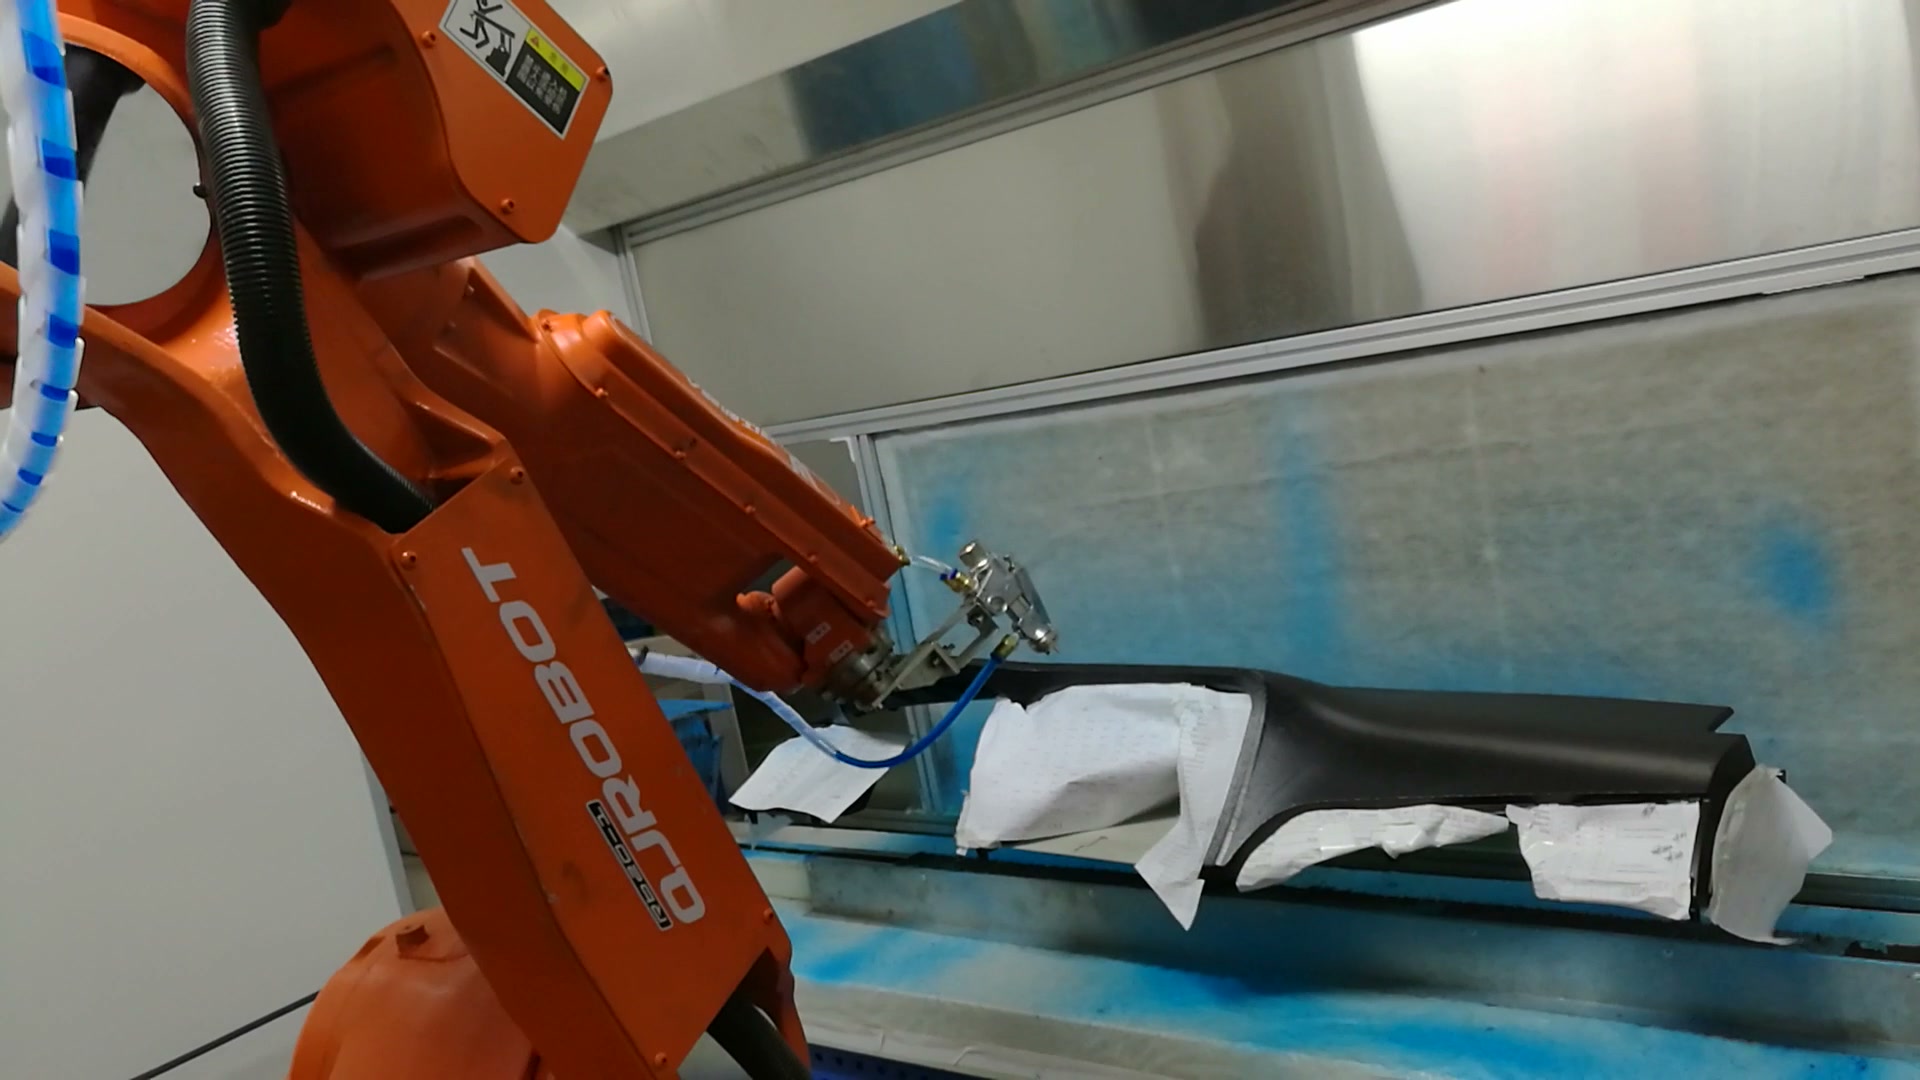
Intorno al minuto 00:13 del video, l'applicatore si trova vicino a una sezione del pannello strumenti fisso; il robot, l'utensile, i tubi flessibili, il pezzo in lavorazione e il rivestimento bianco locale sono visibili insieme.
Pianificazione della spruzzatura robotizzata di adesivi per pannelli di controllo tramite accesso
La segmentazione del percorso dovrebbe iniziare dalla geometria reale del pezzo e dell'utensile. Per ogni regione della superficie, lo studio richiede una direzione di avvicinamento, un orientamento di lavoro, un inviluppo di spazio libero e un movimento di uscita. Una regione che appare continua in un disegno potrebbe richiedere due percorsi robotizzati quando una flangia, un brusco cambio di curvatura, un elemento di fissaggio o la posizione del tubo flessibile limitano l'accesso.
Il robot registrato si avvicina ripetutamente, segue una sezione e si ritrae. Per un nuovo progetto, la suddivisione esatta dovrebbe derivare da uno studio di portata offline seguito da prove su pezzi rappresentativi. L'obiettivo è mantenere l'applicatore in una posizione di lavoro appropriata rispetto al percorso specificato, evitando posture del polso scomode e impedendo che il movimento di transizione attraversi il pezzo in lavorazione o il dispositivo di fissaggio.
Considerare il sollevamento e il riposizionamento come parte del processo
I movimenti tra le diverse sezioni della superficie non sono spostamenti a vuoto. Determinano se l'utensile si allontana dal pezzo in lavorazione, se il fascio di tubi ha spazio sufficiente per seguirlo e se l'approccio successivo inizia da una posizione prevedibile. Un piano di movimento efficace definisce dove l'applicatore lascia una sezione, di quanto si ritrae, quali giunti cambiano posizione e da dove inizia il successivo approccio controllato.
Nella sequenza di lavoro sul campo, l'utensile viene visibilmente sollevato tra le sezioni operative. Tale osservazione consente di analizzare le transizioni come stati espliciti. Non rivela, tuttavia, se il flusso di materiale sia attivo o disattivo in un dato istante, pertanto la progettazione dei sistemi di controllo deve definire e validare tale relazione in base all'apparecchiatura applicativa selezionata e alle specifiche di processo.
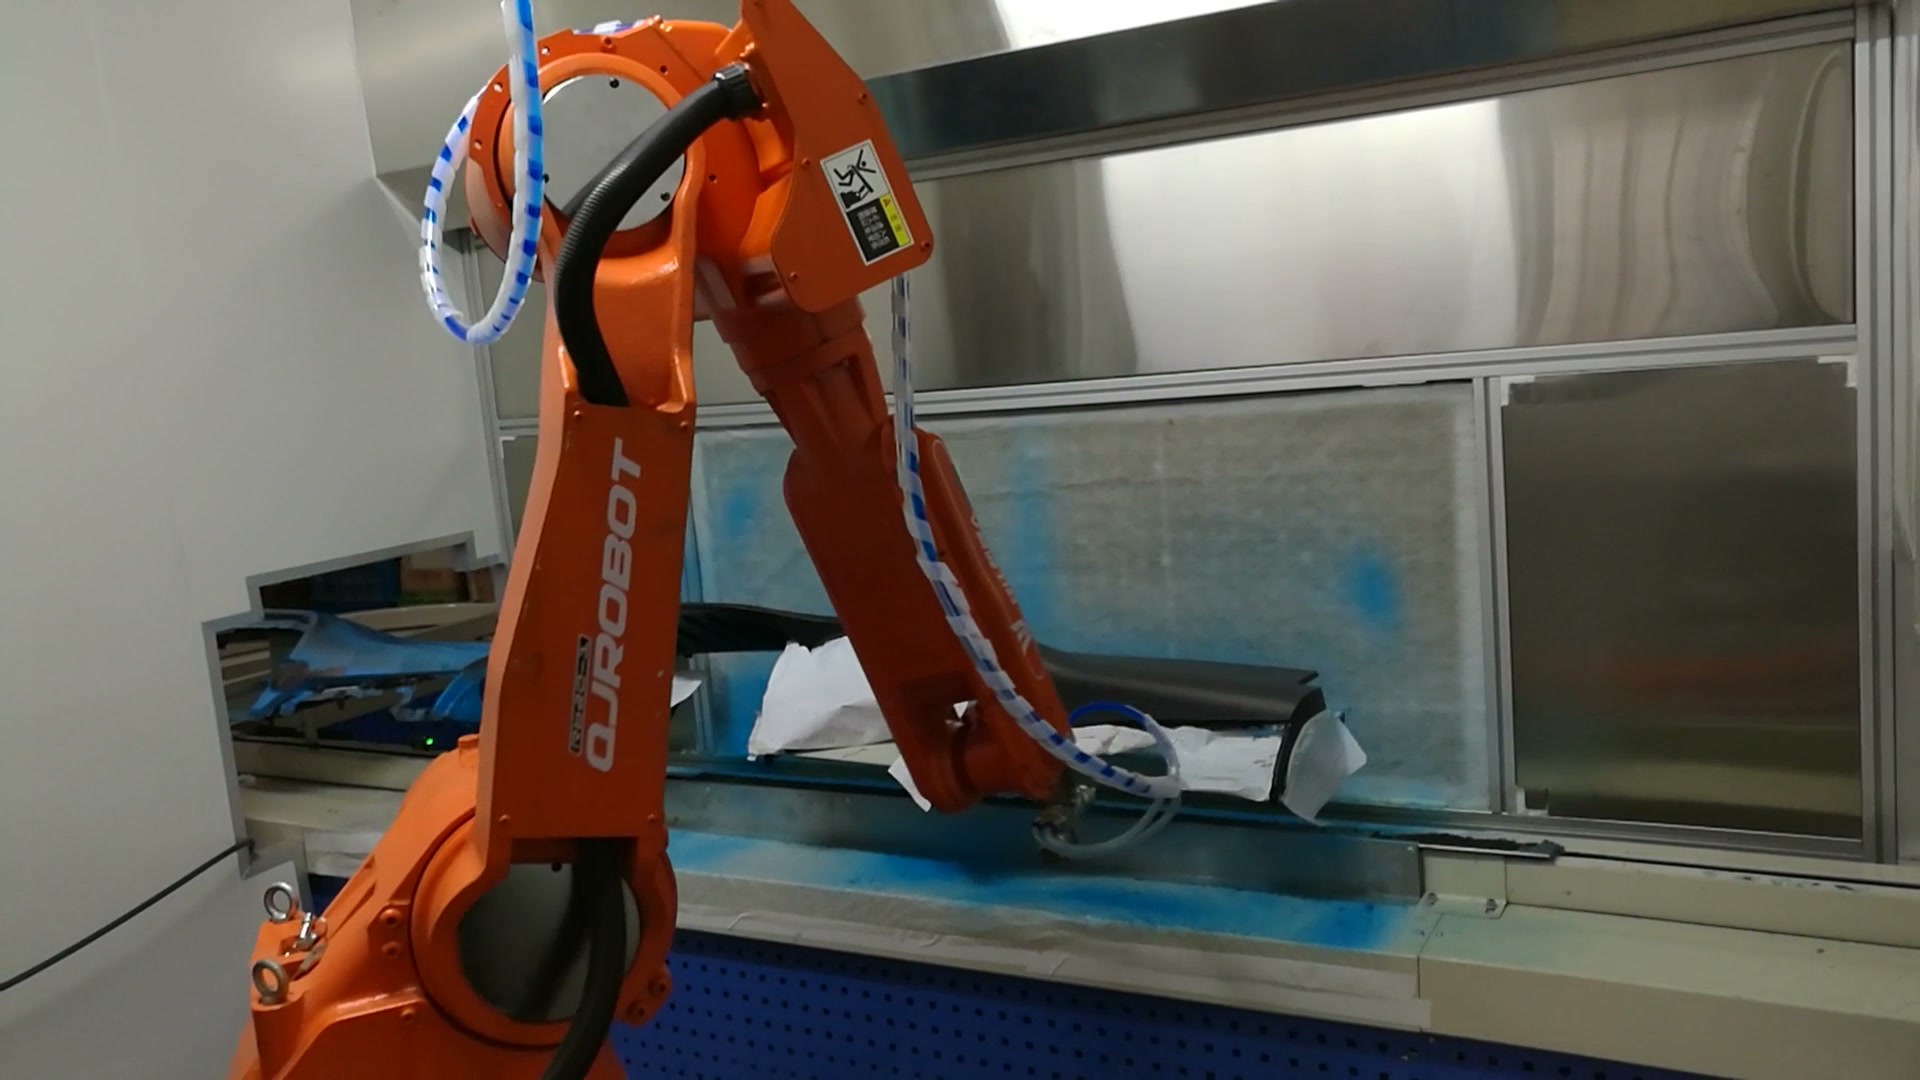
Intorno al minuto 00:37 del video, dopo una fase visibile di retrazione e riposizionamento, l'applicatore si trova vicino a un'altra sezione del lungo pannello strumenti.
Mantenere gli arredi, le aree coperte e gli impianti nello stesso modello di ingombro.
Il pezzo in lavorazione è tenuto in una stazione fissa e sono visibili delle aree coperte localmente di colore bianco. Il materiale e la funzione di queste aree non sono definiti dalle riprese. Tuttavia, nella pianificazione del progetto, ogni elemento di fissaggio, copertura, protezione temporanea e accumulo di tolleranze che può rientrare nell'area di lavoro dell'utensile dovrebbe essere rappresentato nello studio di portata e collisione.
Anche il percorso di servizio è importante per lo stesso motivo. L'applicatore è collegato tramite linee visibili che si muovono con il robot. Il modello dovrebbe includere limiti di flessione, gioco, punti di impigliamento e le posture del polso più impegnative. Un percorso libero per il corpo metallico dell'utensile potrebbe comunque risultare inadatto se si considera l'intero pacchetto di servizi.
Definire gli stati dell'interfaccia prima di ottimizzare il movimento
Una sequenza robusta dovrebbe distinguere chiaramente i seguenti stati: parte caricata e posizionata, dispositivo pronto, robot libero, applicatore pronto, percorso attivo, sezione completata e robot ritirato. I segnali esatti dipendono dall'attrezzatura della cella. Separare gli stati semplifica la diagnosi delle interruzioni e fornisce al piano di ripristino un punto di partenza noto.
Il recupero richiede prove specifiche. Si consideri una sosta durante l'avvicinamento, durante una manovra di inseguimento della superficie e durante l'allontanamento. Per ciascun caso, definire lo stato di sicurezza, se la sezione corrente può riprendere e il percorso di ritirata consentito. Questo lavoro dovrebbe essere concordato prima di tentare di ridurre i tempi di transizione.
Pianifica la cella in base ai vincoli dell'applicazione reale.
L'involucro blu e la postazione fissa delimitano l'area di lavoro visibile, ma le riprese non mostrano il sistema di ventilazione o filtrazione dell'involucro stesso. Una revisione del progetto dovrebbe utilizzare i dati di sicurezza del fornitore dell'adesivo, le istruzioni per l'uso delle attrezzature di applicazione, i requisiti locali applicabili e una valutazione del rischio di processo per determinare la ventilazione, i controlli dell'esposizione, le protezioni, le precauzioni antincendio, l'accesso per la manutenzione e la gestione dei rifiuti.
La sicurezza del robot dipende anche dalla cella completa e dalle modalità operative. La valutazione dovrebbe includere il carico, l'installazione, la pulizia, la manutenzione degli ugelli, il ripristino in caso di guasto e l'accesso all'apparecchiatura, nonché il movimento automatico. Il progetto finale deve rispettare i requisiti applicabili per il luogo di installazione e l'apparecchiatura selezionata.
Elementi utili per uno studio di fattibilità efficace
| Ingresso | Perché cambia il concetto |
|---|---|
| Modello CAD e tolleranze del componente rappresentativo | Definisce le superfici raggiungibili, le condizioni dei bordi e gli spazi di sicurezza estremi. |
| Zone di applicazione obbligatorie e zone di esclusione | Stabilisce dove i percorsi possono iniziare, proseguire e terminare. |
| Dati relativi agli adesivi e alle apparecchiature di applicazione | Definisce la finestra di processo e le apparecchiature di supporto per la convalida |
| Progettazione di apparecchi e coperture locali | Aggiunge ostacoli reali e condizioni di ripetibilità |
| Applicatore, tubi flessibili e kit di vestizione | Imposta la geometria dell'utensile, il carico sul polso e i limiti di instradamento della manutenzione. |
| Disposizione delle celle e modalità di accesso | Modella il posizionamento, la sorveglianza, la manutenzione e il recupero dei robot. |
| Metodo di accettazione | Collega le sperimentazioni a criteri di progetto misurabili. |
Un output concettuale utile include una mappa del percorso segmentato, uno studio di portata e postura, un modello di inviluppo di utensile e servizio, una sequenza di stati dell'interfaccia, un concetto di salvaguardia, una matrice di recupero e un piano di prova. Gli impegni prestazionali dovrebbero seguire i test su parti rappresentative con il materiale e il metodo di ispezione concordati.
Questioni pratiche prima della progettazione dettagliata
Perché suddividere un unico pannello strumenti in diversi percorsi robotici?
Diverse regioni possono richiedere diverse direzioni di approccio e posture del polso. Le sezioni esplicite creano inoltre punti controllati per sollevare e riposizionare il pezzo senza attraversarlo.
Cosa dovrebbe essere incluso nello studio di portata?
Includere l'intera gamma di tolleranza dei componenti, il dispositivo di fissaggio, le coperture, il corpo dell'applicatore, il pacchetto di assistenza, la postura del polso del robot, i movimenti di avvicinamento e allontanamento, l'involucro e l'accesso per la manutenzione.
Come vanno gestite le aree interdette?
Definirli a partire dalle specifiche del componente e del processo, rappresentarli nel modello del percorso e confermarli durante le prove. In questo caso, una copertura bianca visibile non deve essere considerata una prova di uno specifico metodo di mascheratura.
Quali parametri dovrebbe misurare il piano di accettazione?
Utilizzare i criteri concordati per l'adesivo, il componente e le esigenze a valle specifici. Il piano può includere il posizionamento del percorso e le verifiche del risultato del processo, ma le misure e i limiti esatti devono essere definiti nelle specifiche di progetto e non in questo video.
Per una revisione concettuale, fornire i dati relativi a componenti e dispositivi, le zone di applicazione, le informazioni sui materiali e le attrezzature selezionate, il layout, le esigenze di accesso e il metodo di collaudo proposto. Richiedi una revisione della tua domanda EVST o di scrivere un'e-mail a sales@evsrobot.com.
L'accettazione del progetto avviene dopo che i dati di progetto, il metodo di prova e la documentazione sono stati concordati.