
Un concetto di robot mobile per l'asservimento di macchine CNC deve coordinare tre interfacce: il vassoio, l'apertura della macchina e la posizione di aggancio che rende entrambi raggiungibili. Nel caso specifico, un braccio collaborativo montato sopra una base mobile preleva un pezzo metallico cilindrico da un vassoio, si gira verso una macchina CNC, raggiunge l'area di lavoro, ritorna al vassoio e successivamente la base si allontana. La questione progettuale fondamentale è come rendere ripetibili questi passaggi senza considerare la mobilità e la manipolazione come progetti separati. Richiedi una revisione della tua candidatura da parte di EVST.
Iniziate con le tre interfacce
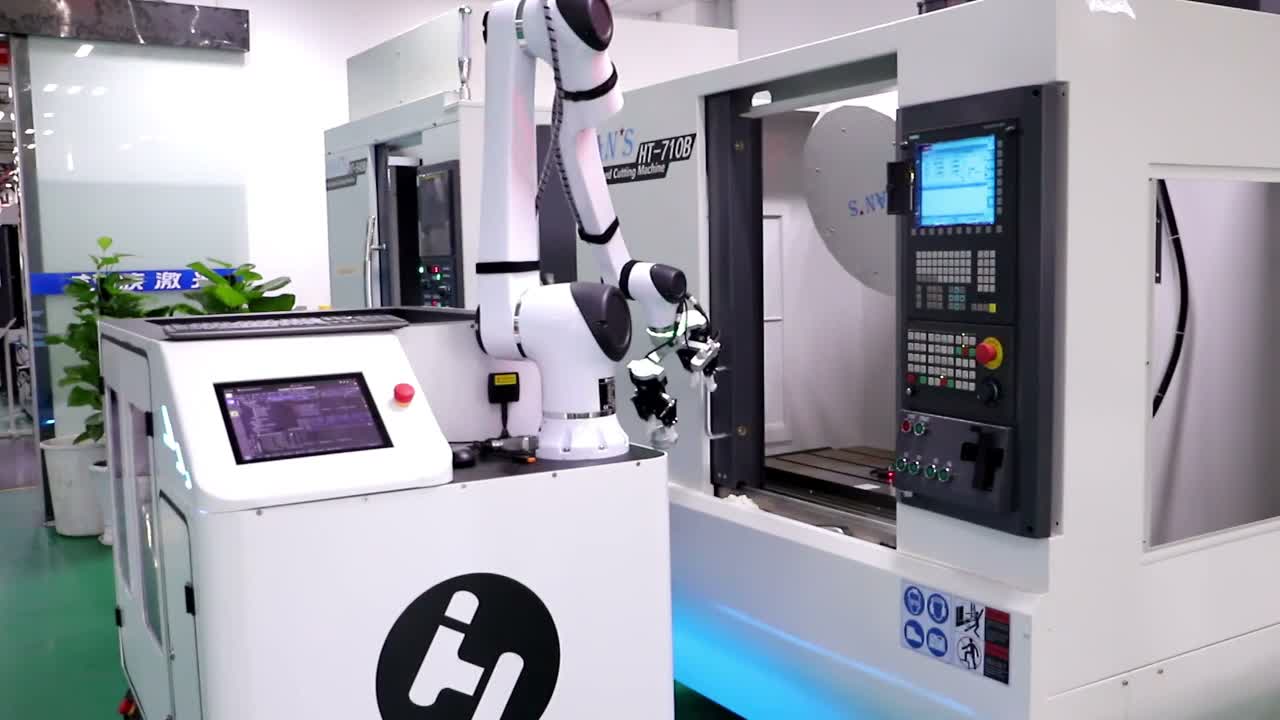
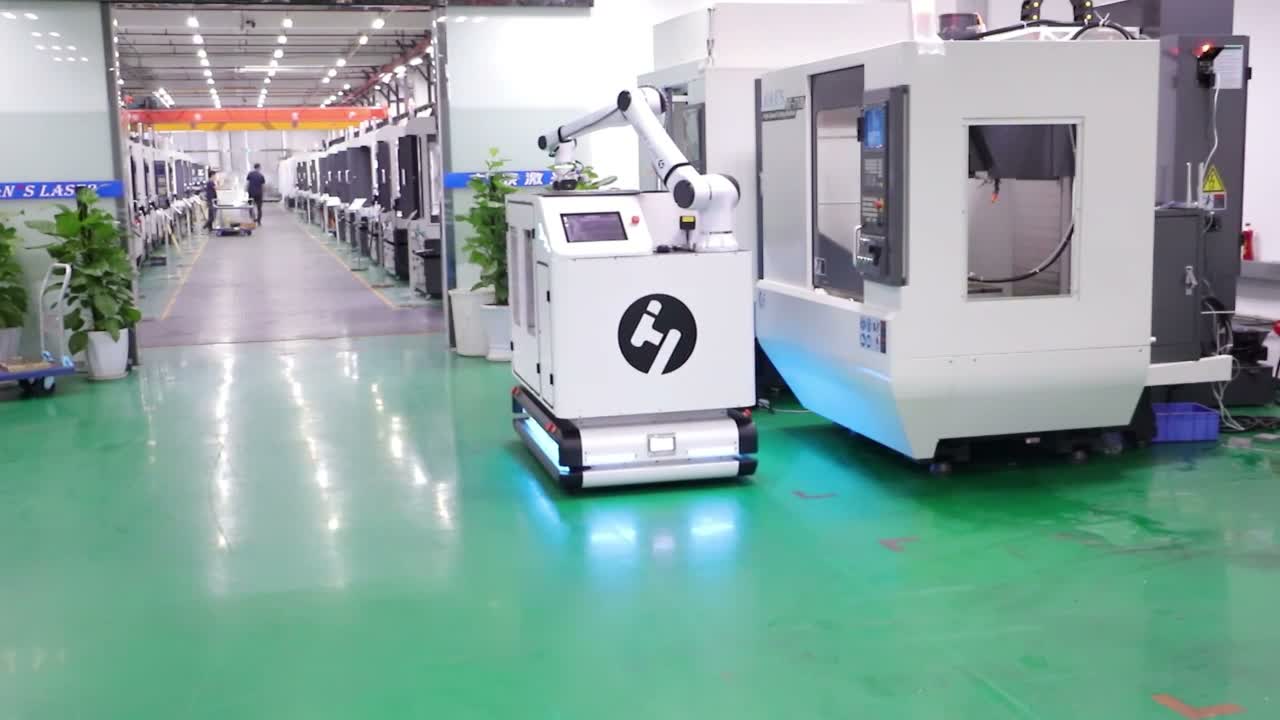
Il filmato rende la sequenza facilmente comprensibile: la base è agganciata accanto alla macchina; il braccio si estende verso un vassoio posizionato sulla base; solleva un pezzo cilindrico e ruota verso la macchina; il braccio entra nell'area di lavoro della macchina per un posizionamento visibile; quindi ritorna verso il vassoio. Verso la fine, la base mobile si stacca dalla macchina e si sposta lungo il corridoio.
Per un'altra cella, ciascuna di queste interfacce necessita di uno stato definito. Il vassoio deve presentare un pezzo entro il raggio di avvicinamento utilizzabile della pinza. La posizione di aggancio deve posizionare l'intero spazio operativo del robot nella relazione prevista con la macchina. L'interfaccia con la macchina deve fornire un permesso noto per l'ingresso e una condizione nota per l'uscita. Una piattaforma mobile può servire più di una stazione solo quando tali stati sono espliciti e recuperabili.
Rendere la precisione dell'attracco parte integrante dello studio di portata.
La portata del robot dovrebbe essere verificata da una zona di tolleranza piuttosto che da una singola posizione di base ideale. Lo studio dovrebbe combinare la variazione consentita dell'aggancio, la variazione della posizione del vassoio, la presentazione del pezzo, la geometria della pinza, l'apertura dello sportello della macchina, l'accesso al dispositivo di fissaggio, la postura del polso, i cavi e le strutture circostanti.
Il braccio registrato si avvicina al vassoio, ruota verso la macchina e raggiunge l'area di lavoro. Questo percorso visibile supporta uno studio dell'interfaccia, ma non stabilisce l'errore di aggancio consentito o le posizioni programmate. Durante la fase di progettazione, testare le posizioni meno favorevoli all'interno della zona di aggancio proposta. Se un piccolo disallineamento della base consuma lo spazio rimanente del polso o dell'utensile, il layout richiede un metodo di posizionamento più robusto, uno spazio maggiore o una diversa geometria di trasferimento.
Definisci il passaggio di consegne come stati, non come un singolo movimento.
Una sequenza rigorosa separa le autorizzazioni dalle conferme. Prima dell'accesso alla macchina, il sistema deve sapere che la base si trova nella stazione prevista, che la macchina è nello stato di accesso concordato e che lo stato del pezzo è noto. Dopo il posizionamento o il prelievo, il robot deve liberare l'area di lavoro della macchina prima che sia consentita l'azione successiva della macchina o del veicolo.
Il filmato mostra una pinza doppia che lavora attorno al vassoio verso la fine della sequenza e il braccio che sposta un vassoio bianco a circa 85 secondi. Queste osservazioni non stabiliscono un metodo di cambio formato. Mostrano però perché il modello di stato dovrebbe considerare la pinza, il pezzo in lavorazione, il vassoio e l'interfaccia macchina in modo indipendente, incluso ciò che il sistema potrebbe fare dopo un movimento interrotto.
Pianificate insieme il traffico, la sorveglianza e il recupero.
Una base mobile modifica il confine della cella. La valutazione deve comprendere il corridoio di transito, le persone e gli altri veicoli, l'avvicinamento alla stazione, l'area di attracco, il movimento del manipolatore, i rischi legati alle macchine e le condizioni per la partenza automatica. I requisiti locali applicabili e la documentazione delle apparecchiature selezionate determinano la progettazione finale della sicurezza.
Prima di ottimizzare il ciclo, è necessario definire i casi di recupero: un pezzo non ancora agganciato alla pinza, una base che non ha raggiunto la posizione di aggancio, una macchina che non consente l'accesso o un arresto mentre il braccio si trova all'interno della macchina. Ogni caso richiede uno stato di sicurezza, un percorso di retrazione consentito e una regola chiara per la ripresa. Ciò evita che l'operatore debba dedurre l'ultimo passaggio valido.
Elementi utili per uno studio di fattibilità efficace
Fornire la disposizione della macchina e l'apertura della porta, la posizione di carico, i dettagli delle attrezzature, i pezzi rappresentativi, i disegni dei vassoi, le tolleranze di presentazione dei pezzi, lo spazio di aggancio disponibile, i vincoli di corridoio, la sequenza delle stazioni richiesta, i segnali della macchina e i controlli di accettazione previsti. Includere il mix di produzione e il modello operativo in modo che il progetto possa distinguere il tempo di instradamento dal lavoro sulla macchina.
Un risultato utile è una mappa dell'interfaccia stazione-banco, uno studio di portata e spazio libero attraverso la zona di tolleranza di attracco, il concetto di pinza e vassoio, la sequenza di segnali/stati, il concetto di salvaguardia, la matrice di recupero e un piano di prova. Le stime del ciclo dovrebbero derivare da questo lavoro anziché essere dedotte da un video sul campo.
Questioni pratiche prima della progettazione dettagliata
Un singolo robot mobile può gestire più macchine CNC?
Potenzialmente, se ogni stazione dispone di un'interfaccia di aggancio validata, una geometria di lavoro raggiungibile, una presentazione dei componenti compatibile, un piano di traffico e un handshake macchina. Il numero di stazioni dipende dal percorso effettivo e dalla domanda operativa.
Cosa bisogna verificare prima di scegliere la posizione della base mobile?
Verificare l'accesso al vassoio, l'apertura della macchina, la portata del dispositivo di fissaggio, l'ingombro completo del braccio e della pinza, la tolleranza di aggancio, il percorso di manutenzione, le protezioni e un percorso di estrazione libero.
Come si devono preparare un vassoio e una pinza doppia per il passaggio di consegne?
Definire la presentazione dei pezzi, gli stati occupato e vuoto, il gioco di presa, i segnali di conferma e la sequenza consentita per ciascun lato della pinza. Convalidare l'intera combinazione di tolleranze del vassoio e dei pezzi.
Quali informazioni sono necessarie per una revisione del progetto?
I disegni di macchine e attrezzature, i dati relativi a pezzi e vassoi, lo spazio di aggancio, la disposizione dei corridoi, l'elenco dei segnali, il mix operativo, i vincoli di sicurezza e i criteri di accettazione costituiscono il set di partenza pratico.
Per i team che valutano un'applicazione simile, allineare la mappa dell'interfaccia stazione-componente, l'intervallo di tolleranza e gli stati di ripristino con la macchina e la famiglia di componenti effettive. Richiedi una revisione della tua domanda EVST o di scrivere un'e-mail a sales@evsrobot.com.
*L'accettazione del progetto avviene dopo che i dati di progetto, il metodo di prova e la documentazione sono stati concordati.*