| Modello | QJR10-1 | |
| Numero dell'asse | 6 | |
| Carico utile | 10 kg | |
| Ripeti posizionamento | ± 0.05mm | |
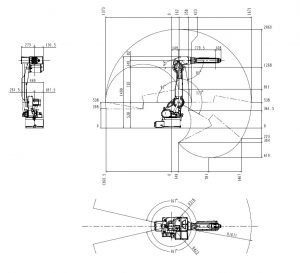
| Massima apertura delle braccia | 1671mm | |
| Gamma di movimento | J1 | ± 172º |
| J2 | ﹢166º,﹣107º | |
| J3 | ﹢83º,﹣92º | |
| J4 | ± 170º | |
| J5 | ± 125º | |
| J6 | ± 360º | |
| Velocità massima | J1 | 172º / s |
| J2 | 172º / s | |
| J3 | 183º / s | |
| J4 | 430º / s | |
| J5 | 430º / s | |
| J6 | 584º / s | |
| Coppia ammissibile | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| Momento di inerzia | J4 | 0.63 kg.m² |
| J5 | 0.63 kg.m² | |
| J6 | 0.1 kg.m² | |
| Peso corporeo del robot | 250 kg | |
| Capacità di alimentazione | 3.3kVA | |
| Cabinet Dimensioni | 580 * * 600 960mm | |
| Cabinet Peso | 130 kg | |
| Fonte | Trifase a quattro fili | |
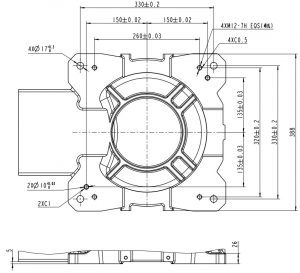
| Installazione del modulo | Terra, Soffitto | |
| Applicazione | Saldatura, verniciatura, carico e scarico, movimentazione, smistamento, assemblaggio, ecc. | |