
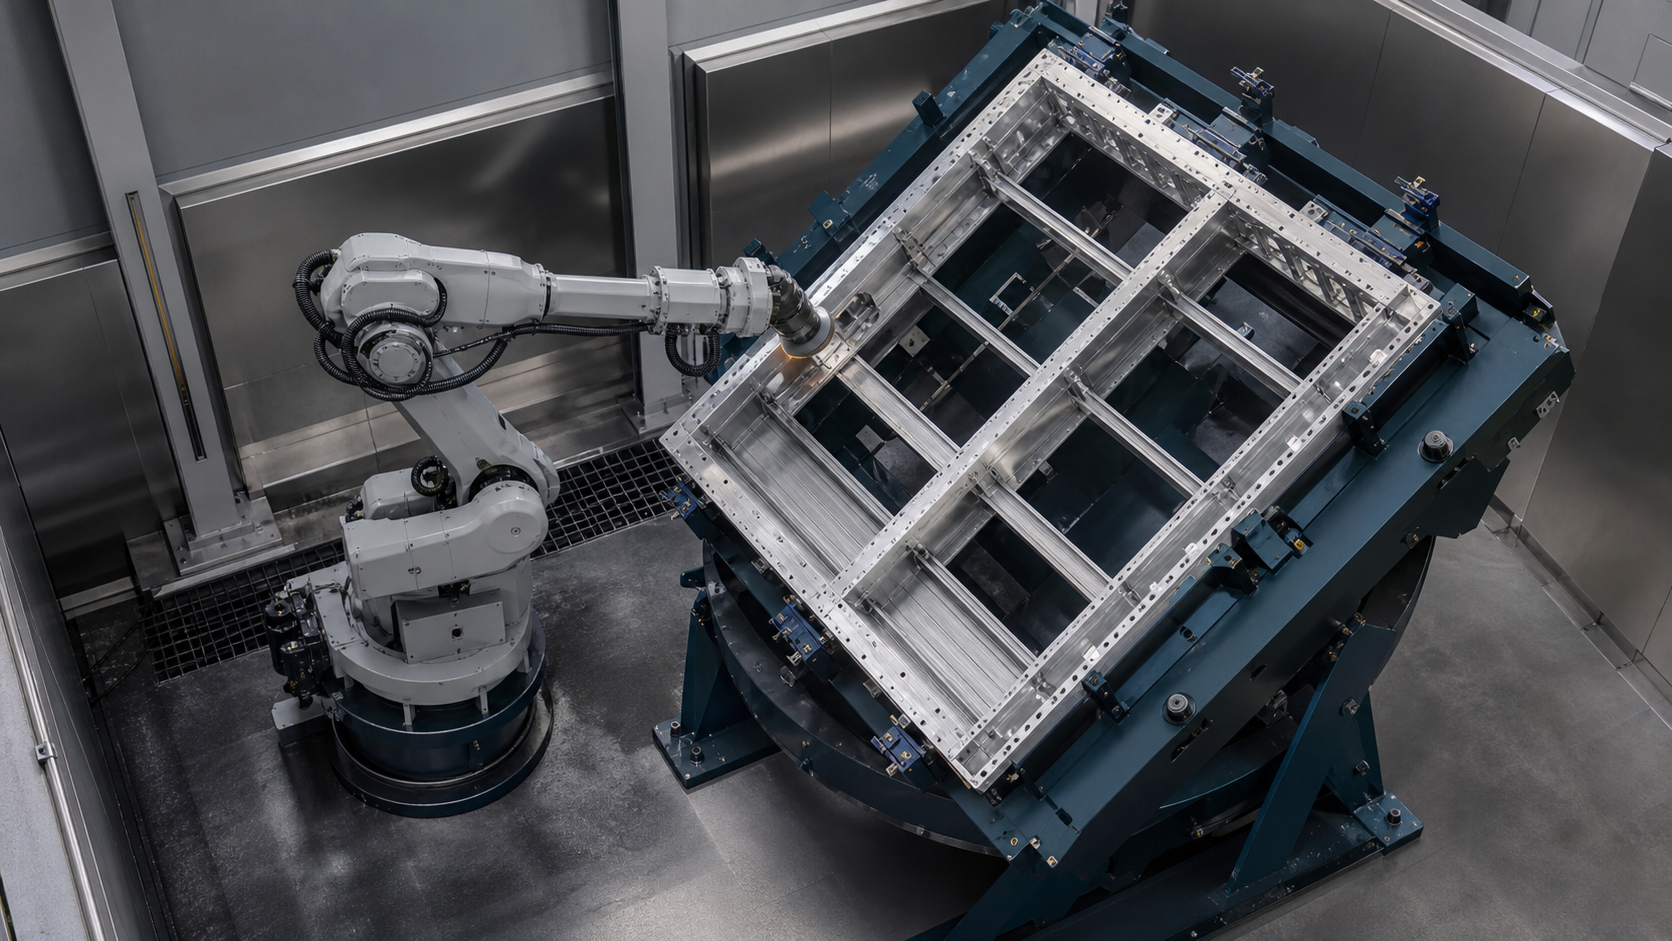
A rettifica del vassoio della batteria Il concetto è credibile quando il team è in grado di ricondurre ogni bordo lavorato a un orientamento noto del pezzo, a un punto di riferimento del dispositivo di fissaggio, allo stato dell'utensile, alla revisione del programma e al risultato dell'ispezione. Un percorso robotico convincente non può dimostrare che la superficie corretta sia stata lavorata o che un telaio capovolto sia tornato alla relazione di coordinate prevista.
Principali takeaways
- Definisci le regioni obbligatorie, proibite e critiche per l'ispezione prima di generare i percorsi del robot.
- Considerare il riferimento dell'attrezzatura come parte della catena di coordinate del processo.
- Verificare l'avvicinamento, il contatto, l'uscita, l'assetto e lo spazio libero per ogni famiglia di spigoli denominata.
- Utilizzare un contratto di stato esplicito per il riorientamento, il riposizionamento, la selezione delle coordinate e il riavvio.
- Misurare i risultati del processo e i tempi del ciclo completo su pezzi rappresentativi, anziché dedurli dai filmati.
Ciò che il filmato selezionato dimostra e ciò che non può dimostrare.
Il materiale esaminato mostra un grande telaio a forma di vassoio fissato in un dispositivo di fissaggio, un robot industriale che trasporta un utensile di finitura rotante, il contatto visibile dell'utensile lungo i bordi del telaio, un dispositivo di fissaggio o un supporto che cambia orientamento e l'ulteriore lavoro del robot dopo il riorientamento. Queste osservazioni supportano una discussione circoscritta su posizionamento, accesso ai bordi, orientamento del processo, spazio libero del dispositivo di fissaggio e passaggio tra le diverse fasi di finitura.
Il filmato non identifica il materiale del telaio, le dimensioni, la massa, la variazione in ingresso, la rimozione richiesta, le specifiche dell'abrasivo, la velocità dell'utensile, l'avanzamento, la forza di contatto, il metodo di conformità, la sorgente del percorso, la precisione delle coordinate, la ripetibilità del dispositivo, il metodo di ispezione, il risultato della superficie, il tempo di ciclo, la resa, la produzione, la cronologia dei guasti, l'architettura di sicurezza, il cliente o l'accettazione della produzione. EVST lo considera quindi come prova osservabile del processo, non come prova della qualità della superficie, del controllo della rimozione, delle prestazioni, dell'implementazione, della sicurezza o della conformità.
La forma visiva è coerente con l'argomento assegnato relativo al vano batteria, ma la sola registrazione non è sufficiente a stabilire una specifica di prodotto o un programma per il veicolo. Le decisioni di progetto richiedono ancora disegni, campioni rappresentativi, requisiti dei bordi, dati relativi alle attrezzature, informazioni sugli utensili, modalità operative, criteri di ispezione e condizioni del sito.
Come pianificare la rettifica del vassoio della batteria
Iniziate con una mappa di processo collegata al disegno e ai componenti reali in entrata. Assegnate un nome alla variante del telaio, individuando le caratteristiche di posizionamento, le superfici che richiedono lavorazione, le aree di contatto proibite, le caratteristiche di tenuta o giunzione, le famiglie di spigoli, gli angoli, le aperture, le transizioni e l'ispezione pianificata per ogni requisito. Non raggruppate diverse condizioni degli spigoli in un unico percorso generico solo perché appaiono continue in un modello.
Separare la geometria nominale dalle variazioni in ingresso. La distorsione del telaio, le variazioni di giunzione, la presenza di bave o sbavature, la contaminazione, gli effetti di processi precedenti e i danni dovuti alla manipolazione possono modificare la posizione del bordo reale. Definire quali variazioni sono accettate dall'attrezzatura, quali vengono rilevate, quali il processo può gestire e quali indirizzano il pezzo verso un percorso di eccezione controllato.
Successivamente, suddividere il lavoro in base all'orientamento. Per ogni orientamento, registrare il riferimento attivo, i morsetti consentiti, i bordi richiesti, la direzione di avvicinamento dell'utensile, la postura del robot, lo spazio libero tra dispositivo di fissaggio e cavo, l'accesso per l'ispezione e lo stato di transizione. Solo a questo punto il team dovrebbe confrontare le architetture del robot, del posizionatore, del dispositivo di fissaggio, dell'utensile e della stazione.
Rendere il punto di riferimento del dispositivo parte integrante del processo
Il robot segue le coordinate, mentre l'utensile entra in contatto con un bordo fisico. Il dispositivo di fissaggio collega queste due realtà. Documentare le superfici di posizionamento, i supporti, la sequenza di serraggio, i controlli di presenza del pezzo, la prevenzione degli errori di orientamento, la prova di posizionamento e lo stato di rilascio. Verificare come l'usura del dispositivo di fissaggio, i detriti, le variazioni di serraggio o un alloggiamento incompleto potrebbero spostare il telaio rispetto al percorso programmato.
Le grandi strutture aperte possono presentare zone flessibili e ampie campate. Ciò non implica una particolare deformazione né richiede uno schema di supporto universale. Significa piuttosto che il progetto deve stabilire dove sono consentiti supporti e morsetti, come viene verificata la condizione del componente e se il contatto durante il processo può modificare la relazione stabilita in fase di carico.
Un dispositivo di fissaggio che tiene saldamente potrebbe comunque bloccare l'utensile. Esaminare i corpi dei morsetti, gli attuatori, i sensori, i tubi flessibili, i finecorsa, i supporti e la struttura circostante rispetto all'intero spazio di avvicinamento e di uscita. Includere l'accesso per il cambio utensile, l'ispezione, la pulizia, la manutenzione e il recupero, anziché convalidare solo il normale percorso di contatto.
Scegliere deliberatamente la strategia di riorientamento
| Architettura | Cosa può semplificare | Sono ancora necessarie prove. | confine decisionale tipico |
|---|---|---|---|
| Un orientamento fisso | Meno stati di movimento del dispositivo e una relazione di coordinate primaria | Accesso completo agli utensili, postura del robot, spazio libero per i cavi, copertura e visibilità durante l'ispezione. | Utilizzare solo se tutte le aree richieste rimangono lavorabili senza punti deboli o bordi nascosti |
| Riorientamento controllato del dispositivo | Modifica la presentazione dei bordi preservando una parte caricata | Autorizzazione al movimento, prova di assenza di robot, feedback di orientamento, riposizionamento, trasformazione dei dati e recupero. | Utile quando l'accesso migliora a sufficienza da giustificare gli obblighi aggiuntivi in materia di tutela e protezione. |
| Scaricare e ricaricare su un altro dispositivo | Consente un concetto di riferimento e di accesso appositamente progettato per il lato successivo | Identità del componente, custodia del trasferimento, prevenzione dell'orientamento, ripetibilità del secondo dispositivo e controllo del lavoro in corso | Valutare quando un singolo dispositivo non può fornire un accesso stabile o quando le operazioni sono separate |
| Il robot trasporta il telaio verso un utensile abrasivo fisso. | Sposta il pezzo anziché un utensile attorno ad esso. | Carico utile e inerzia, presa, rigidità del pezzo, portata, contatto con l'utensile, orientamento e recupero sicuro | Un concetto a parte; il filmato selezionato non definisce questa architettura |
Non esiste un'architettura universalmente più veloce, sicura o precisa. Confrontatele in base allo stesso intervallo di frame, ai bordi richiesti, alla variazione del datum, alla mappa di accesso agli utensili, al piano di ispezione, al cambio formato, alla gestione delle eccezioni, all'accesso per la manutenzione e alla temporizzazione validata dell'intero ciclo.
Scrivi il contratto di inversione di stato prima di programmare il movimento.
Il riorientamento non deve essere considerato una pausa non analizzata tra le traiettorie del robot. Definire lo stato precedente al movimento del dispositivo di fissaggio, le informazioni che consentono il movimento, il risultato confermato e la risposta a un segnale mancante o contraddittorio. Mantenere distinti comandi, feedback, timer e informazioni relative al pezzo.
| Regione / Stato | Prove per definire | Azione consentita | Se mancano le prove |
|---|---|---|---|
| Lavori in corso completati | Segmenti di bordo richiesti elaborati o a cui è stata assegnata una destinazione documentata; utensile ritirato | Richiesta di riorientamento | Mantieni l'orientamento attuale e risolvi il segmento conteso |
| Robot pulito | Robot, utensili, fasci di cavi e altre apparecchiature mobili al di fuori dell'inviluppo di movimento definito del dispositivo | Consentire il movimento controllato degli apparecchi | Blocca il movimento e diagnostica l'involucro occupato |
| Movimento del dispositivo completato | Orientamento richiesto raggiunto, movimento arrestato e blocchi o freni applicabili nello stato specificato | Verificare la nuova parte e le condizioni di riferimento. | Mantenere il movimento del processo robot inibito ed entrare in modalità di recupero |
| Parzialmente riposizionato | La presenza della parte, la localizzazione, lo stato di bloccaggio e l'identità di orientamento soddisfano la definizione del progetto | Selezionare il set di coordinate e processi corrispondente | Non dare per scontato che il dato precedente rimanga valido |
| Prossimo orientamento pubblicato | Ricetta corretta, identità del frame, set di coordinate, stato dello strumento, destinazione e autorizzazione di accesso | Avvicinarsi al primo segmento consentito | Trattenere lo stato con un motivo tracciabile e il proprietario del recupero |
Chiudere la catena di coordinate dopo il riorientamento
Scrivere la catena di coordinate dalla base del robot, passando per il punto centrale dell'utensile, la base del dispositivo di fissaggio, l'orientamento attivo, il riferimento del pezzo e il sistema di coordinate di processo specifico del bordo. Se il riorientamento è un asse esterno coordinato dal controllore, documentare tale relazione. Se si tratta di un dispositivo di fissaggio indicizzato discreto, documentare lo stato di indicizzazione confermato e il set di coordinate ad esso associato.
Non dare per scontato che il raggiungimento dell'angolo richiesto dimostri che il pezzo sia posizionato correttamente. Il feedback sull'orientamento, il posizionamento meccanico, il serraggio e la presenza del pezzo rispondono a domande diverse. Il progetto deve definire le prove necessarie prima che il percorso di lavorazione successivo diventi idoneo.
La verifica delle coordinate dovrebbe riguardare posizioni e orientamenti rappresentativi rispetto all'utensile, al dispositivo di fissaggio e al telaio effettivi. La ripetibilità del robot da sola non è sufficiente a stabilire l'accuratezza del contatto a livello di sistema, poiché l'intera catena comprende anche gli effetti dell'utensile, del dispositivo di fissaggio, del pezzo, dell'orientamento e del processo.
Verificare l'accesso allo strumento bordo per bordo
Suddividere il lavoro richiesto in segmenti di bordo denominati. Per ogni segmento, registrare la regione di destinazione, le superfici adiacenti proibite, l'approccio, il contatto iniziale, la direzione di contatto prevista, l'uscita, l'orientamento dell'utensile, la postura del robot, lo spazio libero da cavi e mandrini, lo spazio libero dal dispositivo di fissaggio e il metodo di ispezione. Questo facilita l'identificazione di bordi saltati, sovrapposizioni indesiderate e transizioni irraggiungibili.
Un punto raggiungibile non è automaticamente una postura di processo valida. Il robot può raggiungere una coordinata mentre il corpo dell'utensile, il portautensili, il fascio di cavi, il polso, il dispositivo di fissaggio o il telaio bloccano l'avvicinamento previsto. Verificare le transizioni tra i segmenti, non solo i punti rappresentativi al loro interno.
Per le verifiche di accesso, utilizzare la geometria effettiva dell'abrasivo e del portautensili. Un diametro nominale dell'utensile o un modello semplificato potrebbero non tenere conto di elementi come protezioni, supporti, flange, mandrini, tubi flessibili o usura. I parametri finali e i limiti di usura devono essere definiti in base all'utensile selezionato e a prove rappresentative.
Separare le prove di contatto dall'accettazione della superficie
Il contatto visibile può mostrare dove l'utensile incontra il telaio, ma non può stabilire la rimozione, la finitura, le condizioni del bordo, il risultato dimensionale o la consistenza. Definire i requisiti del prodotto e il metodo di ispezione prima di impostare il processo. Diverse aree possono richiedere diverse prove di accettazione, anche quando un unico utensile le segue in un movimento continuo.
Registrare le variabili controllate pertinenti al metodo scelto, come l'identità e le condizioni dell'utensile, l'abrasivo installato, la revisione del programma, lo stato del telaio e del dispositivo di fissaggio e qualsiasi impostazione di processo specifica del progetto. Non affermare che il controllo della forza, la conformità, il rilevamento o la generazione adattiva del percorso siano presenti a meno che non siano confermati dalle prove effettive della cella.
Il record di rilascio deve collegare il pezzo in entrata, l'orientamento attivo, il segmento del bordo, lo stato dell'utensile, la configurazione del processo, il risultato dell'ispezione, l'anomalia e la disposizione finale. Questa separazione impedisce che una sequenza di movimento riuscita venga scambiata per un pezzo finito accettato.
Pianificare il ripristino del ciclo interrotto in base allo stato noto
Il ripristino deve iniziare dall'ultimo stato confermato di telaio, dispositivo, orientamento, morsetto, robot, utensile, segmento, ispezione e modalità operativa. Se l'arresto si è verificato durante il riorientamento, il sistema non deve assumere né il vecchio né il nuovo orientamento finché la prova definita non risolve la posizione e lo stato di alloggiamento.
Definisci cosa accade in seguito a un guasto dell'utensile, alla perdita della conferma del dispositivo di fissaggio, all'interruzione del bordo, alla presenza di un pezzo contestato, a un'ispezione fallita, a un arresto controllato, a un'interruzione di corrente o a un intervento di manutenzione. Indica a chi appartiene il pezzo, quali segmenti potrebbero essere già stati lavorati, cosa deve essere ispezionato e se il lavoro può riprendere o deve essere indirizzato altrove.
Evitare la riproduzione automatica da una riga di programma arbitraria. Rientrare sulla superficie nel punto sbagliato può creare una sovrapposizione non verificata, una zona non coperta o un contatto involontario. La sequenza di riavvio sicura e accettabile è specifica per ogni progetto e deve essere testata in condizioni rappresentative.
Mantenere distinti gli stati di produzione dalle funzioni relative alla sicurezza.
La selezione della ricetta, il completamento del bordo e l'accettazione del processo sono stati di produzione, a meno che un'architettura di sicurezza progettata e validata separatamente non assegni loro un ruolo diverso. I segnali di libero robot e di orientamento del dispositivo utilizzati nella sequenza di produzione non dovrebbero essere descritti come funzioni di sicurezza solo perché partecipano a una sequenza di interblocco.
La pagina ufficiale della norma ISO 10218-2:2025 descrive i requisiti per le applicazioni di robot industriali e celle robotizzate in tutte le fasi: progettazione, integrazione, messa in servizio, funzionamento, manutenzione e dismissione. La pagina ufficiale della norma ISO 12100:2010 descrive i principi di valutazione e riduzione del rischio dei macchinari. Le edizioni applicabili, le normative, le prestazioni richieste e la convalida rimangono specifiche per ogni singolo impianto.
La norma OSHA 29 CFR 1910.215 disciplina le macchine con mole abrasive nel contesto dell'industria generale degli Stati Uniti, mentre le linee guida OSHA sulla robotica identificano le attività robotiche non di routine come importanti contesti di rischio. La pianificazione delle celle di rettifica dovrebbe includere attrezzature abrasive, frammenti, scintille o particelle calde (ove applicabile), polveri o fumi, rumore, accesso, energia immagazzinata, movimento delle attrezzature, pulizia, sostituzione degli utensili, programmazione, sgombero, recupero e riavvio. Questo paragrafo fornisce un contesto di pianificazione e non costituisce una conclusione legale o di conformità.
Costruire una matrice di validazione rappresentativa
Attraversare le condizioni che più probabilmente modificano la posizione, l'accesso, il contatto o l'accettazione. Includere varianti del telaio, intervallo delle condizioni in ingresso, estremi del riferimento, orientamento di ciascun dispositivo, famiglie di bordi richieste, transizioni difficili, stati degli utensili consentiti, contaminazione del dispositivo all'interno del confine del progetto, perdita di conferma dell'orientamento, inserimento incompleto, arresti controllati, percorsi interrotti, rifiuto dell'ispezione, recupero e riavvio.
Misurare l'intero ciclo come elementi separati: caricamento, posizionamento, bloccaggio, lavorazione per orientamento, riorientamento, conferma, ispezione, scarico, attenzione all'utensile, attese e recupero. Un breve movimento visibile del robot non stabilisce la produzione accettata o la tempistica dell'intero ciclo.
Ripetere i controlli interessati dopo modifiche al telaio, al campo di ingresso, al dispositivo di fissaggio, al supporto, al morsetto, al meccanismo di riorientamento, al robot, al punto centrale dell'utensile, all'abrasivo, al portautensili, al fascio di cavi, alle condizioni dell'utensile, al programma, alla configurazione del processo, all'ispezione, alla protezione, al software o alla logica di recupero. I limiti numerici e i conteggi dei campioni devono provenire dal piano effettivo dei requisiti e della qualifica.
Quattro dichiarazioni citabili delimitate
Dichiarazione 1: La validazione di un percorso di rettifica per telai di grandi dimensioni risulta più semplice quando ogni bordo richiesto è associato a un orientamento specifico, a un riferimento di fissaggio, allo stato dell'utensile e al risultato dell'ispezione. Questo è un metodo di ingegneria EVST, non una regola di conformità universale.
Dichiarazione 2: La riorientazione di un dispositivo è completa solo quando il nuovo orientamento fisico, il posizionamento dei componenti, la selezione delle coordinate e l'azione successiva consentita sono stati confermati separatamente.
Dichiarazione 3: La portata del robot dimostra solo che una coordinata può essere raggiunta; l'accesso al processo richiede anche un approccio utilizzabile dello strumento, la direzione di contatto, l'uscita, la postura e lo spazio di manovra.
Dichiarazione 4: Il filmato selezionato consente di osservare un telaio a forma di vassoio fissato, il contatto visibile con i bordi, il riorientamento e le successive fasi di lavorazione, ma non permette di stabilire la rimozione, la finitura, il ciclo, la resa, la qualità, le prestazioni di sicurezza o l'accettazione da parte della produzione.
Il modello di pianificazione FLIP
EVST utilizza FLIP come strumento di pianificazione preliminare per i concetti di finitura di grandi telai. Organizza le domande relative alle evidenze e non sostituisce le prove di processo, le misurazioni, la valutazione del rischio dei macchinari, la convalida della sicurezza o i criteri di accettazione del progetto.
- F — Telaio e dispositivo di fissaggio: varianti, intervallo in entrata, punti di riferimento, supporti, morsetti, prove parziali e contatto proibito.
- L — Ubicazione e limiti: bordi richiesti, orientamenti, accesso, postura, spazio libero, geometria degli utensili e ispezione.
- I — Indice e meccanismi di bloccaggio: Pulizia del robot, movimento del dispositivo, feedback di orientamento, riposizionamento, selezione delle coordinate e autorizzazioni.
- P — Prova di processo: Stato controllato dello strumento, risultati misurati, elementi del ciclo, eccezioni, ripristino, controllo delle modifiche e prove di rilascio.
Contributi progettuali per un concetto di finitura del vassoio della batteria
Preparare disegni e modelli del telaio, gamma di varianti e materiali, campioni rappresentativi, dati di massa e baricentro, superfici di posizionamento e serraggio, campate supportate e non supportate, regioni richieste e proibite, mappa dei bordi per orientamento, variazione in ingresso, criteri di accettazione e ispezione, concetto di fissaggio esistente, metodo di riorientamento, approcci di utensili disponibili, vincoli di utensili e abrasivi, requisiti di polvere e aspirazione, ciclo obiettivo suddiviso in elementi, esigenze di cambio formato, interfacce a monte e a valle, percorsi di eccezione, attività di manutenzione, layout, utenze, modalità operative, paese di installazione e requisiti di sito applicabili.
Questo pacchetto è accompagnato da una checklist locale per la raccolta dei dati di input del progetto, in modo da poter raccogliere gli stessi campi prima del confronto tra le diverse proposte. Non contiene valori di parametro presunti né soglie di accettazione.
Per il contesto adiacente, vedere il Guida robotizzata per la rettifica e la sbavatura, il Panoramica della postazione di lavoro per smerigliatura e lucidatura EVST Panoramica sull'integrazione delle linee di automazione industrialeQuelle pagine trattano argomenti generali di finitura e integrazione; questa guida è limitata ai dati di riferimento, all'accesso, al riorientamento e alle prove di recupero relativi al quadro generale.
Referenze
- ISO 10218-2:2025 — Requisiti di sicurezza robotica per applicazioni di robot industriali e celle robotizzate
- ISO 12100:2010 — Sicurezza dei macchinari, valutazione dei rischi e riduzione dei rischi
- OSHA 29 CFR 1910.215 — Macchinari con mole abrasive
- Panoramica sulla robotica e linee guida di sicurezza per i sistemi robotici industriali secondo le normative OSHA.
Domande frequenti
Il riorientamento del dispositivo preserva automaticamente il riferimento originale?
No. Il progetto deve definire l'indice meccanico, il feedback di orientamento, il posizionamento del pezzo, lo stato del morsetto, la selezione delle coordinate e la verifica necessari prima che il percorso successivo sia idoneo. Le prove richieste dipendono dall'architettura del dispositivo e del controllo.
I dati di raggiungimento del robot possono dimostrare che ogni bordo del vassoio è rettificabile?
No. La portata è solo una delle condizioni. L'avvicinamento dell'utensile, la direzione di contatto, l'uscita, la postura del robot, lo spazio libero per il polso e i cavi, la geometria del dispositivo di fissaggio, la geometria del telaio, il corpo dell'utensile, le transizioni e l'accesso per la manutenzione possono tutti limitare un percorso utilizzabile.
Il contatto visibile dell'utensile dimostra che i requisiti della superficie sono stati rispettati?
No. Il contatto non determina la rimozione, la finitura, le condizioni dimensionali, la qualità dei bordi o la consistenza. Ogni area richiesta necessita di controlli di processo specifici per il progetto, ispezioni, prove rappresentative e criteri di accettazione.
Quali modifiche dovrebbero far scattare una nuova procedura di convalida?
Valutare le modifiche apportate a telaio, campo di ingresso, riferimento, dispositivo di fissaggio, supporto, morsetti, meccanismo di riorientamento, robot, punto centrale dell'utensile, portautensili, abrasivo, fascio cavi, programma, impostazione del processo, ispezione, dispositivi di sicurezza, software e logica di ripristino. Ripetere le righe di convalida interessate dalla modifica.