
Un rack con molte postazioni non è sufficiente per stabilire per quanto tempo una cella di tornitura può funzionare prima del ritorno di un operatore. La stima richiede tre parametri distinti: il numero effettivo di cicli dalla materia prima al prodotto finito, il tempo impiegato per ogni pezzo e qualsiasi operazione che richieda l'intervento di un operatore prima del suo completamento.
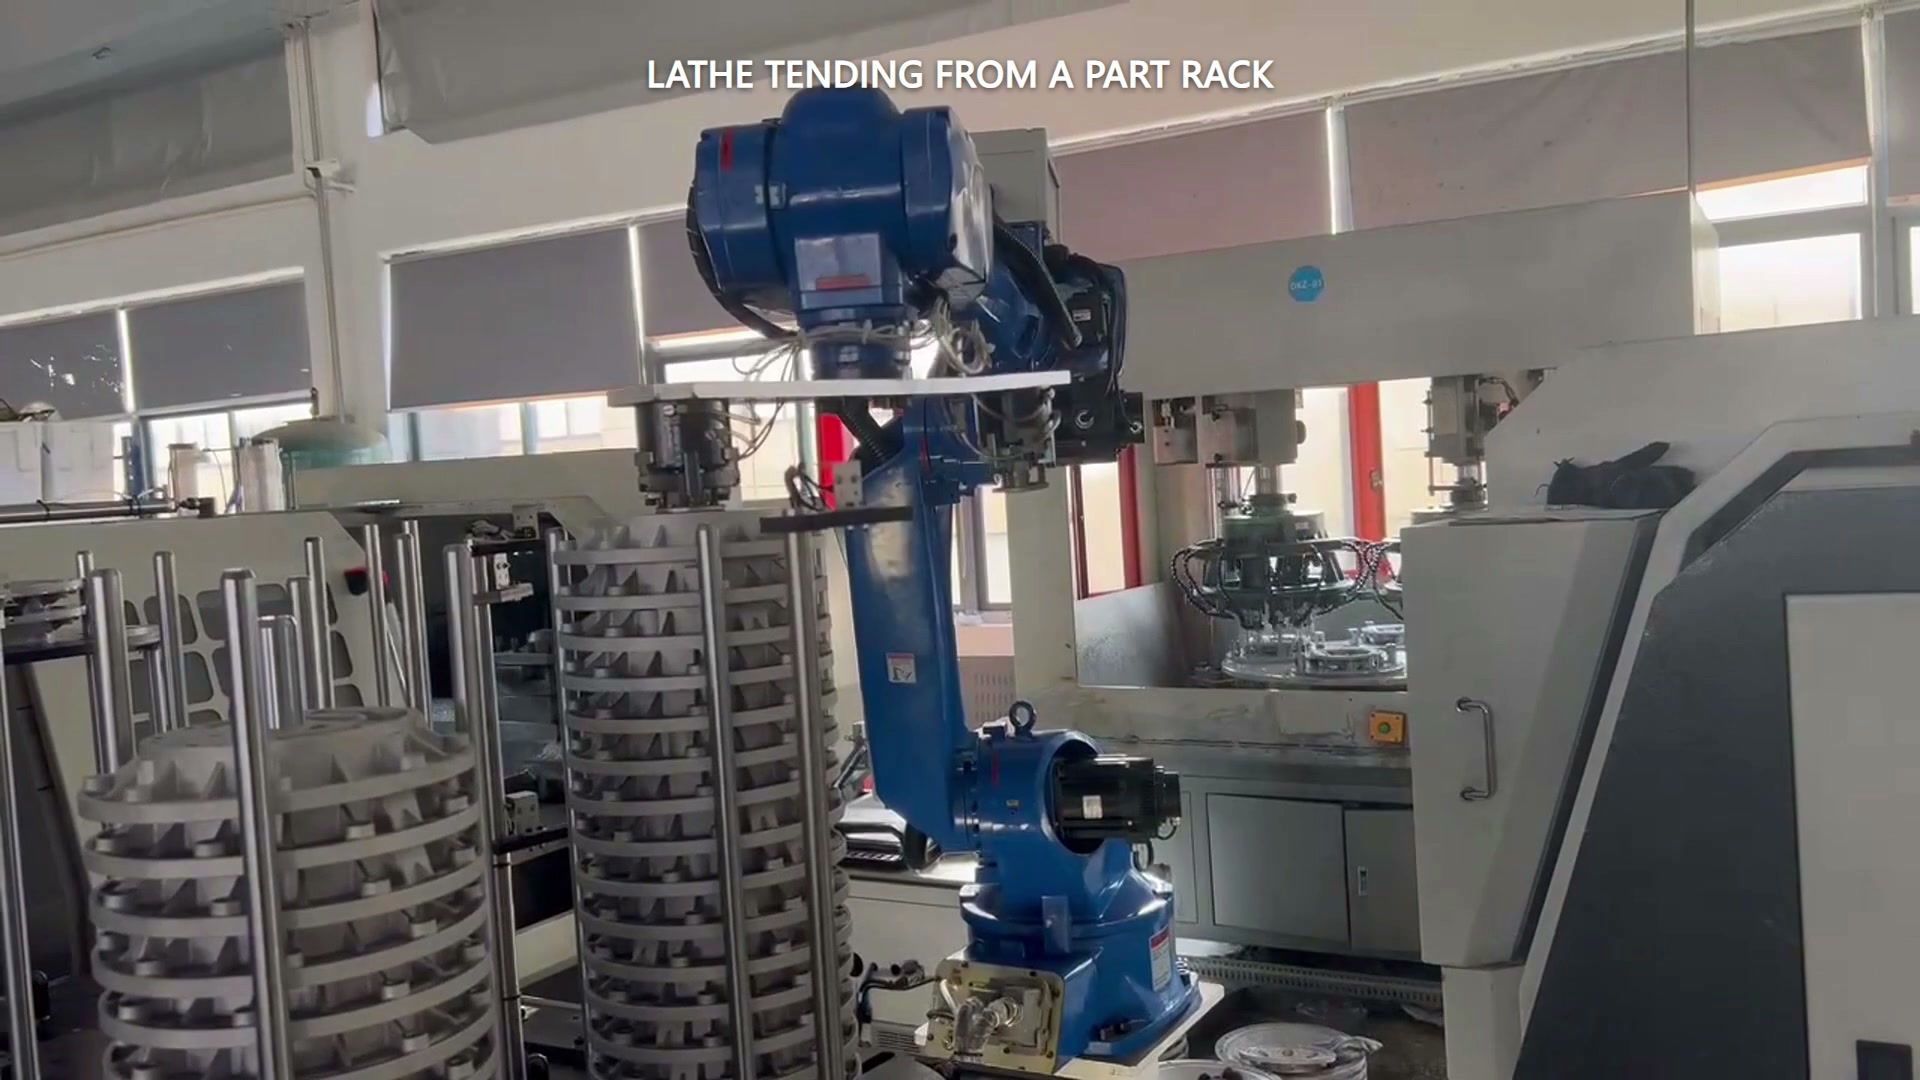
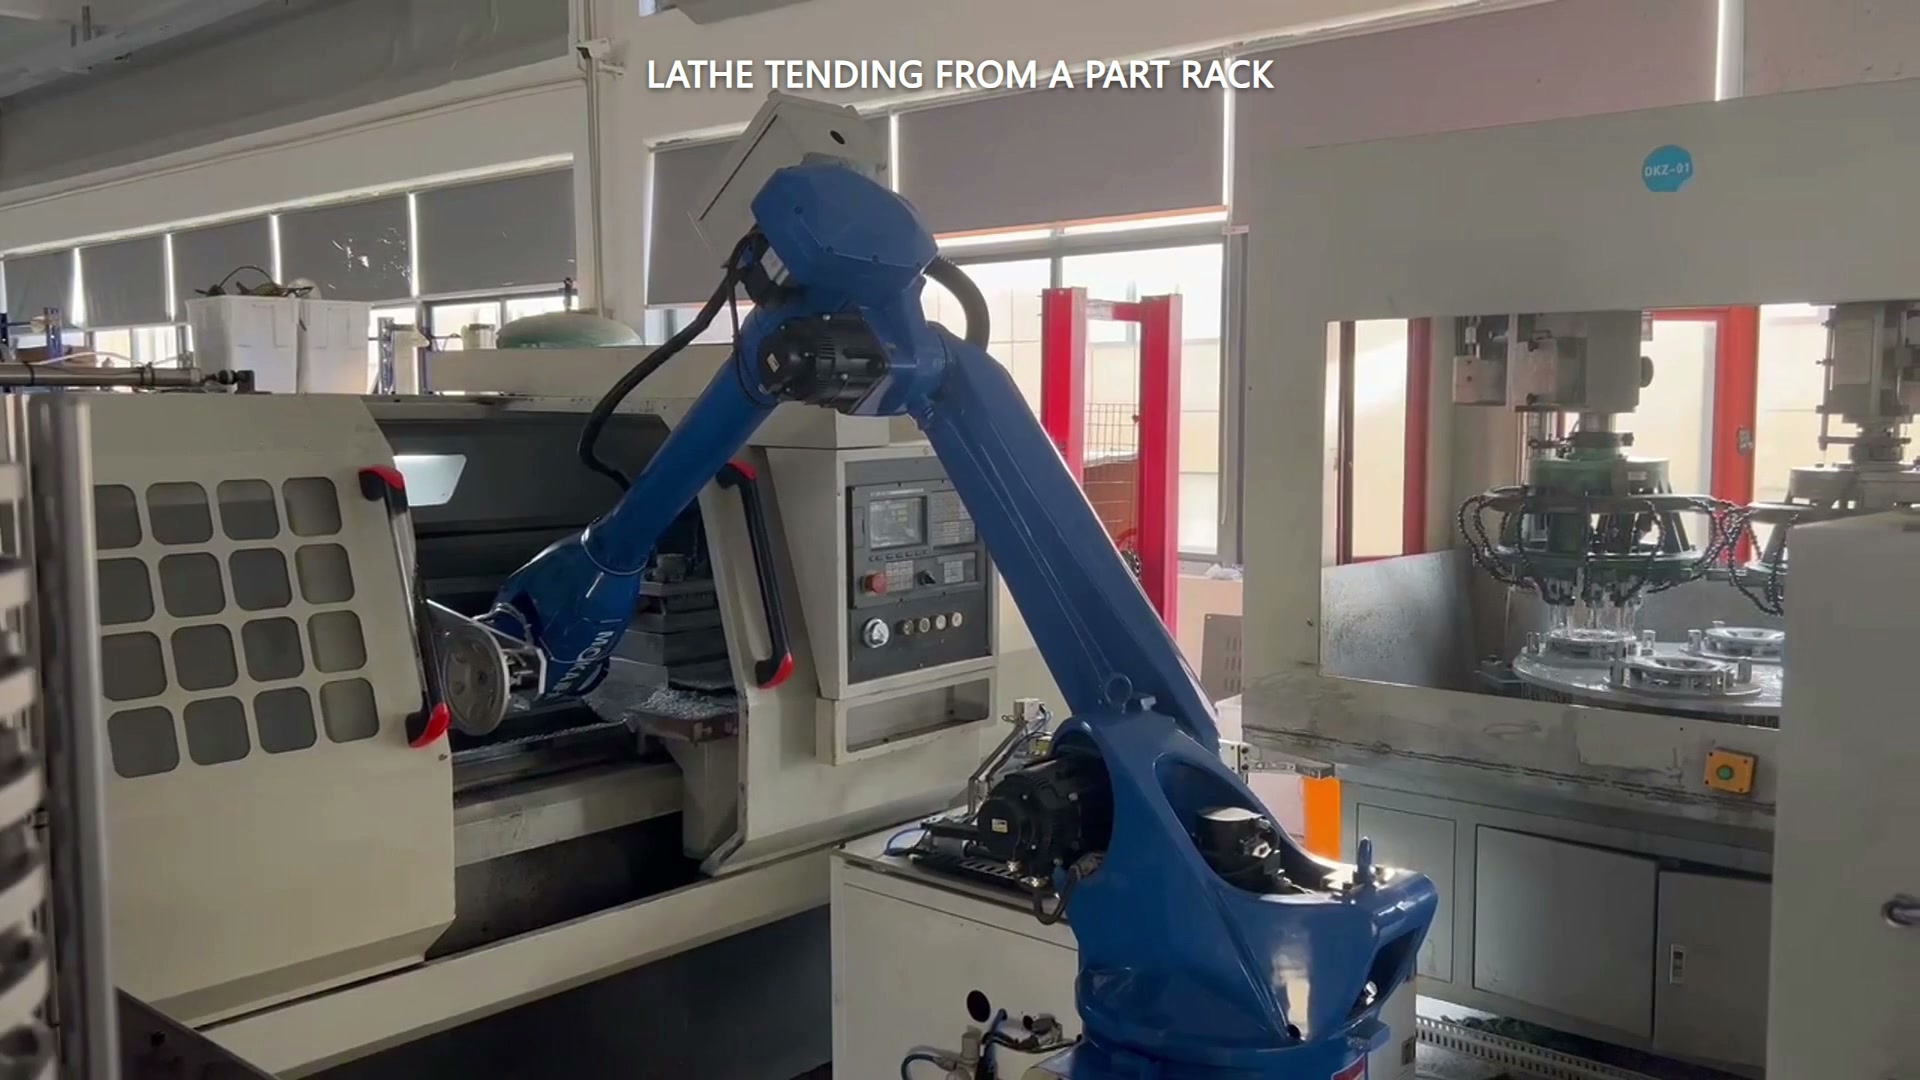
Il video del caso studio mostra un robot blu che si muove tra una scaffalatura multilivello di pezzi rotondi e l'apertura di un tornio. La prima parte comprende operazioni a lato della scaffalatura, accesso alla macchina, prelievo e un'altra operazione a lato della scaffalatura. Elaborare la stima dei tempi utilizzando le posizioni utilizzabili del progetto, l'assegnazione tra grezzo e finito e i tempi misurati.
Conta i cicli effettivi, non le tasche visibili
Iniziate disegnando la regola di stoccaggio effettiva. Se ogni ciclo completato consuma un pezzo grezzo e necessita di una posizione vuota per il pezzo finito, la quantità disponibile minore controlla il buffer:
Cicli effettivi = il minore tra le posizioni utilizzabili dei pezzi grezzi e le posizioni utilizzabili dei pezzi finiti.
Escludere le posizioni riservate a pezzi di prova, pezzi scartati, separatori, limitazioni di portata o cambi di formato. Se una tasca viene riutilizzata dopo la rimozione di un pezzo grezzo, documentare tale sequenza anziché presumere che ogni posizione visibile abbia capacità indipendente.
Inserisci la sovrapposizione sulla linea temporale una volta
L'elaborazione da parte delle macchine e l'assistenza dei robot possono sovrapporsi. Esempi ufficiali di manutenzione delle macchine descrivono robot che svolgono altri lavori mentre una macchina li elabora, ma se ciò si applichi e per quanto tempo deve essere misurato nella cella proposta.
Per un ciclo stabile semplice, calcolare il tempo trascorso come segue:
tempo trascorso per pezzo = tempo di lavorazione + tempo di servizio del robot − sovrapposizione verificata
La sovrapposizione viene sottratta una sola volta. Non sommare il tempo totale del robot dopo aver già incluso la sua porzione di sovrapposizione e non considerare ogni movimento del robot come tempo di blocco. Definire i limiti in modo coerente, ad esempio da "pezzo grezzo disponibile nella sua posizione di lavorazione" a "pezzo finito immagazzinato e ciclo di lavorazione successivo stabilito".
Un esempio ipotetico trasparente
I seguenti numeri sono ipotesi utilizzate per spiegare il metodo, non misurazioni tratte dal caso filmato:
- La disposizione del rack supporta 12 cicli efficaci dalla materia prima al prodotto finito dopo l'applicazione dei limiti di stoccaggio sia per le materie prime che per i prodotti finiti.
- La lavorazione richiede 4.0 minuti per parte.
- Il servizio robotizzato prende 1.2 minuti, Di cui Sovrapposizioni di 0.7 minuti elaborazione meccanica.
- Pertanto il tempo del robot non sovrapposto è minuti 0.5e il tempo trascorso è 4.0 + 1.2 − 0.7 = 4.5 minuti per parte.
- L'esaurimento del buffer è 12 × 4.5 = 54 minuti, misurato dall'inizio definito del primo ciclo fino al completamento del dodicesimo, in base a queste ipotesi.
Ora aggiungiamo un requisito operativo separato: supponiamo che una persona debba ispezionare una parte dopo ogni sei parti completate. L'intervallo senza presenza è quindi limitato a 6 × 4.5 = 27 minuti, anche se il buffer del materiale durerebbe 54 minuti. La durata di conservazione e la durata consentita senza sorveglianza rispondono a domande diverse.
Misurare le interruzioni invece di nasconderle in una media
La prima stima può basarsi sui tempi di ciclo stabili, ma una decisione di acquisto deve considerare anche gli eventi esterni a tale periodo: ritardi dovuti alla conferma della porta o del mandrino, correzioni dell'orientamento dei pezzi, controlli di calibro, gestione dei trucioli, pezzi scartati e recupero dopo un arresto. Registrare la frequenza e il tempo di recupero durante le prove. Non inventare una percentuale di tempo di inattività solo per dare un'impressione di completezza al foglio di calcolo.
Il risultato dovrebbe mostrare un intervallo o uno scenario in cui i tempi variano, oltre ai limiti esatti di inizio e fine. Ciò consente al personale di produzione di sostituire le ipotesi con i valori osservati senza dover ricostruire il modello.
Invia a EVST i tempi di lavorazione effettivi, i tempi di prelievo e posizionamento, la disposizione dei supporti per materie prime/prodotti finiti e i controlli manuali obbligatori per discutere la finestra di rifornimento e l'ambito di automazione appropriato: contattare EVST.