
Egy kisméretű alkatrészek kezelésére szolgáló elrendezésnek két referenciaproblémája van: a bejövő alkatrészt azonosító jellemző és az alkatrész megérkezésének fizikai helye. A felvételi terület tiszta képe önmagában nem határozza meg a fogadó berendezést, és nem biztosít sikeres elhelyezést.
Írd le a mozgalom mindkét végét
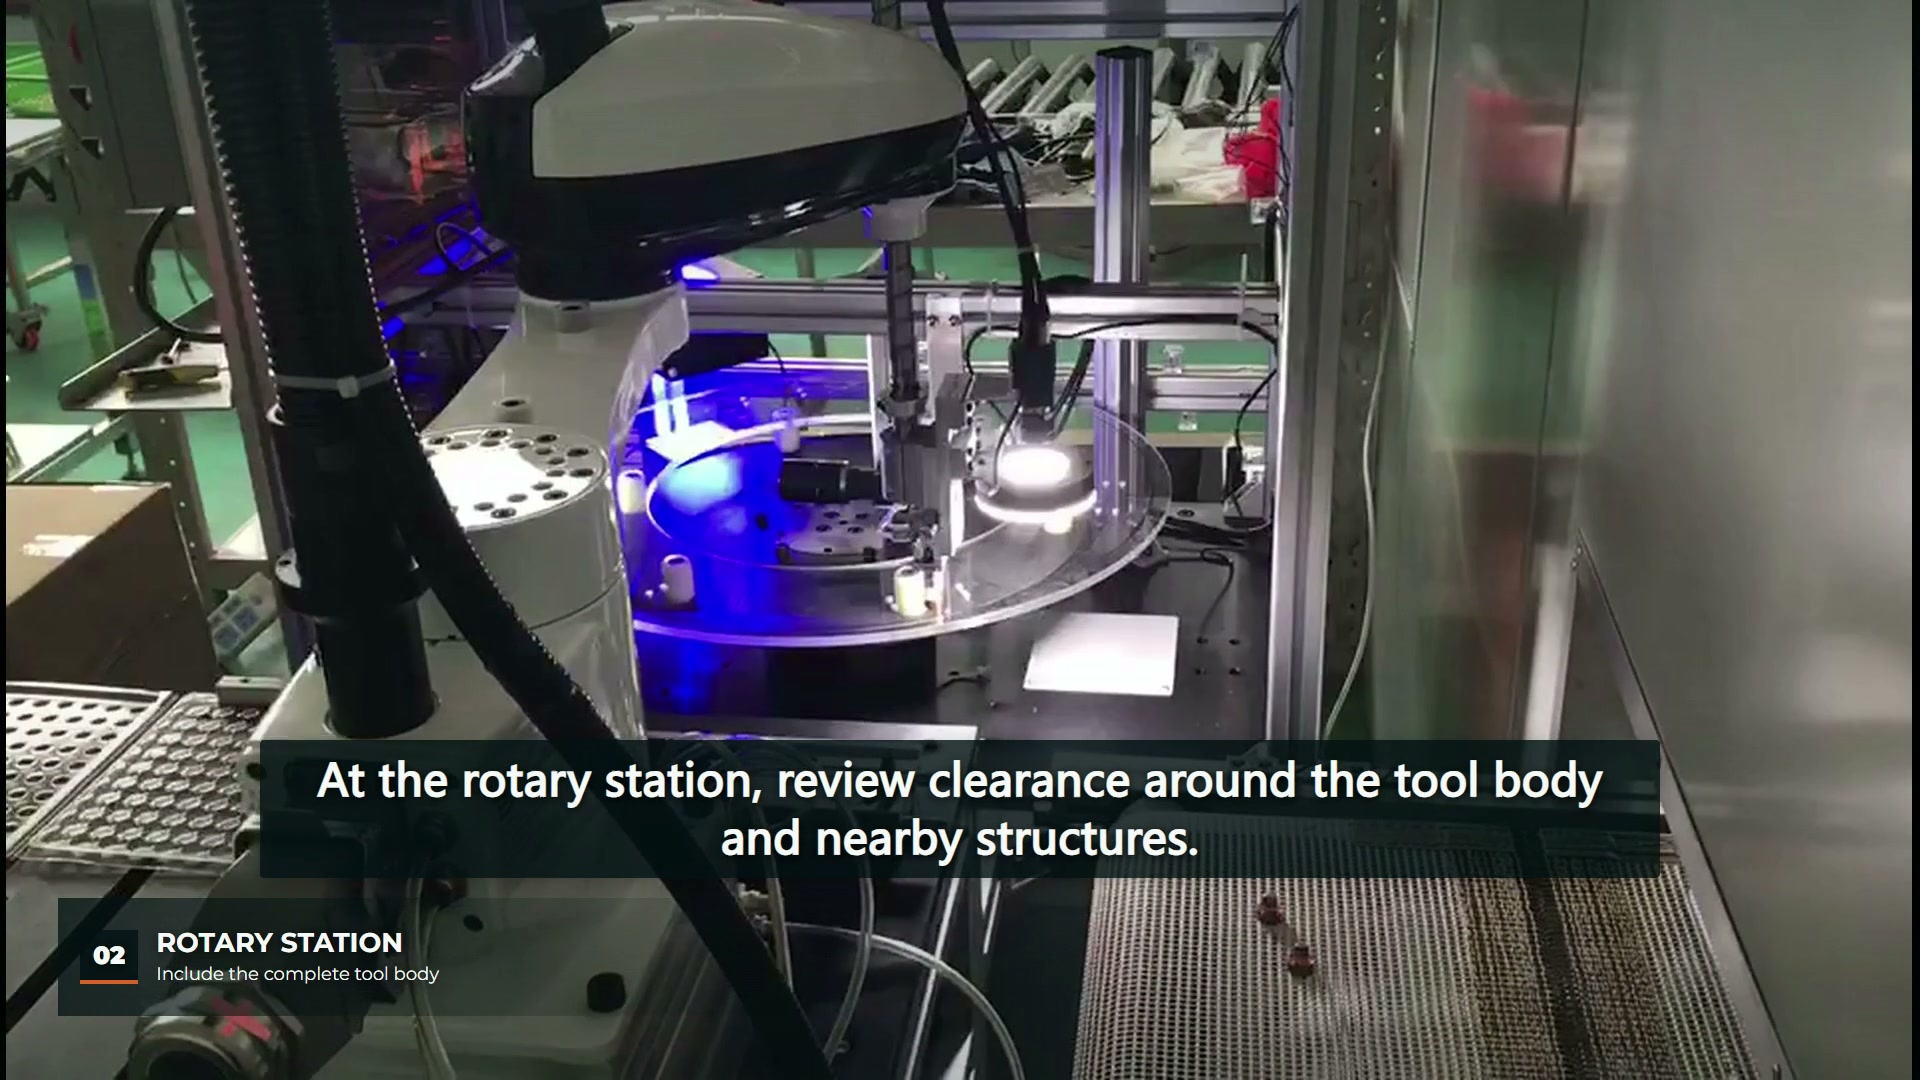
00:03-kor a videó egy fehér SCARA robotot mutat egy munkaasztal felett, jobbra egy belépő területtel, balra pedig egy megvilágított forgóállomással. 00:12-kor a szerszám a forgóállomás felett van, a környező asztalszerkezet még mindig látható. Ezek a megfigyelések a munkaterületek közötti kapcsolatot állapítják meg. Nem jelentenek felismerési pontosságot, ellenőrzési eredményeket vagy selejtezett alkatrészek kezelését.
Az alkalmazás leírását a tájoláshoz használt alkatrész-jellemző és az elhelyezéshez használt céljellemző megnevezésével kezdje. Például egy látható külső kontúr és egy befogadó zseb különböző referenciák. Kapcsolatukat akkor is le kell írni, ha a robot mozgása egyszerűnek tűnik.
Válasszon megvilágítást a megfigyelendő tárgynak megfelelően
Basler megvilágítási útmutatója elmagyarázza, hogy a háttérvilágítás kiemelheti egy tárgy körvonalát, miközben elveszíti a felületi információkat. A lényeg az, hogy a vizsgálandó tárgy körül megfelelő megvilágítási elrendezést kell választani. A felvételen látható fények nem határozzák meg, hogy melyik algoritmus, megvilágítási módszer vagy elfogadási küszöbérték van használatban.
Egy új alkatrész esetében gyűjtsön képeket a tényleges jellemzőről a tervezett megtekintési körülmények között. Tüntesse fel a valószínűsíthető orientációs változásokat és a felületi eltéréseket. Ha a döntés egy felületi jelölődésen vagy felületi hibán múlik, akkor önmagában a körvonal nem feltétlenül tartalmazza a szükséges információkat. Ha a körvonaltól függ, határozza meg, hogy mely éleknek kell láthatónak maradniuk.
Képpozíciók összekapcsolása fizikai pozíciókkal
Basler kalibrációs vTool dokumentációja a képkoordináták fizikai koordinátákká való átalakítását írja le. Ez a hivatkozott hivatkozás hatóköre; ez nem kalibrációs rekord ehhez a cellához.
A projekt áttekintéséhez azonosítsa a kamera referenciáját, a robot referenciáját és a fogadó szerelvény referenciáját egyetlen elrendezésen. Írja le, hogy mit kell újra ellenőrizni, amikor a kamera, az asztal vagy az alkatrész magassága megváltozik. A képeredményt és a végső elhelyezett alkatrész megfigyelését őrizze meg ugyanabban a mintarekordban, hogy az elhelyezési eltéréseket a mozgás mindkét végén elérhető legyen.
| Megőrzendő bemenet | Amit az áttekintés megkülönböztet |
|---|---|
| Reprezentatív bejövő alkatrészek képei | Vajon a kívánt jellemző látható-e |
| Kamera és rögzítőelem referencia leírása | Hogyan viszonyulnak a képek pozíciói az elrendezéshez? |
| Fogadózseb vagy helymeghatározó geometria | Mi határozza meg a végső elhelyezési feltételt |
| Képek és megfigyelések szokatlan mintákról | Vajon ugyanaz a döntés vonatkozik-e a tükrözött vagy kitakart részekre |
A fogadó állapotot külön kell ellenőrizni
A forgóállomás nézete 00:12-nél segít kérdéseket feltenni a teljes szerszámtesttel és a környező szerkezetekkel kapcsolatban. Nem tudja megmutatni minden elhelyezés méretbeli elfogadását. Ha a következő művelet az orientációtól, az illeszkedéstől vagy az elválasztástől függ, adja meg, hogyan ellenőrizzék ezt az állapotot az alkatrész megérkezése után.
A kapcsolódó cikk a témában látásvezérelt SCARA rendezés és koordináta-térképezés a tágabb leképezési és kiválasztás-ellenőrzési problémát tárgyalja. Itt a szűkebb feladat a bejövő vizuális jellemző és a fogadó fizikai referencia dokumentálása a jelölt elrendezés értékelése előtt.
Egy hasznos áttekintő csomag tehát reprezentatív alkatrészeket, jellemzőképeket, a fogadó geometriát és párosított felvételi/elhelyezési megfigyeléseket tartalmaz. A látható robotmozgás kontextust biztosít; a mintarekordok pedig bizonyítékot szolgáltatnak a kívánt eredményhez.