
A robotizált festékszórás megér egy reprezentatív próbát, ha a csészetestek konzisztensen bemutathatók, és a szükséges felületkezelés lehetővé teszi egy meghatározott rögzítés és felhordási útvonal újrafelhasználását. A kézi festékszórás továbbra is ésszerű választás lehet, ha az alak gyakori változása, a védett területek vagy a bevonat előkészítése megakadályozza az újrafelhasználást. Hasonlítsa össze a teljes tételt ugyanazon elfogadási követelmények mellett, ahelyett, hogy csak a pisztoly szórási idejét hasonlítaná össze.
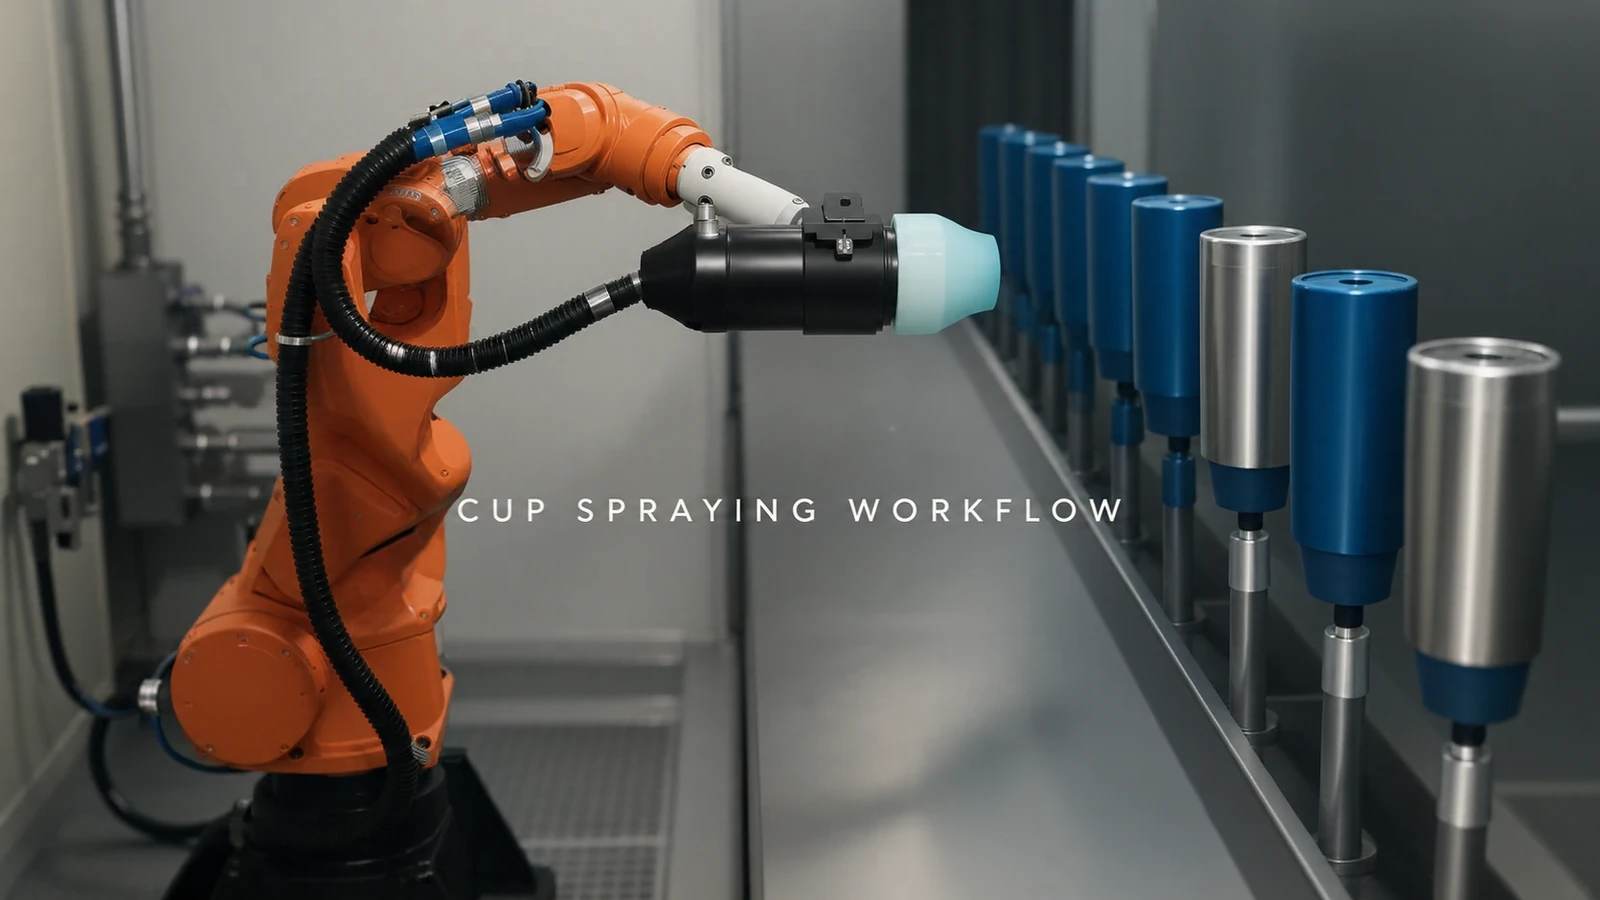
Az alkalmazásról készült felvételen egy narancssárga robot látható, amely egy szórófejet mozgat egy sor függőleges, csésze alakú vagy hengeres alkatrész előtt. Ezek külső felülete kéknek tűnik. A gyártási döntés szempontjából a fontos kérdés az, hogy mely készítmények ismétlődnének meg a tervezett termékcsaládban, és melyeket kellene megváltoztatni.
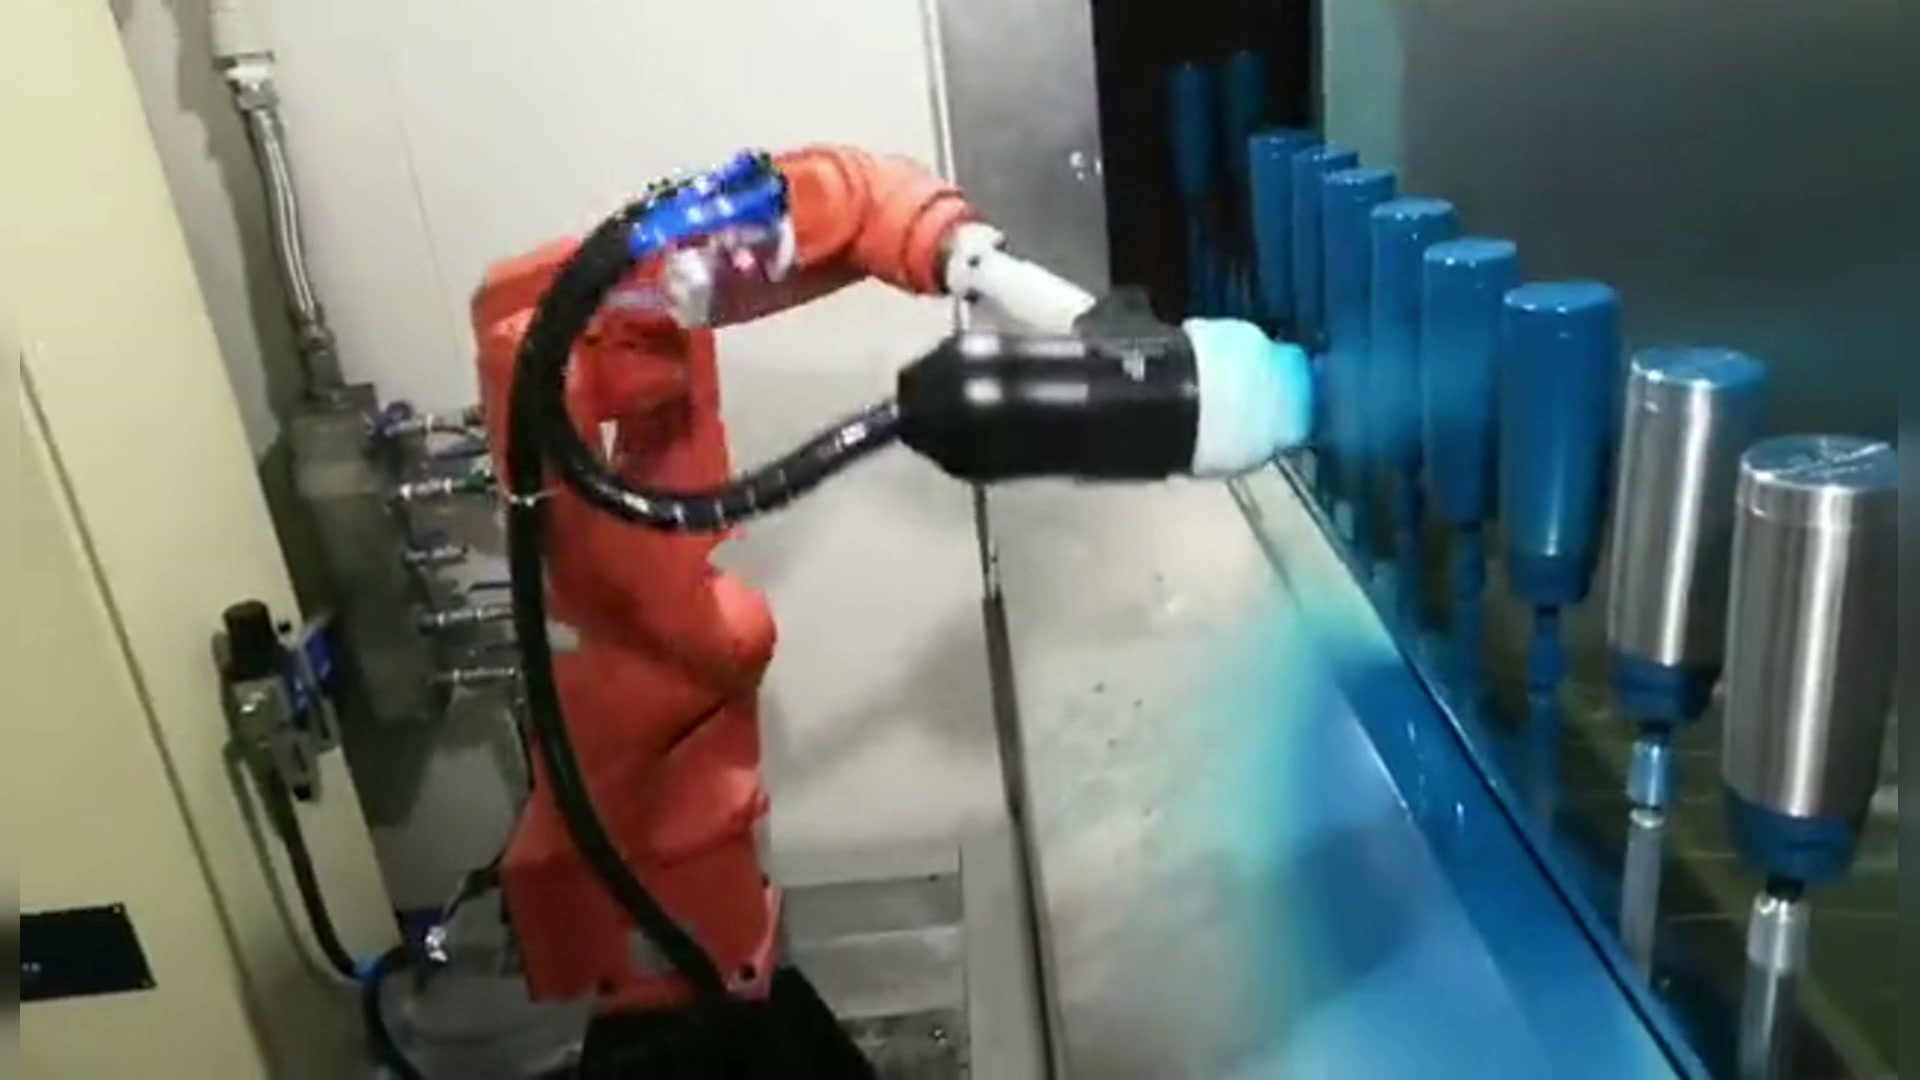
EN főfilm 00:14 — robot szórófej függőleges hengeres alkatrészek előtt.
A munka felosztása előtt határozza meg a felületet
Jelölje meg a bevonandó területet és azokat a területeket, amelyeket védeni kell. A terméktől függően egy perem, alap, menet vagy illeszkedő felület eltérő kezelést igényelhet a látható külső faltól. Adja meg a tényleges igényt ahelyett, hogy feltételezné, hogy egy hasonló kinézetű pohárhoz ugyanazon az útvonalon kell dolgozni.
Egyezzetek meg a próbadarabok elbírálásáról: a meghatározott bevonatellenőrzések, a releváns megjelenési feltételek és a védett jellemzők alapján. Ugyanezeket a követelményeket alkalmazzátok a kézi és robotizált mintákra is. Az egyik útvonal nem kaphat rövidebb festési feladatot, míg a másiktól további maszkolást, javítást vagy ellenőrzést kérnek.
Keressen újrafelhasználható prezentációt, ne csak hasonló hengereket
Csoportosítsa az alkatrészeket a befogóban való elhelyezkedésük, a szerszám által elérhető felületek és a tartótól távol maradó felületek szerint. A hasonló külső átmérők nem feltétlenül eredményeznek újrafelhasználható összeállítást, ha a befogási pont vagy a védett terület megváltozik.
A magasság vagy a profil változása megváltoztathatja a pisztoly és a felület közötti relatív utat. Az automatikus applikátorvezérlés ezt a relatív távolságot és a permetezés munkadarabbal való koordinációját folyamatbeállításként kezeli. A betanított robotútvonalat ezért a tényleges megjelenítési és applikátorbeállításokkal kell kipróbálni, nem pedig csak azért átvinni a változatok között, mert mindkét részt pohárnak nevezik.
Ha egy család megoszthatja a helymeghatározási módszert, és csak egy meghatározott receptre vagy szerelvény-beállításra van szüksége, akkor hasznos jelölt lehet egy automatizálási kísérletre. Ha minden megrendeléshez új tartó, maszkolási elrendezés és útvonal szükséges, akkor az első család kiválasztása előtt hasonlítsa össze ezt az előkészítési terhet.
Számold meg a robot körül még hátralévő munkákat
Írja le, hogy ki rakja be és távolítja el az alkatrészeket, viszi fel a védelmet, készíti elő a bevonóberendezést, cseréli ki az anyagokat, ahol szükséges, tisztítja a kiválasztott applikátort és ellenőrzi a kész darabokat. Az automatikus pisztolyműködés nem távolítja el ezeket a feladatokat a tervből. Módszerük és gyakoriságuk a kiválasztott bevonattól és berendezéstől függ.
Kézi permetezés esetén vegye figyelembe a megfelelő beállítási, kezelési és befejező munkákat is. Hasonlítsa össze az azonos tételméretet, változatkeveréket és kiindulási feltételeket. Válasszon el egy egyszeri üzembe helyezési feladatot a minden megrendeléshez megismételt előkészítéstől, így a próba nem rejti el az ismétlődő átállásokat egy pozitív mozgásbemutató mögé.
Ez a felosztás az automatizálás célját is tisztázza. Egy projekt áthelyezheti az ismétlődő pisztolymozgást egy robotra, miközben megtartja a manuális adagolást és ellenőrzést. Közvetlenül fogalmazza meg ezt a hatókört, ahelyett, hogy feltételezné, hogy egy robot telepítése az egész állomást felügyelet nélkül teszi.
Válassza ki azt a tárgyalást, amely megváltoztathatja a döntést
Válasszon olyan reprezentatív csésze alakú testeket, amelyek kihívást jelentenek a javasolt általános elrendezéssel szemben: magasság- vagy kontúrbeli eltérések, nehezen védett zóna vagy eltérő tartási érintkezés. A feldolgozás után figyelje meg a szükséges felületeket és jellemzőket, majd futtassa le a tervezett átállást, és jegyezze fel, mit kell megváltoztatni vagy tisztítani.
Ha az elfogadott felület újrafelhasználható prezentációval és kezelhető átállásokkal reprodukálható, a robotizált útvonalnak egyértelműbb gyártási alapjai vannak. Ha az előkészítési változások dominálnak a tételben, vagy a javasolt birtokos nem tudja megőrizni a szükséges felületeket, akkor a csoportosítást felül kell vizsgálni, vagy a megfelelő kézi munkát meg kell tartani, amíg egy másik első alkalmazást megvizsgálnak.
Egy EVST-megbeszélés a csészeváltozatok, a megjelölt bevonat és a védett területek, az aktuális tartási elrendezések és a szokásos köteg/átállási minta fényképeivel kezdődhet. Ezek a részletek segítenek egy hasznos próbát meghatározni anélkül, hogy a felvételekből megtakarításokat, ciklusidőt vagy bevonatolási eredményt kellene kitalálni.