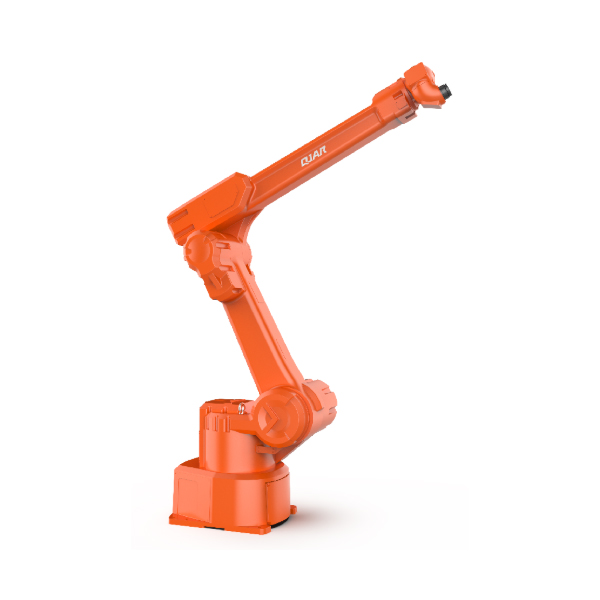
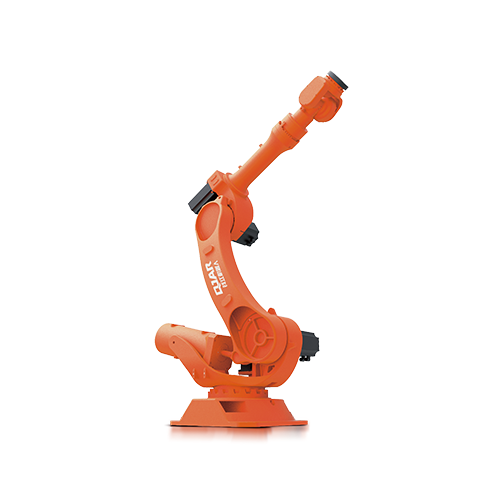
| Modell | QJR6-2700P | ||
| Tengely száma |
|
||
| Hasznos teher | 6kg | ||
| Ismételje meg a pozicionálást | ± 0.5mm | ||
| Max Armspan | 2701mm | ||
| Motion Range | J1 | ±95º | |
| J2 | ﹢102º,£53º | ||
| J3 | ﹢80º,£80º | ||
| J4 | ±260º | ||
| J5 | ±270º | ||
| J6 | ±260º | ||
| Teljes sebesség | J1 | 108 ° / s | |
| J2 | 103 ° / s | ||
| J3 | 115 ° / s | ||
| J4 | 360 ° / s | ||
| J5 | 360 ° / s | ||
| J6 | 360 ° / s | ||
| Megengedett nyomaték | J4 | 46 N · m | |
| J5 | 45 N · m | ||
| J6 | 27 N · m | ||
| Tehetetlenségi pillanat | J4 | 3.9 kg·m² | |
| J5 | 3.9 kg·m² | ||
| J6 | 1.3 kg·m² | ||
| Robot testtömeg | 400kg | ||
| Teljesítmény | 4.4 kVA-es | ||
| Tápegység | Egyfázisú 220V ±10% | ||
| Szekrény méret | 600 * 480 * 1270mm | ||
| Szekrény Súly | 120kg | ||
| Űrlap telepítése | Földre szerelt | ||
| Alkalmazás | A festésnél nincs szingularitási pont, ami jelentősen megkönnyíti a programozás tanítását. | ||