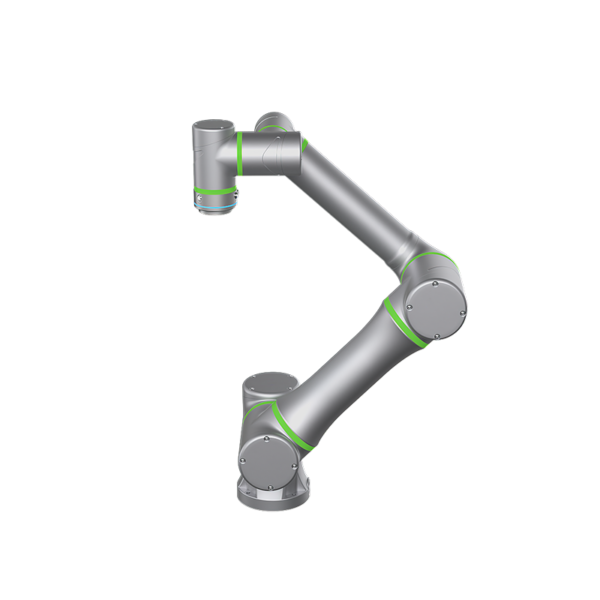
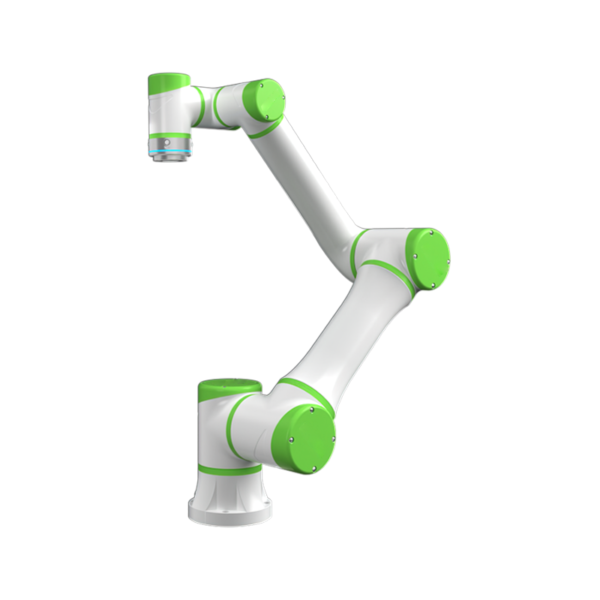
| Modell | QJR6S-1 | |
| Tengely száma | 6 | |
| Hasznos teher | 6kg | |
| Ismételje meg a pozicionálást | ± 0.02mm | |
| Max Armspan | 750.6mm | |
| Motion Range | J1 | ±172º |
| J2 | ﹢132º,£82º | |
| J3 | ﹢65º,£190º | |
| J4 | ±172º | |
| J5 | ±120º | |
| J6 | ±360º | |
| Teljes sebesség | J1 | 367º/s |
| J2 | 321º/s | |
| J3 | 367º/s | |
| J4 | 372º/s | |
| J5 | 476º/s | |
| J6 | 705º/s | |
| Megengedett nyomaték | J4 | 8.73N.m |
| J5 | 8.73N.m | |
| J6 | 4.41N.m | |
| Tehetetlenségi pillanat | J4 | 0.47 kg.m² |
| J5 | 0.47 kg.m² | |
| J6 | 0.06 kg.m² | |
| Robot testtömeg | 39kg | |
| Teljesítmény | 1.5 kVA-es | |
| Szekrény méret | 375 * 421 * 211mm | |
| Szekrény Súly | 15kg | |
| Forrás | Egyfázisú | |
| Űrlap telepítése | Föld, mennyezet | |
| Alkalmazás | Kezelés, összeszerelés, válogatás, be- és kirakodás stb. | |