
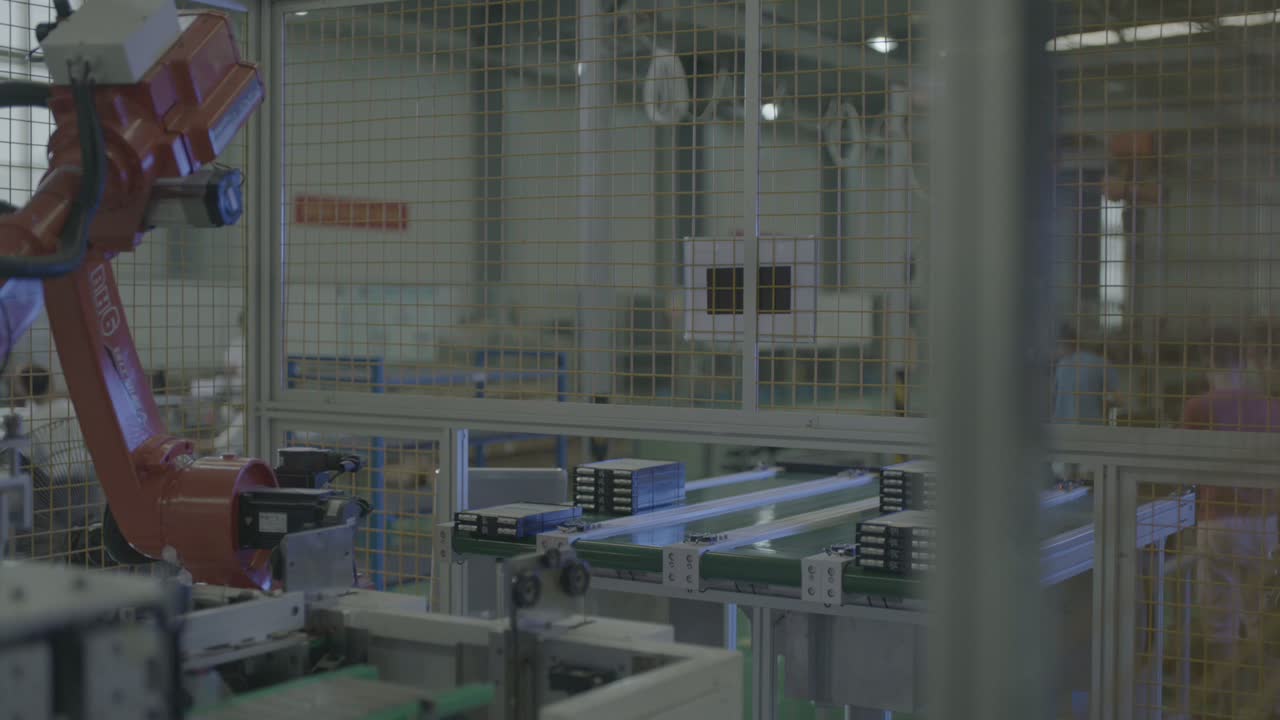
Röviden: Ez a cella az akkumulátormodulok mozgatását egyetlen hattengelyes robotnak adja át. A robot egy biztonsági kerítésen belüli padlóoszlopon áll, és egy szállítószalag és egy mellette lévő állomás között közlekedik: megáll egy sor sötét téglalap alakú modul felett, leengedi a szerszámot, felemeli és megfordítja, majd lehozza a szerszámot a szállítószalag melletti állomáson; egy könnyű csúszda görgőkön mozgatja az alkatrészeket az állomáson. Ugyanez a póz – kar fel, leenged, vissza az állomásra – ismétlődik a felvételen. Három döntés hozza létre ezt a cellát: hogyan helyezkednek el a tálcák és a hordozók, hogyan illeszkedik a karvégi szerszám a csoportosított modulokhoz, és hogyan osztja meg a szállítószalag és az állomás egy robot idejét. Hasonló sort terveznek? Küldje el nekünk az alkatrészrajzát.
Dióhéjban
| Rész | Sötét, majdnem fekete téglalap alakú modulok, több darab egy világos tálcáig |
| folyamat | Anyagmozgatás – modulok áthelyezése a szállítószalagról az állomásra |
| Automatizálás | Egy hattengelyes robot egy padlóoszlopon, egy biztonsági kerítésen belül |
| Alkatrészellátás | Csoportosított modulok sorai egy síkszalagos szállítószalagon |
| Karvégi szerszám | Egy könnyű szerelőlap fekete négyzet alakú darabokkal alatta, levegőtömlőkkel és kábelekkel |
| Állomás | Egy könnyű csúszda mozgatja a modulokat a gyártósoron, az alkatrészek görgőkön nyugszanak. |
| Operátori szerepkör | A kerítésen kívül marad; a robot végzi a mozgást |
| Cellaelrendezés | Egy robot egy szállítószalag és egy állomás között, bekerítve |
A probléma, amit ez a cella megold
Az akkumulátormodulok szoros ütemben mozognak oda-vissza a szállítószalag és az állomás között, és valakinek ezt az áramlást fenn kell tartania. A kézzel végzett munka fárasztó, könnyű egymáshoz ütögetni a modulokat, és nehéz a személyzetet biztosítani – az a fajta ismétlődő mozgatás, amin az ember nem sokáig marad.
Ebben a cellában a robot végzi a mozgást. Megáll a sötét modulok sora felett, leengedi a szerszámot, majd felemeli és megfordul a szállítószalag és az állomás között, miközben a munkások végig a kerítésen kívül maradnak. Az ilyen hurkot a robot körüli elrendezés tartja stabilan – hol állnak meg az egyes tálcák, hogyan találkozik a szerszám a csoporttal, és hogyan osztja meg a szállítószalag és az állomás a ciklust.
Hogyan működik a sejt
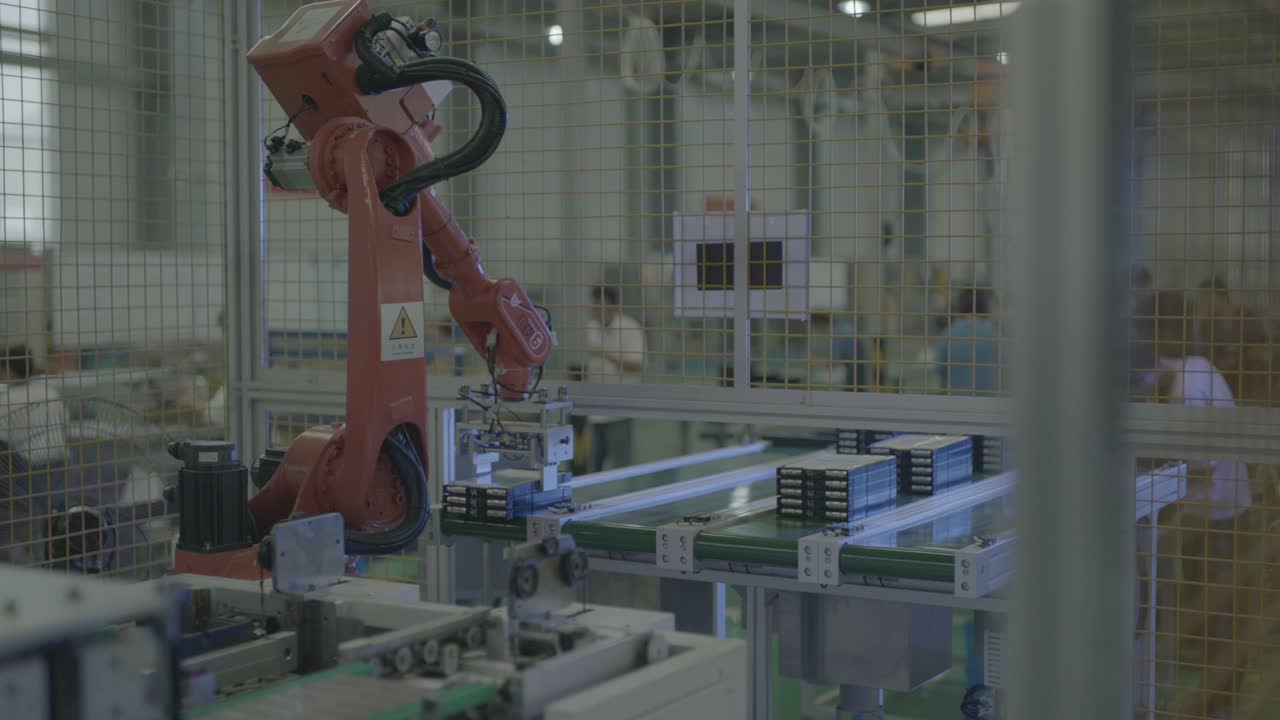
- Várj az alkatrészekkel. A csukló a kar végét képező szerszámot a szállítószalag felett tartja, a lemezzel lefelé, a sötét téglalap alakú modulok sora felett.
-
Merülj el az alkatrészekben. A csukló leenged, és a szerszám leereszkedik a szállítószalagon lévő modulok csoportjára.
-
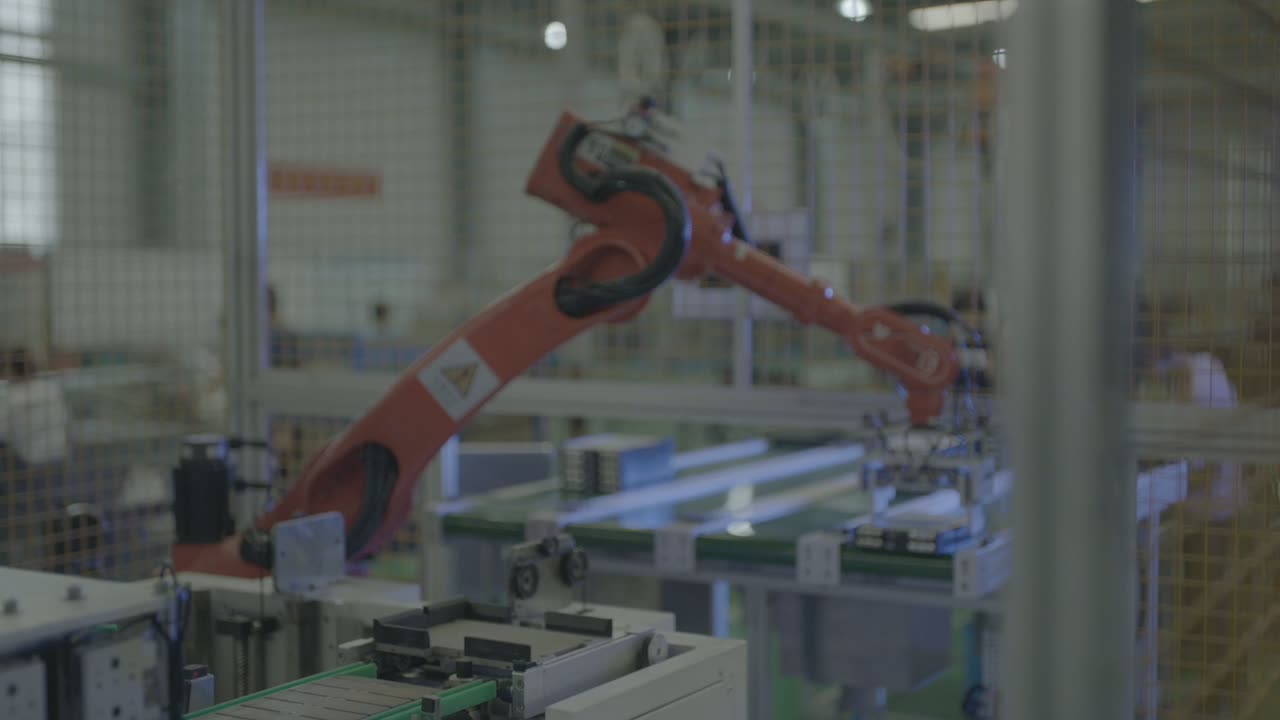
Emelje fel és fordítsa meg. A kar felemelkedik, szélesre lendül, és a szerszámot a szállítószalagról a mellette lévő állomásra mozgatja.
-
Az állomáson. Egy könnyű csúszda mozgatja a modulokat a gyártósoron, az alkatrészek pedig görgőkön nyugszanak.
-
Emelkedj a kerítés fölé. Amikor a kar felemelkedik, a szerszám a következő mozdulat előtt a kerítés felső sínjének közelébe emelkedik.
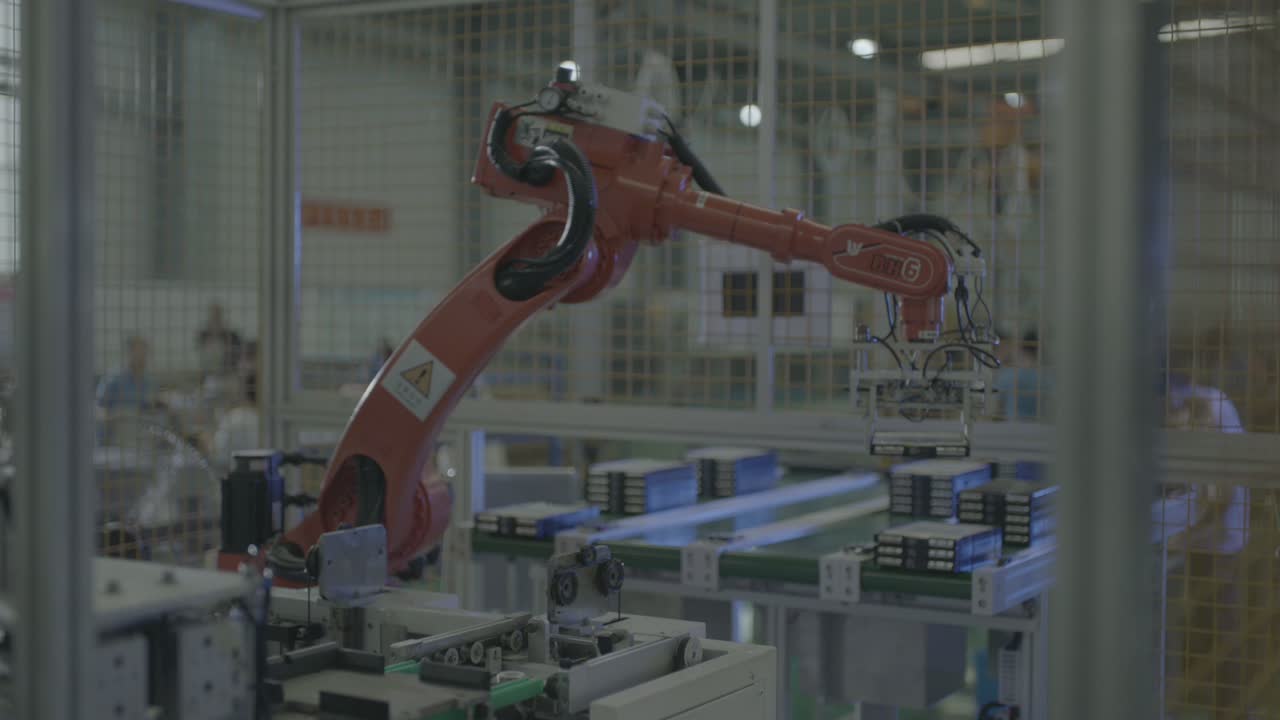
- Ismétlés. Ugyanaz a póz – kar fel, lehajlás, vissza az állomásra – ismétlődik a felvételen, egyetlen folyamatos ciklusban.
A robot végig a kerítésen belül marad; a háttérben lévő munkások azon kívül maradnak.
Három tervezési döntés
1. Hagyja a tálcát ott beállni, ahol a szerszám találkozik a csoporttal
Ebben a cellában a modulok több modult helyeznek el egy tálcán, és egy sorban helyezkednek el, a szerszám pedig felülről érkezik a csoport fölé. Egy ismert helyen megálló tálca lehetővé teszi, hogy a szerszám minden ciklusban ugyanúgy találkozzon a csoporttal.
Egy ilyen elrendezés áll vagy bukik a tálcán: meg kell tartania a csoportot, egy olyan felületet kell adnia a szerszámnak, amelyet elérhet, és hagynia kell, hogy a szerszám lejöjjön anélkül, hogy a modulokat elmozdítaná a helyükről.
2. Párosítsa az eszközt a csoportosított modulokkal
A szerszám itt egy könnyű szerelőlap, alatta fekete négyzet alakú darabokkal, a karján pedig levegőtömlők és kábelek futnak lefelé. Bármi legyen is a tartási elv, a forma a lényeg: a szerszámnak illeszkednie kell a modul felső felületéhez és a tálca közötti távolsághoz.
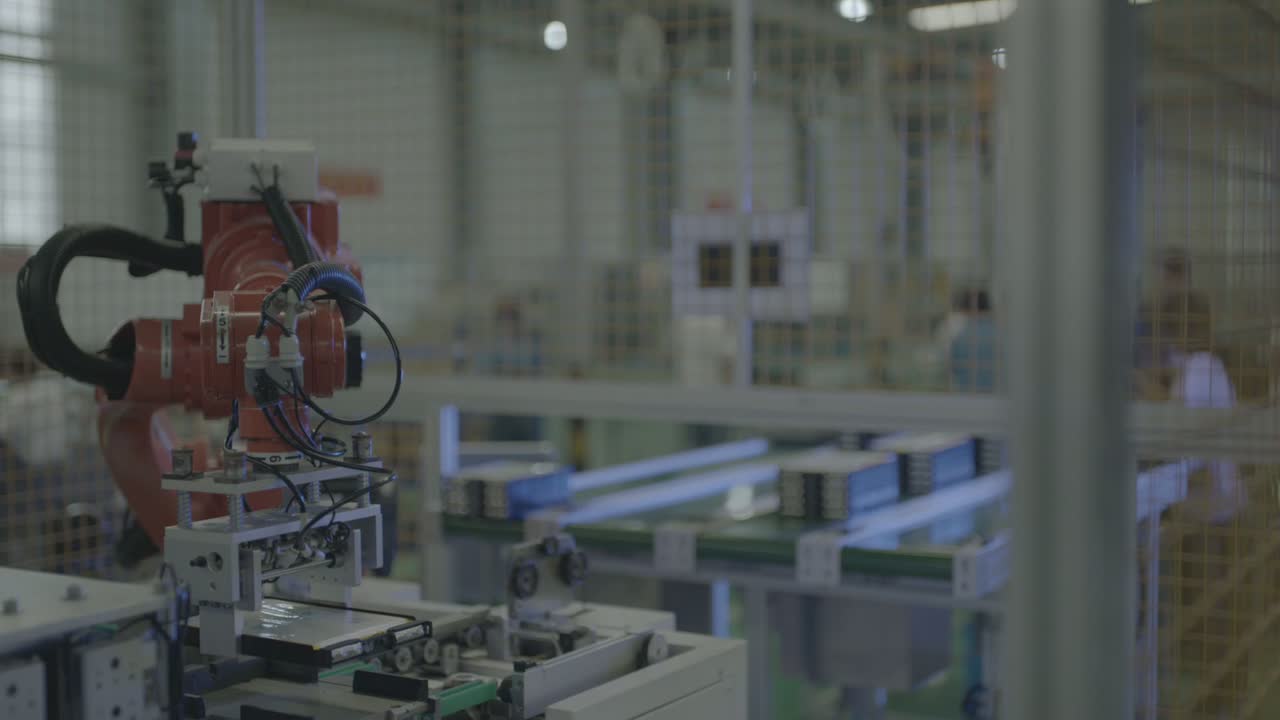
A kérdés az, hogy az eszköz ugyanúgy tud-e lejönni minden csoportra, és el tud-e tűnni anélkül, hogy a modulok elmozdulnának.
3. Ossza meg a ciklust a szállítószalag és az állomás között
A kar póza ismétlődik – kar fel, lehajt, vissza az állomásra –, és egy könnyű csúszás görgőkön mozgatja az alkatrészeket az állomáson. Egy kiegyensúlyozott körben a szállítószalag átadja a következő csoportot, amíg a robot az állomáson van.
Az egyensúlyra kell figyelni: ha a szállítószalag és az állomás nagyjából egyszerre készül el, a robot mozgása belefér közéjük anélkül, hogy bármelyik félnek várnia kellene; ha az egyik oldal sokkal tovább fut, akkor az az oldal diktálja a tempót, a másik pedig többnyire vár.
Mikor illik ez az elrendezés – és mikor érdemes közelebbről megvizsgálni
- Jó illeszkedés: csoportosított modulok, amelyek állandó ritmusban mozognak egy szállítószalag és egy állomás között, modulok, amelyek egy tálcán vagy hordozón helyezkednek el, így a szerszám minden alkalommal ugyanúgy találkozik velük, és egy cella, ahol egy kerítés távol tarthatja az embereket a robot útjától.
- Értékeld tovább: olyan modulok, amelyek gyakran változtatják az alakjukat vagy a távolságukat, így a szerszámnak is velük kell változnia; tálcák vagy hordozók, amelyek nem állnak meg egy ismételhető ponton; és olyan esetek, amikor a szállítószalag és az állomás eltér a lépésszámtól, így a robot várakozni kényszerül.
FAQ
A robot egyesével vagy egyszerre többet mozgat a modulok között?
A modulok több modullal vannak egy tálcán, és a szerszám felülről találkozik a csoporttal. Azt, hogy egy modult vagy az egész csoportot mozgatja-e, a tálca kialakítása és a szerszám határozza meg – mindkettőt az alkatrészrajz alapján határozzák meg.
Mi határozza meg, hogy milyen gyorsan fut ez a cella?
A szállítószalag és az állomás ritmusa, valamint az, hogy a robot mozgása hogyan illeszkedik közéjük. A ciklusidő becslése az alkatrész rajzából, a tálca elrendezéséből és a napi mennyiségből származik, ezért küldje el ezeket, és mi kiszámoljuk.
Kiszolgálhatna egy robot több állomást is?
Elvileg igen, ha a plusz lépés rövid marad, és az időzítés továbbra is összhangban van. Minden egyes hozzáadott pozíció meghosszabbítja a robot oda-vissza útját, így a kérdés az, hogy a robot képes-e minden lépésen túljutni, mielőtt a következő csoport készen áll.
Kérjen elrendezési és ciklusidő-becslést
Küldje el nekünk:
- Alkatrészrajz a megmunkálandó felületekkel és a tálca vagy a hordozó elrendezésével
- Alkatrész anyaga, mérete és súlya
- Az alkatrésztípusok száma és a váltás gyakorisága
- Napi mennyiség és műszakminta
- A padlófelület és a meglévő szállítószalagok fotói vagy méretei
Válaszunkban egy elrendezési javaslatot és egy ciklusidő-becslést adunk.
Küldd el az alkatrész rajzodat → vagy e-mail sales@evsrobot.com
A felvétel egy partner telephelyén készült. A telephelyről származó ciklusidő és egyéb adatok nem nyilvánosak, és itt sem szerepelnek.