
By EVST Szerkesztőség · Véleményezte: EVST Szerkesztőség · Utolsó frissítés: 2026. október 8. · Szerkesztési politika · Korrekciós politika · Szabályzatok
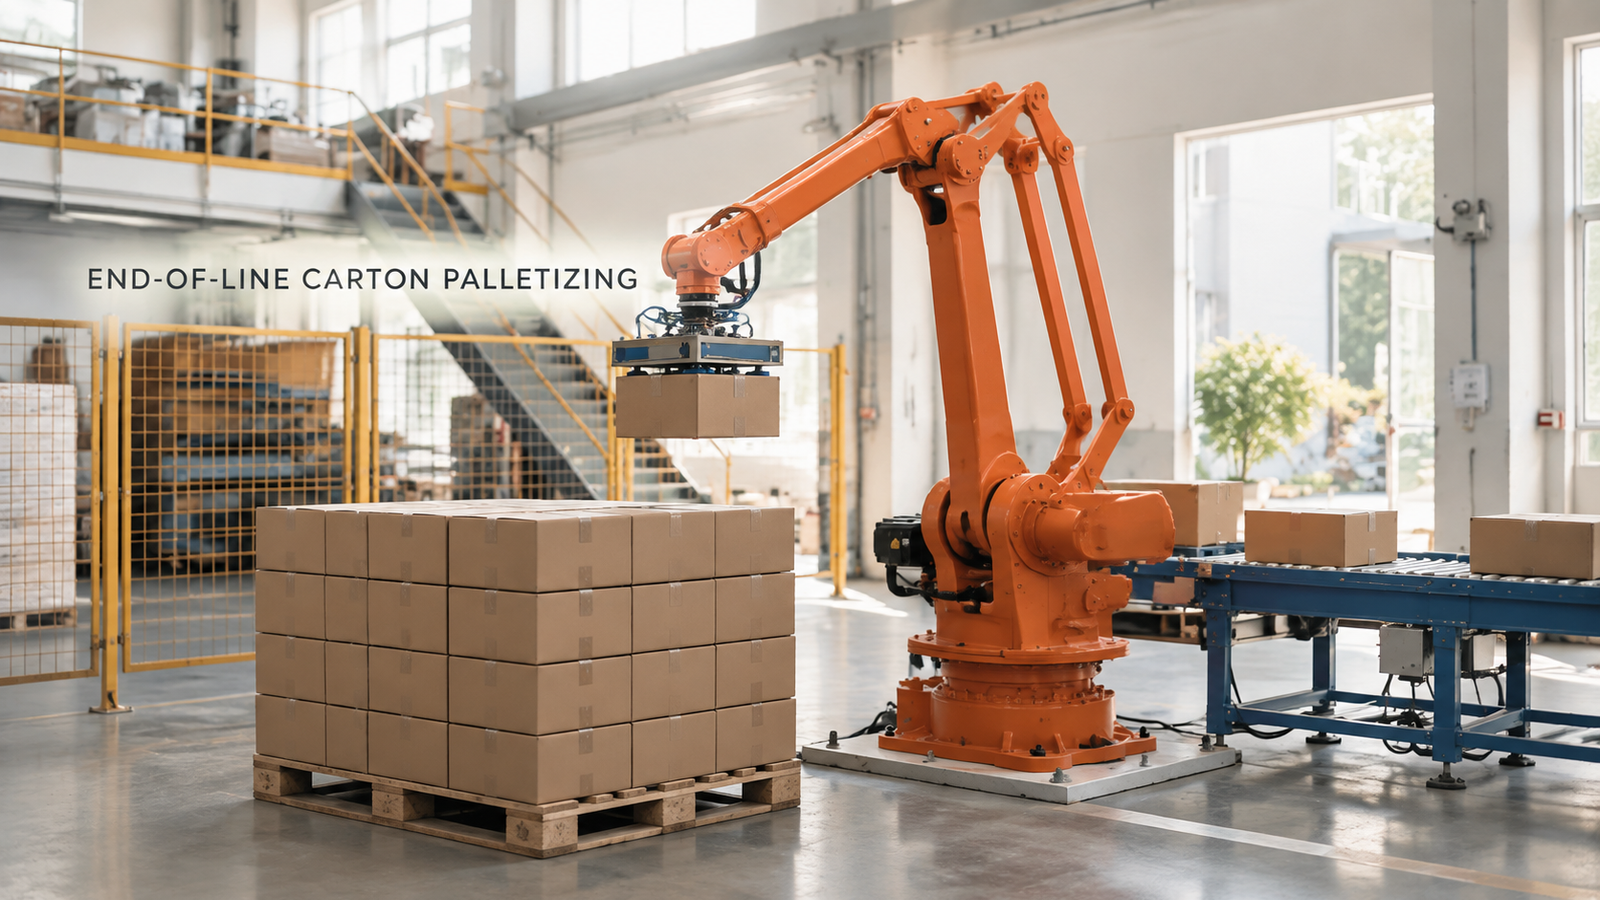
Egy sorvégi palettázó cella akkor marad stabil, ha három dolog együttesen működik: egy olyan markolat, amely szilárdan tartja a dobozt anélkül, hogy nyomot hagyna vagy összenyomná, egy olyan halmozási minta, amely olyan rakományt eredményez, amely kibírja a kezelést, és egy olyan felvételi pozíció a szállítószalag végén, amely minden doboznál azonos. Az egyik gyengülésének és a másik kettőnek kompenzálnia kell. Az itt leírt cellában egy narancssárga, négytengelyes palettázó robot emeli le a csomagolt dobozokat egy görgős szállítószalag végéről, és rétegekbe rakja azokat egy raklapon.
Saját dobozokat tervez raklapozni? Küldje el nekünk a doboz méretét, súlyát, raklapméretét és a napi termelési adatokat, és mi egy cellakoncepcióval és egy ciklusidő-becsléssel válaszolunk.
Miért a sor végén keletkezik a nyomás?
A dobozok egyenletes ütemben hagyják el a csomagolósort, és valakinek ezt az áramlatot raklapokká kell alakítania. Kézzel ez ismétlődő emelés, és a halom minősége attól függ, mennyire fáradtak az emberek, és hány kéz áll rendelkezésre egy forgalmas szezonban. A látható eredmény az egyenetlen halmok: ferde oszlopok, lelógó sarkok, olyan rakományok, amelyeket újra kell rakni, mielőtt be lehetne csomagolni őket.
Egy robot megszünteti a fáradtságot, de nem a terv szükségességét. Egy személy gondolkodás nélkül helyreigazít egy görbe dobozt, vagy elmozdít egy fogást. A robot megismétli a tanultakat, így a cellának oda kell szállítania a dobozt, ahová a robot várja, sérülés nélkül kell tartania, és egy szándékosan kiválasztott mintázatba kell helyeznie. Ezért az alábbi három pont egy láncot alkot, nem pedig három különálló ellenőrzést.
Hogyan működik a sejt, lépésről lépésre
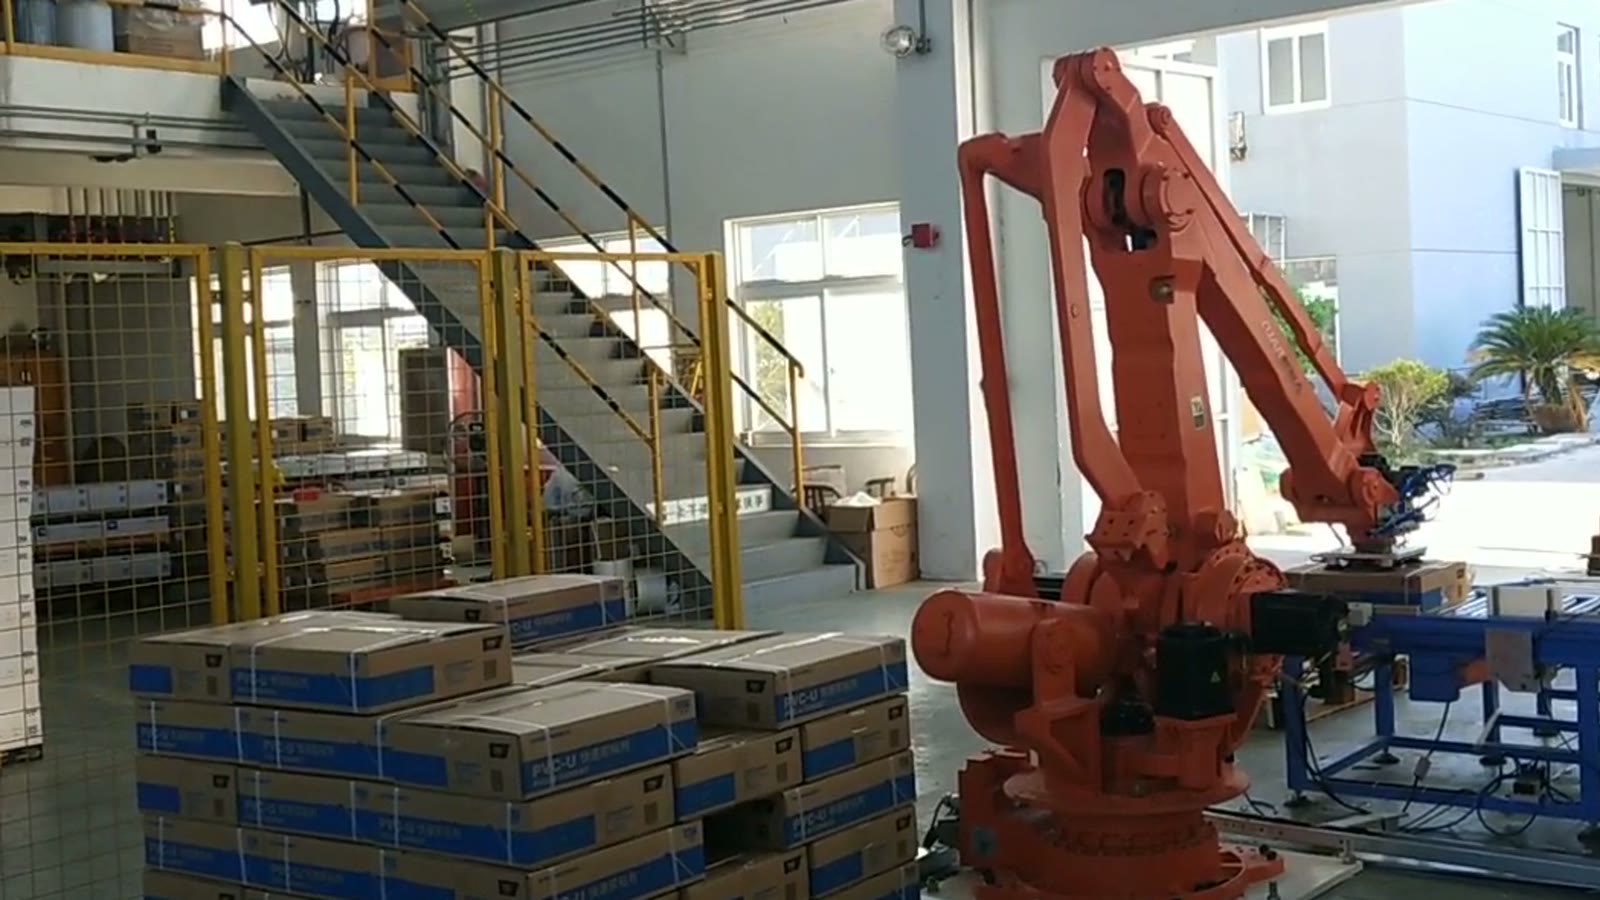
A robot, amelynek felkarja paralelogramma alakú, két állomás között áll. A dobozok egy kék görgős szállítószalagon érkeznek tőle jobbra, a raklap pedig a bal oldalon található.
- Egy doboz a görgős szállítószalag mentén halad a végén található kiválasztási pozícióba.
- A robot kinyúl, és a megfogóját a doboz tetejére helyezi.
- A dobozt felemelik a görgőkről.
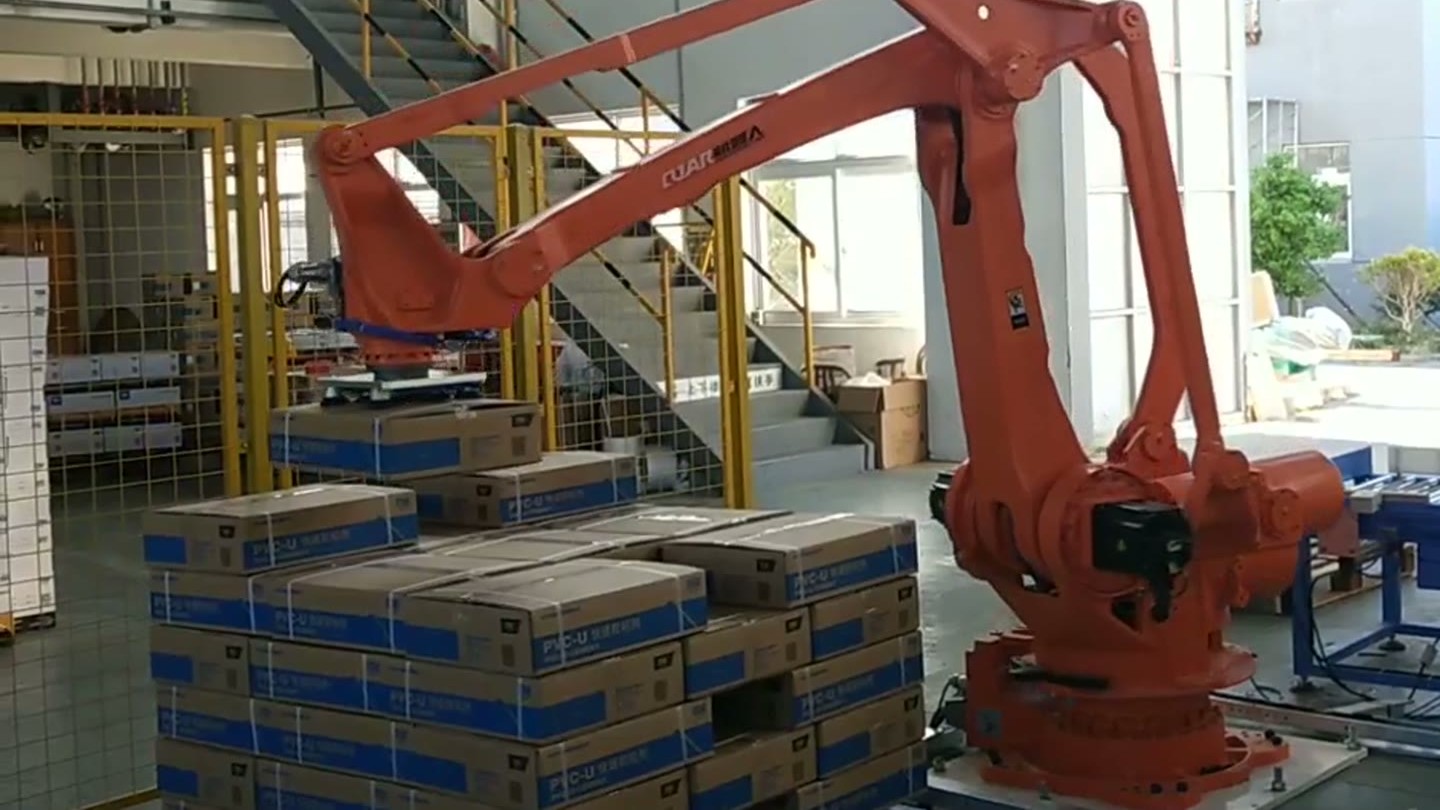
- A kar felemelkedik, megfordul, és átviszi a dobozt a raklapon.
- A dobozt leeresztik a halomra, és a már elhelyezett dobozokkal egy vonalba helyezik.
- A megfogó kiold, és a kar visszahúzódik a következő dobozért.
- Ezt ismételve a paletta sorról sorra, rétegről rétegre töltődik fel.
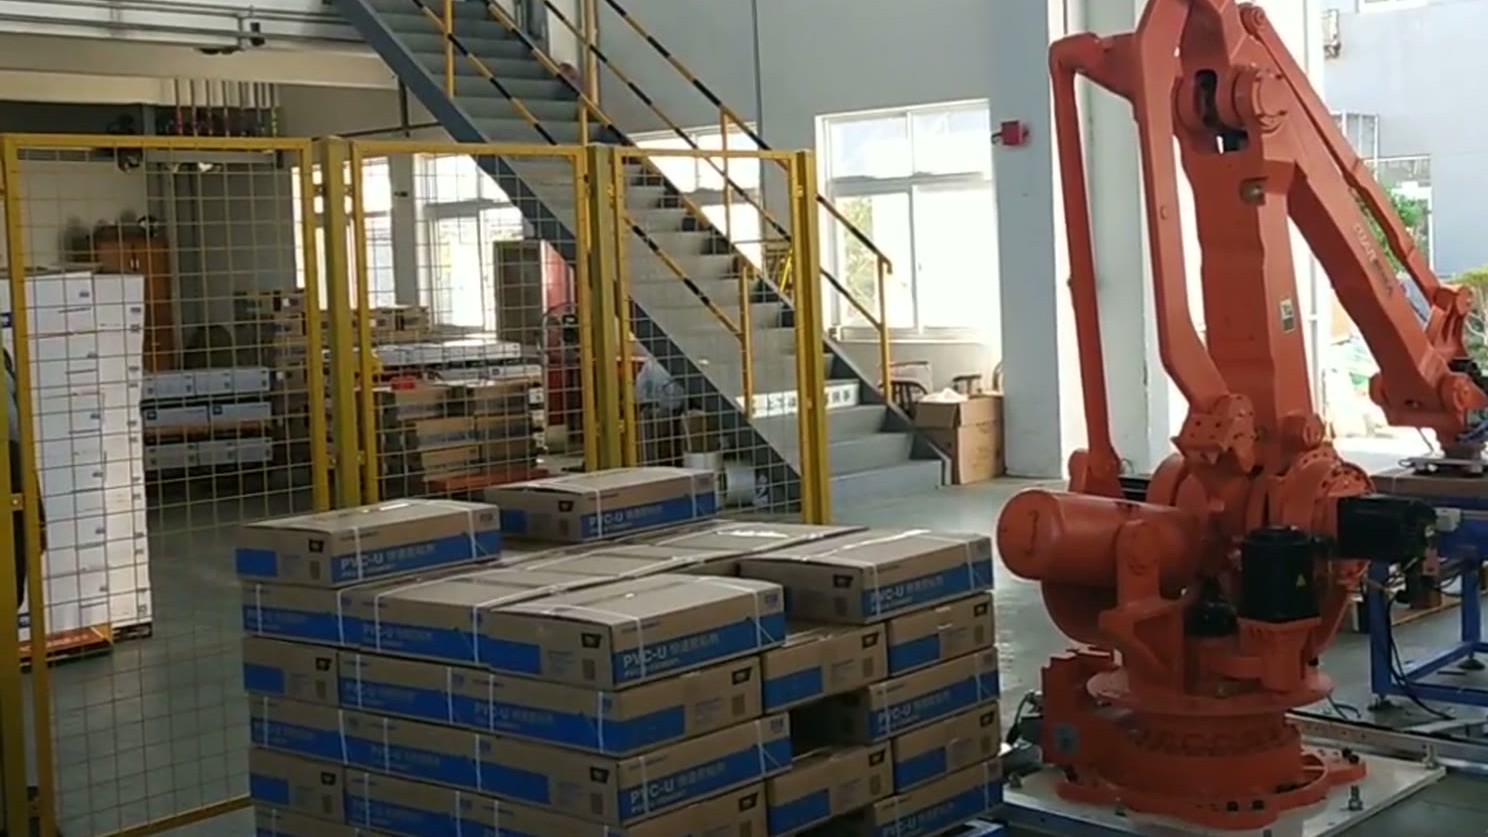
A robot felülről szed össze, így a megfogó a doboz felső felületével dolgozik, és bármit is csinál a megfogó a szedés során, annak túl kell élnie a raklapra való lengést.
Fogás: tartás zúzódás nélkül
A doboz a termék csomagolása, és a vásárló felé egy lelapított sarok tűnik fel. A megfogónak elég erősen kell tartania ahhoz, hogy kibírja a gyorsulást és a fordulatot, mégis elég finoman ahhoz, hogy a doboz sértetlen maradjon. Ezek az igények húzzák egymást, és az egyensúly a doboztól függ: az anyagától, attól, hogy mennyire van tele, mennyire merevek a falai.
Ezért kérjük először a doboz méretét és súlyát. Ők határozzák meg a szükséges rögzítőerőt és azt, hogy az hogyan oszlik el az érintkezési felületen. Egy könnyű, merev doboz és egy nehéz, puha oldalú doboz különböző feladatok, még akkor is, ha a külső méreteik megegyeznek. Az adott dobozhoz megfelelő megfogó kiválasztása az árajánlatkészítési szakaszban történik, és a legjobb valódi dobozokon tesztelni.
A markolat előre is nyúl. Elengedés után a megfogónak vissza kell húzódnia anélkül, hogy a dobozt vagy a szomszédait magával ránta volna. Egy olyan megfogó, amelynek több helyre van szüksége a doboz mellett, mint amennyit a minta megenged, réseket kényszerít a rakásba, a rések pedig stabilitást eredményeznek.
Minta: egyben maradó teher
Egy rakás akkor stabil, ha a rakomány egyenletesen oszlik el rajta, és a dobozok egymáshoz rögzülnek. Általános elvek:
- A dobozok rétegenkénti váltakozása áthidalja az alatta lévő illesztéseket, így a halom nem válik szét szabadon álló oszlopokra.
- Azáltal, hogy minden réteg a raklapon belül marad, a dobozok kezelése és szállítása is biztonságos.
- A mintának illeszkednie kell mind a kartonhoz, mind a raklaphoz; egy olyan dobozhossz, amely nem a raklap egy tisztán meghatározott részét képezi, olyan helyet hagy, amelyet tervezni kell, nem pedig felfedezni.
- A halom magasságát az alsó dobozok teherbírása, a robot hatótávolsága és a későbbi kezelési folyamatok kapacitása korlátozza.
Ebben a cellában minden dobozt a már elhelyezett dobozok mellé helyeznek, és velük egy vonalba rendeznek, mielőtt a megfogó elengedné. Ez az igazítás a papírra helyezett mintát egyenes köteggé alakítja, és csak akkor működik, ha a doboz minden felvételkor ugyanabban a pozícióban van a megfogóban, ami elvezet a harmadik ponthoz.
Kiválasztási pozíció: egy pont a szállítószalag végén
Egy olyan dobozt, amelyik hirtelen megáll, vagy ferdén landol a görgőkön, a rendszer nem középen szedi fel. A hiba ezután végigkíséri a ciklust: a doboz másképp lóg a megfogóban, és eltoltan helyezkedik el a halmon. A kisebb felvételi hibák néhány réteg után látható halmozási hibákká válnak.
Általánosságban elmondható, hogy egy cella rögzítheti a felvételi pozíciót egy fizikai ütközővel a szállítószalag végén, a dobozt középre igazító oldalsó vezetőkkel, vagy egy érzékelővel, amely megerősíti a doboz helyét, mielőtt a robot elindulna. Az illeszkedés a doboztól és a szállítószalagtól függ, és a legegyszerűbb mechanikai megoldás általában a legmegbízhatóbb. A robotnak soha nem kell találgatnia, hol van a doboz. Az előáramlás is számít: ha a dobozok szorosan csomagolva vagy változó ütemben érkeznek, a szállítószalag hossza és a felvételi pozíció előtti puffer a cella kialakításához tartozik.
Négytengelyes palettázó vagy kobot palettázó?
Mindkettőt kartonokhoz használják; a feladat dönt.
| Négytengelyes palettázó robot | Együttműködő palettázó | |
|---|---|---|
| Erősség: | Nagyobb teherbírás, gyorsabb ciklusok a folyamatos kimenetért | Könnyebb elhelyezni közös területen, gyorsan áthelyezhető |
| Elérhetőség és sebesség | Nagyméretű boríték, ismétlődő felvételre és elhelyezésre tervezve | Általában kisebb burkológörbe és alacsonyabb sebesség |
| Biztonság | Általában védett területen belül dolgozik | Úgy tervezték, hogy emberek mellett dolgozzon; a kockázatértékelés továbbra is dönt az őrzésről |
| Legjobban illik | Stabil, nagy volumenű gyártósorok, fix dobozméretek | Alacsonyabb mennyiség, vegyes munkák, szűk alapterület |
Döntés előtt ellenőrizze a hasznos teher, a sebesség és a biztonsági értékelés eredményeit a saját adatai alapján.
Amikor a lánc tart, és amikor több tervezésre van szüksége
A rendszer az előre látható időpontban érkező és ismétlődő mintázatú raklaptípusra kerülő, konzisztens méretű dobozokat illeszti be. Érdemes közelebbről is megvizsgálni, ha a méretek nagyon eltérőek, a dobozok puhák vagy a saját súlyuk alatt deformálódnak, több termék keveredik egy raklapon, vagy a csomagolás és a targonca kezelése további követelményeket támaszt. Ezek nem zárják ki az automatizálást; ezek döntik el, hogy mennyi extra tervezésre van szüksége a cellának.
Kérdések, amiket hallunk
Egy cella képes több méretű dobozt kezelni? Gyakran, ha a méretek előre ismertek, és a minta, valamint a felvételi pozíció mindegyikhez tervezett, minél jobban eltérnek egymástól, annál inkább együtt kell figyelembe venni a megfogót és a felvételi pozíciót.
Mit kell kezdeni? Doboz mérete és súlya, raklapméret, a kívánt halmozási magasság és a napi termelés. Egy fotó a jelenlegi gyártósorról segít.
Egy cella koncepciójához és a ciklusidő becsléséhez, lépjen kapcsolatba velünk vagy írjon a sales@evsrobot.com címre.
Ez a cikk a videóban bemutatott folyamatot és az általános tervezési gyakorlatot ismerteti; nem tesz semmilyen kijelentést a cella sebességéről, terhelhetőségéről, rétegrendjéről vagy rétegszámáról.