
By EVST Szerkesztőség · Véleményezte: EVST Szerkesztőség · Utolsó frissítés: 2026. október 8. · Szerkesztési politika · Korrekciós politika · Szabályzatok
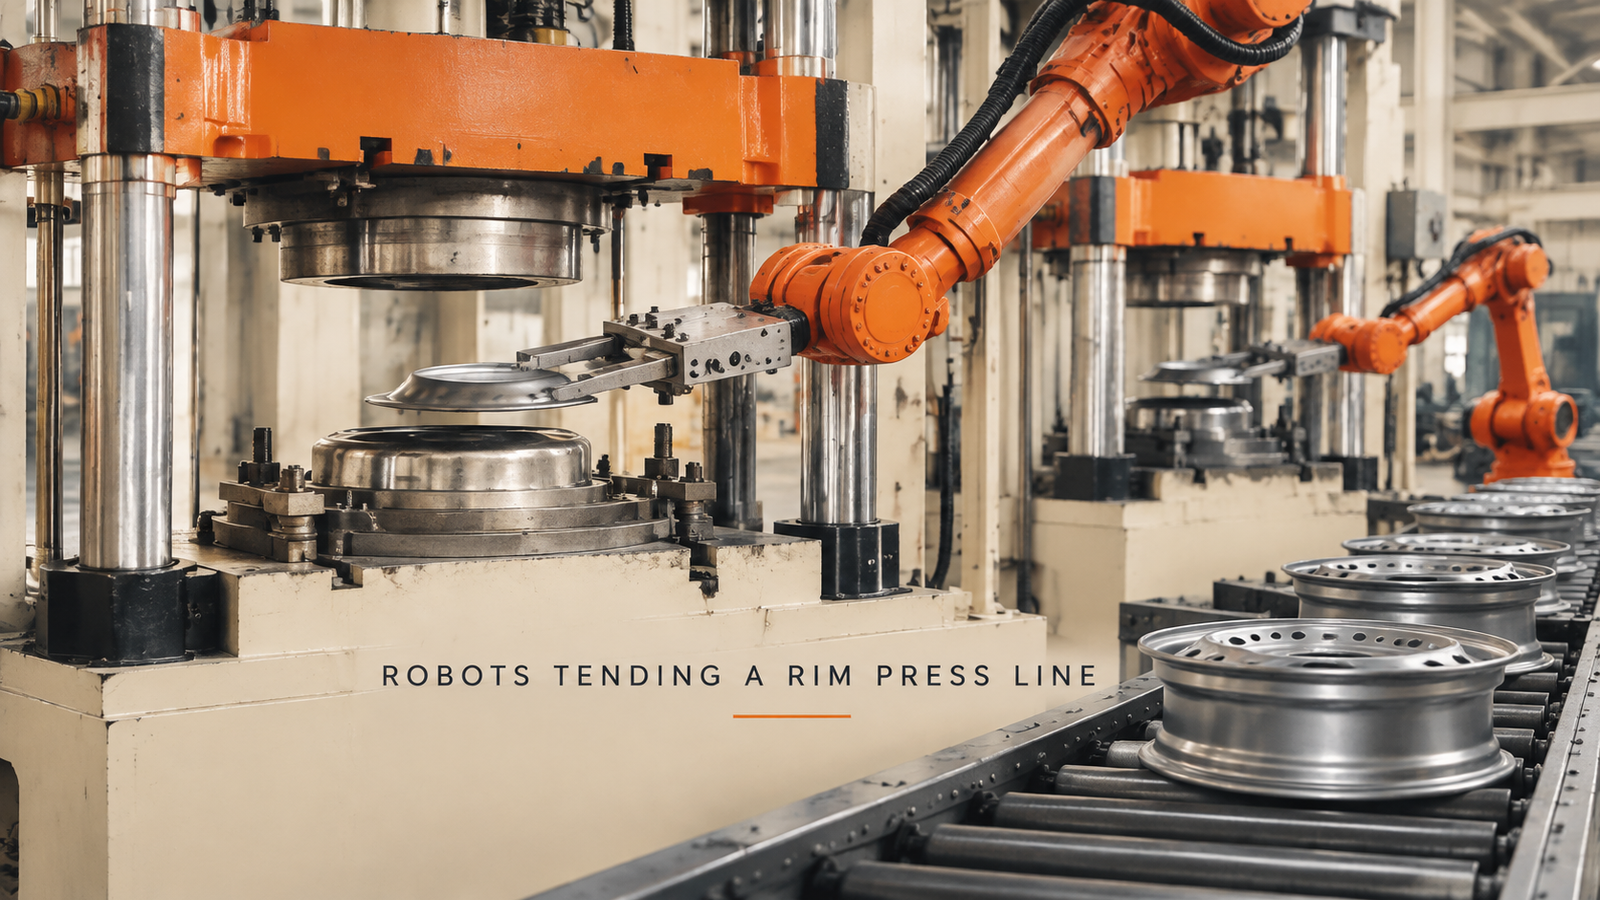
A peremvonalon járó présgép robotoknak adható át, ha három feltétel együttesen teljesül: az alkatrész elmozdulás nélkül kerül a szerszámba, a présgép csak akkor tud bezáródni, ha a robot eltávolodott tőle, és az alkatrész minden ciklusban ugyanarra a helyre kerül a szerszámban. A hasznos terhelés és a kinyúlás számít, de ritkán döntenek. Az itt leírt cellában hattengelyes robotok állnak egy sor négyoszlopos hidraulikus prések és a peremállomások között, és a robotok két egészen különböző alkatrészt kezelnek: egy kerek acéllemezt a présgépeknél és egy lyukgyűrűvel ellátott peremet az állomásoknál.
A prést a peremvonalon nézed? Küldje el nekünk az egyes állomások alkatrészrajzát és a napi teljesítményét, és mi egy cellakoncepcióval és egy ciklusidő-becsléssel válaszolunk.
Miért a prések a kerékvonal kemény végei?
Egy présgép különbözik a peremvonal többi részétől, mivel a kezelőnek be kell helyeznie a kezét, vagy legalábbis egy részét a szerszámok közötti résbe. Naponta több ezerszer kézzel ezt megtenni fárasztó és valódi kockázattal jár, és minden egyes hozzáadott présgép egy újabb embert jelent egy másik állomáson. Ezért a présgépek karbantartása az elsők között van, amit egy üzem a robotok kiválasztásakor figyelembe vesz.
Ez az oka annak is, hogy a feladat nem egyszerűen „kiválasztás és elhelyezés”. A robot belép egy olyan térbe, amely éppen bezárulni készül, és az általa lerakott alkatrésznek pontosan a megfelelő helyen kell lennie, amikor bezárul. Ez a két tény vezérli az egész folyamatot.
Egyetlen préselési ciklus, lépésről lépésre
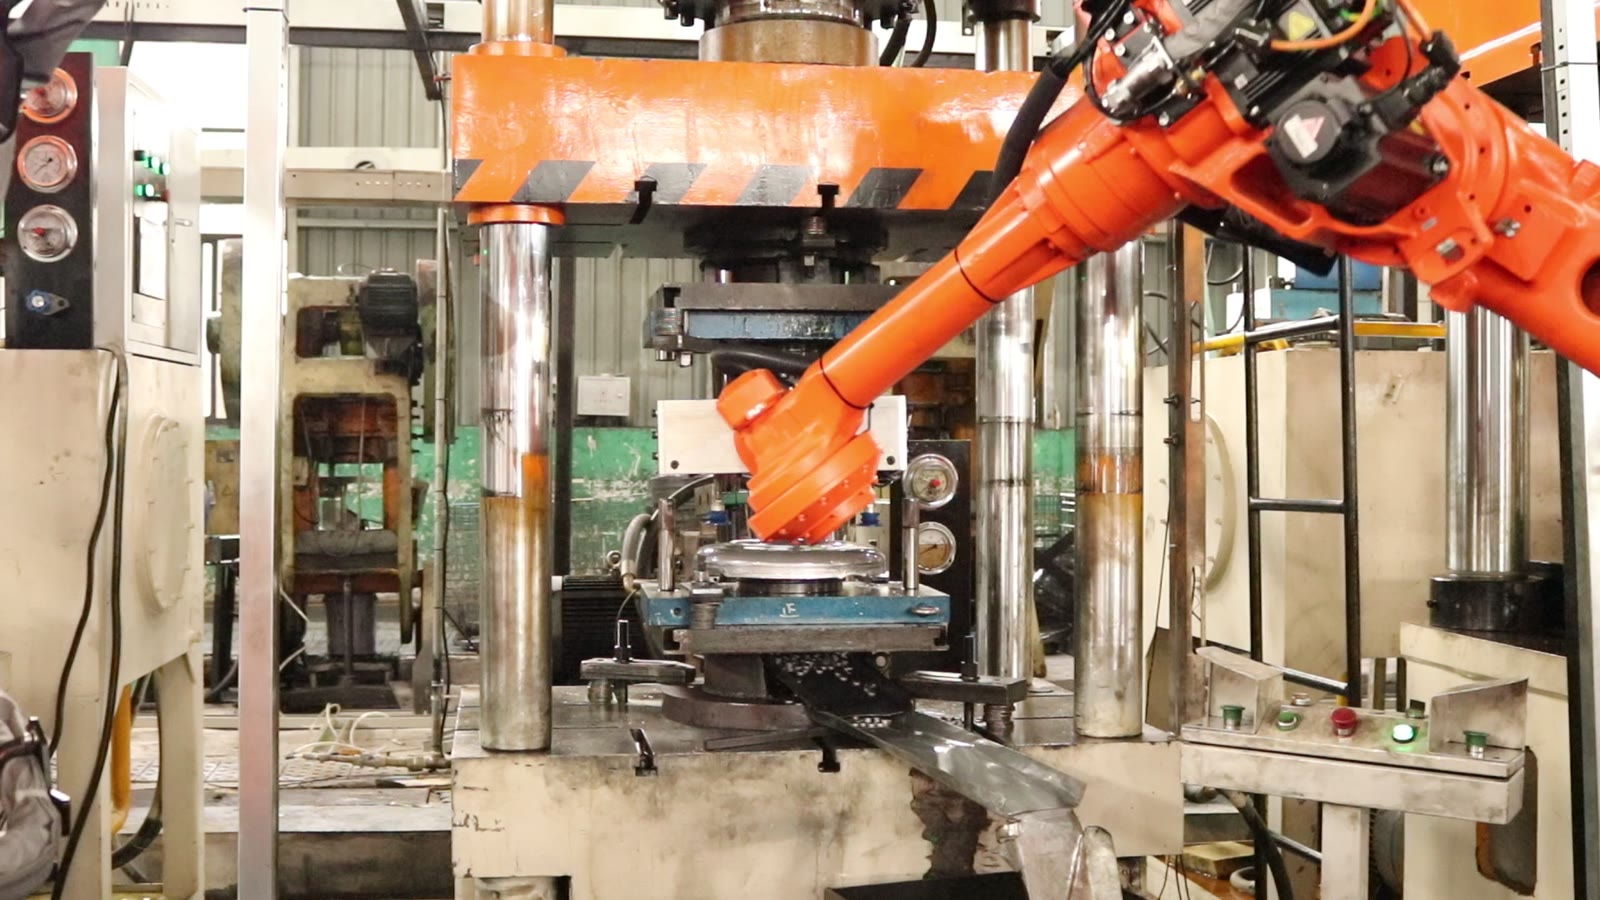
A nyomdáknál a ciklus így néz ki:
- A robot egy kerek acéllemezt hordoz egy lapos, villás megfogón.
- A felső és az alsó szerszám közé nyúlik.
- Ez helyezi a nyersdarabot az alsó szerszámra.
- Kihátrál a sajtóból.
- Csak ezután jön le és emelkedik fel újra a prés narancssárga felső gerendája.
- A robot visszanyúl, és felemeli az alkatrészt az alsó szerszámról.
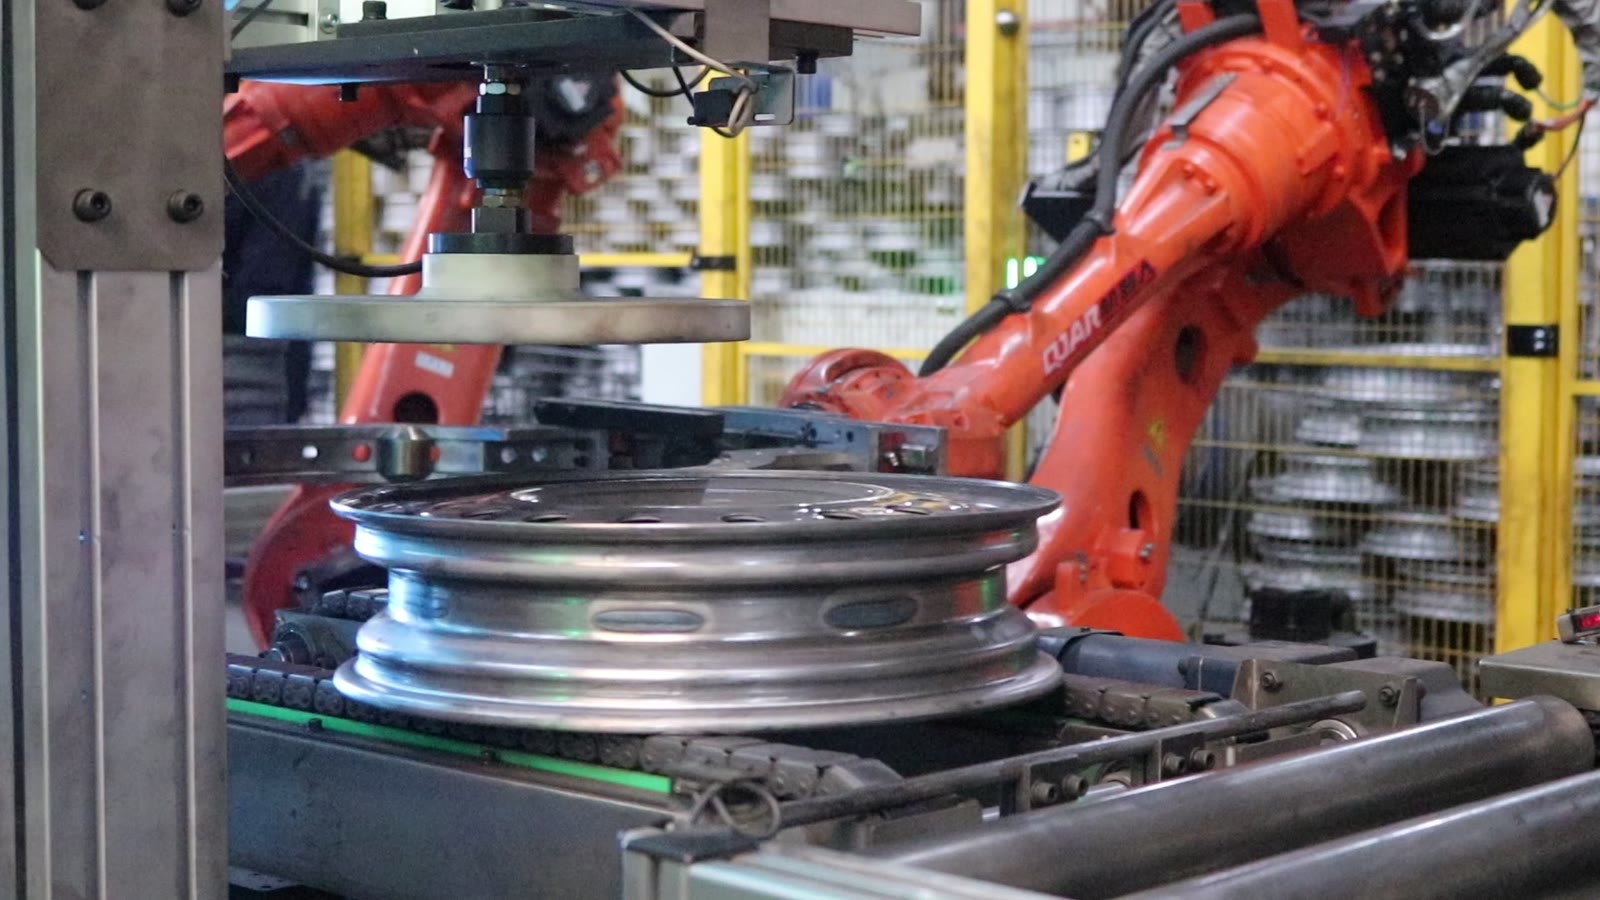
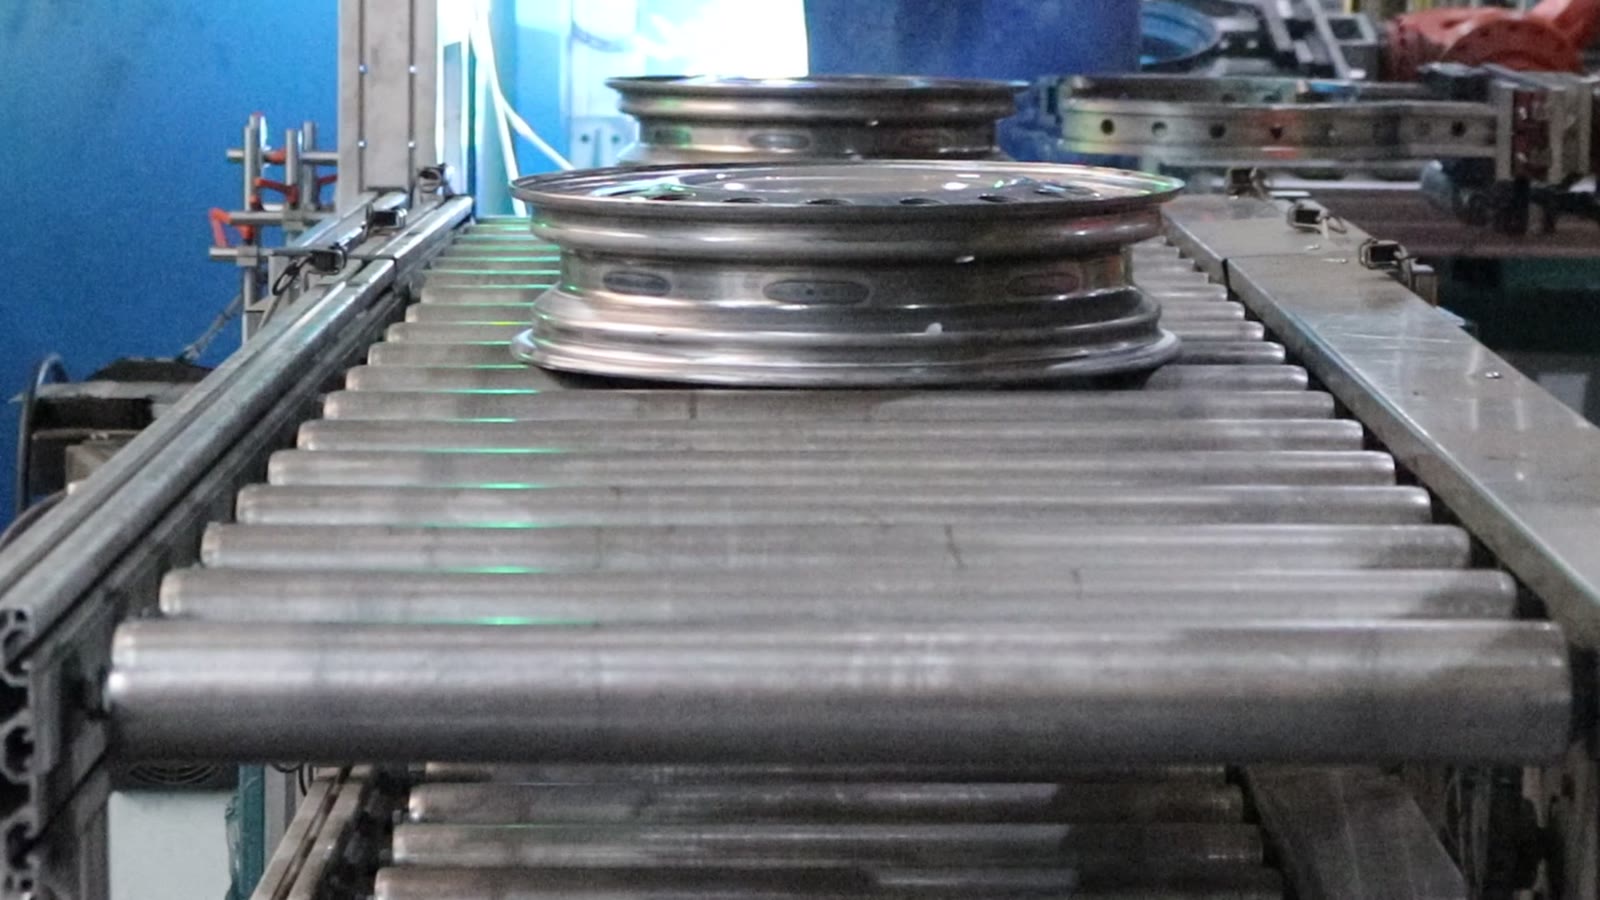
A sor további szakaszán egy másik anyagmozgatási feladat veszi át az irányítást. Egy felniállomáson egy gyűrű alakú megfogóval rendelkező robot megfog egy felnit, egy lyuksorral ellátott gyűrűt, és egy függőleges tartóra helyezi. A tartó felett egy kerek nyomólap kerül a felnire, és amikor ezzel végzett, a robot leveszi a felnit. Egy görgős szállítószalag mellett két robot áll egymás mellett, és felveszik a felniket, hogy áthelyezzék azokat, majd a felnik egymás után haladnak végig a szállítószalagon.
Három korlát, amelyek egymást tartják fenn
Az alkatrész behordása elmozdítás nélkül
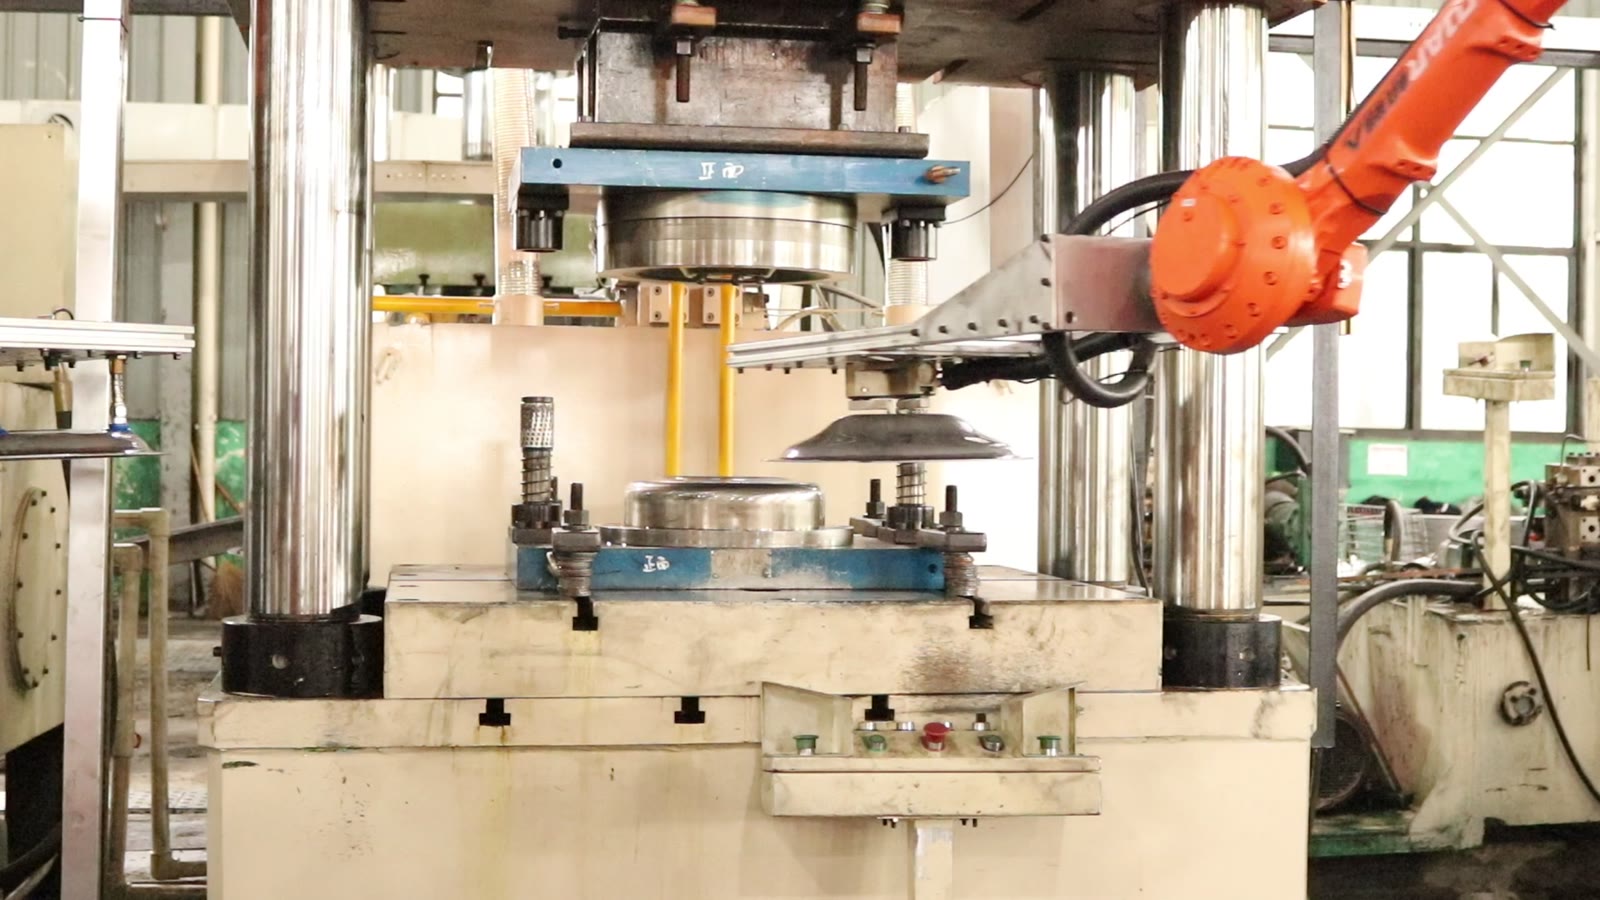
Egy villán hordozott nyersdarabot alulról támasztanak meg, nem pedig befognak, így mozgás közben elcsúszhat, ha a robot gyorsul, fékez vagy túl hirtelen fordul. A villának olyan ülésre van szüksége, amelyről a nyersdarab nem tud lecsúszni, és egy olyan pályára, amelynek sebessége lágy, és ahol a darab a legkevésbé van rögzítve. Az eltolódott nyersdarab nem kis hiba: a következő feltétel feltételezi, hogy ott van, ahol gondoljuk.
A prés csak akkor záródik, ha a robot szabad.
A cellában a sorrend egyszerű: a robot kihátrál, majd a prés leereszkedik. A mögötte álló tervezési elv az, hogy ez a sorrend ne csak a jó időzítésen alapuljon. A robot-prés összekapcsolása jelet ad a présnek, hogy a robot a szerszámterületen kívül van, és jelet ad a robotnak, hogy a prés nyitva van, mielőtt bemegy. Mindkét irány számít, mivel a túl korán bezáródó prés és a túl korán belépő robot különböző hibák, de ugyanazzal a kimenetellel.
Az alkatrész elhelyezése a szerszámban
Az alsó szerszámra helyezett nyersdarab csak akkor segít, ha az minden alkalommal ugyanarra a helyre kerül. Ahol a szerszám pozicionáló elemekkel, például bemélyedéssel, csapokkal vagy formázott ülékkel rendelkezik, a robotnak csak közel kell vinnie az alkatrészt, és hagynia kell, hogy leülepedjen. Ahol ilyenek nincsenek, a robotnak elég pontosnak kell lennie ahhoz, hogy közvetlenül elhelyezze az alkatrészt, és a felvételi pozíció bármilyen eltolódása közvetlenül átvihető a szerszámra.
A három elem láncba van kötve. A biztonságos villafogantyú lehetővé teszi az ismételhető elhelyezést, az elhelyezés csak akkor számít, ha a robot a löket előtt kimutathatóan szabad, a szerszámban lévő helymeghatározó funkció pedig elnyeli a fennmaradó apró eltéréseket.
Egyetlen nyomástól egy sorig
A gyártósor mentén a robotok a prések között állnak, és a prések ugyanabban a ritmusban kerülnek kiszolgálásra: be, ki, löket, majd újra be. Tervezési alapelvként az, hogy egyetlen prést egyetlen robottal egységként kezelünk, megkönnyíti a gyártósor skálázhatóságát. Egy új prés saját robottal, saját összekapcsolással és saját alkatrész-kezelési ciklussal rendelkezik, így a cellát nem kell egészében újratervezni.
A kompromisszum a présenkénti költség. Az alternatíva, hogy egy robot két prést szolgál ki, megspórol egy robotot, de összeköti a préselés időzítését, és minden présnek várakoznia kell a másikra. Az, hogy melyik a jobb, attól függ, hogy az egyes löketek mennyi ideig tartanak egy robot útjához képest, és pontosan erre szolgál a rajzok alapján becsült ciklusidő.
A blankokhoz és a felnikhez különböző megfogókra van szükség
A cella két megfogót használ két alkatrészhez: egy lapos villát egy kerek nyersdarabhoz, amelynek a szerszámok közé kell nyúlnia, és egy gyűrűs megfogót a peremhez. Ez akkor fontos, ha az ügyfél azt szeretné, hogy egyetlen robot kezelje mindkettőt: vagy a szerszámot cserélik a feladatok között, amihez szerszámváltóra és egy helyre van szükség az egyes megfogók tárolására, vagy a robotok egy-egy alkatrészhez vannak dedikálva. A dedikált robotok egyszerűbbek, de gyártósoronként drágábbak; az átállási kialakítás olcsóbb hardveresen, de növeli az átállási időt, és van még egy ellenőrizendő dolog.
Hová illik ez, és hol érdemes közelebbről megvizsgálni
A présgépek karbantartása akkor a leghatékonyabb, ha az alkatrészek alakja stabil, a prések egy sorban vannak, van hely mellettük, és a termelési sebesség elég állandó ahhoz, hogy indokolt legyen egy robot használata présenként. Érdemes közelebbről is megvizsgálni a helyzetet, ha az alkatrészek mérete nagyon eltérő, ha a szerszámnak nincs módja a munkadarab megtalálására, vagy ha a présgép elrendezése nem hagy helyet a robotnak a szerszámba való benyúláshoz.
Gyakran feltett kérdések
Módosítani kell a sajtót? Általában jelekre van szükség a reteszelőhöz, és néha egy védőelrendezésre, amely lehetővé teszi a robot hozzáférését. Ezt összevetjük az Ön által küldött prés elrendezésével.
Kiszolgálhat egy robot több présgépet is? Akkor lehetséges, ha a löketidő elegendő üresjárati időt hagy a robotnak a mozgásra és a második prés betöltésére. A ciklusidő becslése megmutatja, hogy ez így van-e.
Ugyanaz a robot képes kezelni a blankokat és a felniket? Technikailag igen, szerszámváltóval, de ez növeli az átállási időt. Az, hogy megéri-e, attól függ, milyen gyakran cserélődnek az alkatrészek.
Mit küldjünk nekünk
Minden állomáshoz az alkatrészrajz; a présgép elrendezése, beleértve a robotok elhelyezését és a szerszámok nyitási módját; valamint a szükséges napi termelési mennyiség. Ezek alapján meg tudjuk mondani, hogy a három korlátozás közül melyik lesz a legnehezebb az Ön gyártósorán, és hogyan nézne ki egy cella koncepció és egy ciklusidő becslés.
Szeretne egy koncepciót a présgépeihez? Írjon nekünk itt vagy írjon a sales@evsrobot.com címre a rajzaival és a napi teljesítménnyel.
Ez a cikk általánosságban leírja, hogyan működik a prés és a perem kezelése, és mi látható egyetlen cellában; nem említi a mennyiséget, az alkatrészméreteket, az anyagokat, a ciklusidőket vagy az alakítási lépéseket.