
Source : www.idtechex.com
L'utilisation de bras robotisés dans l'industrie manufacturière est en augmentation, de plus en plus d'entreprises se lancent dans le secteur. avantages de l'utilisation de bras robotisés. Si vous envisagez d’intégrer des bras robotisés dans vos processus métier, vous devez vous assurer que vous êtes bien informé. Recherchez une qualité fabricant de bras robotiques avec lesquels vous pouvez travailler pour des résultats de qualité.
Le bras robotique comprend le corps, le poignet et également l'effecteur final. L'effecteur final est ce qui est utilisé pour conserver différents produits ou effectuer diverses tâches. Dans la plupart des cas, vous aurez besoin que l’effecteur final se déplace dans différentes directions avec précision. C'est ici que vous devez vous assurer que vous êtes conscient de la singularité du robot et de la façon dont elle affecte les performances de votre bras robotique. Dans cet article, nous approfondissons la singularité du robot et pourquoi il est essentiel de la garder à l’esprit.
Qu'est-ce que la singularité du robot
Source : www.technologyreview.com
La singularité du robot fait référence à une configuration où le effecteurs terminaux de robots le mouvement est bloqué dans certaines directions. Cette configuration entraîne une limite à l'efficacité et à la précision du bras robotique avec lequel vous travaillez. Généralement, lorsqu'il s'agit de Bras robotisés 6 axes, ils fonctionnent en effectuant des mouvements par rapport aux axes X, Y et Z dans un plan 3D ou cartésien. Il se compose de 6 articulations qui contribuent aux 6 degrés de liberté dont bénéficie le bras robotique en action.
Ce degré de liberté permet au bras robotique de se déplacer dans différentes directions et d'accomplir facilement les tâches pour lesquelles il est conçu. Si par hasard, l'effecteur final du robot n'arrive pas à accéder aux produits ou se déplace dans la mauvaise direction, c'est là qu'intervient le problème de singularité. Certaines singularités sont assez faciles à identifier et à résoudre, vous permettant ainsi de retourner à votre Tâches. Cependant, d’un autre côté, certains robots connaîtront des singularités plus difficiles à identifier, sauf à l’aide de formules complexes et longues.
Qu’est-ce qui affecte la singularité du robot ?
Source : www.mecademic.com
La singularité du robot comportera différents effets et également des défis, notamment lors de l'identification des problèmes spécifiques. Ces défis varient en fonction de quelques facteurs présents sur le bras robotique avec lequel vous travaillerez. La complexité et la gravité de la singularité ressentie par votre robot dépendent du nombre d'articulations, du type de robot (linéaire ou rotatif) et de la disposition géométrique.
An bras de robot industriel dispose de deux espaces où il peut être facilement contrôlé. Il s'agit généralement de l'espace commun et de l'espace cartésien. Avec les différents espaces dans lesquels le bras robotique opère, vous constaterez qu'il comportera deux ensembles de commandes de mouvement en mode position.
En ce qui concerne les commandes d'espace articulaire, le robot recevra des instructions spécifiques avec l'ensemble d'espaces articulaires souhaité. Il se déplacera ensuite pour amener chaque articulation au positionnement articulaire suggéré dans une translation linéaire et simultanée. Avec les commandes d'espace cartésien, la suggestion au robot comportera la pose souhaitée pour l'effecteur final avec un chemin cartésien spécifique. Le chemin cartésien est conçu pour être linéaire ou circulaire.
Pour que le robot s'aligne avec précision sur l'articulation cartésienne et les commandes, le contrôleur du robot calcule la cinématique de position et de vitesse inverse du robot. Il en résulte le bon positionnement de l’effecteur final pour effectuer la tâche conçue. Cependant, si les calculs sont erronés, des singularités se produisent là où vous constatez que l'effecteur final n'est pas positionné avec précision. Cela vous montre les configurations que vous souhaitez éviter pour éviter que les problèmes de singularité n'entravent vos processus d'automatisation.
Fonctions de la singularité du robot
Source : www.dignified.com
Les singularités accordées aux robots doivent être évitées à tout prix pour garantir que votre bras robotique industriel puisse fonctionner au mieux sur les tâches souhaitées. En savoir plus sur la fonction de la singularité du robot vous permettra de mieux comprendre pourquoi vous devriez chercher à l’éviter. La singularité du robot est principalement associée à deux fonctions distinctes.
Le déclin de la cartographie de la vitesse
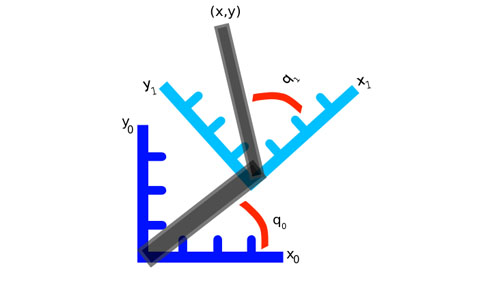
Source : studywolf.wordpress.com
Considérons deux robots cartésiens utilisés pour orienter leurs effecteurs finaux dans des directions différentes. Les deux robots disposent d'un positionnement sur six axes avec des piles de trois guides linéaires orthogonaux et trois étapes de rotation. Lorsque le robot utilisé peut maintenir les axes et les articulations là où ils sont censés être, l'orientation de l'effecteur final est alors facile.
Il peut utiliser en continu l'effecteur final le long du chemin 6D dans son espace de travail tout en conservant précision et exactitude. Cependant, lorsque les axes et les articulations coïncident, une singularité se produit et le robot n'est plus capable de se déplacer avec les 6 degrés de liberté dont il dispose.
Avec ce robot, vous constatez qu'il ne peut pas faire pivoter son effecteur final autour des axes qui coïncident avec les articulations de révolution. Ce type de singularité est souvent appelé verrou à cardan. Étant donné que la plupart des singularités sont résolues à l'aide d'équations, vous constatez qu'il devient plus difficile de déterminer la vitesse de certains phénomènes. vecteurs cartésiens. Lorsque la singularité se produit, cela vous empêche de déterminer l'intensité en nombres associée aux vitesses présentées.
Être capable de mesurer les vitesses d'un bras robotique est essentiel pour garantir le respect de la sécurité. Face à un problème de singularité, vous constatez que cela pose un grand risque pour la robotique même si elle n'en est pas encore à ce stade. Cela entraîne des vitesses articulaires élevées qui peuvent être dangereuses, surtout si vous travaillez avec des robots industriels gros et rapides. C'est pourquoi il est si important de cartographier les vitesses avec lesquelles vous travaillez.
Limites limitées de l'espace de travail interne
Source: Youtube
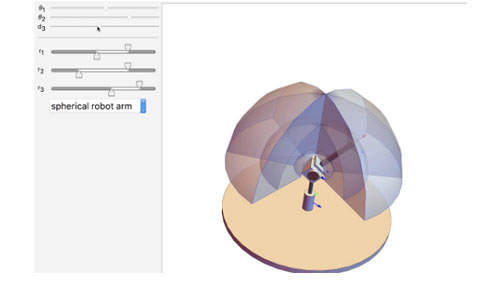
En ce qui concerne la singularité du robot, elle affecte non seulement la cinématique de vitesse inverse, mais se répercute également sur les équations cinématiques de position inverse. Lorsque vous travaillez avec des robots industriels, vous constaterez qu’ils comportent des équations et des solutions pour différentes positions articulaires. Les différentes solutions présentées sont étroitement liées aux différents types de configuration.
Par exemple, si votre robot propose 8 solutions uniques pour les positions des articulations par rapport à la position de l'effecteur final, il proposera également 8 types de configuration différents. Pour changer un type de configuration il faudrait passer par une singularité. Les singularités sont les limites trouvées entre les entités 6D présentées dans l'espace de travail cartésien d'un robot typique à 6 axes. Cela limite les différentes configurations que vous pouvez réaliser et les limites de l'espace de travail disponible pour votre robot industriel.
Types de singularité du robot dans un robot articulé verticalement
Source : blog.grabcad.com
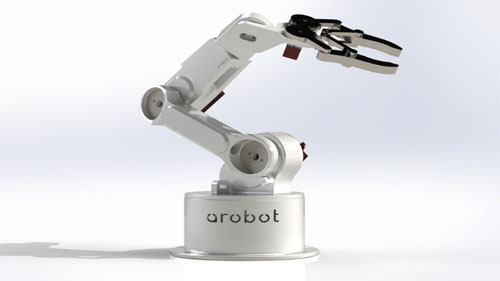
Étant donné que des singularités robotiques peuvent survenir dans n’importe quel bras robotique industriel avec lequel vous travaillez, il est important de réaliser qu’il en existe différents types. Tout comme le bras robotique se compose de différentes parties, les singularités affecteront également ces différentes parties, entraînant ainsi divers problèmes.
Ici, il est important de garder à l’esprit les différents axes d’articulations présents dans les bras robotiques industriels. Vous travaillerez avec 2 et 3 qui sont parallèles, 1 et 4 qui sont normaux à 2 et 3, l'axe de l'articulation 5 qui est normal aux axes des articulations de 4 et 6. Maintenant que vous avez une meilleure compréhension du différents axes et articulations, vous êtes dans un meilleur endroit pour explorer les types de singularité. Les types de singularités les plus apparents dans un bras de robot articulé verticalement à considérer incluent :
Singularité du poignet
Source : sites.google.com
Lorsqu'il s'agit de bras de robot articulés verticalement avec poignets en ligne, ils ont tendance à avoir la singularité du poignet comme problème le plus répandu. Ce type de singularité apparaît lorsque les axes des articulations 4 et 6 coïncident entre eux. Lorsque cela se produit, le poignet n'est pas capable de déplacer l'effecteur terminal dans la direction de l'axe de l'articulation 5. En application, considérons un bras de robot industriel qui fonctionne avec précision.
Pour qu'elle suive une ligne passant par la singularité, il faut que les articulations 4 et 6 soient simultanées et tournent à 90 degrés. Cela se fera dans des directions opposées pour garantir la précision du processus. Cela montre que traverser une singularité de poignet est réalisable. Cependant, une fois arrivé à la singularité, l’effecteur final reste immobile tandis que les deux articulations tournent. Pour que l’effecteur final franchisse la singularité, il doit d’abord s’arrêter. Si cela était appliqué, cela nuirait à la précision du bras industriel au travail. Il existe des tonnes de solutions à la singularité du poignet qui peuvent facilement être mises en œuvre pour corriger le problème.
Singularité du coude
Source : www.electronicsteacher.com
Le deuxième type de singularité que l’on peut rencontrer en travaillant verticalement bras de robot articulés avec des poignets en ligne, c'est la singularité du coude. Cela se produit principalement lorsque le centre du poignet se trouve sur le plan passant par les axes des articulations 2 et 3. Le centre du poignet est utilisé pour désigner le point d'intersection des axes des articulations 4, 5 et 6. Dans la singularité du coude, vous constaterez que le bras est complètement tendu et peut également présenter des cas où il ne peut pas être complètement plié. Ce type de singularité est principalement déterminé par l'axe et la position de l'articulation 3. La singularité du coude propose également quelques solutions qui peuvent vous aider à résoudre les problèmes de performances que vous pourriez rencontrer avec votre bras robotique. Ce type de singularité se produit assez souvent et peut facilement être prédit et également évité.
Singularité de l'épaule
Source : blenderartists.org
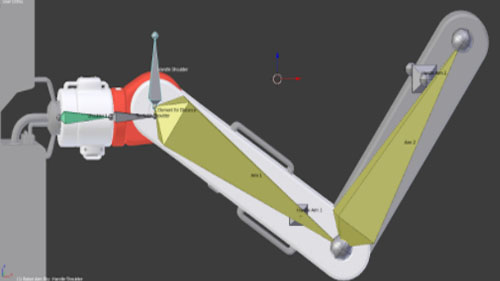
La dernière singularité que vous pourrez rencontrer est la singularité de l'épaule qui se produit lorsque le centre du poignet du robot se trouve sur la ligne passant par les axes des articulations 1 et 2. Cette singularité est la plus complexe parmi les autres puisqu'elle ne dépend pas de une seule position commune. Avec la singularité de l'épaule, la limitation est placée sur le mouvement dans la direction de l'axe de l'articulation 2.
En application, pour que le robot suive une ligne passant par la singularité de l'épaule, les articulations 1 et 4 doivent tourner simultanément à un angle de 90 degrés. Cette rotation comme dans la singularité du poignet se fait dans des sens opposés alors que le effecteur d'extrémité reste constant. Comme dans la singularité du poignet, le mouvement à travers la singularité de l'épaule est possible, cependant, l'effecteur final devra s'arrêter pour que cela soit possible. Cette singularité comporte également quelques solutions qui peuvent être mises en œuvre pour garantir que le bras robotique fonctionne à nouveau au mieux.
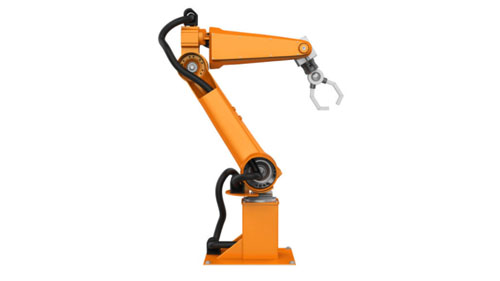
Types de singularités dans un robot collaboratif à six axes (Cobot)
Source : www.istockphoto.com
Si vous préférez robots collaboratifs, vous trouverez les axes des articulations 2, 3 et 4 qui sont parallèles, l'axe de l'articulation 1 se coupe et est normal aux axes de l'articulation 2. De plus, il présente également l'axe de l'articulation 5 qui se coupe et est normal. aux axes des articulations 4 et 6. Comme les singularités des robots articulés, ces robots présentent également des solutions différentes selon les différents types de configuration. Les types de singularités incluses dans les Cobots incluent :
Singularité du poignet
La singularité du poignet dans ces robots se produit lorsque les axes des articulations 4 et 6 deviennent parallèles. Dans cette situation, vous constaterez peut-être que les axes des articulations 2, 3, 4 et 5 peuvent bouger tandis que l'effecteur final reste constant.
Singularité du coude
Dans ces robots, la singularité du coude se produit lorsque les axes des articulations 2, 3 et 4 sont dans le même plan. Cela limite considérablement le mouvement de l’effecteur final et, par conséquent, affecte les performances du bras robotique.
Singularité de l'épaule
La singularité de l'épaule se produit lorsque le point d'intersection des axes des articulations 5 et 6 se situe dans le plan passant par les axes des articulations 1 et 2. Voici quelques solutions qui peuvent être mises en œuvre pour remédier à la singularité et disposer d'un robot industriel fonctionnel.
Comment éviter la singularité en robotique
Source : www.ennomotive.com
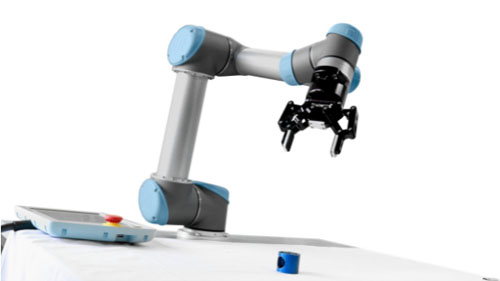
Compte tenu des différents effets que la singularité des robots a sur les processus de fabrication, il est essentiel de disposer de moyens pour les éviter. Étant donné qu'il existe différents types de robots, les singularités varient en fonction du type de robot avec lequel vous travaillez, avoir une compréhension de base de la façon de les éviter garantira que vos processus se déroulent facilement. Généralement, les singularités ne peuvent être évitées qu'en veillant à ce que votre cellules robotiques sont correctement conçus. Cela se reflète également dans le design présenté sur la plaque d'adaptation que vous choisissez d'utiliser pour votre effecteur final.
Par exemple, si vous configurez votre Bras robotique et si vous attribuez mal un emplacement de sélection pour correspondre à une singularité du poignet, vous ne pouvez pas faire grand-chose pour résoudre le problème. Avec cela, la seule chose à faire est de vérifier si la pose peut être utilisée dans une application non singulière. De plus, les singularités peuvent également être évitées en ajoutant de petits angles à l'outillage. Cela contribue grandement à réduire les risques que le robot se déplace vers une singularité. Il s'agit d'une technique principalement utilisée par des techniciens qui comprennent la mécanique et peuvent peaufiner les solutions à leur avantage.
Enfin, les singularités peuvent également être évitées en adoptant une approche de programmation et en faisant appel aux mathématiques pour vous aider à gérer les choses. En cela, vous constaterez que le nombre d’axes est fortement réduit pour permettre d’éviter la singularité. Ceci principalement parce qu’un nombre d’axes plus élevé augmente les chances d’apparition de singularités. N'oubliez pas que des singularités se produisent lorsque les axes s'alignent les uns avec les autres, bloquant le mouvement des bras robotiques dans certaines directions. Réduire le nombre d’axes diminue également les chances qu’ils s’alignent et provoquent des blocages.
Conclusion
La singularité des robots est un problème majeur rencontré dans différentes applications industrielles de bras robotiques et d’autres équipements d’automatisation. Résoudre ces problèmes par vous-même peut s'avérer difficile, c'est pourquoi vous devriez essayer d'éviter la singularité du robot. Cependant, si vous rencontrez ce problème, vous pouvez trouver une solution ou embaucher un technicien avisé qui résoudra le problème.
Vous pouvez également établir une relation de travail étroite avec un fabricant d'équipements d'automatisation qui vous aidera lorsque vous rencontrerez des singularités. Prenez votre temps pour vous assurer que votre équipement robotique fonctionne bien afin de vous aider à personnaliser pleinement et à capitaliser sur son utilisation pour votre entreprise.