
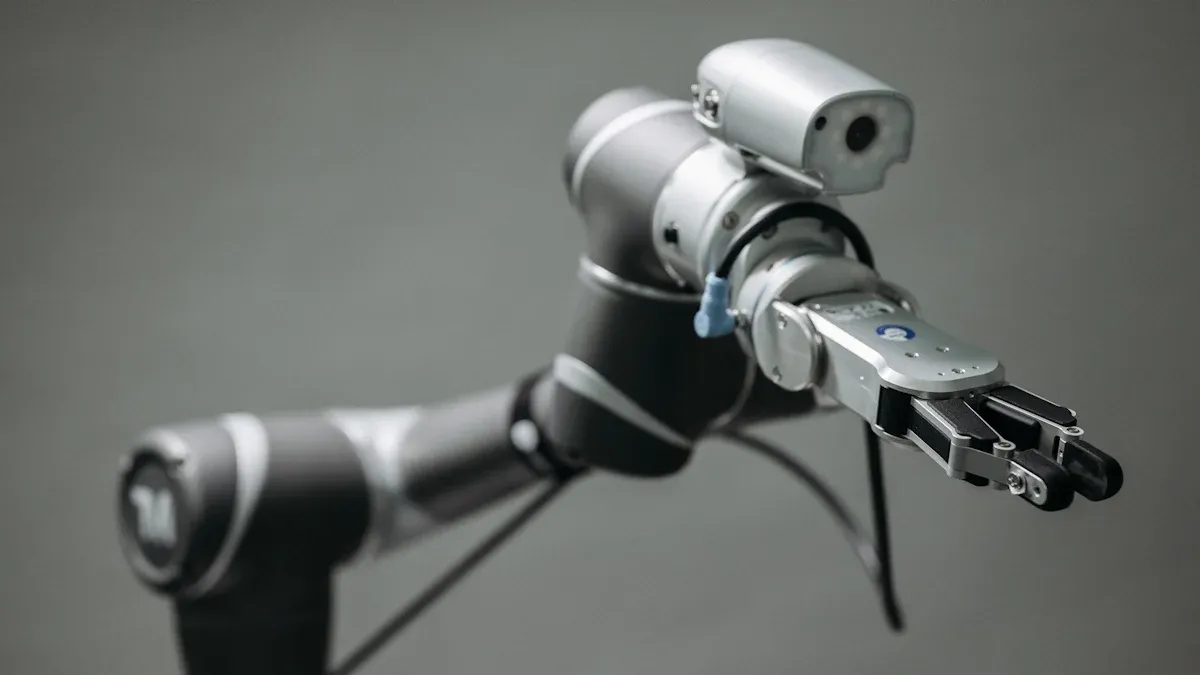
Il existe aujourd'hui de nombreuses façons de programmer un robot. La programmation des robots universels évolue rapidement. De nouveaux outils simplifient et réduisent les coûts de programmation. De plus en plus d'entreprises utilisent désormais des robots universels, notamment en Asie. La robotique collaborative et la programmation deviennent plus faciles pour tous.
Les méthodes de programmation des robots universels s'adaptent à votre niveau de compétence.
Vous pouvez choisir la meilleure façon de programmer un robot pour votre travail.
Programmation visuelle
Marché
La programmation visuelle vous permet de créer des tâches robotiques à l'aide d'images et de blocs. Inutile de saisir du code. Vous utilisez un boîtier d'apprentissage tactile. Il suffit de glisser-déposer les nœuds du programme dans une arborescence. Cette méthode est idéale pour les robots collaboratifs, les débutants et les simulations de robots collaboratifs.
Voici quelques outils et interfaces que vous pourriez utiliser :
Outil/Interface | Description | Contexte d'utilisation |
|---|---|---|
Robots universels (Pro) | Connecte des contrôleurs de robots réels ou virtuels à realvirtual.io. Utilise les commandes RTDE et URScript. | Interface principale pour contrôler les robots universels dans realvirtual.io Professional. |
URSIM | Simulateur de machine virtuelle pour Universal Robots. | Vous permet de tester et de contrôler virtuellement des robots. |
Étapes logiques | Outil visuel pour le mappage logique PLC dans realvirtual.io. | Utilisé pour cartographier visuellement la logique PLC. |
Script visuel Unity | Outil de script visuel dans realvirtual.io. | Aide à définir visuellement la logique de contrôle du robot. |
Graphique de comportement | Outil visuel pour définir la logique dans realvirtual.io. | Une autre façon de configurer visuellement le comportement du robot. |
Fonctionnement
Vous créez un programme en faisant glisser des blocs ou des icônes sur l'écran. Chaque bloc indique au robot ce qu'il doit faire. Le robot peut déplacer, saisir ou placer des objets. L'arborescence du programme indique l'ordre des actions. Vous pouvez tester votre programme immédiatement. Vous n'avez pas besoin d'un vrai robot pour l'essayer.
Facile à programmer
La programmation visuelle est facile, car elle ne nécessite aucune connaissance en programmation. Vous utilisez vos yeux et vos mains pour organiser les blocs. De nombreuses personnes ayant peu de compétences techniques peuvent l'utiliser. Les environnements par blocs vous permettent de démarrer rapidement. Aucune connaissance en programmation n'est requise. Certains outils sont adaptés aux personnes en situation de handicap, notamment grâce à un retour audio ou tactile.
La programmation par blocs aide les nouveaux utilisateurs à démarrer.
Des blocs spéciaux et des commentaires aident les utilisateurs handicapés.
La programmation visuelle rend la programmation facile pour tout le monde.
Les Avantages
La programmation visuelle est facile et rapide à apprendre. Vous pouvez configurer un robot en quelques minutes. Le glisser-déposer vous permet de visualiser les actions du robot. Réalité augmentée Les outils simplifient encore davantage les choses. Ils affichent le programme dans l'espace de travail réel. Cela vous aide à comprendre des tâches comme le pick-and-place. Plus besoin de deviner. La programmation visuelle vous permet de modifier rapidement les tâches du robot, ce qui est bénéfique pour la fabrication flexible.
Limites
Les structures de tâches fixes rendent les tâches difficiles moins flexibles.
Vous ne trouverez peut-être pas de fonctionnalités avancées telles que des boucles ou une logique personnalisée.
Certains utilisateurs rencontrent des difficultés avec le mouvement du robot ou la connexion à d'autres machines.
La programmation visuelle peut être plus lente pour la production de masse avec peu de modifications.
Cas d'usage
Vous pouvez utiliser la programmation visuelle pour de nombreux travaux :
Palettisation
Assemblage et contrôles qualité
Manipulation du matériel
Distribution
Finition et polissage
Emballage
Soudage
La programmation visuelle est particulièrement efficace dans les secteurs de l'automobile, de l'électronique et de l'agroalimentaire. Il est possible de programmer un robot en environ 90 secondes. Cela facilite la modification et l'ajout de nouvelles tâches.
URScript
Marché
URScript est le langage de script principal d'Universal Robots. L'interface Polyscope crée du code URScript en arrière-plan. Vous pouvez écrire votre propre URScript pour contrôler directement le robot. Cela vous offre plus de puissance et de flexibilité que les simples outils visuels. URScript vous permet de visualiser et de modifier le code qui exécute votre robot. Vous pouvez l'utiliser pour des tâches de programmation avancées nécessitant plus de détails.
Fonctionnement
Les commandes sont écrites en URScript, un langage similaire à Python. Chaque commande indique au robot ce qu'il doit faire. Vous pouvez déplacer le robot, définir sa vitesse ou même communiquer avec d'autres appareils. URScript prend en charge le contrôle en temps réel, ce qui permet au robot de réagir instantanément aux capteurs ou aux signaux extérieurs. Vous pouvez également utiliser des sous-routines et des variables pour organiser votre programme. URScript vous permet de vous connecter à des appareils via des sockets ou Modbus TCP, ce qui facilite la communication entre votre robot et d'autres machines.
Les Avantages
URScript vous offre un contrôle précis de chaque mouvement. Vous pouvez créer des programmes personnalisés pour des tâches spécifiques. Si vous souhaitez passer de la programmation visuelle à l'écriture de scripts, URScript vous simplifie la tâche. De nombreux utilisateurs apprécient la possibilité d'ajuster des paramètres comme la vitesse et l'accélération pour chaque tâche grâce à URScript. Vous pouvez également connecter les robots UR à des systèmes comme ROS pour une programmation encore plus avancée.
Limites
URScript présente certaines limites. La plus importante concerne les nombres. Il ne prend en charge que les entiers signés 32 bits ; il faut donc faire attention aux valeurs trop grandes. Si votre programme devient trop long, des erreurs ou des plantages peuvent survenir. Certains utilisateurs rencontrent des difficultés avec les scripts très volumineux ; il peut donc être nécessaire de découper votre programme ou d'utiliser d'autres outils pour les tâches volumineuses.
Cas d'usage
Utilisez URScript lorsque vous avez besoin de plus de contrôle que les outils visuels. Il est particulièrement adapté aux cas suivants :
Laisser un PLC contrôler les pas du robot
Envoi de commandes depuis d'autres logiciels
Exécution de séquences complexes dans automatisation industrielle
URScript est idéal pour les tâches où vous souhaitez que le robot fonctionne avec d'autres machines ou change de tâche rapidement.
URCaps
Marché
Les URCaps sont comme des applications pour votre robot. Vous pouvez ajouter de nouvelles fonctionnalités à votre Robot Universel en installant une URCap. Ces extensions logicielles vous permettent de modifier votre robot et de lui donner plus de capacités. Vous pouvez ajouter pinces, caméras, ou des outils spéciaux pour le soudage. Les URCaps vous aident à utiliser ces appareils directement depuis l'écran tactile du robot.
Fonctionnement
Installez un URCap via l'interface Polyscope du robot. Après l'installation, vous disposez de nouveaux menus ou boutons pour votre appareil. Les URCaps peuvent ajouter des écrans personnalisés, des nœuds de programme ou des étapes pour l'étalonnage automatique. Cela vous permet d'ajouter de nouveaux matériels ou logiciels au travail de votre robot. Vous n'avez pas besoin d'écrire de code pour chaque nouvel appareil.
Les Avantages
Les URCaps présentent de nombreux avantages :
Vous pouvez connecter rapidement des pinces, des systèmes de vision et d’autres outils.
Le système peut s'auto-étalonner, vous obtenez ainsi une meilleure précision et moins de temps d'arrêt.
Vous pouvez utiliser de nouveaux tournevis ou des torches de soudage.
URCaps vous permet d'importer des parcours d'outils complexes, comme le G-Code, pour les travaux difficiles.
Vous bénéficiez de l’aide de la communauté des développeurs UR et pouvez utiliser des solutions certifiées.
Limites
Les URCaps fonctionnent mieux avec les robots UR e-Series et certains CB3. Certaines fonctionnalités avancées ne fonctionnent qu'avec les logiciels les plus récents. Vous devrez peut-être mettre à jour votre robot pour utiliser les dernières URCaps. Tous les appareils ne sont pas encore équipés d'URCap ; il faudra donc peut-être attendre l'arrivée de nouveaux modèles.
Cas d'usage
Vous pouvez utiliser URCaps pour de nombreux travaux :
Assemblage avec tournevis à alimentation automatique
Soudage avec des torches spéciales
Surveillance des machines avec des machines CNC
Contrôles de qualité à l'aide de caméras
Tâches de manutention et de finition
Les URCaps facilitent l'ajout de nouveaux outils à votre robot et vous aident à terminer le travail plus rapidement.
Intégration ROS
Marché
Vous avez peut-être entendu parler de ROS. Il s'agit de l'acronyme de Robot Operating System. ROS est un outil gratuit qui permet de connecter des composants de robots, comme des capteurs, des caméras ou des moteurs. ROS permet à votre Robot universel Fonctionne avec de nombreux appareils. Ces appareils peuvent être de marques différentes et utiliser différents langages de programmation. ROS est donc essentiel pour la programmation avancée. Vous disposez de bibliothèques et d'outils pour créer des fonctionnalités robotiques intelligentes. Vous n'êtes pas obligé de partir de zéro. La communauté ROS est vaste et serviable. Vous pouvez y trouver des réponses et partager des idées.
Aspect | Explication |
|---|---|
Définition de l'intégration ROS | ROS connecte du matériel comme des capteurs et des moteurs. Il connecte également des logiciels pour contrôle des robots. Pour Universal Robots, vous pouvez programmer et contrôler les bras avec les outils et pilotes ROS. |
Importance pour la programmation avancée | ROS permet de gérer de nombreux appareils. Il accélère le développement et permet de réutiliser le code. |
Fonctionnement
Vous utilisez des pilotes ROS spéciaux pour relier votre robot universel à ROS. Ces pilotes vous permettent d'envoyer des commandes et de lire des données. Vous pouvez contrôler le robot en temps réel et l'exécuter de différentes manières. Vous pouvez utiliser le contrôle à distance complet ou combiner des programmes UR. ROS prend en charge la programmation hybride, ce qui signifie que vous pouvez utiliser ROS avec d'autres méthodes. De nombreux développeurs utilisent des outils de simulation comme Gazebo. Ils testent leurs programmes robotiques avant d'utiliser un robot réel.
Les Avantages
L'intégration ROS vous offre de nombreux avantages :
La configuration plug-and-play simplifie la programmation.
Les données d’étalonnage d’usine vous aident à obtenir une meilleure précision.
Des API stables et des tests permettent à votre robot de fonctionner correctement.
Le pilote open source sur GitHub vous offre de l'aide et des mises à jour.
Vous pouvez contrôler entièrement votre robot ou simplement ajouter des fonctionnalités ROS.
Astuce : ROS vous permet d'utiliser des fonctionnalités avancées, notamment le contrôle de la force et la planification des mouvements du robot. Ces fonctionnalités vous aident à accomplir les tâches difficiles.
Limites
L'intégration de ROS peut sembler complexe au premier abord. Certaines fonctionnalités ne fonctionnent pas avec URScript. Il s'agit des serveurs d'action et de service. Vous pourriez rencontrer des problèmes de réseau. Les pare-feu ou Docker peuvent bloquer les connexions. ROS2 s'exécute dans des threads distincts, ce qui peut entraîner des retards. Certains types de données, comme les entiers non signés, ne sont pas entièrement pris en charge. Vous devrez peut-être modifier votre configuration pour obtenir des résultats optimaux.
Catégorie de limitation | DÉTAILS |
|---|---|
Prise en charge des fonctionnalités ROS2 | Aucun serveur d'action ou de service dans URScript. Certains types de données ne sont pas pris en charge. |
Découverte de réseaux et de nœuds | Les pare-feu et Docker peuvent bloquer les connexions. Une adresse IP statique peut être nécessaire. |
Threading et charge du processeur | ROS2 s'exécute dans des threads non temps réel, ce qui peut ralentir le processus. |
Cas d'usage
Vous pouvez utiliser l’intégration ROS pour de nombreux travaux :
Calibrage et contrôle des mouvements du robot
Automatisation et création de nouvelles idées
Programmation avancée avec retour d'information en temps réel
Contrôle flexible du robot avec le pendentif d'apprentissage et les services ROS
Fonctionnement sûr avec régulation de vitesse et fonctions de sécurité
ROS est idéal pour le pick-and-place, l'assemblage et le soudage. Vous pouvez mettre en pause, arrêter ou redémarrer votre robot sans tout redémarrer. ROS est donc un excellent choix pour les laboratoires, les usines et tous ceux qui souhaitent un meilleur contrôle de leur robot universel.
Contrôle externe
Marché
Le contrôle externe vous permet de piloter votre robot universel depuis un autre ordinateur. Vous n'avez pas besoin d'être à proximité du robot. La connexion se fait via Ethernet et des protocoles spécifiques. Cela vous permet de relier votre robot à du matériel personnalisé ou à d'autres systèmes. Vous pouvez envoyer des commandes depuis n'importe quel point de votre réseau.
Fonctionnement
Vous utilisez des bibliothèques clientes et des protocoles pour communiquer avec le robot. Certains outils sont populaires pour cela. La bibliothèque ur_client_library est open source et utilise C++. Elle vous permet de contrôler le robot à distance. Elle fonctionne avec RTDE, DashboardClient et Script Command Interface. La communication par socket est rapide et permet un contrôle en temps réel. XML-RPC est simple et fonctionne via HTTP. La bibliothèque UnderAutomation fonctionne avec les sockets et XML-RPC. Vous avez besoin d'un ordinateur Linux et d'une connexion réseau. Le robot écoute les commandes et exécute vos instructions. Vous pouvez le déplacer, le saisir ou vérifier des pièces avec votre propre logiciel.
Les Avantages
Le contrôle externe vous offre de nombreuses possibilités. Vous pouvez installer votre robot à de nombreux endroits. Il fonctionne avec des pinces, des caméras, des automates programmables et des convoyeurs. Vous pouvez ajouter robots mobiles avec unités de transfertLe robot est léger, facile à déplacer et à installer. Vous gagnez du temps en programmant et en testant depuis votre bureau. Il s'intègre dans de nombreux types d'usines et de laboratoires.
Conseil : Vous pouvez utiliser un contrôle externe pour connecter votre robot à des systèmes de vision. Cela vous permettra de mieux contrôler la qualité.
Limites
Vous devez configurer votre réseau pour que votre ordinateur et votre robot puissent communiquer. Certaines bibliothèques ne fonctionnent que sous Linux. Si votre réseau est lent ou bloqué, des ralentissements peuvent survenir. Toutes les fonctionnalités ne fonctionnent pas sur tous les modèles de robot. Une mise à jour du logiciel de votre robot peut être nécessaire pour obtenir des résultats optimaux.
Cas d'usage
Le contrôle externe est idéal pour l'automatisation sur mesure. Il permet d'automatiser les contrôles qualité et la collecte de données. Il permet également de résoudre immédiatement les problèmes de production. De nombreuses entreprises utilisent des robots pour mesurer les pièces et améliorer la qualité. Les robots peuvent collaborer avec les humains et effectuer des tâches fastidieuses ou risquées. Vous pouvez programmer le robot pour qu'il exécute rapidement de nouvelles tâches. Cela améliore la flexibilité de votre usine.
Méthodes de programmation hybrides
Marché
Les méthodes de programmation hybrides vous permettent de combiner différentes manières de contrôler votre robot universel. Vous pouvez utiliser simultanément des commandes vocales, des gestes et même des commandes visuelles. Cette approche s'appuie sur de nouvelles technologies comme le suivi 3D, la réalité augmentée et l'apprentissage automatique. Nul besoin de savoir coder ! Vous pouvez montrer au robot ce qu'il doit faire ou lui parler. Ainsi, créer un programme est facile pour tous, même sans avoir jamais travaillé avec des robots.
Fonctionnement
Vous commencez par donner des instructions simples au robot. Vous pouvez dire : « Prends la boîte » ou faire un geste de la main pour lui indiquer où aller. Le robot utilise des caméras et des capteurs pour vous comprendre. Parfois, vous utilisez un écran tactile pour terminer le programme. Le système assemble tout grâce à un système de contrôle appelé machine à états finis. Cette configuration vous permet de passer de la parole à l'affichage ou à l'utilisation de blocs pour construire votre programme. Vous disposez ainsi d'une méthode d'apprentissage flexible et naturelle pour votre robot.
Les Avantages
Vous pouvez utiliser ensemble des outils en langage naturel et basés sur des blocs, ce qui simplifie la programmation pour tout le monde.
Les utilisateurs non techniques peuvent créer ou modifier un programme rapidement.
Vous bénéficiez d'une plus grande flexibilité et pouvez gérer de nombreuses tâches, comme l'assemblage ou l'inspection.
La courbe d’apprentissage est fluide, vous pouvez donc commencer par des tâches faciles et passer à des tâches plus difficiles.
Les méthodes hybrides vous aident à gagner du temps et à augmenter votre efficacité.
Remarque : les méthodes de programmation hybrides rendent les robots plus conviviaux et aident votre équipe à travailler plus rapidement.
Limites
Les commandes vocales seules ne peuvent pas gérer des tâches très complexes.
Vous devez souvent terminer ou ajuster le programme à l’aide d’outils basés sur des blocs.
Certains systèmes coûtent plus cher au début, ce qui peut être difficile pour les petites entreprises.
Les méthodes hybrides peuvent ne pas convenir aux travaux nécessitant une précision extrême ou des outils spéciaux.
Cas d'usage
Les méthodes de programmation hybrides peuvent être utilisées pour de nombreux travaux, notamment la surveillance des machines, l'assemblage et les contrôles qualité. Si vous souhaitez apprendre rapidement une nouvelle tâche à un robot, les méthodes hybrides sont efficaces. Elles sont idéales pour les usines qui doivent changer fréquemment de tâches. Elles peuvent également être utilisées dans les laboratoires ou les écoles où les niveaux de compétences des utilisateurs sont variés.
Solutions personnalisées et tierces
Marché
Parfois, vous souhaitez que votre robot universel réalise quelque chose de spécial. Des solutions personnalisées et tierces peuvent vous y aider. Ces outils incluent des SDK, des API et des logiciels de fournisseurs. Vous pouvez les utiliser pour connecter votre robot à d'autres machines. Vous pouvez également ajouter de nouvelles fonctionnalités. Certaines entreprises développent leurs propres outils, tandis que d'autres achètent des solutions clés en main auprès de partenaires de confiance.
Fonctionnement
Tout d'abord, choisissez l'outil qui correspond à vos besoins. Voici quelques exemples courants :
Interface de commande robot standard (SRCI) : elle vous permet de contrôler votre robot depuis des automates Siemens. Il vous suffit de mettre à jour le logiciel de votre robot et d'installer un URCap. Vous pouvez ensuite programmer votre robot comme vos autres machines.
Plateformes d'accélération de l'IA : Universal Robots et NVIDIA collaborent pour intégrer l'IA aux cobots. Grâce au matériel Jetson et à la plateforme Isaac de NVIDIA, votre robot peut voir des objets et planifier ses déplacements. Il peut également apprendre de nouvelles tâches. Des API permettent de connecter ces fonctionnalités à votre robot.
Vous pouvez également obtenir des SDK et des API auprès d'autres fournisseurs. Ceux-ci vous permettent de créer des applications personnalisées ou de connecter votre robot à des services cloud.
Les Avantages
Vous obtenez des solutions adaptées à votre usine.
Vous pouvez connecter des robots à vos systèmes actuels.
L’IA et les outils avancés aident votre robot à effectuer des tâches difficiles.
Les fournisseurs et partenaires vous apportent leur soutien pour mettre les choses en place.
Astuce : les solutions personnalisées vous aident à programmer des robots pour des tâches spéciales que les outils standard ne peuvent pas effectuer.
Limites
Certaines solutions ne fonctionnent qu’avec certains modèles de robots ou logiciels.
Vous pourriez avoir besoin d’experts pour configurer des fonctionnalités avancées.
Les mises à jour ou les modifications peuvent prendre plus de temps.
Limitation | Ce que cela signifie pour vous |
|---|---|
Compatibilité | Peut nécessiter le logiciel de robot le plus récent |
Complexité | Peut nécessiter l'aide d'un expert |
Délais de mise à jour | Les nouvelles fonctionnalités peuvent prendre plus de temps |
Cas d'usage
Vous pouvez utiliser des solutions personnalisées et tierces pour de nombreux travaux :
Connexion de robots aux automates Siemens dans les grandes usines
Ajout de l'IA pour la détection d'objets en temps réel
Créer des applications pour des tâches spéciales d'inspection ou d'assemblage
Relier les robots aux tableaux de bord cloud pour suivre les données
Ces options vous aident à programmer votre robot pour presque tous les travaux auxquels vous pouvez penser.
Tableau de comparaison
Référence rapide
Vous ne savez peut-être pas quelle méthode de programmation vous convient le mieux. Ce tableau vous aidera. comparer les principaux robots universels méthodes de programmation :
Méthode | Niveau de compétence : | Souplesse | Idéal pour | Limites |
|---|---|---|---|---|
Programmation visuelle | Débutant | Moyenne | Installation rapide, tâches simples | Limité pour la logique complexe |
URScript | Intermédiaire | Haute | Mouvements personnalisés, contrôle en temps réel | Nécessite des connaissances en codage |
URCaps | Débutant + | Moyenne | Ajout de matériel, mises à niveau rapides | Tous les appareils ne sont pas pris en charge |
Intégration ROS | Avancé | Haute | Recherche, configurations multi-robots | courbe d'apprentissage |
Contrôle externe | Intermédiaire | Haute | Accès à distance, systèmes personnalisés | Configuration réseau nécessaire |
Méthodes hybrides | Débutant + | Haute | Enseignement flexible et facile | Peut nécessiter du matériel supplémentaire |
Personnalisé/Tiers | Avancé | Très élevé | Emplois spéciaux, IA, grandes usines | Peut être complexe et coûteux |
Conseil : Si vous débutez, privilégiez la programmation visuelle. Une fois plus avancé, essayez URScript ou les méthodes hybrides.
Recommandations EVST
Pour démarrer rapidement, utilisez la programmation visuelle ou URCaps. Ces méthodes vous permettent de configurer rapidement des tâches simples. Pour plus de contrôle, utilisez URScript ou des méthodes hybrides. Si vous avez besoin de fonctionnalités spécifiques ou souhaitez connecter plusieurs robots, essayez l'intégration ROS ou des solutions personnalisées et tierces. Vous pouvez utiliser plusieurs méthodes universelles de programmation de robots pour votre projet. Evst recommande d'essayer différentes méthodes et de déterminer celle qui convient le mieux à votre équipe en 2025.
Il existe de nombreuses façons de s'essayer à la programmation robotique. Le meilleur choix dépend de vos compétences et de ce que vous souhaitez faire. Certaines méthodes sont plus adaptées aux tâches simples, tandis que d'autres sont plus adaptées aux tâches complexes. Explorez différentes options. robots collaboratifsEssayez de nouveaux outils et consultez Evst pour plus d’idées.