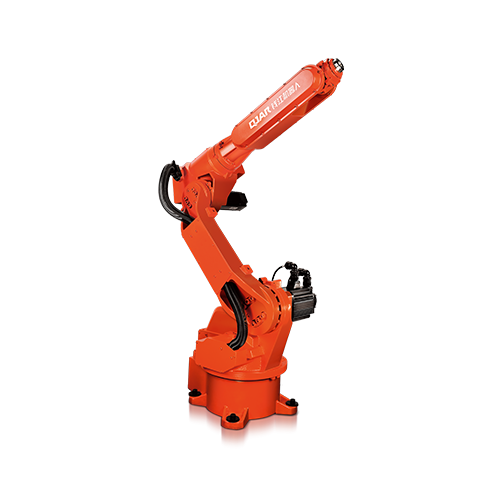
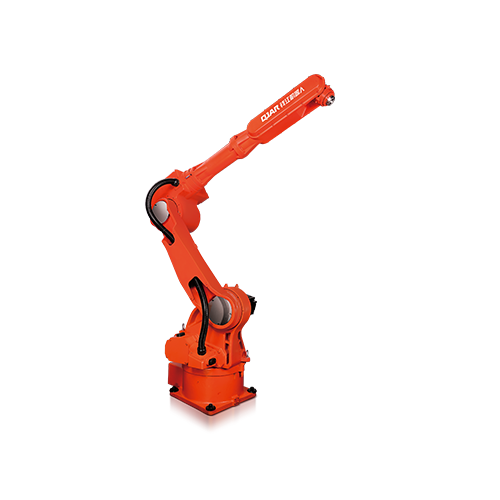
| Modèle | QJR25-1800 | |
| Numéro d'axe | 6 | |
| Charge utile | 25 kg | |
| Répéter le positionnement | ± 0.05mm | |
| Envergure maximale des bras | 1852mm | |
| Gamme de mouvement | J1 | + 172 ° |
| J2 | +165°,- 100° | |
| J3 | + 83°, -130° | |
| J4 | ± 185 ° | |
| J5 | ± 126 ° | |
| J6 | ± 360 ° | |
| Vitesse Maximale | J1 | 177 ° / s |
| J2 | 177 ° / s | |
| J3 | 189 ° / s | |
| J4 | 429 ° / s | |
| J5 | 412 ° / s | |
| J6 | 429 ° / s | |
| Couple admissible | J4 | 83.3N · m |
| J5 | 43.35N · m | |
| J6 | Couple max. | |
| Moment d'inertie | J4 | 5.4kg·m² |
| J5 | 5.37kg·m² | |
| J6 | 1.44kg·m² | |
| Poids corporel du robot | 270 kg | |
| Capacité d'alimentation | 3.8kVA | |
| Alimentation | Monophasé 220V ±10% | |
| Cabinet Taille | 600*480*1270mm | |
| Cabinet Poids | 120 kg | |
| Formulaire d'installation | Monté au sol/au plafond | |
| Application | Manutention, assemblage, tri, chargement et déchargement etc. | |