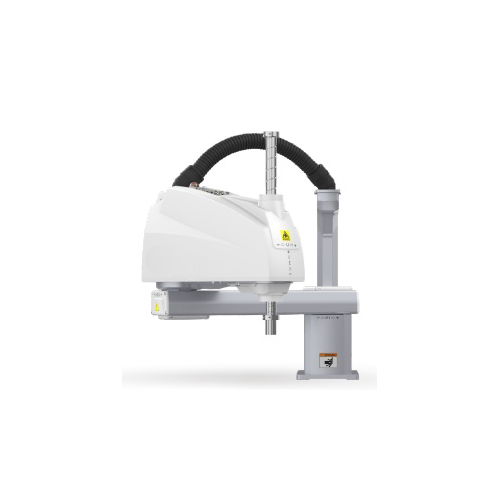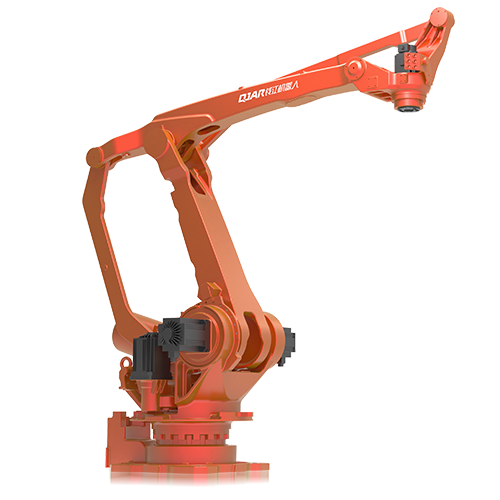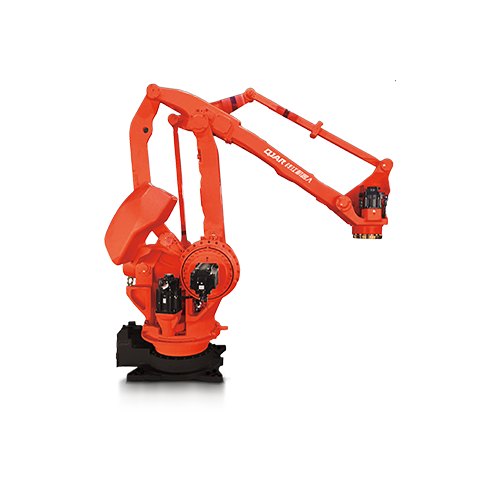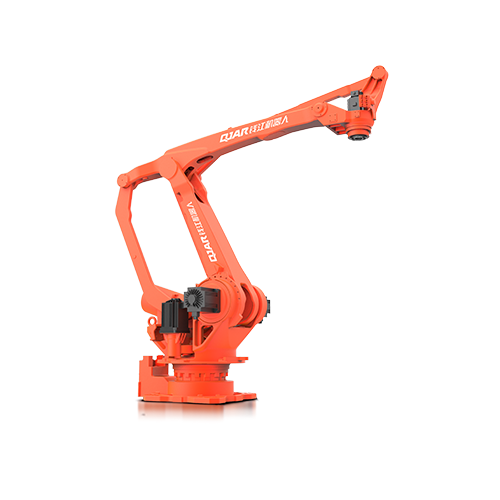
| Modèle | QJRB180-1 | |
| Numéro d'axe | 4 | |
| Charge utile | 180 kg | |
| Répéter le positionnement | ± 0.5mm | |
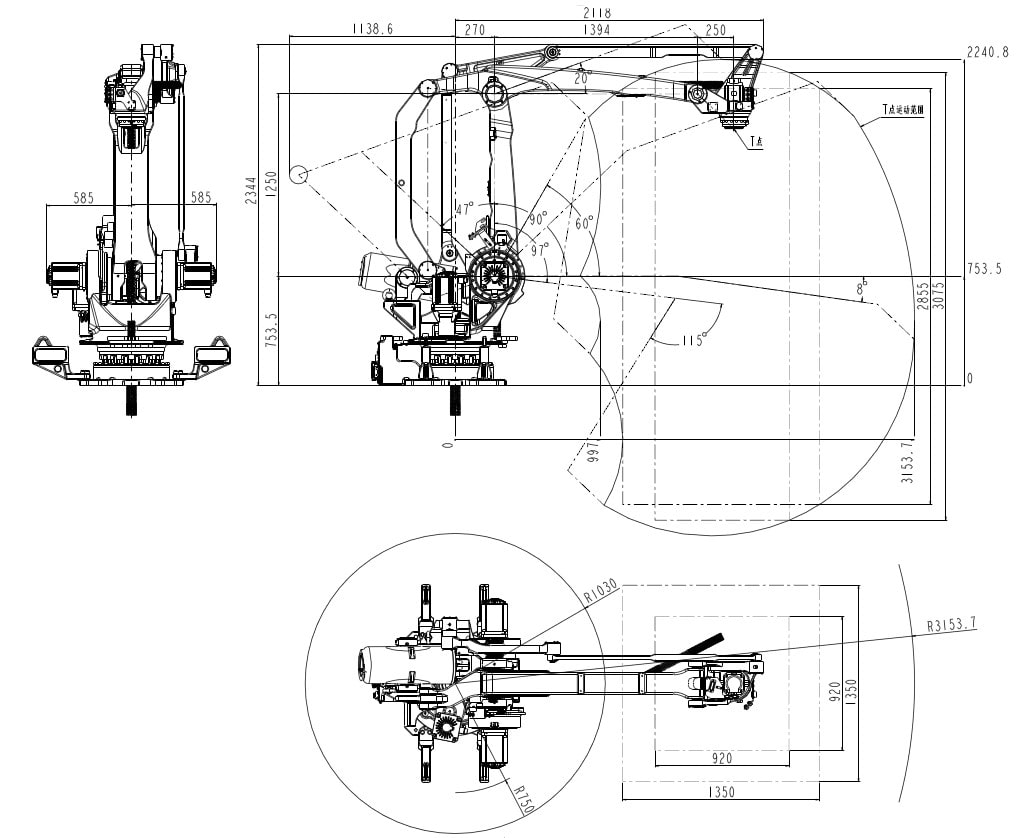
| Envergure maximale des bras | 3153.7mm | |
| Gamme de mouvement | J1 | ± 170 ° |
| J2 | ﹢95º,﹣47º | |
| J3 | ﹢112º,﹣20º | |
| J4 | ± 360 ° | |
| J5 | - | |
| J6 | - | |
| Vitesse Maximale | J1 | 129/s |
| J2 | 132/s | |
| J3 | 132/s | |
| J4 | 298/s | |
| J5 | - | |
| J6 | - | |
| Couple admissible | J4 | - |
| J5 | - | |
| J6 | - | |
| Moment d'inertie | J4 | 3.25kg.m² |
| J5 | - | |
| J6 | - | |
| Poids corporel du robot | 1400 kg | |
| Capacité d'alimentation | 17.5kVA | |
| Cabinet Taille | 650*750*1150mm | |
| Cabinet Poids | 140 kg | |
| Matériau | Triphasé à cinq fils | |
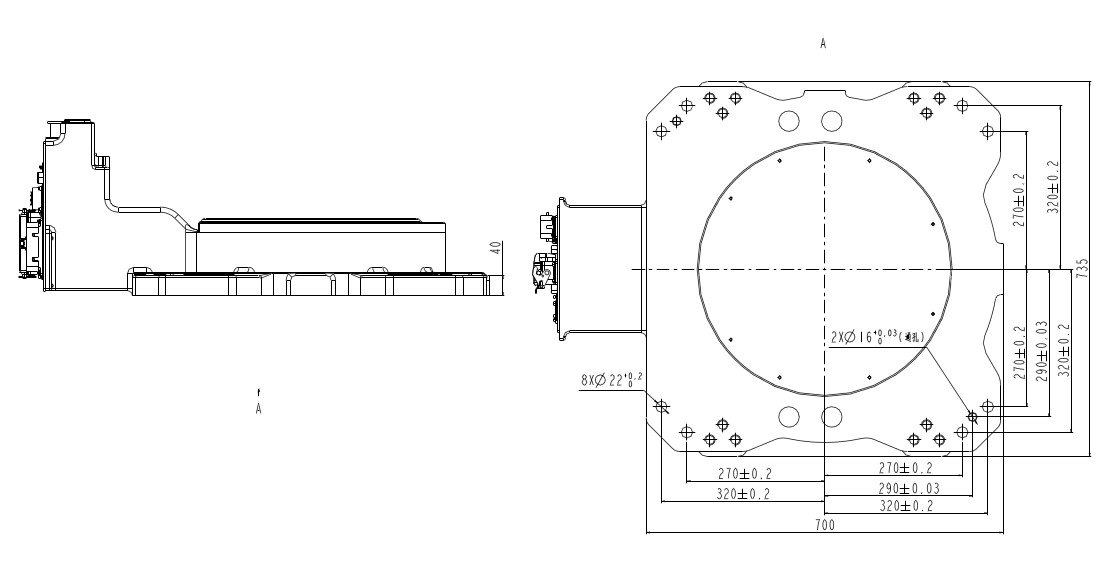
| Formulaire d'installation | Sol | |
| Application | Il convient aux poinçonneuses, aux meubles, aux aliments et boissons, au 3C et à d'autres industries. Sur la palettisation, la collecte, l'emballage, la manutention, le chargement et le déchargement. | |