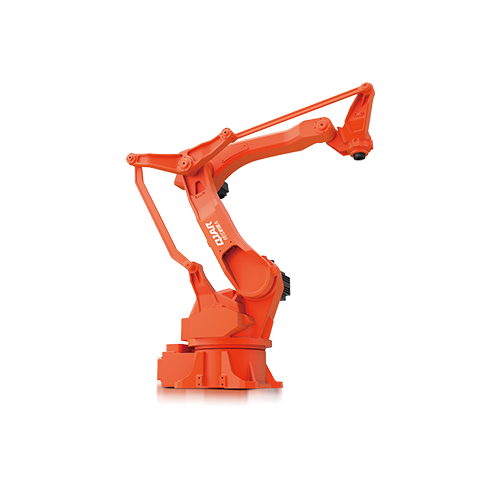
| Modèle | EVS3-400P | |
| Fonction | manutention, produits 3C | |
| Total des axes | 4 | |
| Portée maximale | 400mm | |
| Charge utile | charge nominale | 1 kg |
| charge maximale | 3 kg | |
| Couple d'inertie admissible de l'axe rotatif | couple nominal | 0.005kg·m2 |
| couple maximal | 0.05kg·m2 | |
| Précision de positionnement répétée | 1er axe+2ème axe | ± 0.01mm |
| 3ème axe (axe d'élévation) | ± 0.01mm | |
| 4ème axe (axe de rotation) | ± 0.01 ° | |
| Vitesse Max | 1er axe | 6000mm / s |
| 2ème axe | 6000mm / s | |
| 3ème axe (axe d'élévation) | 1000mm / s | |
| 4ème axe (axe de rotation) | 2600 ° / sec | |
| Zone de fonctionnement maximale | 1er axe | ± 132 ° |
| 2ème axe | ± 141 ° | |
| 3ème axe (axe d'élévation) | 150mm | |
| 4ème axe (axe de rotation) | ± 360 ° | |
| Formulaire d'installation | Fixé au sol | |
| Poids du robot | 16 KG | |
| Consommation d'énergie | 0.7kw | |
| Environnement d'installation | Température | 0 ~ + 45 ℃ |
| Humidité | 20~80 % HR (sans condensation) | |
| Vibration | Moins de 4.9 M/S131 | |