
Transfert de robots dans une cellule d'entraînement : définir les transferts avant la programmation
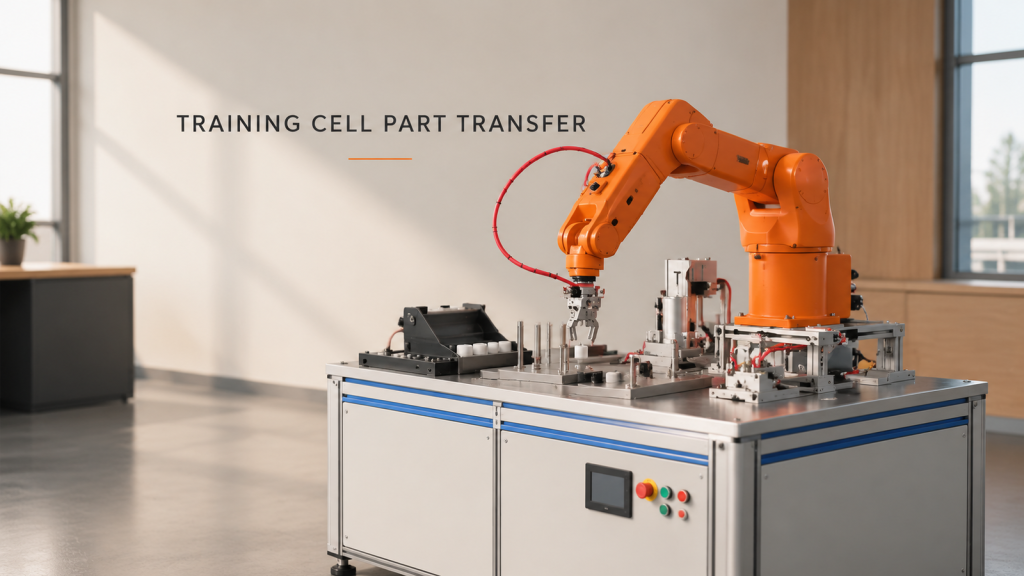
Une cellule de formation multi-stations est utile car elle expose les interfaces qui déterminent la stabilité du transfert robotisé : le positionnement d’une pièce, le moment où…
Manipulation de pièces métalliques longues par robot : support, zone de rotation et transferts de poste
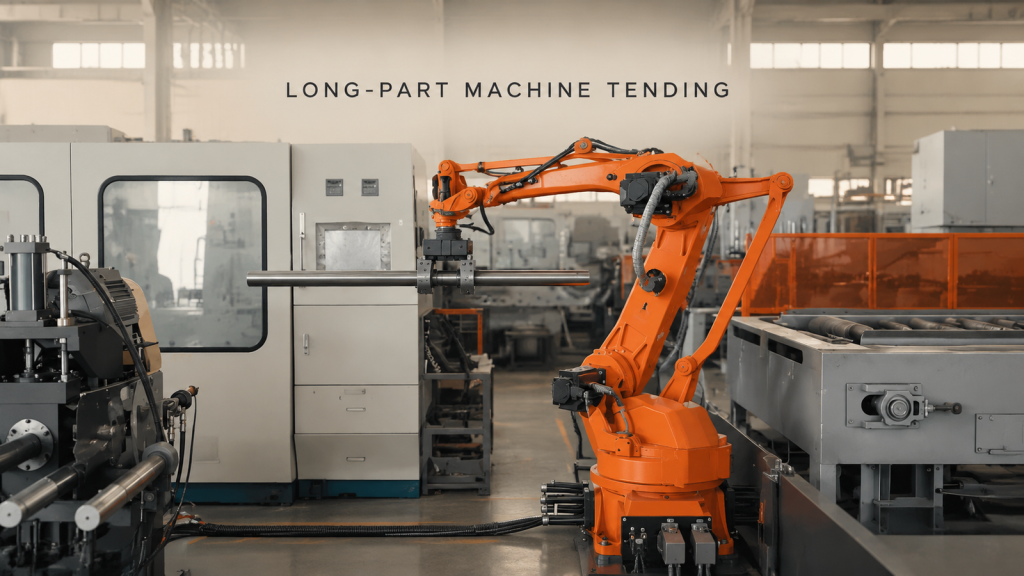
Examiner la présentation de la prise en charge, l'outillage de préhension, le dégagement de la route et le transfert de la table à rouleaux pour l'alimentation du robot pour les pièces métalliques longues.
Transfert robotisé à un poste de palettes : contrôles des outils à vide et du transfert
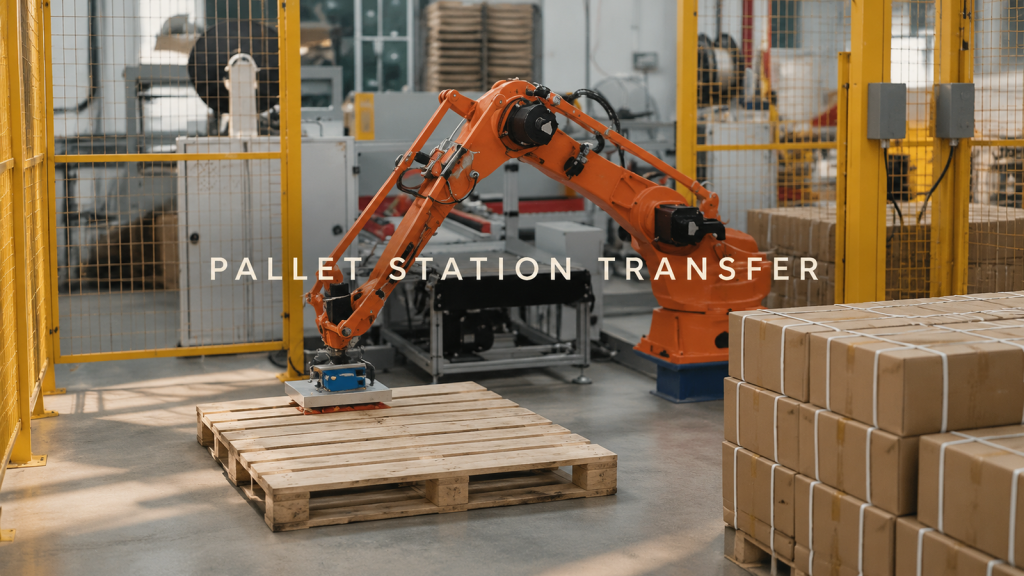
Examiner la présentation de prise en charge, l'outillage sous vide, le dégagement de l'itinéraire et le transfert de la zone de palettes pour le transfert par robot à un poste de palettes.
Transfert de pièces SCARA entre plusieurs stations de montage
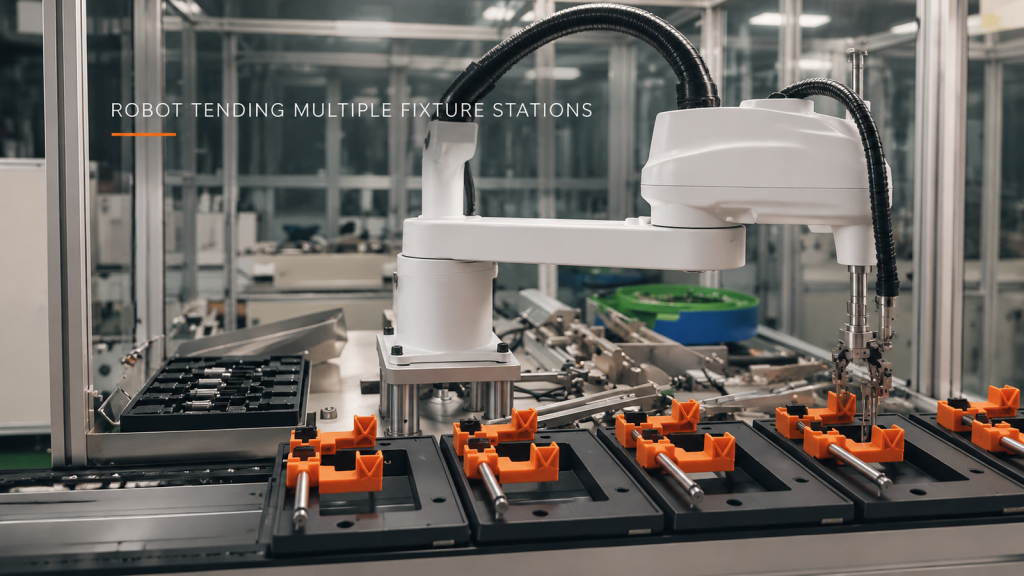
Découvrez comment évaluer le transfert de pièces SCARA à travers un plateau, un mécanisme intermédiaire et plusieurs dispositifs de fixation sans supposer des détails de cycle ou de processus non vérifiés.
Séquençage des zones de travail pour les soudures répétées de composants ferroviaires
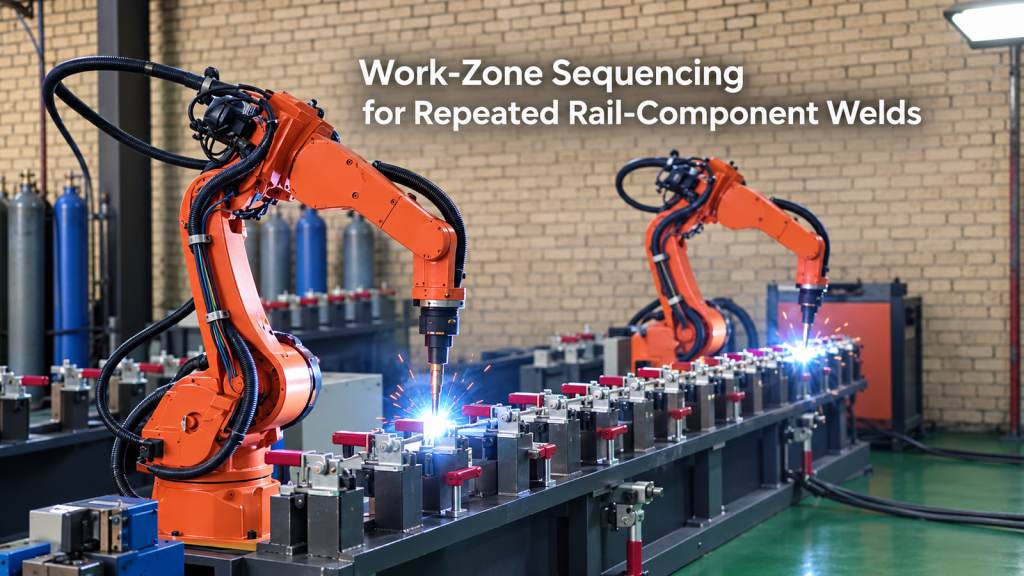
Découvrez comment le séquençage des zones de travail, la cohérence des dispositifs de fixation et les états limites guident les soudures robotisées répétées sur les composants ferroviaires.
Couverture de meulage robotisé pour les boîtiers de clavier d'ordinateur portable
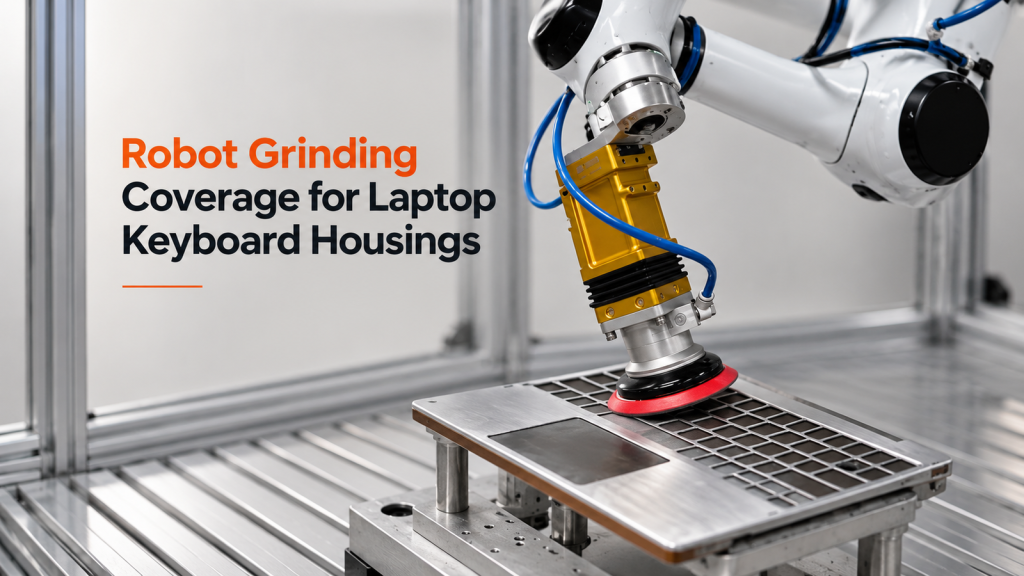
Découvrez comment le zonage de surface, la posture de l'outil et les contrôles de transition guident les trajectoires de meulage des robots pour les boîtiers de clavier d'ordinateur portable.
Comment un système de pulvérisation robotisé à l'arrière d'une cabine de peinture peut-il fonctionner malgré les bords, les masques et les contraintes de la cabine ?
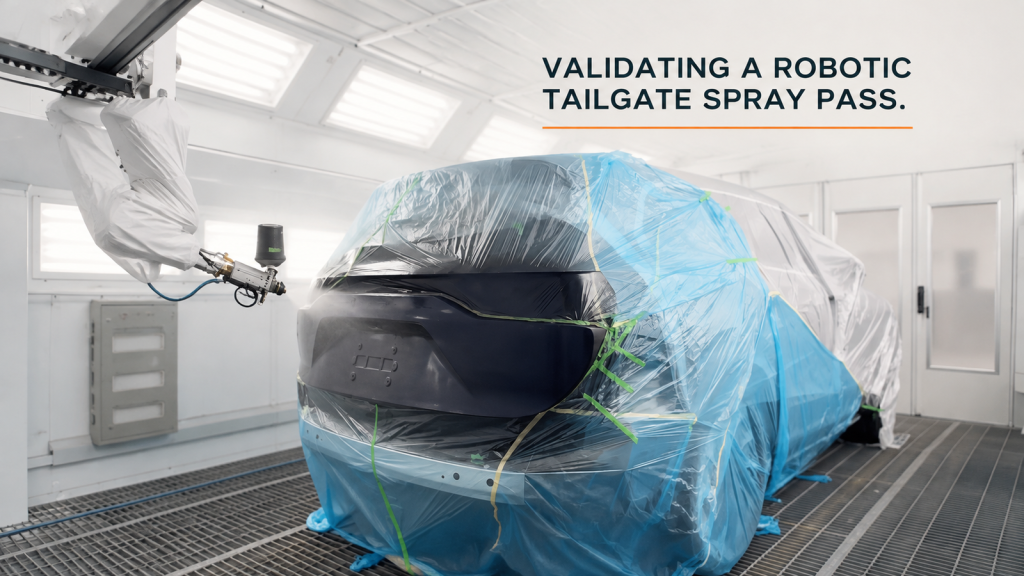
Découvrez comment les zones de surface, la posture de l'applicateur, un godet de peinture monté sur le dessus, les limites de masquage et les dégagements de la cabine façonnent une trajectoire de pulvérisation robotisée à l'arrière.
Alimentation des presses robotisées : comment rendre le transfert entre un plateau et la presse reproductible ?
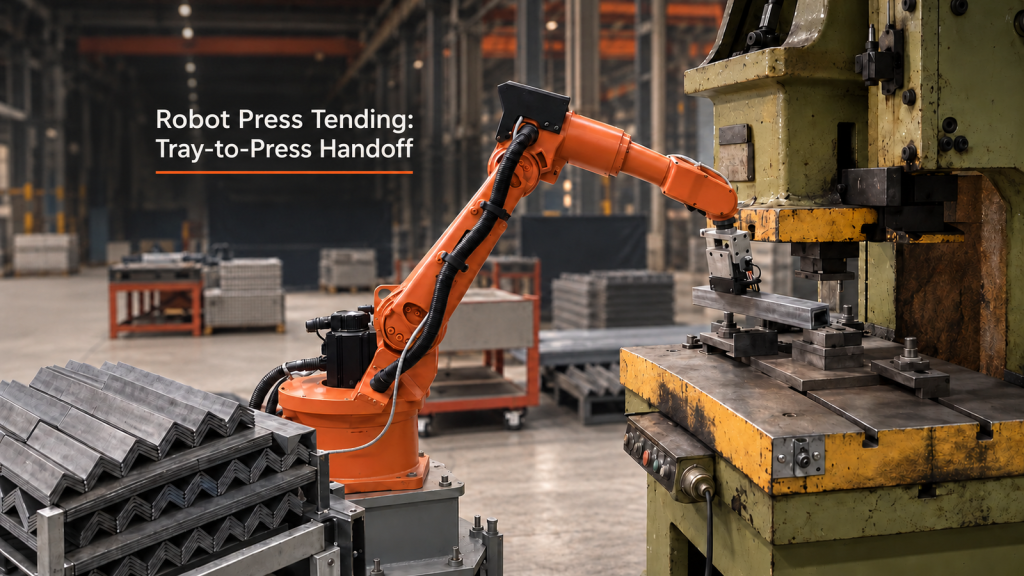
Analyse pratique de la prise des plateaux, des autorisations d'impression, de l'emplacement de la table de travail et de la récupération pour l'alimentation des presses robotisées.
Conception d'un poste de travail robotisé pour le revêtement conforme : trois zones de travail, un seul itinéraire dégagé
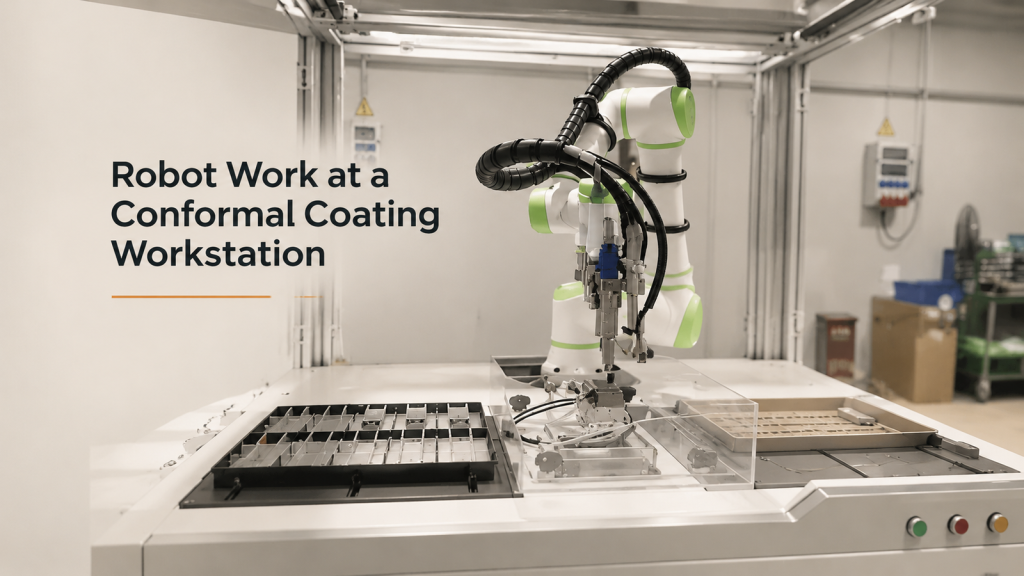
Comment planifier les itinéraires des robots, les interfaces des dispositifs de fixation, les états d'occupation et la récupération sur trois zones de travail dans un poste de travail de revêtement conforme.
Robot mobile pour l'entretien des machines CNC
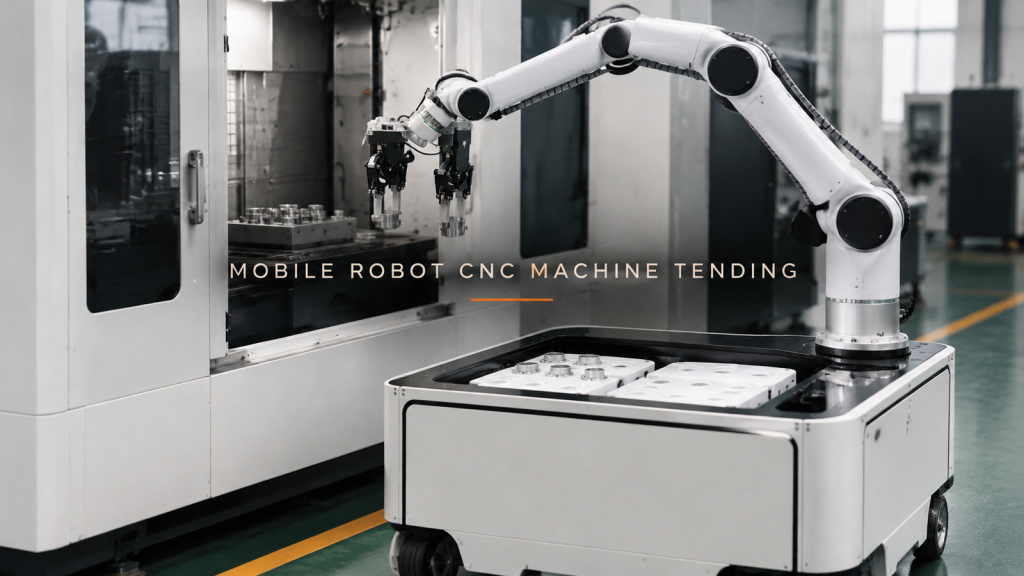
Un concept de robot mobile pour l'alimentation de machines CNC doit coordonner trois interfaces : le plateau, l'ouverture de la machine et la position d'amarrage qui permet aux deux de se rejoindre.
Pulvérisation robotisée d'adhésif pour tableaux de bord
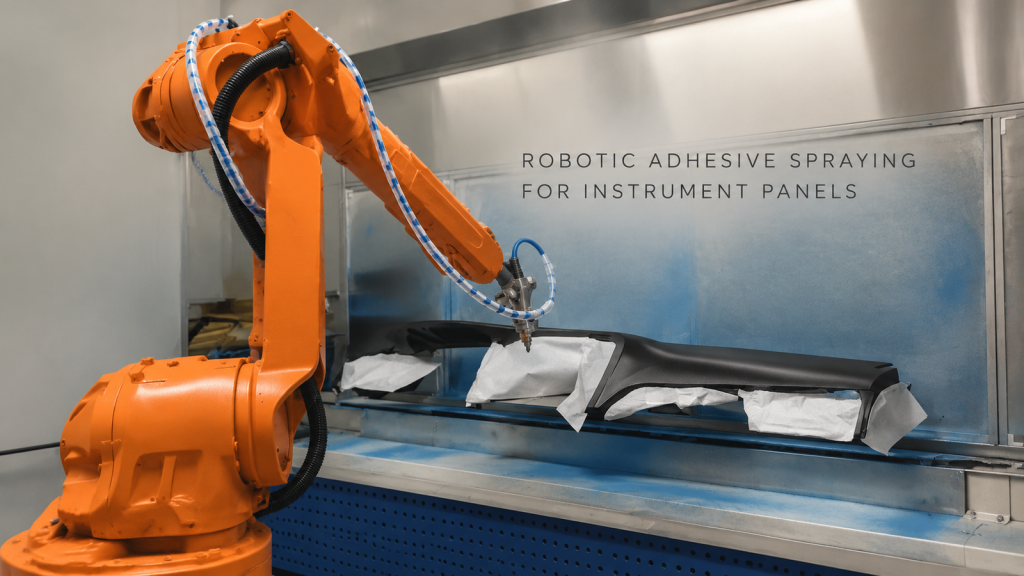
Observez un robot s'approcher, le suivre et se repositionner sur un tableau de bord, puis examinez la trajectoire, le dégagement et les données de validation pour un projet pratique.
Soudage robotisé de joints sur une pièce à usiner nervurée en forme de boîte : exigences du chemin de joint
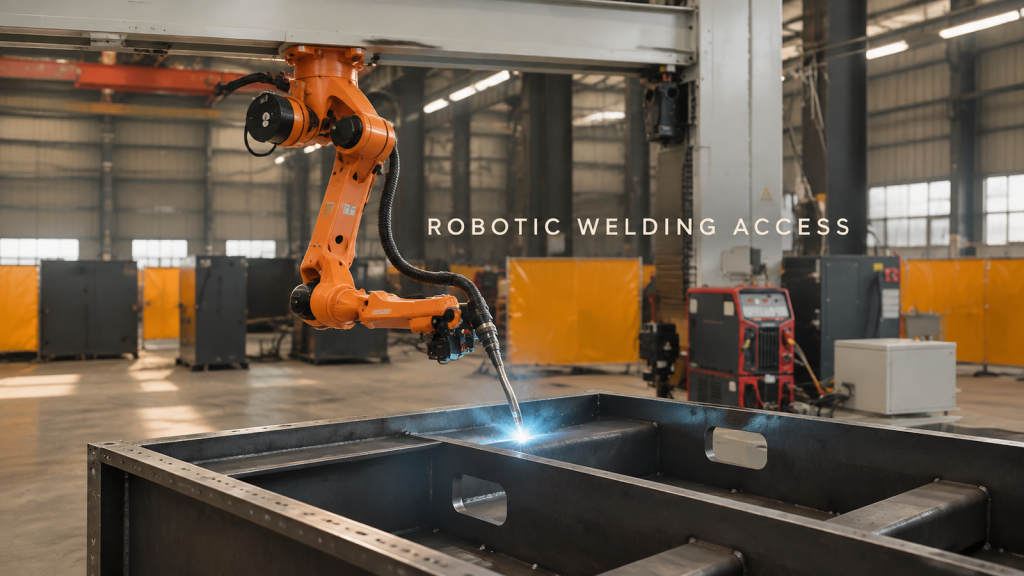
Une vidéo de terrain montre un robot en train de souder le long d'un joint sur une pièce nervurée de forme parallélépipédique. Observez la géométrie, l'accès et les données de validation essentielles.