
By Équipe éditoriale d'EVST · Examiné par Équipe éditoriale d'EVST · Dernière mise à jour : 12 octobre 2026 · Politique éditoriale · Politique correctionnelle · Termes
Les plateaux de semis arrivent empilés, ce qui oblige une cellule de palettisation à gérer plusieurs boîtes simultanément. Dans cet exemple, un robot orange utilise un outil rectangulaire pour saisir une pile de plateaux de semis noirs par la droite, la transporter jusqu'à une palette bleue à gauche et la déposer sur la charge en croissance. Les cycles suivants modifient l'orientation et la position des plateaux pour former des couches alternées. Une fois la palette complète, le convoyeur évacue la charge totale.
Vous prévoyez une ligne similaire ? Envoyez-nous le schéma du plateau, les détails d'empilage, la taille de la palette et votre production journalière. pour une estimation de la mise en page et du temps de cycle.
Le cycle allant de l'alimentation à la sortie
- Le robot prélève un groupe empilé de plateaux de semis noirs à l'emplacement de ramassage situé à droite.
- Il transporte la pile à travers la cellule jusqu'à la palette bleue.
- Il descend et place la pile à l'emplacement assigné sur la couche supérieure.
- L'outil se relâche et revient vide pour la prochaine sélection.
- Les cycles successifs modifient la position et l'orientation pour construire le motif de couches.
- La palette remplie se déplace vers la caméra sur le convoyeur à rouleaux.
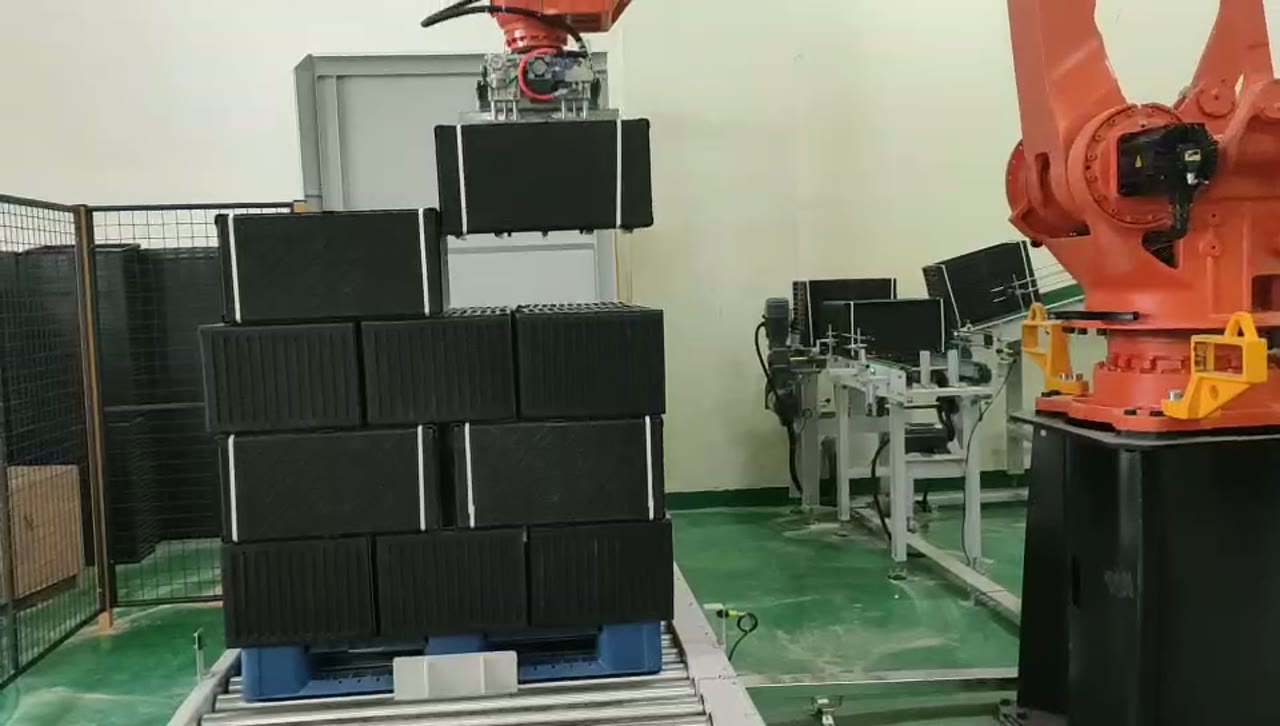
Considérez le groupe empilé comme l'unité manipulée
L'outil ne manipule pas un plateau isolé. Chaque pile possède sa propre hauteur, sa rigidité et ses tolérances, et ces caractéristiques influent sur la prise et le positionnement. Le projet nécessite donc de connaître la hauteur minimale et maximale de la pile, les variations de la pile et les points de contact de l'outil avec celle-ci en toute sécurité.
Le poste de prélèvement doit présenter chaque pile à un emplacement précis et reproductible. Si la hauteur des piles varie, la cellule doit disposer d'une méthode définie pour déterminer ou contraindre le niveau de prélèvement. Le dégagement des outils doit être vérifié autour du bord du plateau et des piles voisines, notamment lors d'un levage vertical.
Les couches alternées commencent par une carte de placement
La vidéo montre des piles disposées selon différentes orientations et positions. Un schéma de palettes détaillé définit chaque emplacement par une rangée, une colonne, une couche et une orientation. Ce schéma explicite l'alternance prévue et permet aux ingénieurs de vérifier si l'outil peut atteindre chaque position sans traverser la partie déjà chargée.
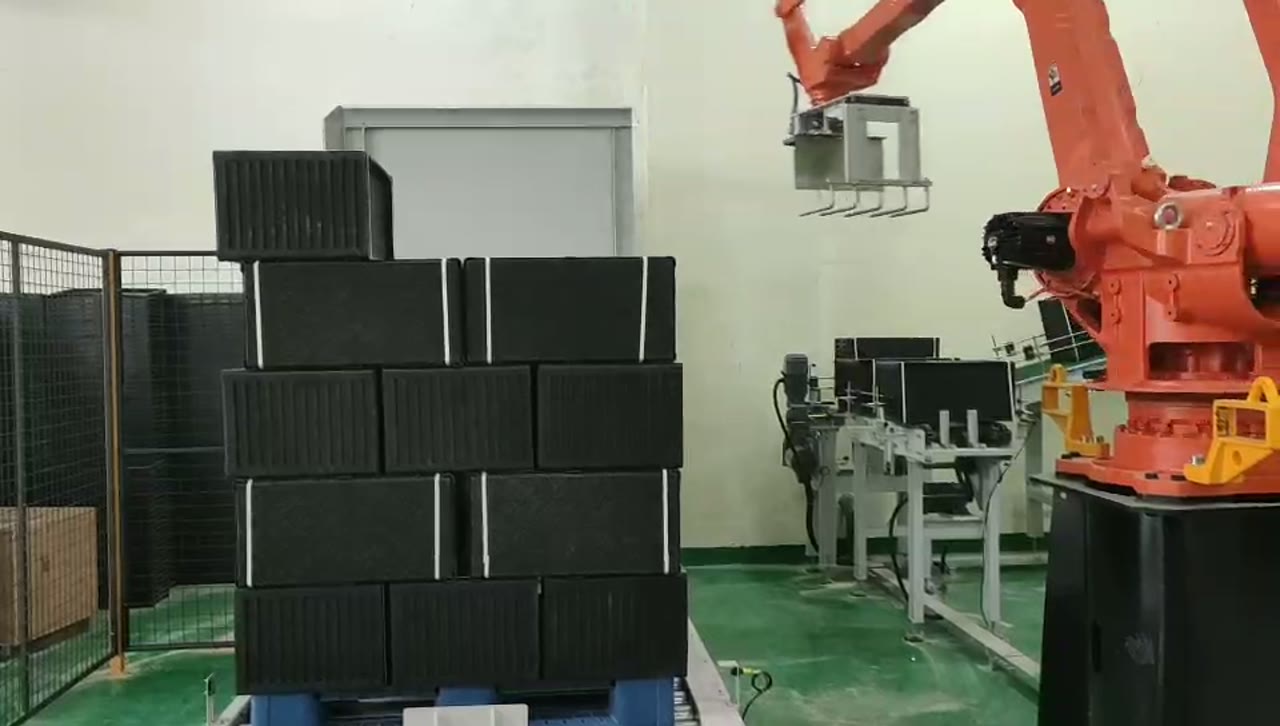
Le changement de couche influe également sur la hauteur d'approche. À mesure que la charge augmente, le robot doit disposer d'un dégagement vertical suffisant au-dessus de la pile la plus haute, puis effectuer un retrait contrôlé avant de retourner du côté de la prise. Vérifiez le dégagement des poignets et des outils au niveau des angles et de la couche la plus proche de la base du robot.
| Contribution à la planification | Pourquoi cela compte |
|---|---|
| Dimensions des plateaux et des groupes empilés | Définit l'engagement des outils et l'espacement des piles |
| Dimensions de la palette et débordement autorisé | Définit la grille de placement |
| séquence d'orientation des couches | Définit la recette du robot et le modèle de chargement |
| Hauteur à pleine charge | Définit la portée verticale et le dégagement au-dessus de la tête |
| Position de référence et d'arrêt du convoyeur | Aligne la recette de palette avec la décharge |
Le convoyeur fait partie du cycle de palettisation
Après le dernier placement, le robot doit dégager la palette et le convoyeur doit être informé que la charge est prête à être déplacée. Le déchargement final fait donc partie intégrante de la séquence de la cellule et non d'un détail logistique distinct. Le transfert doit inclure les conditions suivantes : robot dégagé, palette complète, convoyeur prêt et palette libérée.
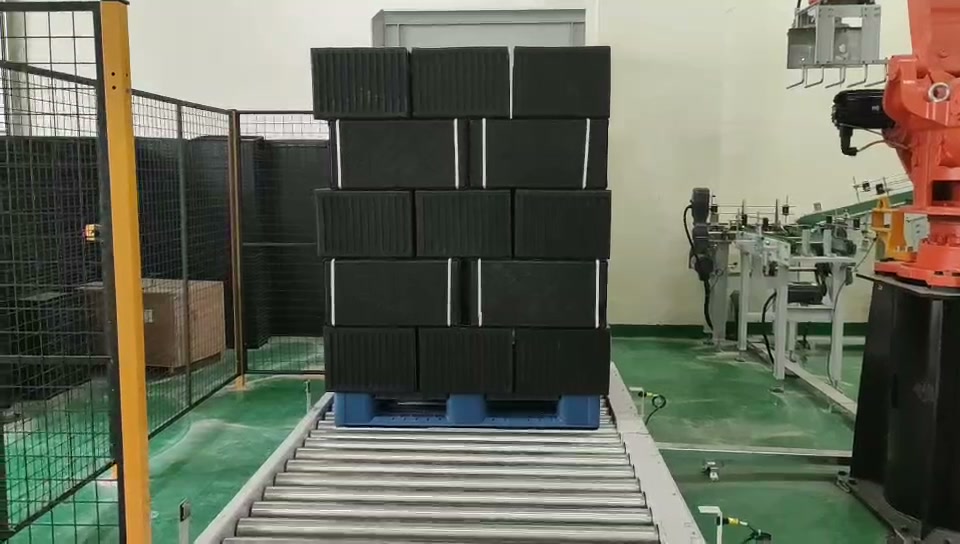
La palette vide suivante doit également être positionnée de manière répétable par rapport à la même référence que celle utilisée par la recette de la palette. Sinon, tous les points de placement se décalent simultanément.
Que faut-il valider lors d'un essai ?
Utilisez des plateaux réels et des groupes empilés représentatifs. Vérifiez que l'outil peut saisir la pile sans déplacer le matériel adjacent, la transporter selon le déplacement le plus rapide prévu, la déposer sans la faire glisser sur la couche et la relâcher proprement. Créez le motif complet, y compris les positions les plus hautes et les plus éloignées, puis exécutez la séquence de déchargement et d'échange de palettes vides.
Que nous envoyer
- Dessin du plateau, matériau et gamme de groupes empilés.
- Nombre de piles ou hauteur indiquée lors du ramassage.
- Dimensions de la palette, configuration des couches et hauteur de charge maximale.
- Disposition des convoyeurs d'alimentation et d'évacuation.
- Production journalière, cycle de travail et méthode des palettes vides.
- Exigences relatives à l'acceptation et au transport des charges.
Contactez EVST ou envoyez un e-mail à sales@evsrobot.com avec ces informations pour obtenir un concept de palettisation et une estimation du temps de cycle.
La conception finale de l'outillage, la configuration des couches, la stabilité de la charge et la cadence de production nécessitent une validation avec les plateaux, la palette et le convoyeur réels.