
By Équipe éditoriale d'EVST · Examiné par Équipe éditoriale d'EVST · Dernière mise à jour : 9 octobre 2026 · Politique éditoriale · Politique correctionnelle · Termes
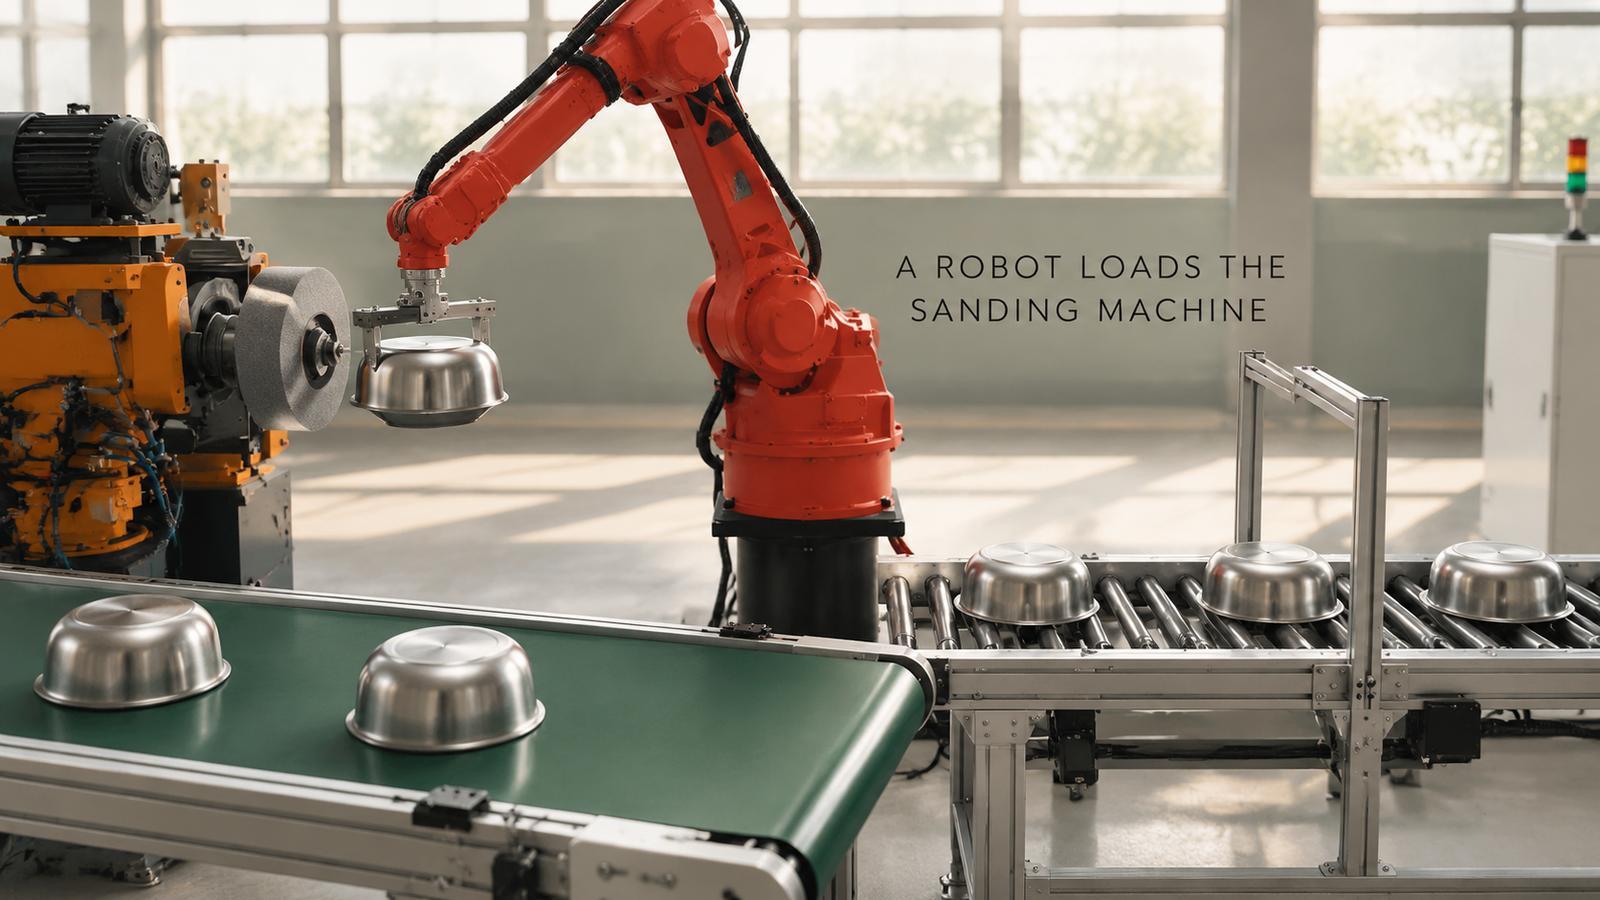
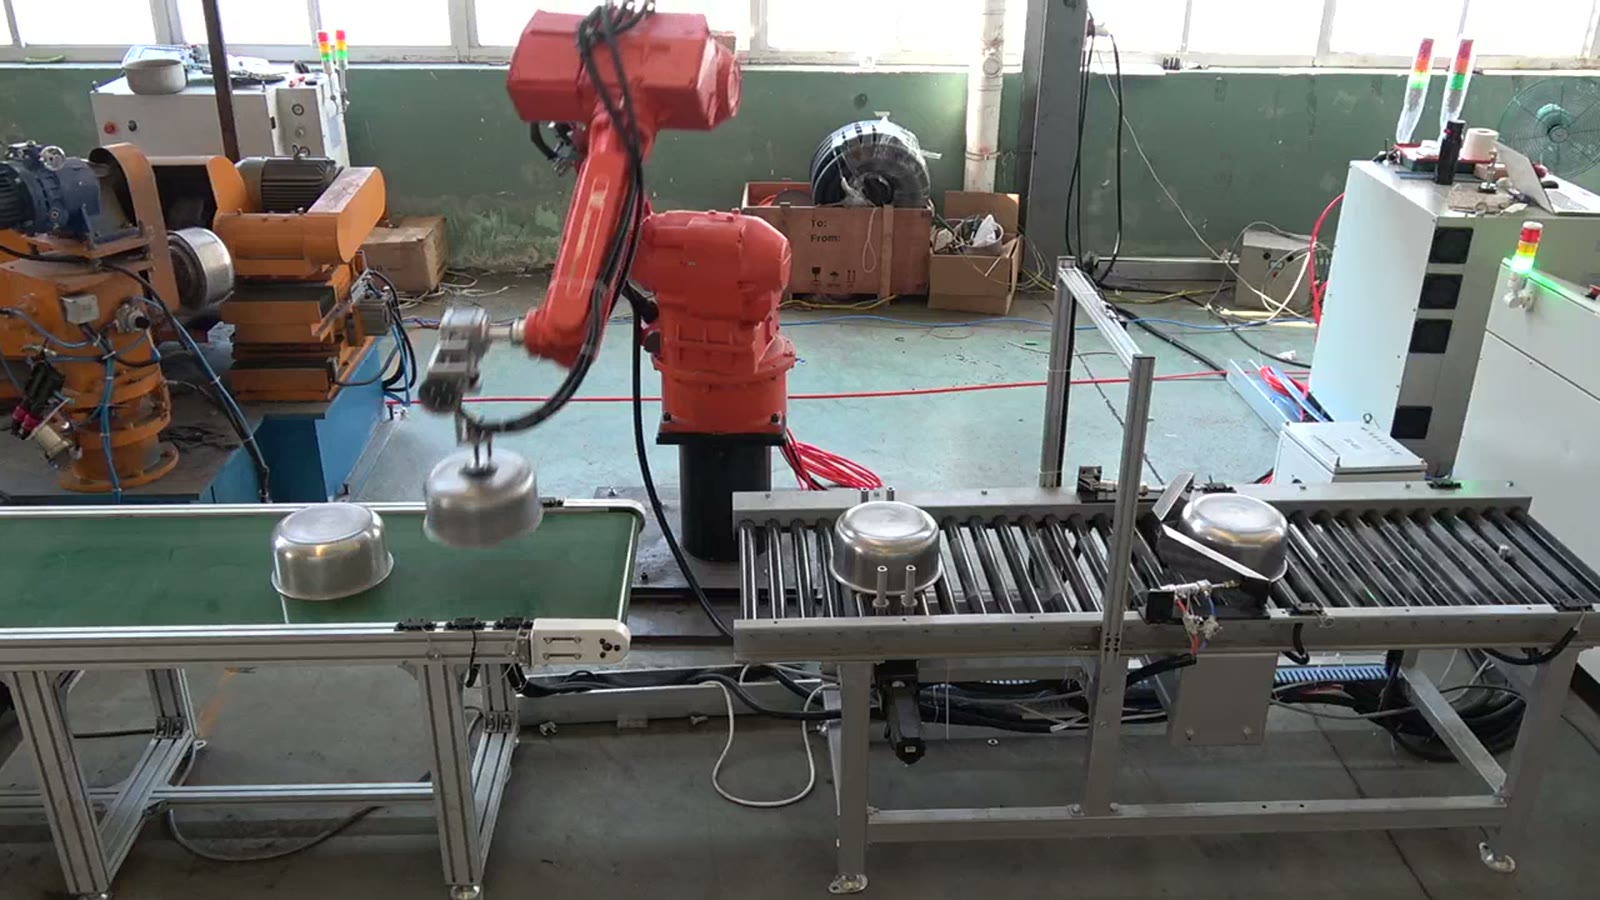
Une fois que le robot a pris le relais de la ponceuse à bols, l'opérateur peut s'éloigner de la machine. Il effectue toutes les tâches auparavant réalisées par ses mains et son regard : saisir un bol arrivant à l'envers, le centrer sur le mandrin, travailler dans la poussière, et ce, suffisamment rapidement pour que la meule abrasive ne soit jamais immobilisée. La cellule décrite ici réalise ces opérations grâce à un robot à six axes. Ce dernier soulève les bols en acier inoxydable d'un convoyeur à rouleaux, les charge sur le mandrin de la ponceuse, puis dépose le bol poncé sur un convoyeur à bande.
Vous envisagez d'automatiser une ponceuse ? Envoyez-nous le dessin de la pièce et votre production quotidienne.et nous vous répondrons avec un concept de cellule et une estimation du temps de cycle.
Que font les mains d'un opérateur sur cette machine ?
La roue effectue le travail utile. L'opérateur en est le fournisseur, et son travail est répétitif, poussiéreux et difficile à pourvoir. Dans une telle station, les tâches de l'opérateur se décomposent en quelques petites tâches, chacune devenant une question pour la cellule de contrôle :
| Ce que fait l'opérateur | Ce à quoi la cellule doit répondre |
|---|---|
| Il prend le bol suivant et le tourne pour l'adapter à la machine. | Comment un préparateur saisit un bol qui arrive la bouche vers le bas et le tend à quelqu'un. |
| Il place le bol sur le mandrin et vérifie s'il est droit. | Comment le bol finit-il par être centré sans que personne ne vérifie ? |
| Se tient dans la poussière | Comment le robot et sa pince survivent-ils ? |
| Il retire le bol poncé et le pose. | Où vont les bols finis et comment le robot s'y rend-il ? |
| Maintient le bol suivant prêt pendant que la roue tourne | Comment la disposition empêche la machine d'attendre |
Une boucle à travers cette cellule
Un convoyeur à rouleaux amène les bols par la droite. La ponceuse orange se trouve à gauche, équipée d'un mandrin et d'une meule abrasive grise. Un convoyeur à bande vert passe devant, et le robot rouge à six axes est placé au centre, à portée des trois machines.
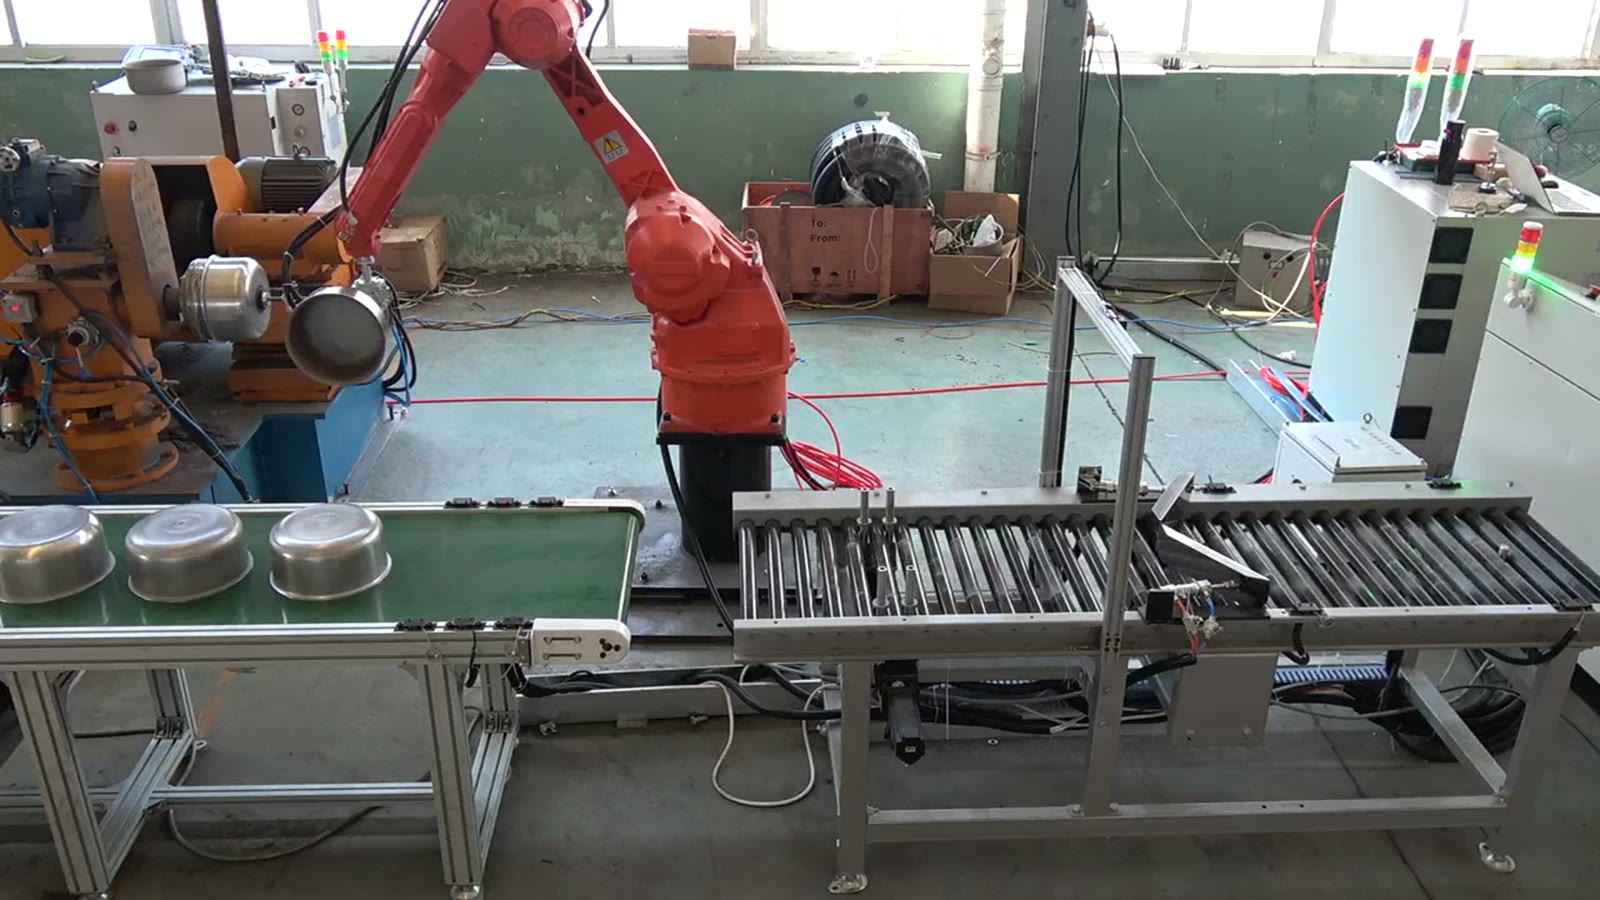
- Les bols en acier inoxydable sont disposés l'un après l'autre, ouverture vers le bas, sur le convoyeur à rouleaux.
- Le robot atteint le bout du convoyeur et appuie sa pince en forme de barre sur un bol.
- Elle soulève le bol et se tourne vers la ponceuse.
- Le bol est chargé sur le mandrin de la broche, et le bras reste en place sur la machine pendant quelques secondes, le temps que le bol tourne et que la roue soit positionnée contre lui.
- Une fois le ponçage terminé, le robot retire le bol et se tourne vers l'avant.
- Elle place le bol sur le convoyeur à bande verte, qui transporte les bols vers l'avant.
- Le robot retourne au convoyeur à rouleaux pour le bol suivant et répète les mêmes mouvements.
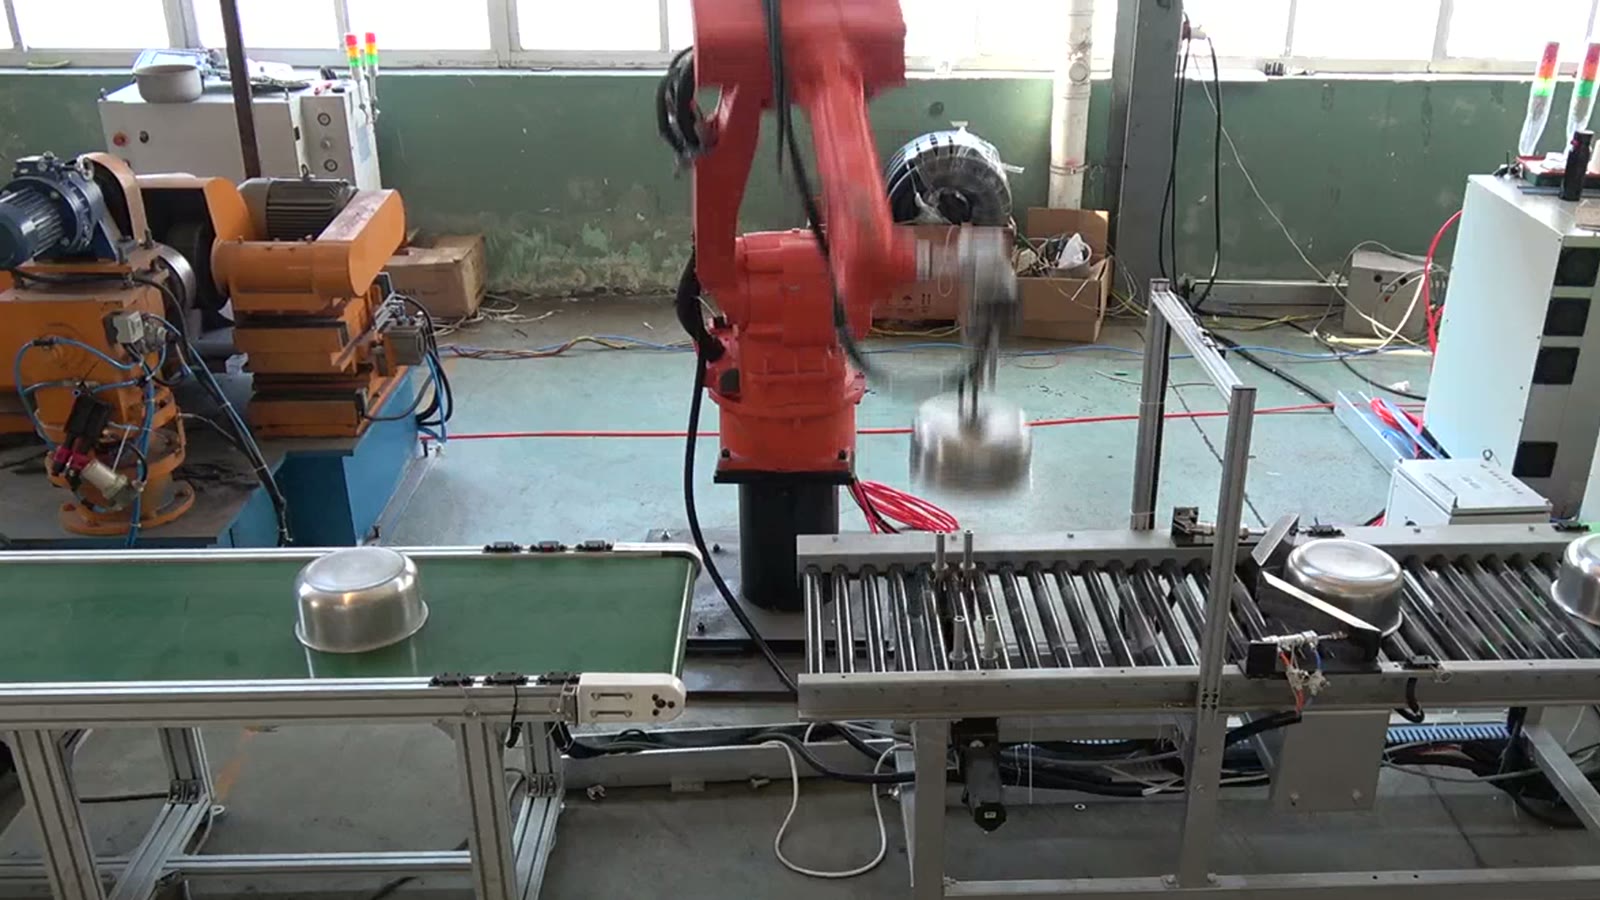
Mise en place du bol : de la pince au mandrin
Un bol arrivant la bouche vers le bas repose de manière stable sur un convoyeur. Le problème est que l'orientation dans laquelle le robot le saisit n'est pas forcément celle dans laquelle le distributeur doit le recevoir.
L'ordre logique consiste à déterminer la surface sur laquelle le mandrin s'appuie et celle que la meule doit atteindre, puis à définir la pince. Celle-ci doit laisser la zone de contact du mandrin dégagée, ne pas marquer une surface non encore poncée et se relâcher proprement lorsque le mandrin prend le relais. Une pince en forme de barre est une solution simple lorsque la forme du bol offre une surface d'appui et de levage. Une série de formes variées peut nécessiter une pince adaptable ou un changement d'outillage ; il faudra alors se référer au dessin technique.
Rester fidèle à l'axe
Un bol décentré sur un mandrin rotatif oscille, et la roue enlève alors la matière de façon irrégulière. Le centrage est donc assuré conjointement par le robot et le mandrin. Un mandrin équipé d'une butée d'entrée, d'un siège de positionnement ou d'un système de centrage tolère une légère erreur de placement. Un mandrin dépourvu de ces dispositifs exige un positionnement précis, et tout décalage du bol sur le convoyeur se répercute immédiatement sur la machine. Un dispositif de butée ou de guidage en bout de convoyeur, permettant à chaque bol d'arriver quasiment au même endroit, facilite le démarrage de la pince.
La poussière et le poignet du robot
Le ponçage projette de fines particules, et le robot situé à côté de la machine se trouve dans ce nuage de poussière. Celle-ci s'infiltre dans les joints et les entrées de câbles, encrasse la pince et peut perturber ses capteurs. Les solutions habituelles consistent à utiliser un carter de protection pour le robot, une pince étanche ou purgée, un système d'aspiration près de la roue et une configuration qui protège le poignet du flux de poussière le plus intense. Le choix de la solution la plus adaptée dépend du procédé et de la machine. Il est important de se renseigner dès le début, car la réponse influencera le choix du robot et sa maintenance.
Empêcher la roue d'attendre
Principe général : le temps de déplacement du robot entre les stations doit être court par rapport au temps de rotation d'un bol sur la roue. Dans ce cas, la machine impose le rythme et le robot dispose de temps libre. Dans le cas contraire, le robot devient un goulot d'étranglement, et c'est seulement alors que l'ajout d'un deuxième robot ou d'une deuxième machine se pose.
Les tampons sont utiles. Les bols en attente sur le convoyeur à rouleaux et le tapis qui évacue les bols finis permettent de gérer une brève interruption à chaque extrémité sans arrêter la ponceuse, au prix d'un encombrement au sol. La capacité d'un robot à suivre la cadence d'une machine dépend du temps de ponçage par bol par rapport au trajet aller-retour du robot ; c'est ce que permet d'estimer le temps de cycle à partir de vos plans.
Quand un robot par ponceuse est judicieux
L'utilisation d'un robot à la ponceuse est pertinente lorsque les bols ont des formes standardisées, arrivent toujours ouverture vers le bas à un emplacement précis, et que la machine fonctionne la majeure partie du temps. Il convient d'examiner plus attentivement la situation si une machine traite des bols de diamètres ou de profondeurs très différents, si les bols peuvent arriver inclinés ou empilés, si l'étape de ponçage nécessite de retourner le bol et de le repositionner à mi-parcours, ou si les protections et le système d'aspiration des poussières ne permettent pas au robot de se positionner correctement à côté de la machine.
Questions des acheteurs concernant les cellules de ponçage
La ponceuse doit-elle être remplacée ? Souvent non, mais la machine doit être prête pour le chargement automatique : il faut prévoir un système pour indiquer au robot qu’elle est prête et un accès suffisant pour qu’il puisse atteindre le mandrin. Nous vérifions cela par rapport à la machine que vous utilisez déjà.
Les casseroles et autres ustensiles de cuisine fonctionnent-ils de la même manière ? Les mêmes questions s'appliquent, mais l'engagement de la pince et du mandrin est spécifique à chaque forme, veuillez donc envoyer le dessin pour chacune d'elles.
Informations qui nous permettent de dimensionner la cellule
Veuillez nous envoyer le dessin de la pièce, en précisant les dimensions des bols ou pots, la ponceuse que vous utilisez actuellement et le mode de fixation du bol, ainsi que votre production journalière. Ces informations nous permettront d'identifier les points les plus pertinents pour vos pièces et d'établir un schéma de cellule avec une estimation du temps de cycle.
Vous utilisez une ponceuse à main aujourd'hui ? Dis nous à propos de cela ou envoyez un e-mail à sales@evsrobot.com avec le dessin et la production quotidienne.
Principes généraux de chargement des robots pour les ponceuses, illustrés par une cellule à une seule cuve ; les dimensions des cuves, les matériaux, les paramètres de ponçage, les temps de cycle et les résultats de surface ne sont pas précisés.