
Suuren rungon robottihitsaus tulisi aloittaa sen rajoitetuimmasta tarvittavasta liitoksesta, koska kyseinen liitos voi sanella robotin sijainnin, kiinnittimen korkeuden, puristimien sijoittelun ja reitin kaikkiin sitä seuraaviin liitoksiin. Videomateriaalissa näkyy yksi oranssi robotti hitsaamassa erillisiä liitoksia kiinteässä putki- tai palkkirungossa. Se tukee käyttöoikeusjohtoista konseptitarkastelua, kun taas vaaditun hitsauslaajuuden ja tuotantotuloksen määrittämiseksi tarvitaan edelleen projektinäyttöä. Pyydä EVST:tä tarkistamaan hakemuksesi →
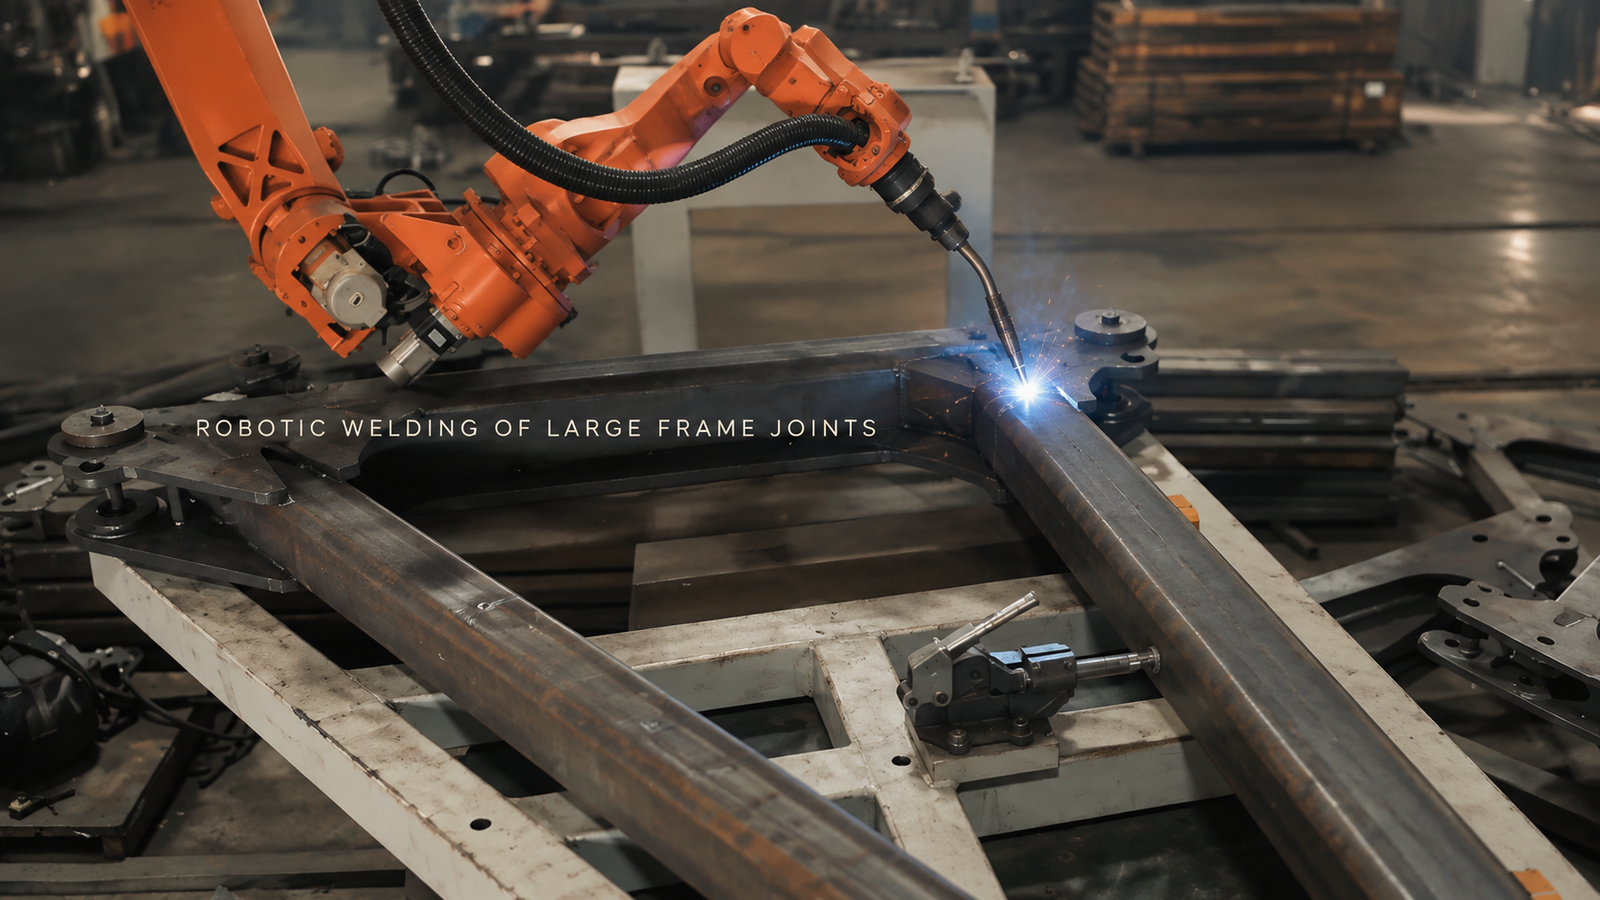
Anna vaikeimman liitoksen määrittää ensimmäinen asettelu
Kehyksen avoin sivu voi saada yhden kaaren näyttämään suoraviivaiselta, kun taas putki, puristin tai kiinnitystappi estää seuraavan liitoksen. Pelkkä robotin ulottuvuus ei ratkaise kysymystä. Polttimen kaula, suutin, kaapelipaketti ja vetäytymissuunta tarvitsevat kaikki tilaa vaaditussa työskentelykulmassa.
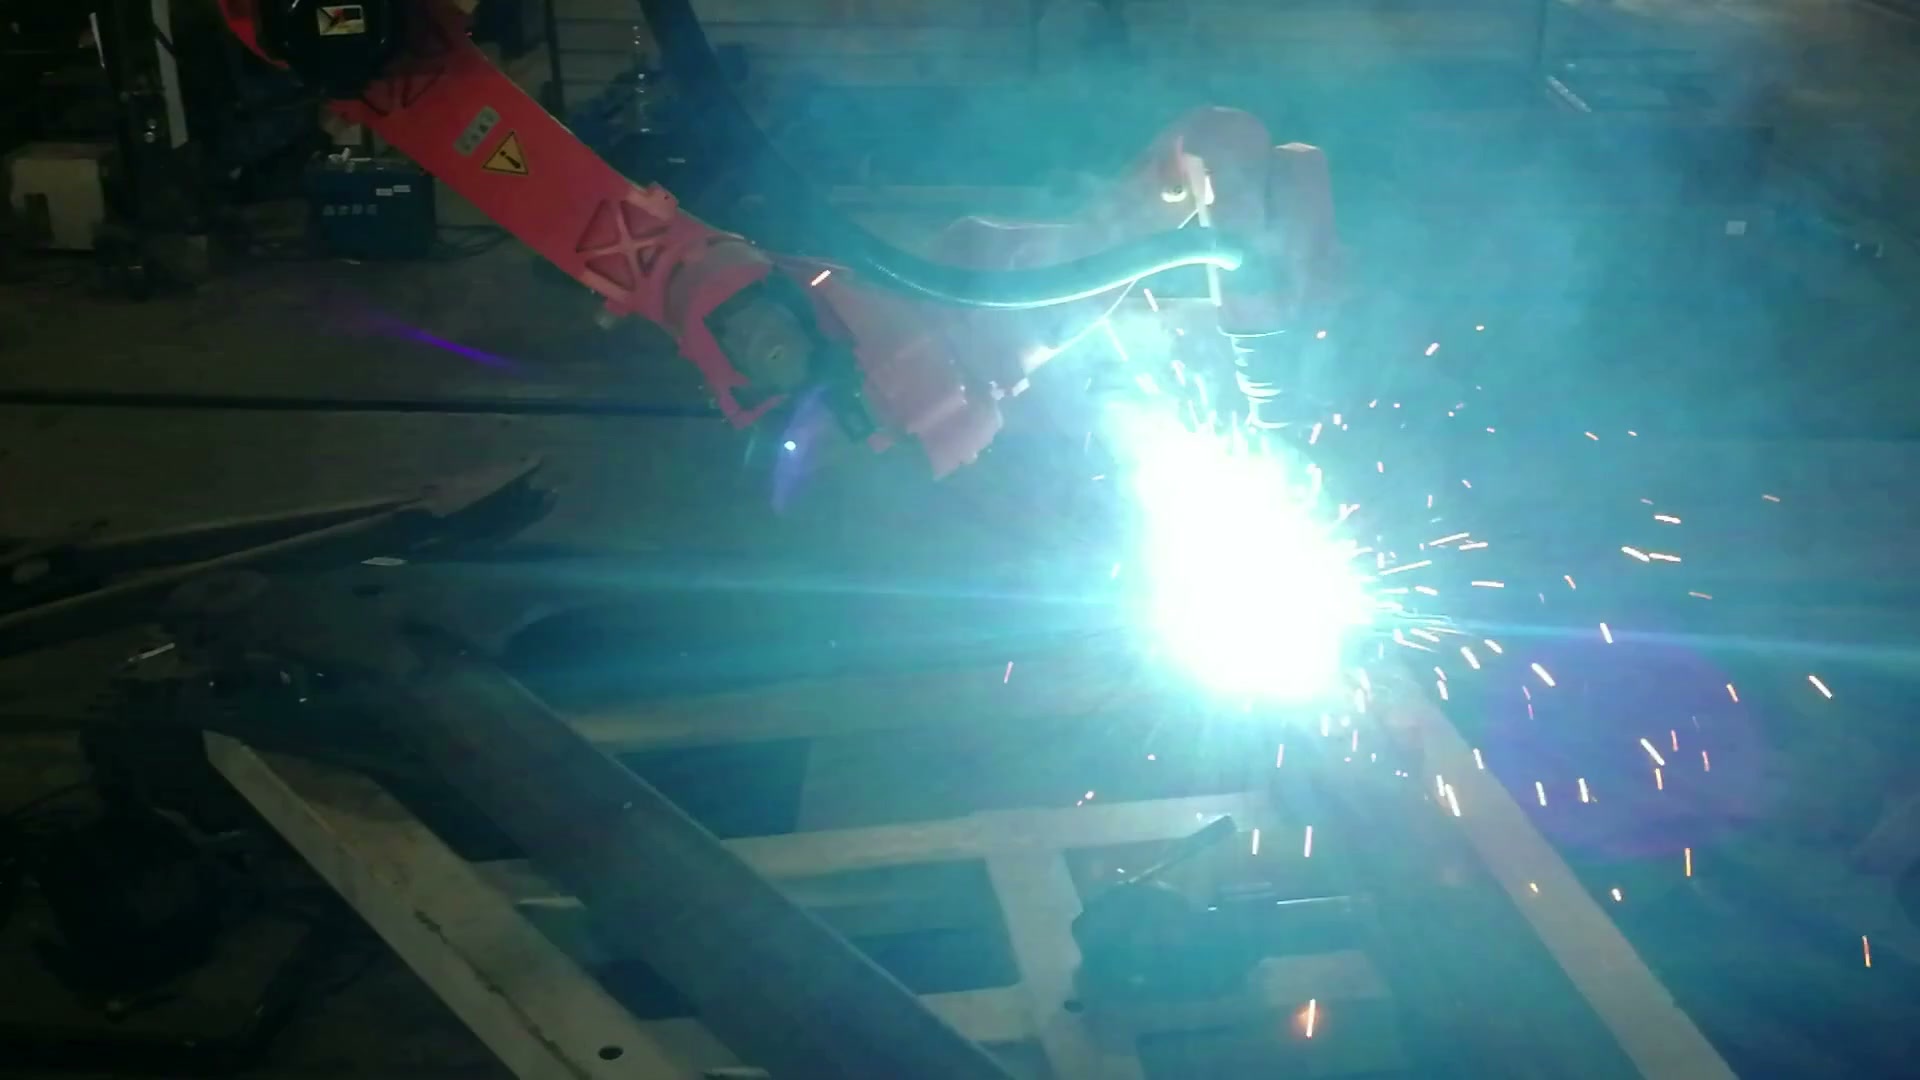
Klo 00:40.33 lähikuva vahvistaa aktiivisen kaaren kiinteän rungon yhdessä nivelessä.
Aloita piirustuksen eniten tukkeutuneesta liitoksesta. Vie koko poltinpaketti lähtöasentoonsa haluttua reittiä pitkin ja takaisin ulos. Aseta sitten kiinnitin kyseisen alueen ympärille. Peruspiste tai puristin, joka parantaa sijaintia, mutta täyttää ainoan käyttökelpoisen lähestymistavan, muuttaa automaatiokonseptia.
Pitkät osat tarvitsevat myös riittävästi tukea rajoittaakseen roikkumista ja liikettä. Tuen on hallittava runkoa estämättä juuri luotua pääsyä. Hyödyllinen varhainen malli yhdistää siis varsinaisen rungon, ehdotetut tuet ja kiinnikkeet, polttimen geometrian, kaapelin vaipan ja mitatun sisääntulevan vaihtelun.
Tarkista jokainen liitoskohta kulkuyhteyksinä, sijaintina ja reittinä
Laaja näkymä osoittaa, miksi koko kokoonpanolla on merkitystä: robotti, runko ja teräskiinnike jakavat saman rajoitetun tilavuuden.
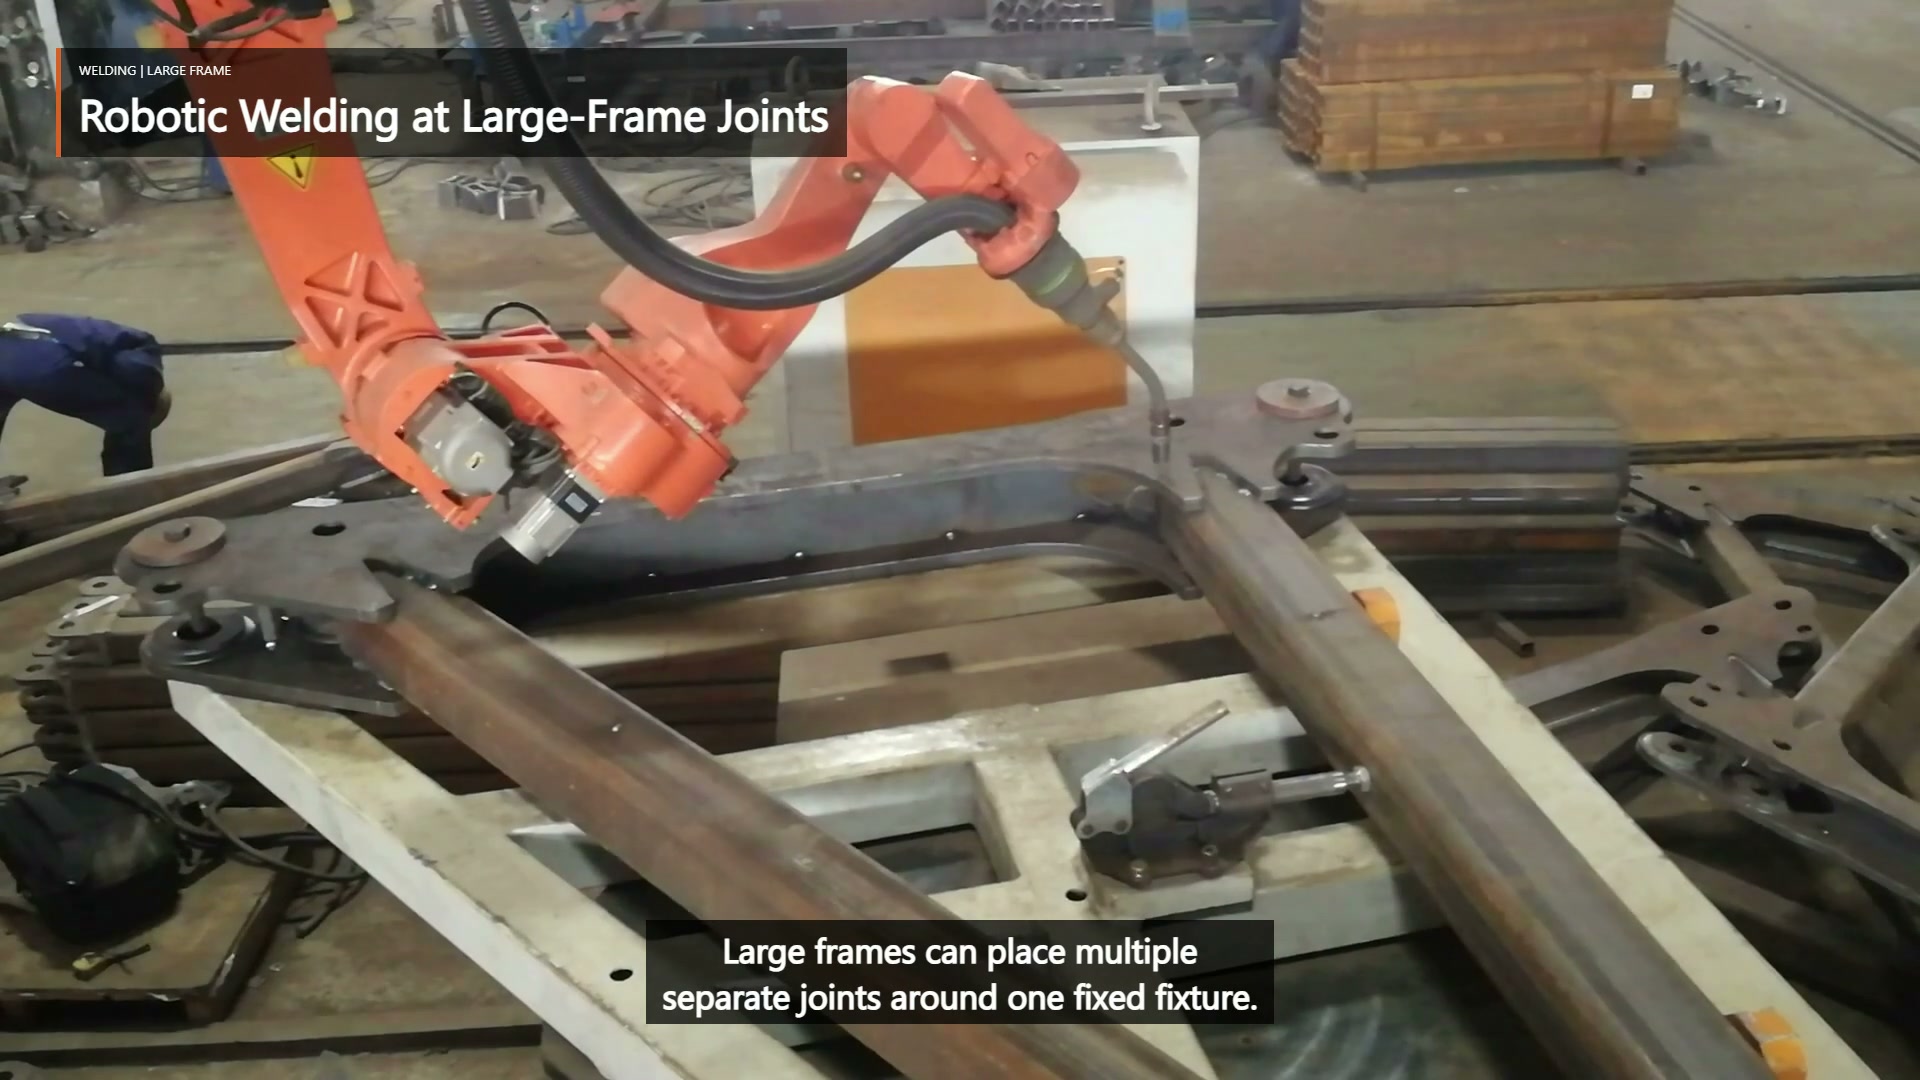
Kohdassa 00:03.50 laajakuva pitää robotin, polttimen, kiinteän rungon ja teräskiinnikkeen samassa näkymässä.
| Yhteinen kertauskysymys | Todisteet esitettäväksi | Käsitteen seuraus |
|---|---|---|
| Voiko koko soihtupaketti lähestyä ja perääntyä? | Liitoskulma, vaadittu polttimen kulma, aloitus-/loppualue ja lähellä olevat osat | Robotin kiinnitys, rungon esitys tai automaattinen tähtäin voivat muuttua |
| Palauttaako kiinnityslaite liitoksen ennustettavasti? | Vakaat datumit, puristimien asennot, kiinnitysolosuhteet ja mitattu rakoalue | Polun toistettavuus riippuu osan esitystavasta, ei pelkästään ohjelmoinnista |
| Voiko robotti liikkua edellisestä liitoksesta ylittämättä estettä? | Valaisimen vaippa, kaapelin pyyhkäisy ja ei-kaaren reitti | Yhteisjärjestys ja väliasennot tulevat osaksi asettelua |
| Voidaanko vaadittu alue silti tarkastaa? | Piirustukset, hitsausmääritykset ja tarkastusmahdollisuus | Asettelun on varattava käyttökelpoinen hyväksymisnäkymä |
Tämä yhdistää jokaisen sauman vaatimuksen fyysiseen muutokseen, jonka se voi pakottaa muualle soluun.
Sekvenssi voi lähettää asettelun takaisin tarkistettavaksi
Videomateriaalin erilliset kaaret yhdistetään toisiinsa kaarikatkon uudelleensijoittamisella. Ehdotetun järjestyksen on säilytettävä pääsy aiempien hitsien jälkeen, vältettävä kaapelin juuttumista rungon taakse ja otettava huomioon kokoonpanon liike hitsauksen edetessä. Lämpö ja vääntymät ovat projektikohtaisia, joten järjestystä tulisi testata piirustusta ja hitsausvaatimuksia vasten eikä päätellä osittaisesta videosta.
Jos myöhempi liitos menettää välyksensä, aloitus- tai pysäytyspistettä ei voida sijoittaa sallitulle alueelle tai mitattu rungon liike siirtää liitoksen suunnitellun reitin ulkopuolelle, ratkaisu voi olla kiinnittimen vaihto tai toinen rungon esitystapa – ei hienompi ohjelmointi. Tämän palautteen vuoksi reittisuunnittelu kuuluu asettelututkimukseen.
Tuo vaikea nivel konseptiarviointiin
Hyödyllinen tarkastelu alkaa runkopiirustuksesta ja liitosluettelosta, hitsaussymboleista ja hyväksymiskriteereistä, tulevien osien toleransseista ja kiinnitysolosuhteista, ehdotetuista viitearvoista ja kiinnitysvaipasta sekä edustavista osista. Merkitse eniten tukkeutunut liitos ja suurin odotettu vaihtelu. Ensimmäisen kokeen tulisi osoittaa saavutettavuus, toistettavissa oleva sovitus ja tarkastus näissä olosuhteissa ennen tuotoksen arvioimista.
Lähetä nämä syötteet EVST-konseptin arviointia varten → tai sähköpostitse sales@evsrobot.com.
Videomateriaali tallentaa näkyvästi moniliitoshitsauksen; lopulliset työkalut, ohjaimet, suojaus ja tuotannon hyväksyntä riippuvat projektin validoinnista.