
Sylinterimäisen osan pitäminen paikallaan ei tarkoita, että laitteen luovutus on valmis. Noutolaitteen on löydettävä säteittäinen ja aksiaalinen asento; laitteen käyttöliittymän on sitten hyväksyttävä tämä tunnettu asento selkeän aukon ja määritellyn ohjaustilan kautta. Videomateriaalissa näkyy oranssi robotti, alaspäin suuntautuva yhdensuuntainen tarttuja, lyhyitä sylinterimäisiä osia ja sininen suljettu laite, mutta laitteen prosessia ei tunnisteta. Pyydä EVST:tä tarkistamaan hakemuksesi →
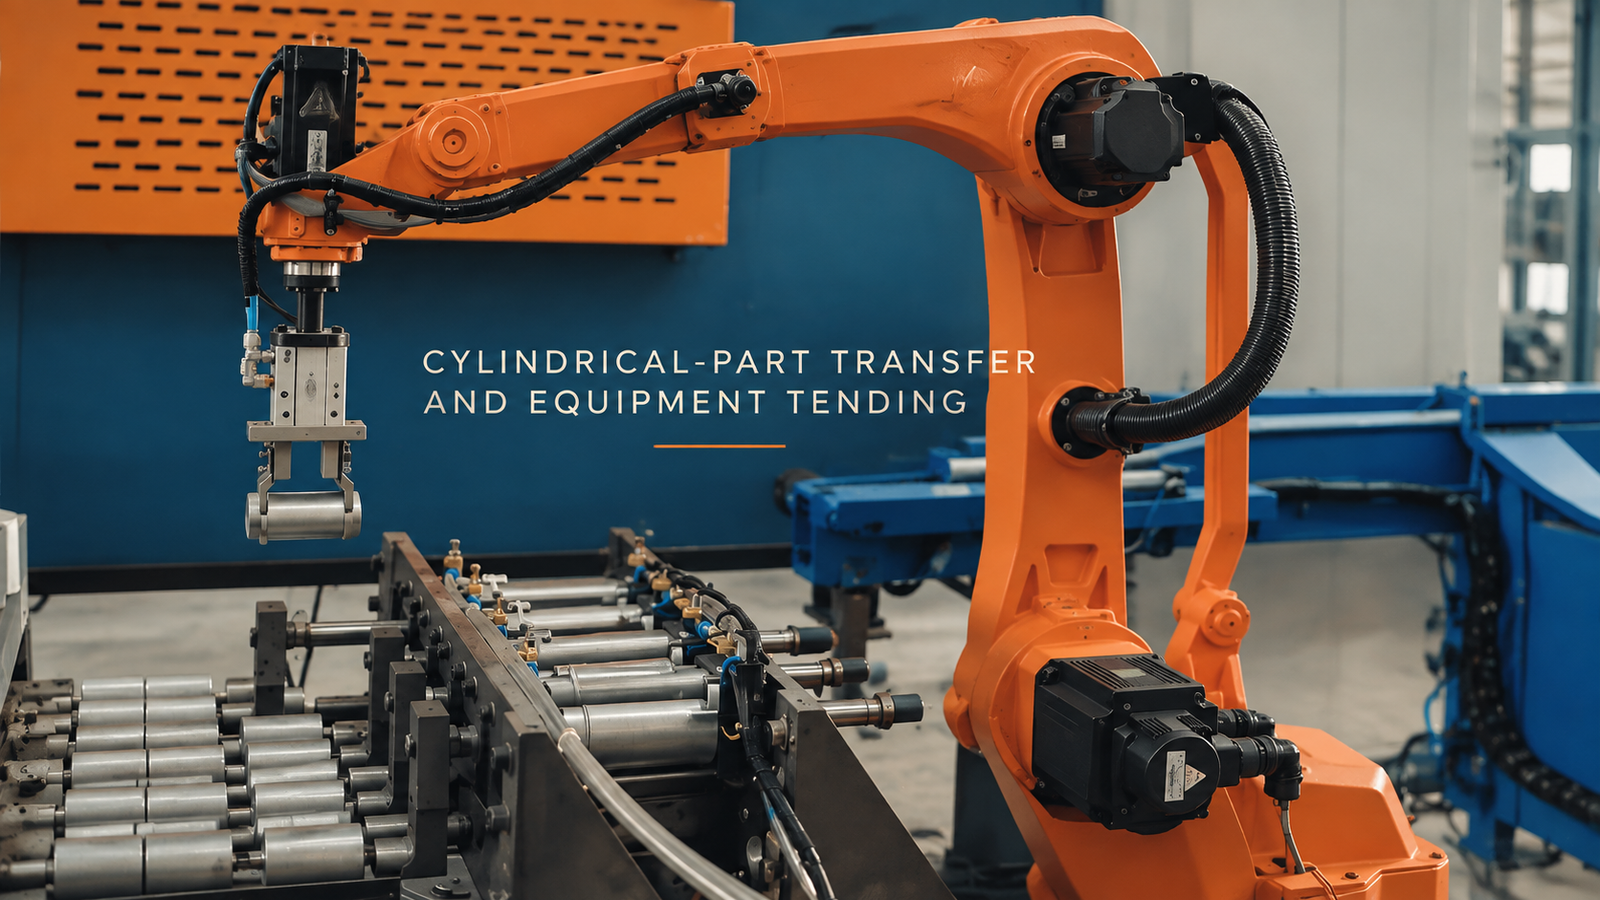
Ote on hyödyllinen vain silloin, kun se vakiinnuttaa asennon
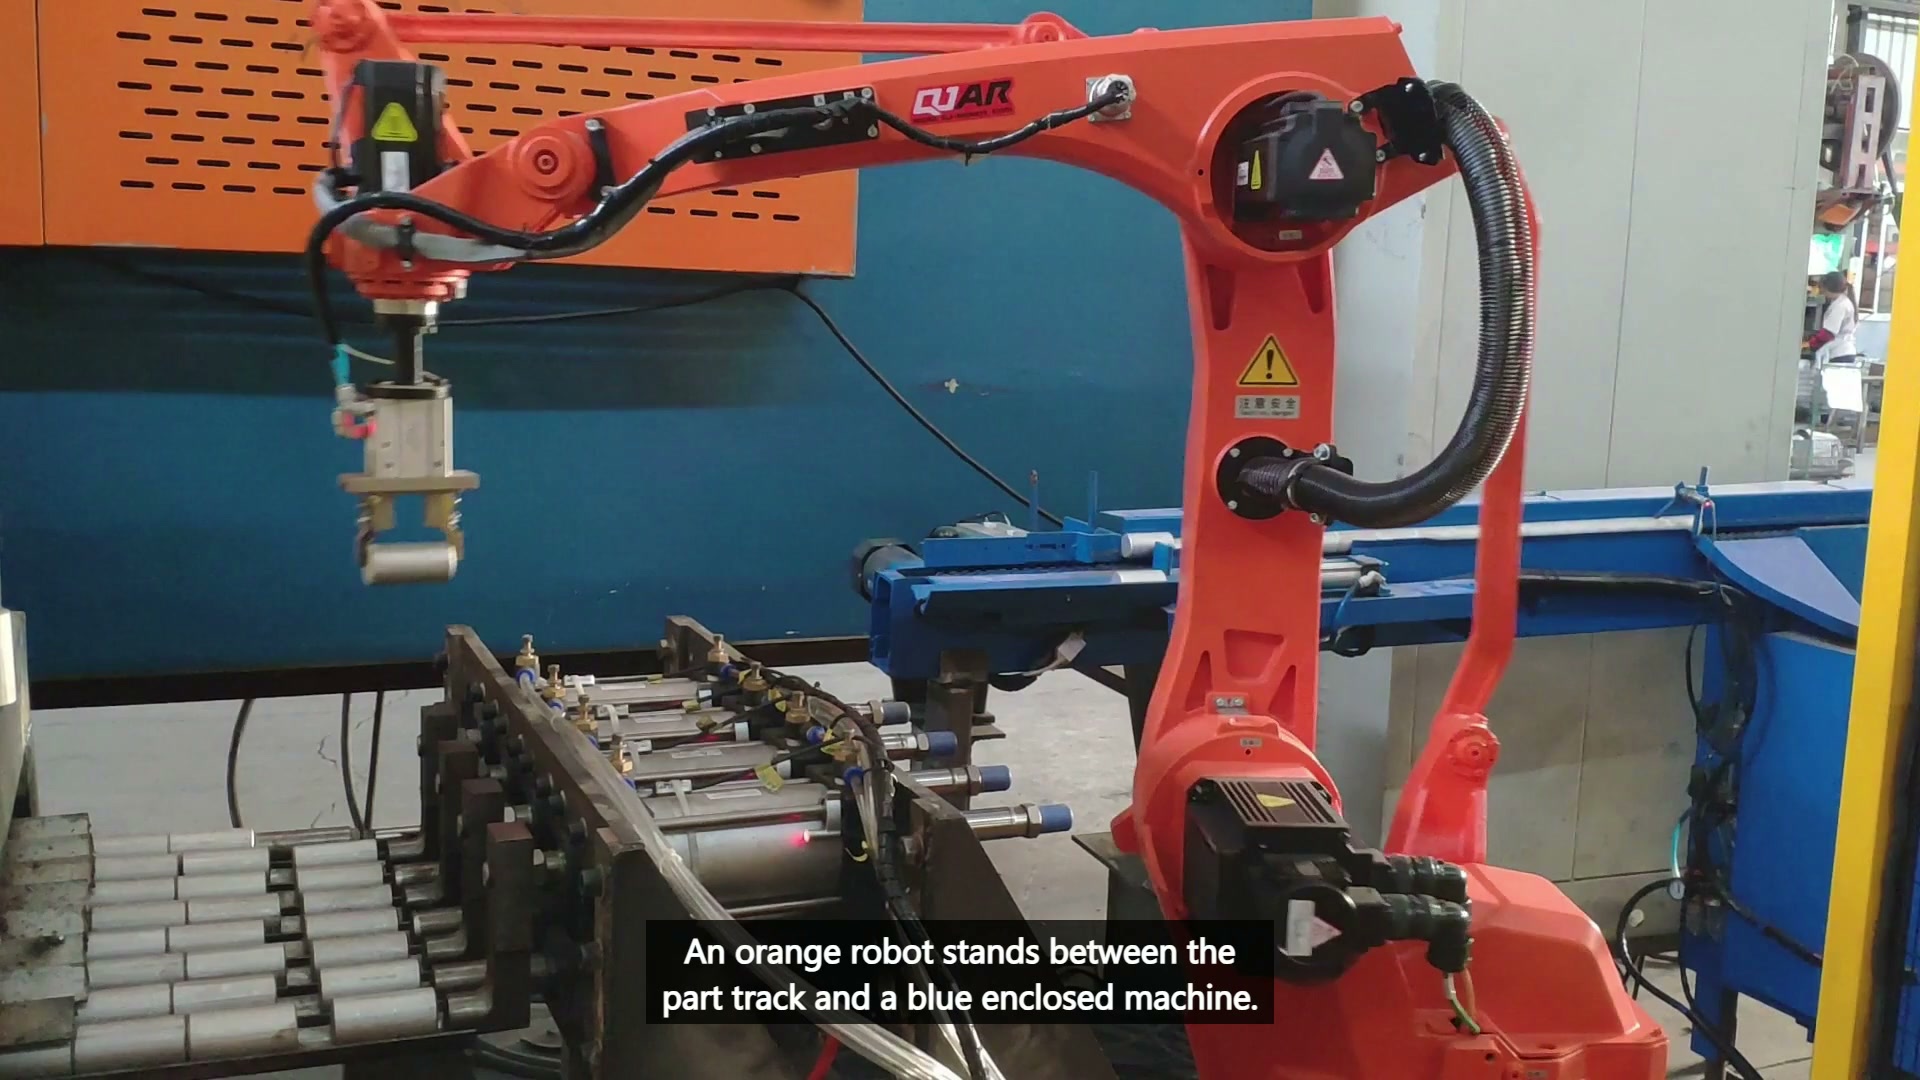
Klo 00:12.00 tarttuja pitää näkyvästi yhtä lyhyttä lieriömäistä osaa rullaradan alueen yläpuolella.
Pyöreä osa voi vieriä, pyöriä tai saapua pois keskikohdasta ennen kuin leuat sulkeutuvat. Tuen tai pesän on muodostettava säteittäinen asento, kun taas aksiaalinen pysäytin ohjaa pituussuuntaista sijaintia. Leukojen kosketuksen on sitten säilytettävä tämä asento vahingoittamatta suojattuja pintoja tai työntämättä osaa uuteen asentoon. Testaa pienimmät ja suurimmat sallitut osat sekä epäedullisimmat pinnan kunto; kirjaa ylös tyhjät, osittaiset ja vinot tarttumat sekä onnistuneet nostot.
Laitteistoraja lisää erilaisen rajoitteen
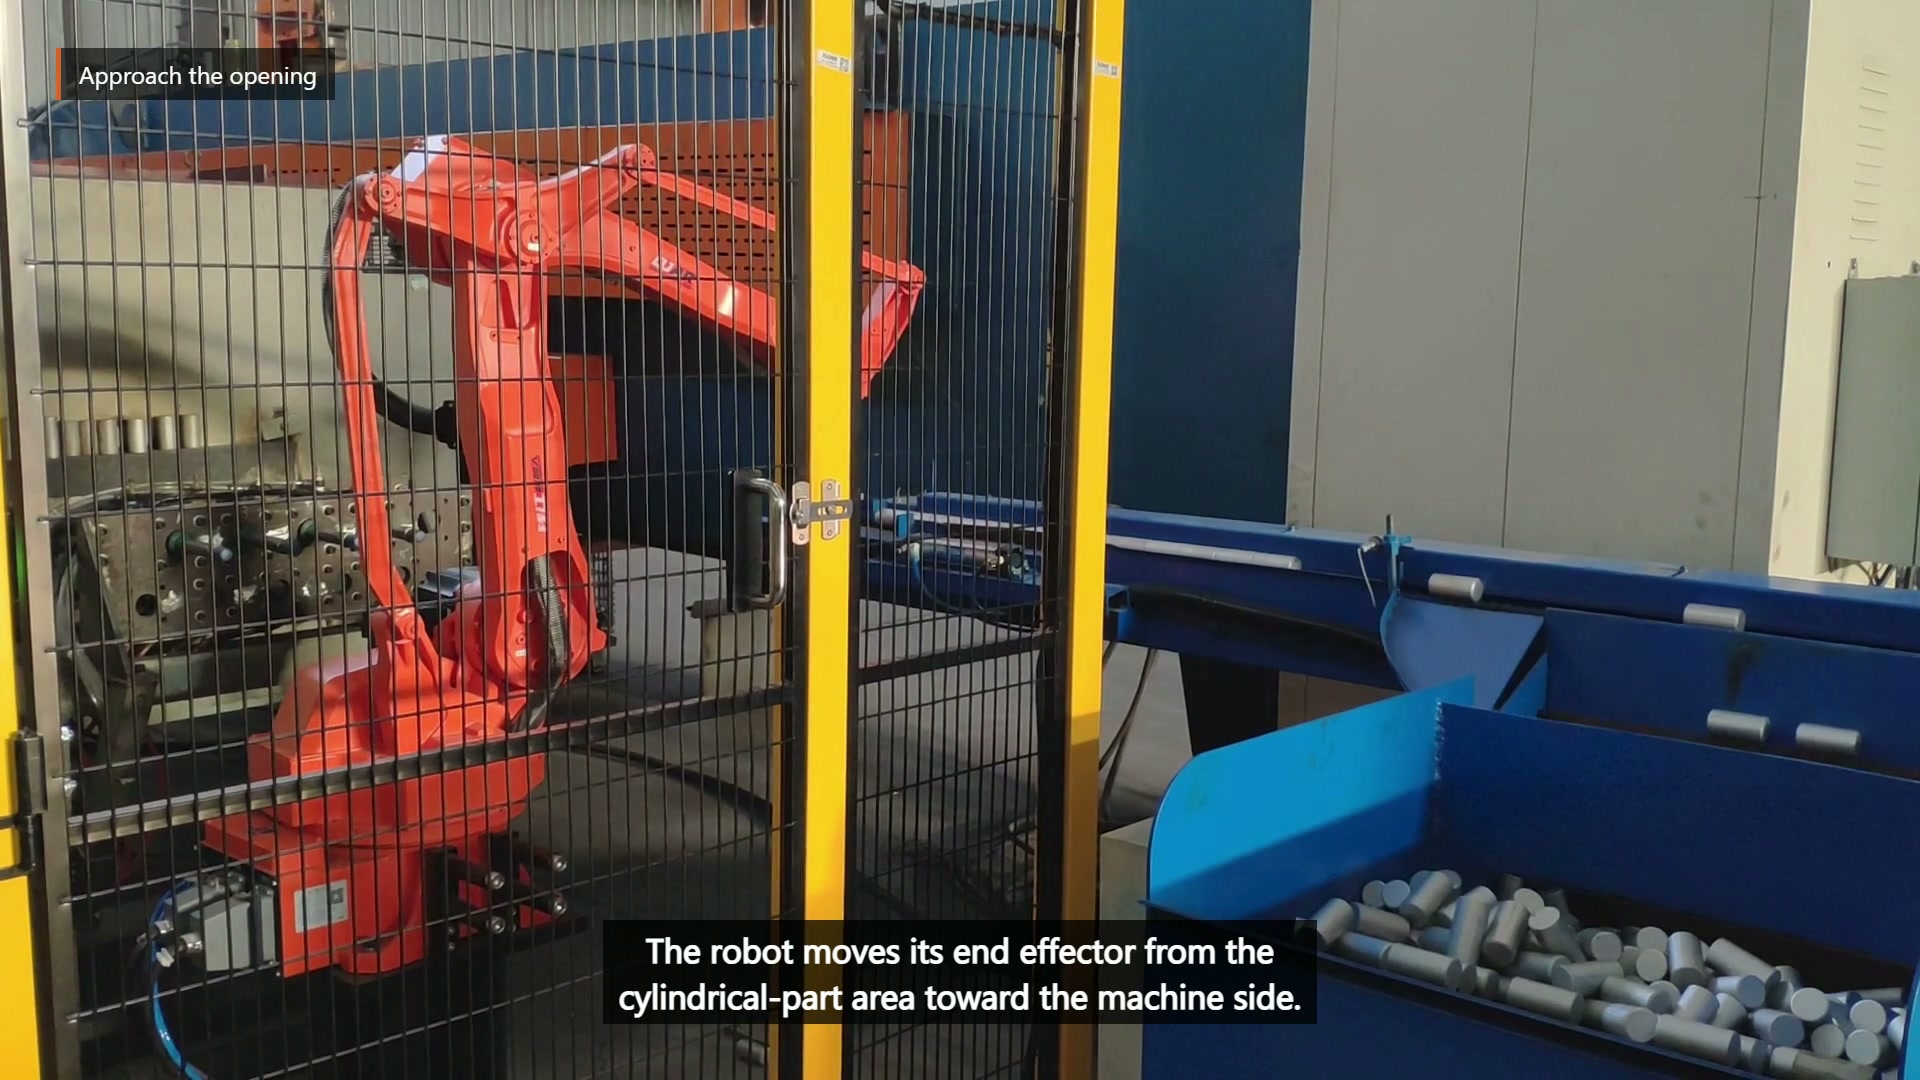
Klo 00.25.50 robotti liikkuu kohti sinistä suljettua laitetta sylinterimäisten osien alueen vieressä.
Sisäänpääsy riippuu sovitusta valmiustilasta ja riittävästä tilasta tarttujalle, pidetylle sylinterille ja vetäytymisreitille. Kiinteä viive ei voi todistaa, että sisäinen liike on pysähtynyt, pääsy on käytettävissä tai luovutusasento on valmis. Robotin poistumisalueen on katettava pidetty osa ja työkalu, ei vain varren laippa.
| Kysymys | Noutoliitäntä | Laitteiden käyttöliittymä |
|---|---|---|
| Mikä korjaa asennon? | Radiaalinen tuki ja aksiaalinen pysäytin | Määritelty luovutuspaikka |
| Mikä vahvistaa valmiuden? | Osa paikallaan ja oikein paikallaan | Pääsy saatavilla ja vastaanottava valtio vahvistettu |
| Mikä tilavuus tarvitsee tyhjennyksen? | Leuan lähestymistapa naapuriosien ympärille | Työkalu, sylinteri ja täydellinen vetäytymisreitti |
| Mikä epäonnistuminen vaatii korjaamista? | Puuttuva, vierivä tai epätäydellinen pito | Estetty pääsy, hylätty luovutus tai selvityksen epäonnistuminen |
Rajapinnat tulisi validoida erikseen ennen kuin ne mitataan yhdeksi sykliksi. Tämä estää laitteen pysähdyksen virheellisen diagnosoinnin tarttujaongelmaksi tai epävakaan noston peittymisen lisävälyksen alle alavirran puolella.
Palautustestit paljastavat, mikä käyttöliittymä menetti hallinnan
Poista osa esityksestä, aseta se pahimpaan sallittuun aksiaalisiirtymään, kyseenalaista tartuntavarmistusta, pidätä laitteen valmiustila ja estä luovutus kontrolloiduissa kokeissa. Jokainen ehto tarvitsee turvallisen pitopisteen ja nollausreitin, joka säilyttää tiedon siitä, kantaako robotti osaa.
Konseptikatsauksessa on annettava osan piirustus, halkaisija- ja pituusalue, massa ja suojatut pinnat, esitystapa, tuki ja sisääntuleva vaihtelu, laitteiden avaus- ja ohjaustilat, luovutuspaikka, palautusodotukset ja edustavat osat. Lähetä nämä syötteet EVST-konseptin arviointia varten → tai sähköpostitse sales@evsrobot.com.
Materiaali tukee lieriömäisten osien käsittelyä suljettujen laitteiden vieressä; lopulliset työkalut, ohjaimet, suojaus ja hyväksyntä riippuvat projektin validoinnista.