
Kun automaattinen ruuvimeisseli jättää ruuvin ajoittain liian jännittyneeksi, on tärkeää selvittää, mistä kohtaa järjestys ensimmäisen kerran poikkeaa normaalista. Puuttuva ruuvi nostettaessa, väärin linjattu sisäänmeno ja epänormaali vastus alaskiristyksen aikana edellyttävät erilaisia muutoksia. Lopullisen vääntömomentin nostaminen ennen näiden vaiheiden erottamista voi jättää alkuperäisen syyn koskemattomaksi.
Noudata kiinnittimen ohjeita ennen kiristysohjelman säätämistä
Esimerkissä työkalu liikkuu ruuvin esittelyaseman ja renkaanmuotoisen metallikomponentin ympärillä olevien paikkojen välillä. Lähikuvassa työkalu lähestyy esittelyasemaa; laajemmassa kuvassa se laskeutuu ja nousee työkappaleen yläpuolelle.
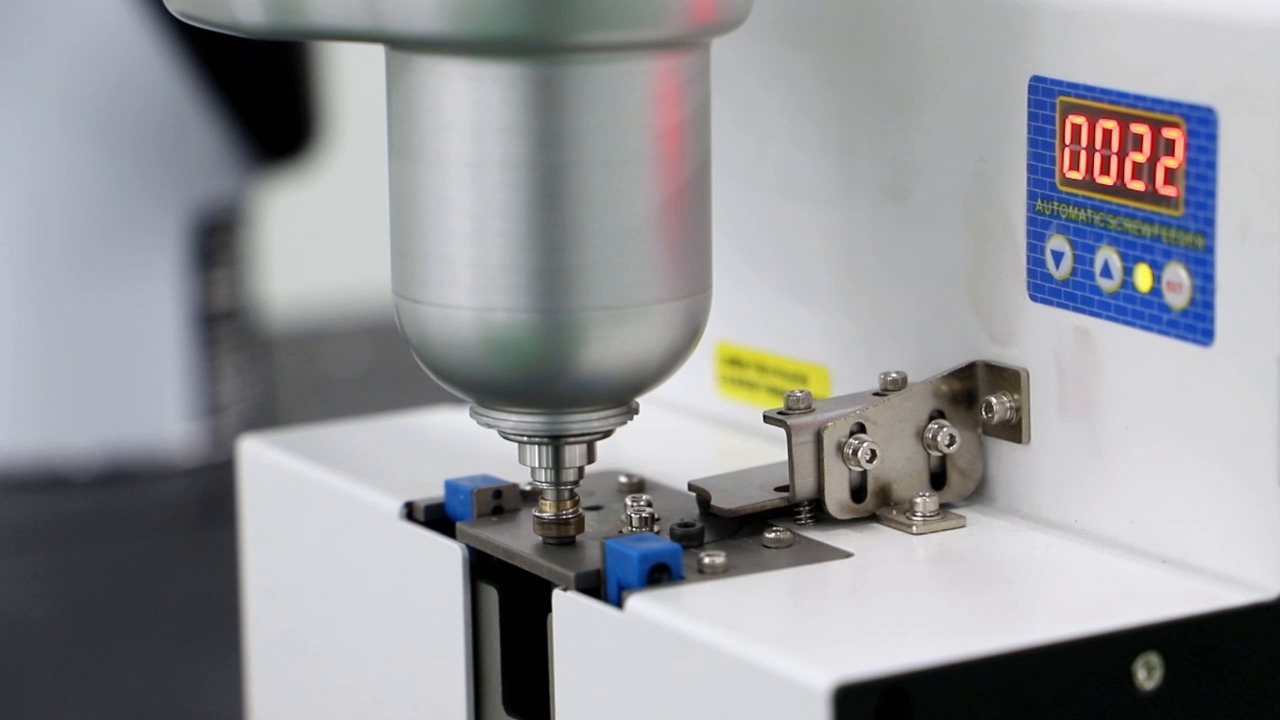
00:10 — Työkalu lähestyy kiinteää ruuvin esittelyasentoa.
Samankaltaisessa projektissa aloitamme vaiheittaisella kokeella käyttäen ehdotettua ruuvia, työkalua ja työkappaletta. Ensimmäinen kysymys on, saavuttaako kiinnitin seuraavan vaiheen aiotussa asennossa. Vasta sen jälkeen, kun se on toistettavissa, kiristyssäädöllä on hyödyllinen konteksti.
| Ensimmäinen havaittu ongelma | Mitä tarkistaa ennen asetusten muuttamista | Oikeudenkäynti, joka erottaa syyn |
|---|---|---|
| Yksikään ruuvi ei ulotu työkaluun | Esittelyasento, ruuvien suuntaus ja työkalun kiinnitys | Toista nouto oikeilla tuotantokiinnikkeillä, myös täydennyksen jälkeen |
| Ruuvi hankitaan, mutta katoaa siirron aikana | Säilytysjärjestely ja siirtoliike | Tarkkaile kiinnitintä nostosta lähestymistapaan asti sen sijaan, että tarkistaisit vain syöttölaitteen |
| Vastustus ilmenee sisäänpääsyn alkaessa | Reiän kohdistus, ohjaus ja työkappaleen tuki | Vertaa oikein sijoitettua näytettä sovittuun näytteeseen kontrolloidussa kokeessa |
| Pää pysyy korkealla työkalun pysähtymisen jälkeen | Sisäänmenon olosuhteet, reiän/kierteen kunto ja todellinen istuvuus | Vertaa fyysistä liitosta saatavilla oleviin syvyys- tai kiristystietoihin; käytä tunnettuja viallisia näytteitä ehdotetun hylkäyksen testaamiseen. |
Taulukossa kuvataan diagnostisia yrityksiä, ei tallenteessa havaittuja vikoja.
Nouto- ja imuruokinta vaativat erilaiset todisteet
Asema, joka tarjoaa työkalulle ruuvin kerättäväksi, eroaa järjestelmästä, joka puhaltaa ruuveja letkun kautta suukappaleeseen. Kiinnittimen geometria ja saavutettava tila vaikuttavat siihen, mikä vaihtoehto on sopiva. Pyydämme mieluummin kokeita oikealla ruuvilla ja sen odotettavissa olevalla syöttökunnossa kuin hyväksymme demonstraation helpommalla korvikkeella.
Tarkkaile noutokokeessa, mitä tapahtuu työkalun poistuttua asemalta: toistettavissa olevalla esityspisteellä on vain vähän arvoa, jos kiinnitintä ei säilytetä siirron aikana. Sisällytä testisuunnitelmaan täydennys ja puuttuvan kiinnittimen tilanne, jotta palautustoimenpiteet on määritelty.
Varmista sisäänpääsy ennen maalin tuomitsemista
Terän on oltava kosketuksissa ruuviin, kun ruuvi menee reikään aiottuun suuntaan. Siirtynyt komponentti, sopimaton ohjain tai riittämätön tuki voivat häiritä tätä suhdetta. Aksiaalinen kompensaatio on myös työkaluvalinta, joka arvioidaan varsinaisen liitoksen kanssa, eikä se ole lupa pakottaa ruuvia väärin kohdistettuun reikään.
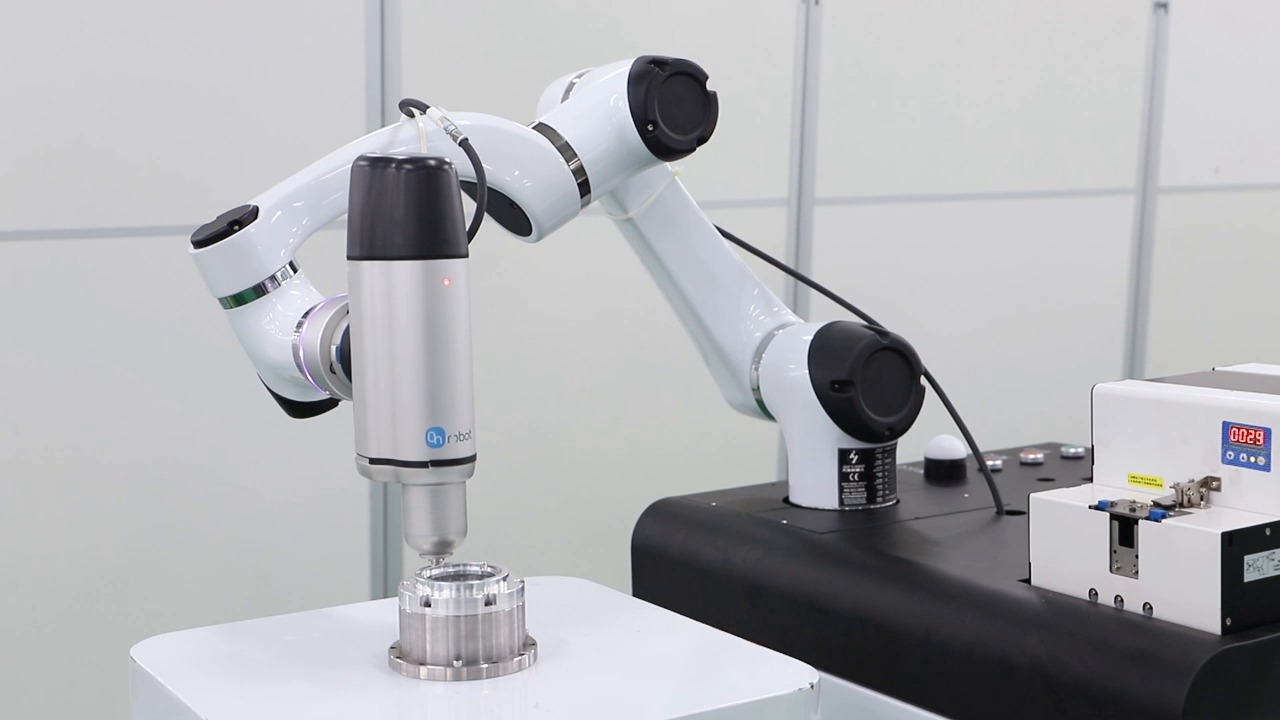
00:29 — Pystysuora työkalu lasketaan yhteen komponentin ympärillä olevista asennoista.
Jos ruuvi kohtaa vastusta aikaisin, tarkasta näyte sen sijaan, että vain lisäisit voimaa tai vääntömomenttia. Liitoksessa, jossa on olemassa oleva kierre, mahdollisia syitä ovat virheellinen kohdistus, vaurioituneet tai likaiset kierteet ja riittämätön reiän syvyys. Pelkkä lopullinen vääntömomentin arvo ei kerro, kumpi tapahtui. Jos ehdotettu laite mittaa kulmaa tai syvyyttä, määritä asiaankuuluvat ikkunat käyttämällä todellista liitosta ja vertaa niitä fyysiseen tulokseen.
Hyväksy vikailmoitus sekä normaali toiminta
Sovimme asiakkaan ja työkalutoimittajan kanssa pienestä joukosta edustavia vikoja: puuttuva kiinnitin, sovittu syöttövirhe ja tunnettu irtonainen liitos, jos liitos on sovellettavissa. Osoita, mitä solu havaitsee, mitä se pysäyttää ja mikä toimenpide mahdollistaa tuotannon jatkumisen. Uudelleenyrityksen on noudatettava määriteltyä palautusmenetelmää; saman komennon toistaminen ei ole diagnoosi.
Erillinen ruuvinväännintyökalun ja suojuksen asettelun tarkastelu ottaa huomioon pääsyn asennukseen ja virheiden käsittelyyn. Tämä vaiheittainen kokeilu lisää prosessikysymyksen: missä luovutuskohdassa kiinnitin lakkaa toimimasta tarkoitetulla tavalla?
EVST-sovelluskeskustelua varten anna ruuvien ja reikien tiedot, työkappaleen piirustukset, valokuvat todellisesta viasta, syöttömenetelmä ja kiristysohjaimelta saatavilla olevat signaalit. Näiden tietojen avulla voimme keskustella työkalun, kiinnittimen ja syöttölaitteen rajapinnoista havainnollistettavissa olevien vikojen yhteydessä.