
By EVST:n toimituskunta · Arvostelija EVST:n toimituskunta · Viimeksi päivitetty 9. lokakuuta 2026 · Toimituksellinen käytäntö · Oikaisupolitiikka · Ehdot
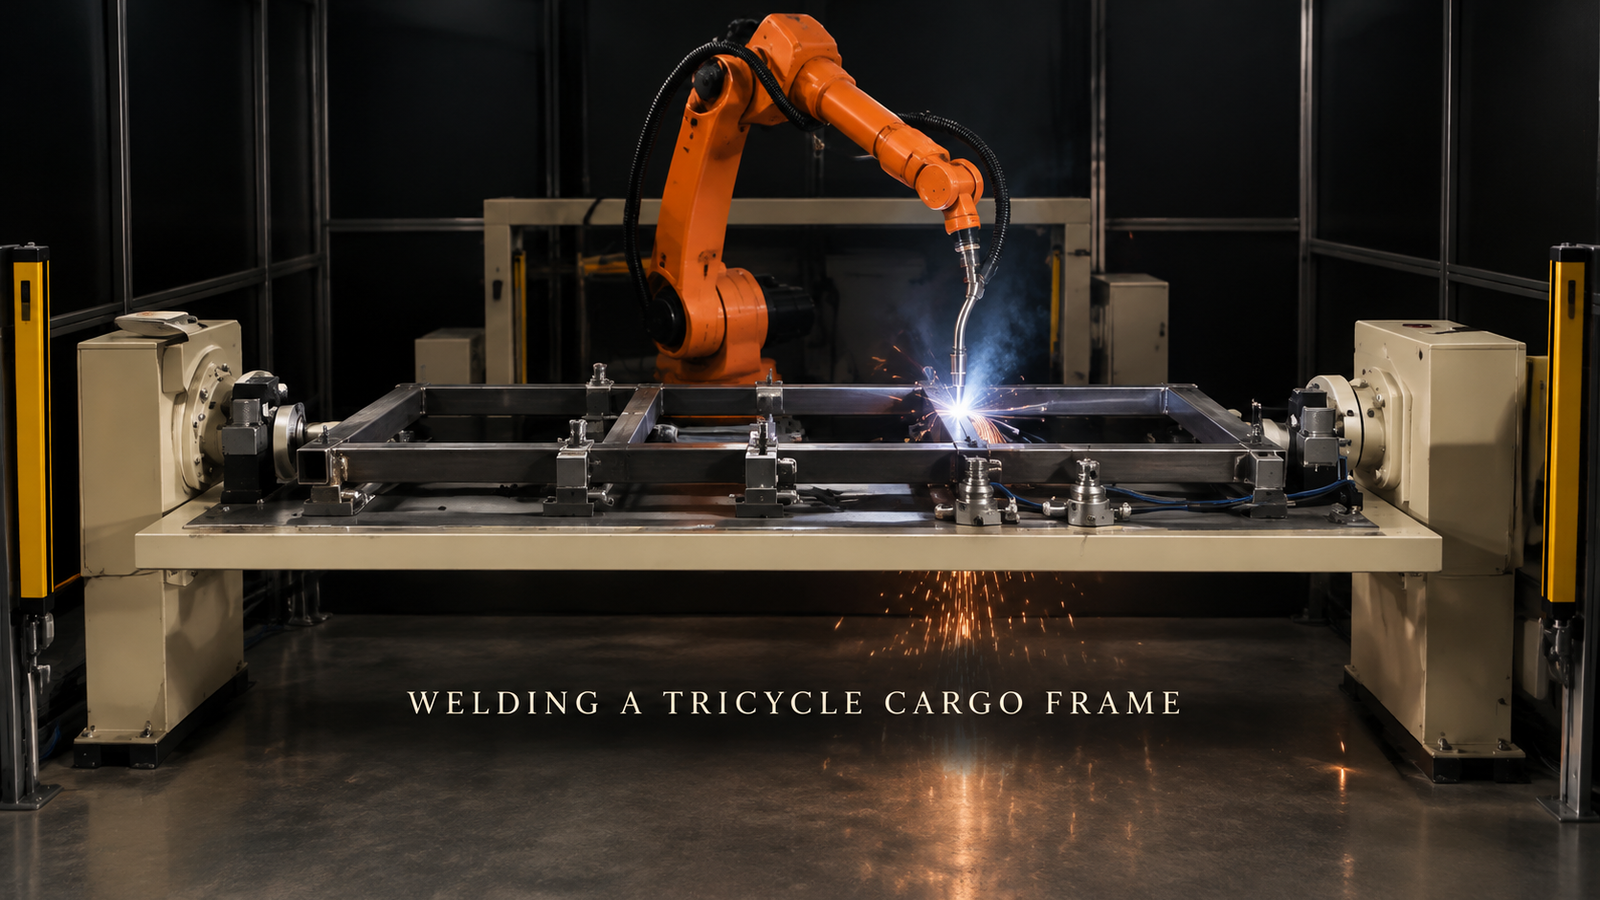
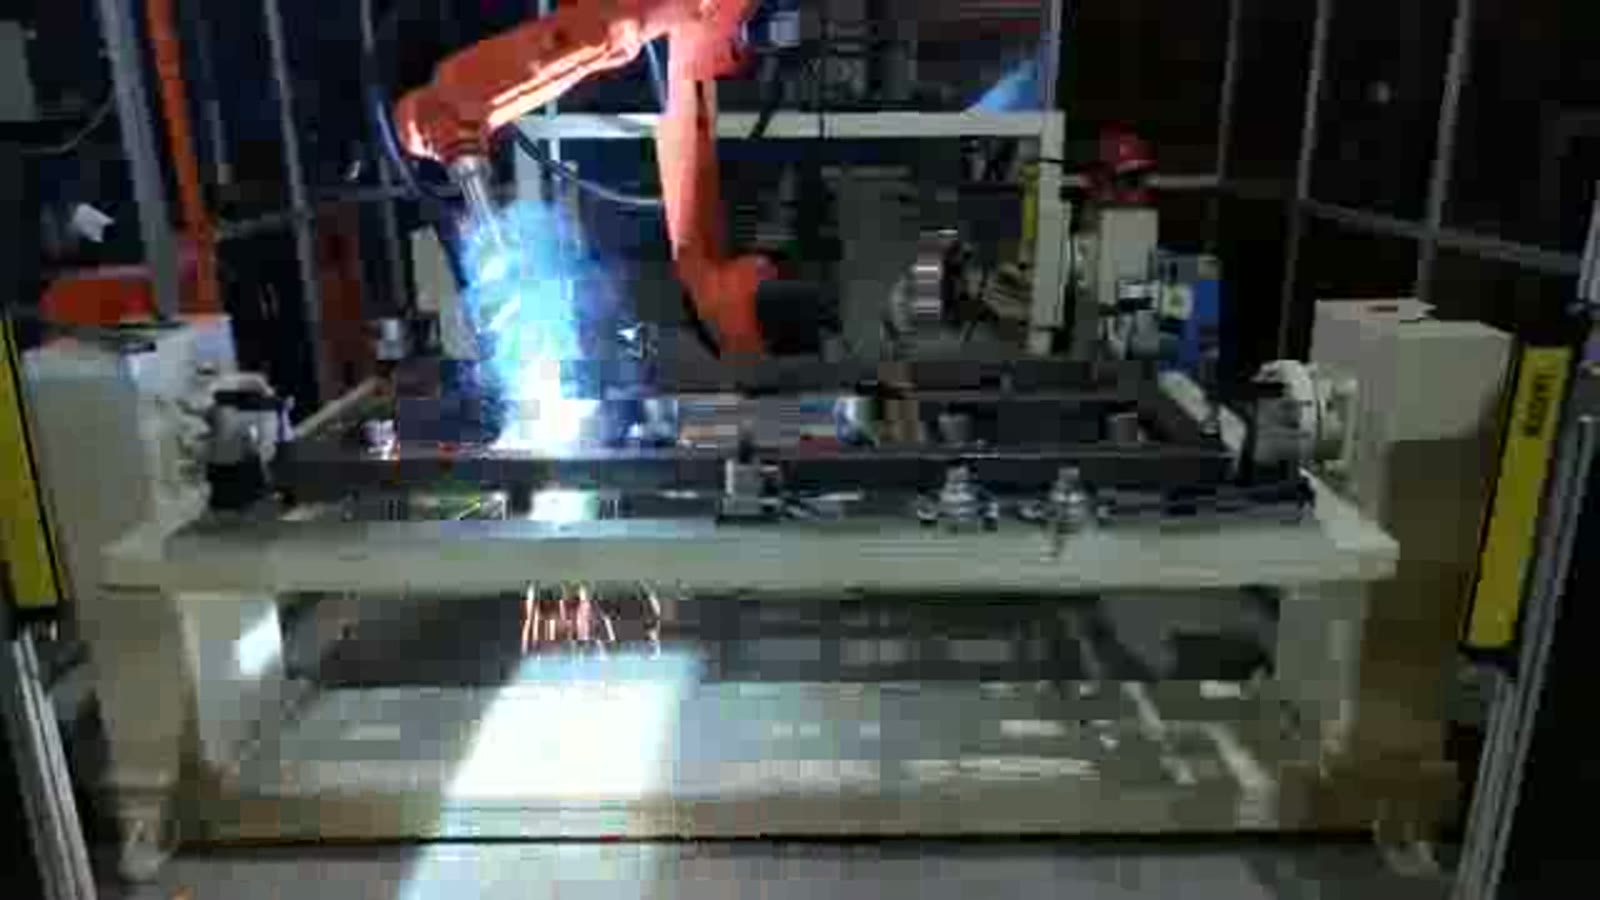
Suorakaiteen muotoinen teräsputkirunko, kuten kolmipyöräisen kuormalavan runko, voidaan hitsata yhdellä robotilla yhdessä solussa, kun kolmeen kysymykseen vastataan ennen kuin kukaan ohjelmoi hitsauspolkua: miten kukin putki sijoitetaan ja kiinnitetään, missä järjestyksessä liitokset hitsataan ja mitä tapahtuu rungon toisella puolella olevalle hitsille. Robotin ulottuvuus ja polttimen valinta ovat tärkeitä, mutta ne seuraavat näistä vastauksista. Tässä kuvatussa solussa on yksi hitsausrobotti, joka työskentelee tasaisen rungon päällä, joka on pitkän kiinnittimen päällä liitos liitoksen perään.
Suunnitteletko putkirunkohitsaussolua? Lähetä meille rungon piirustus liitosluetteloineen, putkikoineen ja päivittäisine tuotantomäärineen, ja vastaamme kennokonseptilla ja sykliaika-arviolla.
Lue piirustus hitsauskelpoisuustestinä
Teräsputkesta rakennetussa rungossa on useita liitoksia. Jokainen liitos on löydettävä, lyötävä ja viimeisteltävä käsin vuorollaan, mikä on hidasta, ja yhden hitsauksen lämpö pyrkii vetämään koko rungon pois suorakulmasta ennen kuin seuraava on valmis. Robottisolun on poistettava molemmat ongelmat, ja piirustus jo kertoo, kuinka vaikeaa se tulee olemaan:
| Kehyksen ominaisuus | Mitä se tarkoittaa solulle |
|---|---|
| Kaikkiin niveliin pääsee käsiksi yhdeltä puolelta | Tasainen valaisin ja yksinkertainen asettelu voivat riittää |
| Liitokset kaukaisimmalla puolella | Päätä uudelleensuunnittelun, toisen kiinnityksen tai paikoituslaitteen välillä |
| Putken leikkauspituus vaihtelee | Tiukemmat pysäyttimet tai sauman tunnistus |
| Useita runkovaihtoehtoja | Säädettävät tai vaihdettavat puristinpalat |
| Hyvin vähän niveliä | Manuaalinen jigi voi jäädä halvemmaksi |
Alla olevat osiot seuraavat rivejä, jotka ratkaisevat useimpia projekteja: paikantaminen, käyttö ja järjestys.
Jokainen putki tarvitsee yhden kiinteän paikan
Tässä kuvatussa kennossa suorakaiteen muotoinen runko, jossa on useita poikkiputkia, makaa tasaisesti pitkän kiinnittimen päällä. Kiinnitin on kahden päätyjalustan välissä, yksi kummassakin päässä, rivi puristuspalkkeja painaa putkia alas ja oranssi kuusiakselinen hitsausrobotti langansyöttöpolttimella seisoo rungon takana.
Robottipoltin toistaa opetettua reittiä. Jos putki asettuu hieman eri tavalla kehyksen välillä, poltin saapuu liitokseen, joka ei ole aivan ohjelman odottamassa paikassa. Putket leikataan ja taivutetaan tietyllä toleranssilla, joten kiinnittimellä on kaksi tehtävää: asettaa jokainen putki samaan paikkaan ja pitää se siellä, kun lämpö vaikuttaa siihen. Yleisesti ottaen kolme yksityiskohtaa ratkaisee, toimiiko se:
- Jokainen putki on viitattu. Sivuputki, jota vain painetaan alas eikä mikään estä sen liukumista pituussuunnassa, vaeltelee edelleen. Jokainen putki tarvitsee pysäyttimen ja puristimen.
- Soihtu pitää reitin. Puristin, joka pitää liitoksen täydellisesti kiinni, mutta asettuu juuri sinne, minne polttimen on mentävä, on suunnitteluvirhe. Puristimet kuuluvat liitoksen viereen, eivät sen lähestymislinjalle.
- Sovitusta tarkistetaan, ei oletetaan. Jos liitoksen rako vaihtelee kehyksestä toiseen, kiinteä reitti ei täytä sitä tasaisesti. Sauman tunnistus tai kosketustunnistus on yleinen vaihtoehto tällaisessa tapauksessa.
Pääsy: vain toiselle puolelle tai suunnitelma toiselle puolelle
Tämän kennon runko pysyy tasaisena ensimmäisestä liitoksesta viimeiseen, joten jokaiseen liitokseen päästään yhdeltä puolelta. Tämä pitää asettelun yksinkertaisena. Monet oikeat rungot eivät ole sellaisia. Jos jotkut hitsausliitokset osuvat alapuolelle, on olemassa kolme yleistä vaihtoehtoa:
- suunnittele liitos tai runko uudelleen siten, että kaikkiin hitsaussaumoihin pääsee käsiksi ylhäältäpäin;
- kiinnitä runko toisen kerran, mikä lisää käsittelyä ja toista sijaintia;
- kanna kiinnitintä asennoittimella kahden päätyjalustan välissä siten, että hallittu käännös tuo kaukaisen puolen polttimen luo.
Jokaisella on hintansa. Asennoitin tarkoittaa, että puristimien on pidettävä runkoa paikallaan sen käännettynä, polttimen ja kaapeleiden on oltava irti rungosta sen kääntyessä ja kääntyvä pyyhkäisy vie lattiatilaa. Onko se hintansa arvoinen, riippuu siitä, kuinka monta liitosta on vastakkaisella puolella. Tämä lukumäärä on ensimmäinen asia, joka löytyy piirustuksesta.
Järjestys: nähty järjestys ja minkä tahansa järjestyksen taustalla oleva yleinen sääntö
Tässä on robotin työskentelyjärjestys. Jokaisen liitoksen jälkeen poltin nousee ja siirtyy seuraavaan, kipinöiden pudotessa alapuolelle.
- Aluksi se vuorottelee rungon vasemmalla ja oikealla puolella olevien nivelten välillä, yhden tällä puolella, sitten yhden toisella.
- Sitten se työskentelee liitos liitokselta kohti keskustaa ja hitsaa liitoksen oikeanpuoleisimmasta päästä kerran matkan varrella.
- Viimeisenä tulevat rungon keskellä olevat liitokset.
Erikseen yleisenä periaatteena voidaan todeta, että jokainen hitsaus kutistuu jäähtyessään ja vetää naapureitaan itseään kohti. Jos ensin hitsataan useita liitoksia rungon toiselle puolelle, kehys voi taipua kyseistä puolta kohti riippumatta siitä, kuinka tiukasti se on kiinnitetty, ja se voi joustaa vapautettaessa. Hitsausjärjestys vaikuttaa siis vääristymiin, ja tietyn kehyksen oikea järjestys riippuu sen geometriasta ja se on todistettava koekehyksillä, ei piirustuksesta oletettavasti. Robotilla on tässä yksi etu: kun järjestys on valittu, se toistetaan identtisesti jokaisessa kehyksessä, joten vääristymästä tulee tasainen ja helpompi korjata kiinnittimessä.
Valoverhot ja sisään- ja uloskäynti
Keltaiset valoverhot seisovat pylväiden varassa hitsaushuoneen molemmin puolin. Yleensä valoverho on johdotettu siten, että kenno pysähtyy, kun joku ylittää sen, ja tämä asettaa rajoituksia asettelulle, koska kehysten on silti päästävä sisään ja ulos. Päätä, mihin käyttäjä lataa kiinnittimen ja mistä valmiit kehykset lähtevät, ja tarkista, että tämä reitti ei kulje valokaaren ja kipinän alueen läpi. Se, mikä pysäyttää verhon laukaisimet ja miten kenno käynnistyy uudelleen, kuuluu suunnitteluun alusta alkaen.
Lyhyitä vastauksia kehysten ostajille
Voiko yksi kenno hitsata useamman kuin yhden kehyksen? Kyllä, jos kiinnitysosaa voidaan muuttaa tai säätää ja kunkin variantin liitosluettelo on tiedossa. Lähetä kaikki variantit, ei vain pääversiota.
Tarvitsemmeko asennoitsijan? Vain jos hitsauskohdat osuvat paikkoihin, joihin poltin ei yletä rungon ollessa tasainen. Laske ensin kaukaisemman puolen liitokset.
Löytääkö robotti nivelen itse? Kiinteä reitti riippuu kiinnittimestä; jos sovitus vaihtelee, voidaan lisätä tunnistus. Tämä riippuu putkistasi, ei robotista.
Piirustuksesi on lähtökohta
Lähetä kehyspiirustus, johon on merkitty liitosluettelo, putkien koot ja seinämän paksuus, kuinka monta kehää tarvitset päivässä ja kaikki liitokset, joiden tiedät olevan vaikeasti saavutettavissa. Näiden avulla voimme ehdottaa kennoa ja arvioida sykliajan.
Oletko valmis puhumaan kehyksesi kautta? Ota yhteyttä täältä tai kirjoita osoitteeseen sales@evsrobot.com.
Tässä artikkelissa kuvataan, kuinka yksi robotti toimii litteän putkirungon päällä, ja esitetään tällaisten kennojen yleiset suunnitteluperiaatteet; siinä ei mainita hitsausparametreja, putkikokoja tai sykliaikaa.