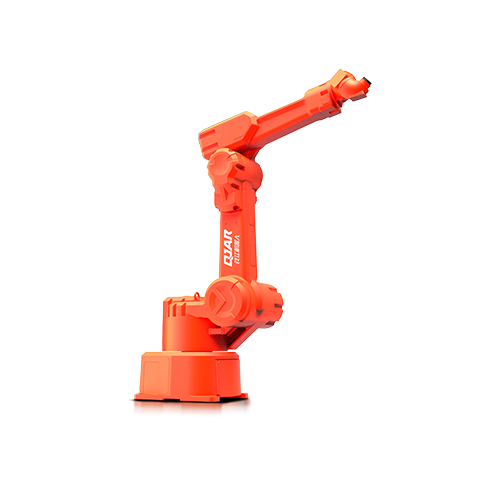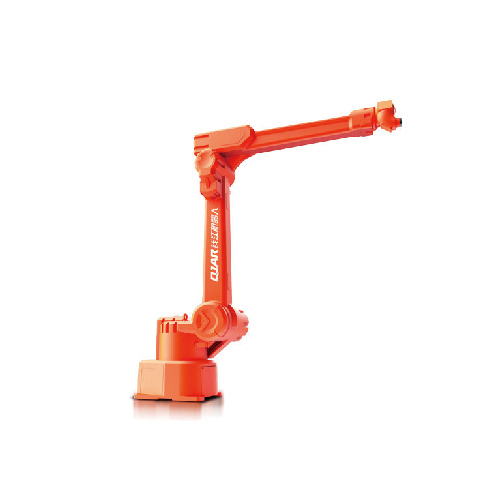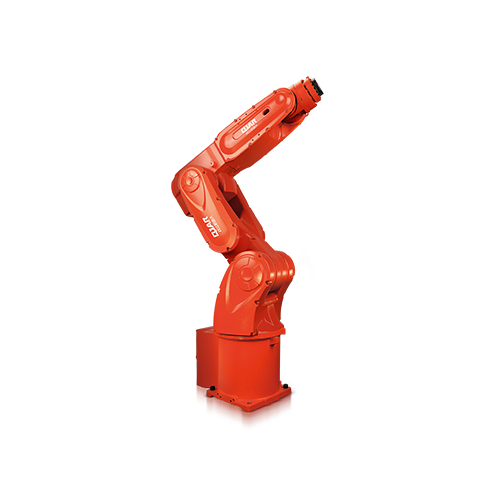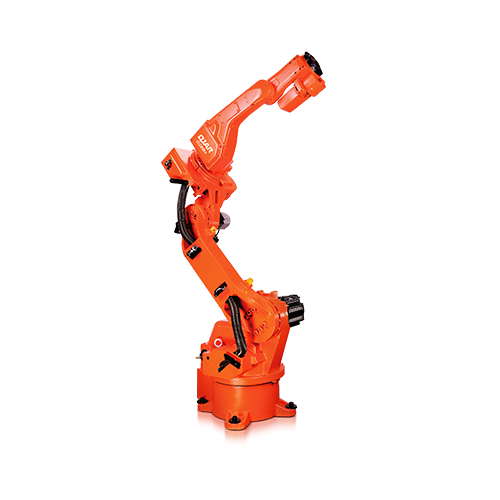
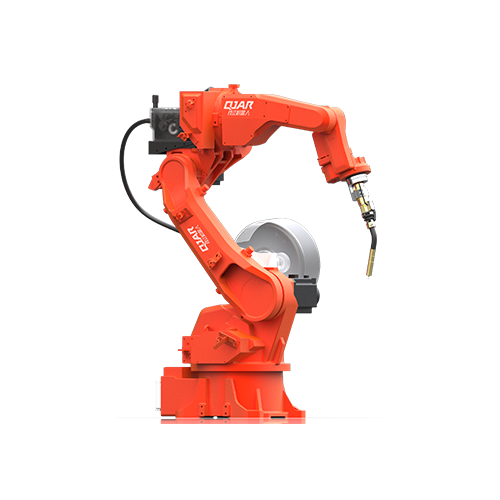
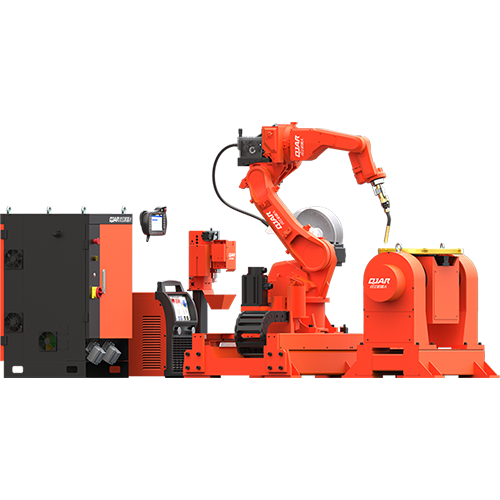
| Malli | QJRH4-1A | |
| Akselinumero | 6 | |
| hyötykuorma | 4kg | |
| Toista paikannus | ± 0.03mm | |
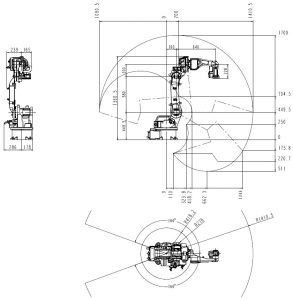
| Max Armspan | 1410.5mm | |
| Motion Range | J1 | ± 168º |
| J2 | ﹢150º,﹣89º | |
| J3 | ﹢85º,﹣111º | |
| J4 | ± 167º | |
| J5 | ﹢58º,﹣217º | |
| J6 | ± 360º | |
| Maksiminopeus | J1 | 201./s |
| J2 | 201./s | |
| J3 | 235./s | |
| J4 | 350./s | |
| J5 | 355./s | |
| J6 | 481./s | |
| Sallittu vääntömomentti | J4 | 10.51N.m |
| J5 | 10.51N.m | |
| J6 | 2.94N.m | |
| Inertia hetki | J4 | 0.38 kg.m² |
| J5 | 0.38 kg.m² | |
| J6 | 0.03 kg.m² | |
| Robotin kehon paino | 150kg | |
| Virtakapasiteetti | 2.7VA | |
| kaappi Koko | 580 * 600 * 960mm | |
| kaappi Paino | 130kg | |
| Lähde | Kolmivaiheinen nelijohdin | |
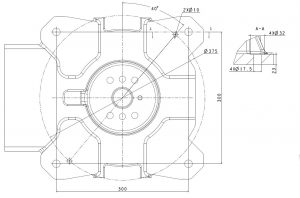
| Lomakkeen asennus | Maa, katto | |
| Hakemus | Hitsaus | |