10kg hyötykuorma 1671mm ulottuvuus Robottivarsi QJR10-1

  • Rakenne on erittäin kompakti, joustava asennus maahan tai käänteiseen asentoon.
  • 6-akselinen robotti, jossa on suuri työtila, suuri käyntinopeus, korkea toistuva paikannustarkkuus, sopii ruiskutukseen, lastaamiseen ja purkamiseen, käsittelyyn, lajitteluun, kokoonpanoon ja muihin monenlaisiin sovelluksiin.
  • Toistuva paikannustarkkuus: ±0.05 mm
  • Kädenväli: 1410.5 mm
  • Hyötykuorma: 10kg

Tietokannan lataus

3D piirustukset

Huoltokäsikirjat

Ohjeet

Tekniset parametrit

Malli QJR10-1
Akselinumero 6
hyötykuorma 10kg
Toista paikannus ± 0.05mm
Max Armspan 1671mm
Motion Range J1 ± 172º
J2 ﹢166º,﹣107º
J3 ﹢83º,﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Maksiminopeus J1 172./s
J2 172./s
J3 183./s
J4 430./s
J5 430./s
J6 584./s
Sallittu vääntömomentti J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Inertia hetki J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Robotin kehon paino 250kg
Virtakapasiteetti 3.3KVA
kaappi Koko 580 * 600 * 960mm
kaappi Paino 130kg
Lähde Kolmivaiheinen nelijohdin
Lomakkeen asennus Maa, katto
Hakemus Hitsaus, maalaus, lastaus ja purku, käsittely, lajittelu, kokoonpano jne.

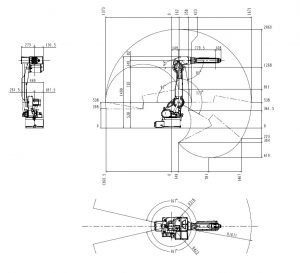
Robotin kokonaismitta- ja liikealueen piirustus

10kg hyötykuorma 1671mm robottivarsi QJR10-1 liikealuepiirustus

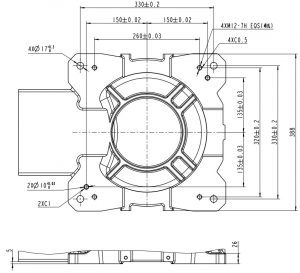
Robottijalustan asennuksen mittapiirustus

10kg hyötykuorma 1671mm robottivarsi QJR10-1 pohjakiinnityksen mittapiirustus

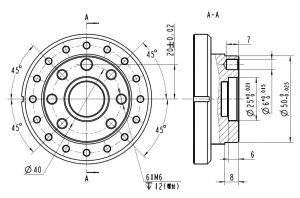
Robotin pään asennuksen mittapiirustus

10kg hyötykuorma 1671mm robottivarsi QJR10-1 päätyasennuksen mittapiirustus

EVST-logo
Yksityisyydensuoja

Tämä sivusto käyttää evästeitä, jotta voimme tarjota sinulle parhaan käyttökokemuksen. Evästeiden tiedot tallennetaan selaimeesi ja suorittavat sellaisia ​​toimintoja, kuten tunnistamisen, kun palataan sivustoomme ja auttaa ryhmäämme selvittämään, mitkä sivustosi osuudet ovat kiinnostavia ja hyödyllisiä.