
Valitse kameran asettelu vasta lueteltuasi ominaisuudet, joiden on oltava näkyvissä, ja asennot, jotka ne paljastavat. Kiinteä kamera on vahva vaihtoehto, kun robotti tai lava voi esittää kaikki vaaditut ominaisuudet toistuvasti käytännön näkökentän sisällä. Robottiin asennettu kamera ansaitsee arvioinnin, kun näkökulmien on liikuttava kappaleen ympäri tai siirryttävä paikalliseen katselualueeseen. Kumpikaan vaihtoehto ei ole luonnostaan tarkempi: kiinnitysjäykkyys, työskentelyetäisyys, este, valaistus, kalibrointi ja tarkastusmenetelmä määräävät edelleen, täyttääkö sovellus hyväksymiskriteerit.
Aloita näkymäluettelosta, älä kamerakiinnikkeestä
Merkitse jokainen päätöstä ohjaava ominaisuus: ulkoreuna, syvennys, reikä, nimi tai kahden ominaisuuden välinen mitta. Kirjaa jokaiselle ominaisuus ylös katselusuunta, sallittu työskentelyetäisyys, valaistuksen saatavuus ja kaikki, mikä voi peittää sen. Tämä paljastaa todellisen arkkitehtuurikysymyksen. Jos osa voidaan suunnata uudelleen siten, että jokainen tarvittava näkymä saavuttaa yhden vakaan kuvausalueen, osan siirtäminen kiinteän kameran ohi voi riittää. Jos tarvittava näkymä jää piiloon geometrian tai kiinnittimien taakse, näkökulman siirtäminen voi olla lisäintegraatiotyön arvoista.
Vaikea ominaisuus tulisi testata ensin. Asettelu, joka kuvaa helppoja yläpintoja, mutta jättää huomiotta hyväksynnässä käytetyn yhden upotetun reunan, ei ole vähentänyt projektin riskiä.
Mitä kiinteän kameran asettelu edellyttää käsittelyjärjestelmältä
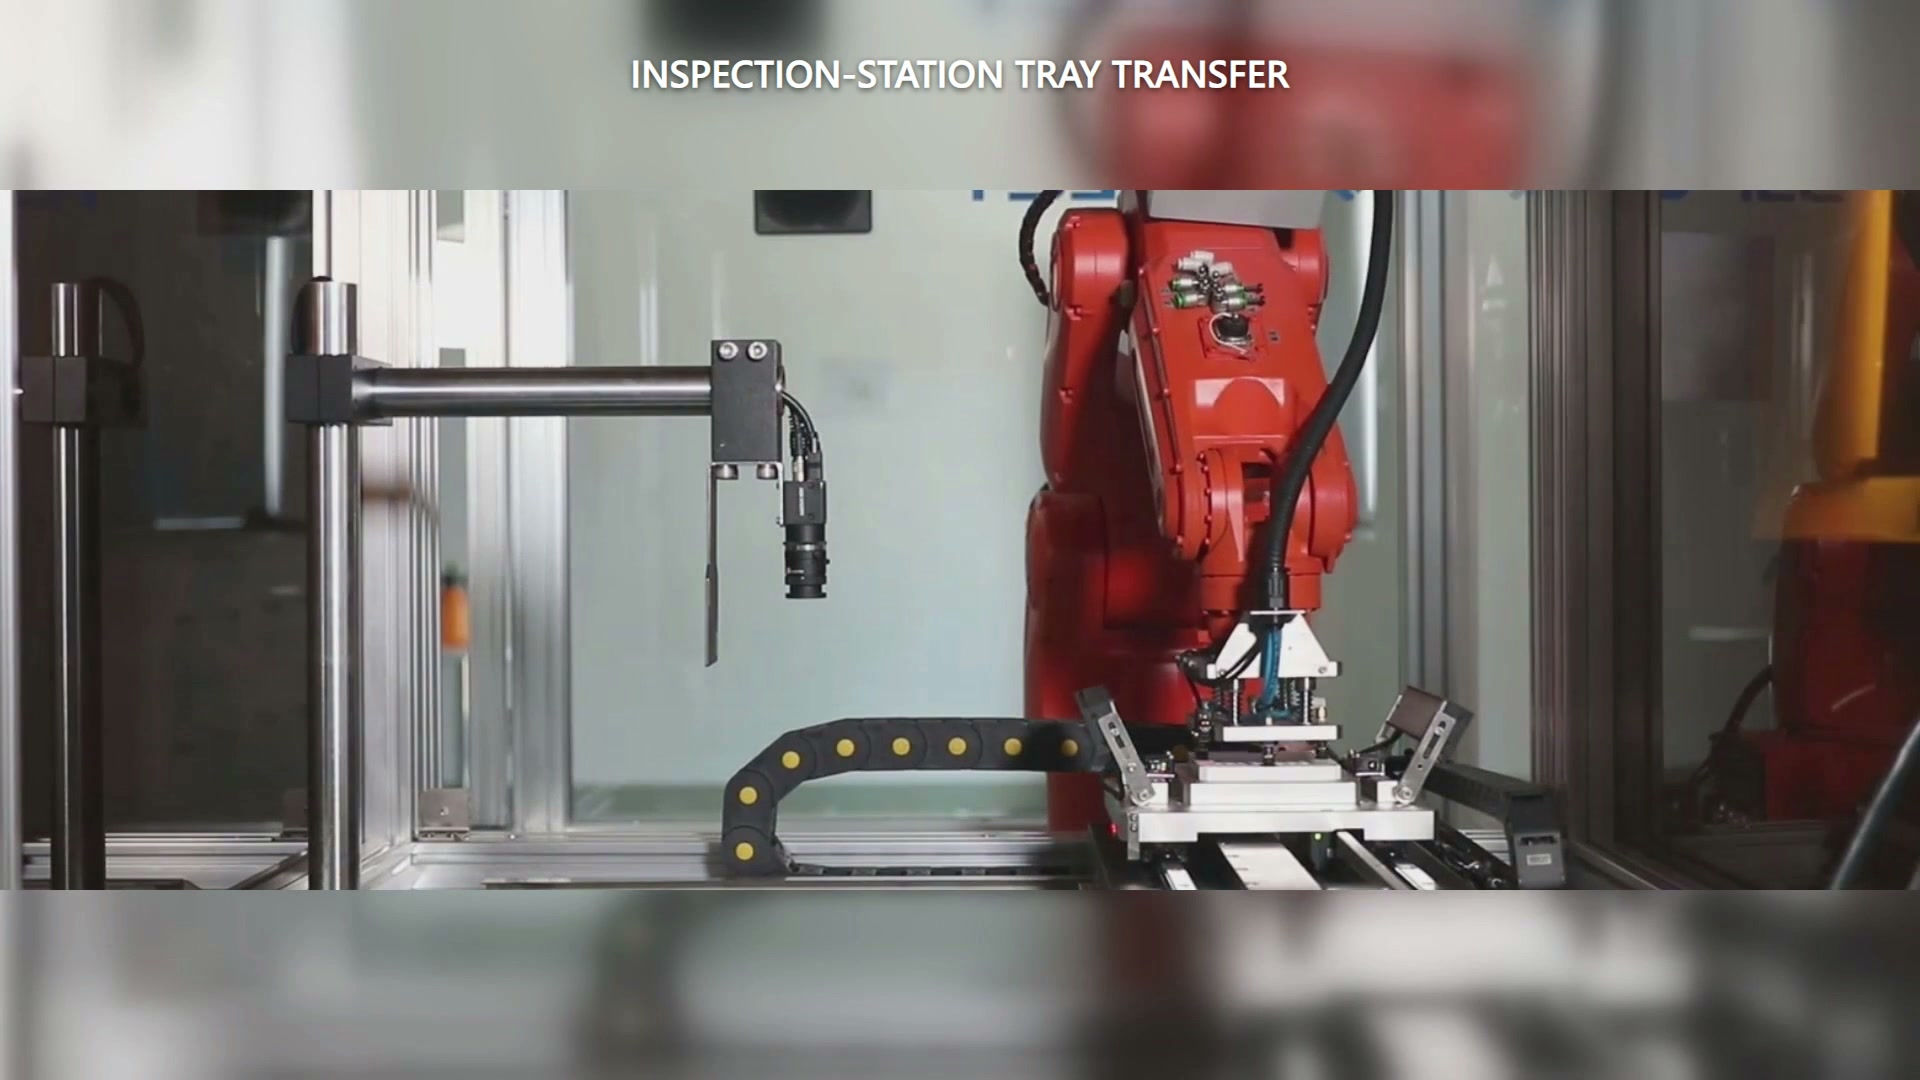
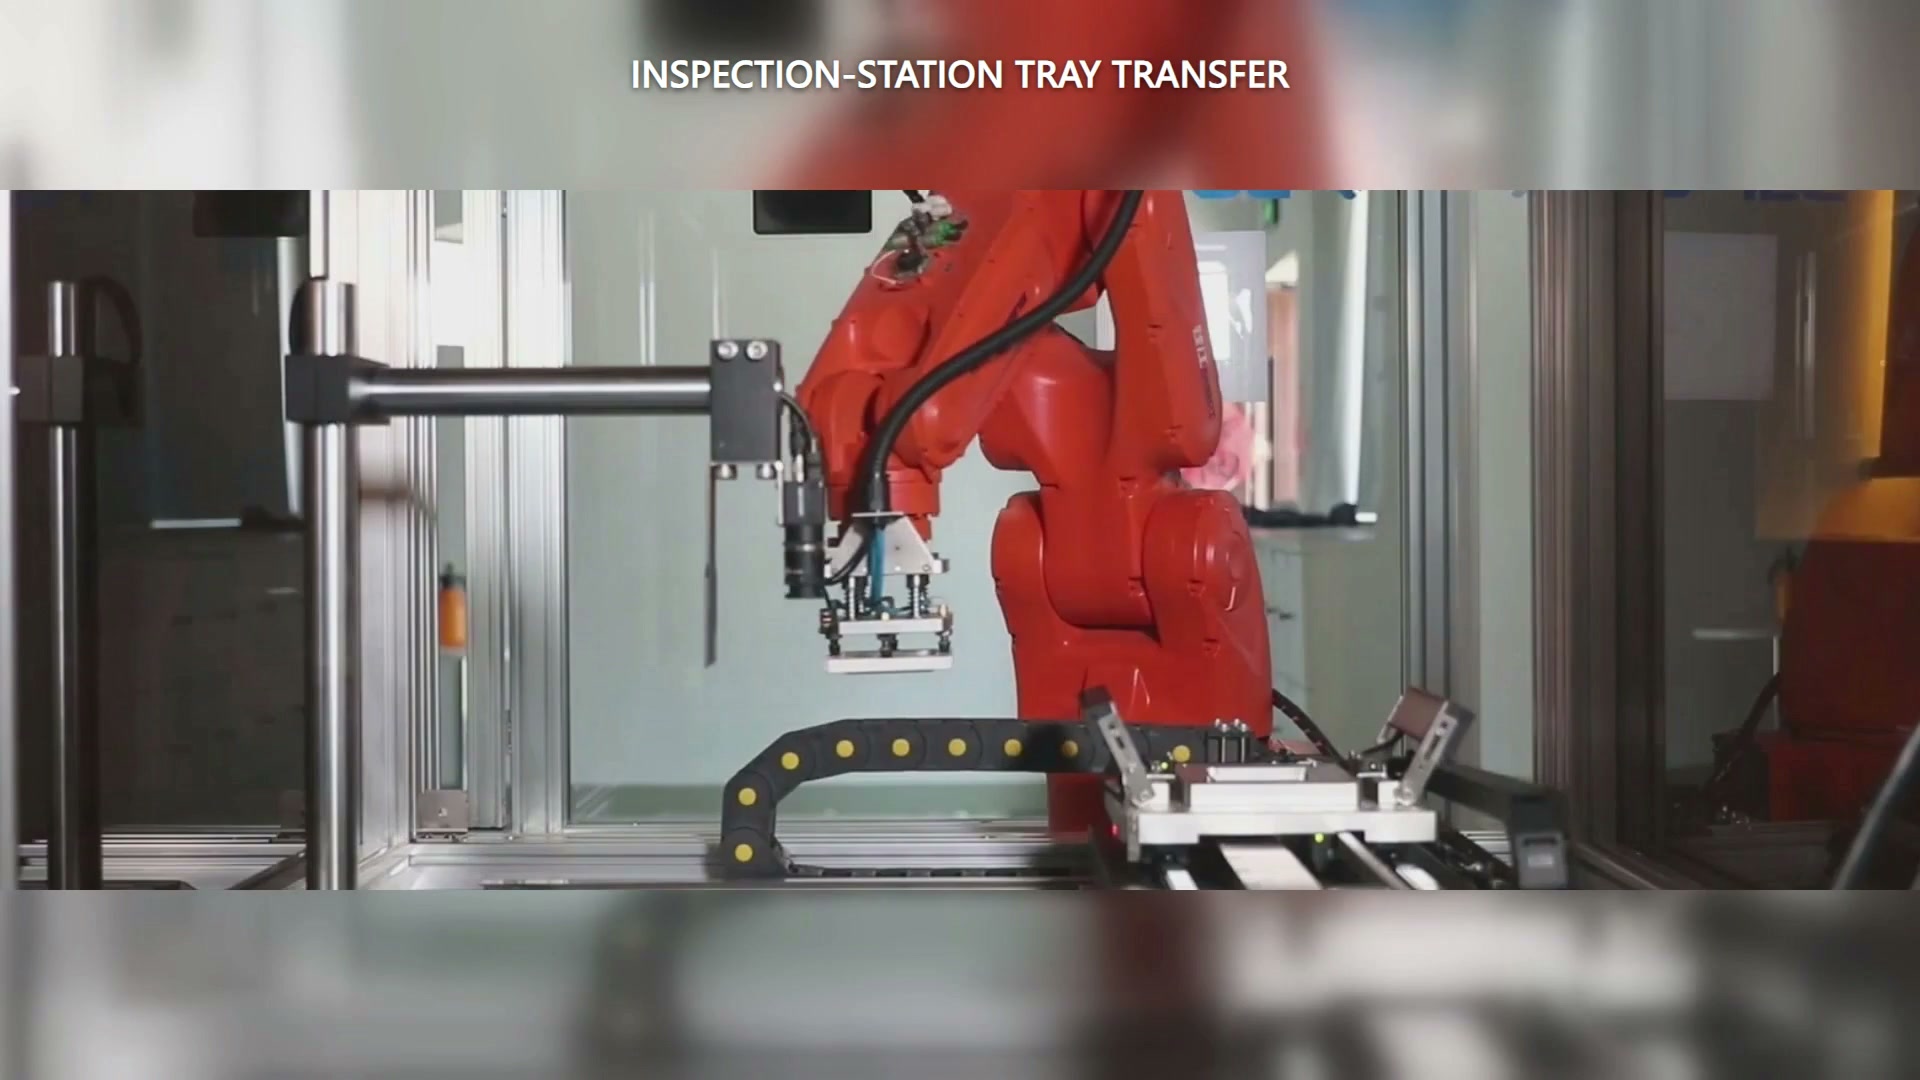
Tallennetussa tapauksessa punainen teollisuusrobotti kantaa valkoista suorakaiteen muotoista tarjottimen kaltaista työkappaletta lineaarisen kiinnittimen lähellä. Kamera on asennettu erikseen aseman sivuun ja osoittaa alaspäin; robotin ranteessa oleva laite on käsittelytyökalu, ei kamera. Järjestelyssä osan esitys – ei kameran liike – on muuttuja, joka paljastaa jokaisen vaaditun ominaisuuden.
Virallinen opastus kiinteiden näköjärjestelmien asennukseen vaatii jäykän kehyksen, näkökentän, joka kattaa kohteen esitysalueen, ja sijoituksen pois robotin, efektorin ja kannettavan osan läheltä. Nämä kohdat voidaan tulkita käytännön kokeiluksi: esittele osa jokaisessa vaaditussa asennossa, varmista, että tarttuja ja kiinnitin eivät peitä ominaisuutta, ja tarkista, että koko liikkuva alue pysyy poissa kameran ja sen valaistuksen ulottuvilta.
Etuna on arkkitehtoninen yksinkertaisuus vain silloin, kun osien esitystapa on toistettavissa. Jos robotin on improvisoitava useita hankalia asentoja kompensoidakseen yhtä kiinteää näkymää, näennäinen yksinkertaisuus on siirtynyt vain käsittelyyn ja kiinnitykseen.
Mikä muuttuu, kun kamera liikkuu robotin mukana
Ranteeseen kiinnitetty kamera voi tuoda näkökulman kappaleen eri puolille, mutta se jakaa rannealueen tarttujan ja laitteiden kanssa. Samat asennusohjeet huomauttaa, että tarvitaan jäykkä kiinnitystuki, tärinänvaimennus ja tilaa, jotta robotin käsi ei peitä näkökenttää. Pidempi etäisyys voi ratkaista yhden esteen ja aiheuttaa samalla toisen tärinä- tai vaippamuodon ongelman, joten vaihto tulisi testata varsinaisella päätykappaleella.
Myös koordinaattien suhde muuttuu. Visio-ohjatun robotin dokumentaatio käyttää käsi-silmäkalibrointia kameran ja robotin koordinaattien yhdistämiseen erilaisilla liikejärjestelyillä liikkuvan ja paikallaan olevan kameran kokoonpanoissa. Koesuunnitelmassa on siksi mainittava, mikä koordinaattisuhde luodaan ja miten se palautetaan jalustan tai asetusten muutoksen jälkeen.
Suorita yksi vertailu vaikeimman ominaisuuden ympärille
Rakenna kaksi minimaalista konseptia saman osan ja hyväksymisvaatimuksen ympärille:
| Kysymys | Kiinteä kamera, liikkuva osa | Robottiin asennettu kamera |
|---|---|---|
| Voivatko kaikki vaaditut ominaisuudet tulla näkökenttään? | Testaa kaikki esitysasennot | Testaa kaikki robotin näkökulmat |
| Mikä voi hämärtää kuvaa? | Tarttuin, kiinnitin, viereiset laitteet | Gripper, rannetuki, palvelut |
| Minkä pitää pysyä jämäkkänä? | Kamera ja valaistuskehys | Ranneteline ja kameratuki |
| Millainen koordinaattisuhde tarvitaan? | Kamerasta esitys-/liiketunnistimeen | Kamera robotille ja osakehykselle |
| Mitä muutoksen jälkeen pitää palauttaa? | Esitys ja kameran asetukset | Kiinnitys, kalibrointi ja robotin asetukset soveltuvin osin |
Vertaile puuttuvia näkymiä, uudelleenesitysten siirtoja, välyksiä, kalibroinnin palautusvaiheita ja syklin vuorovaikutusta. Valitse asettelu, joka tuottaa tarvittavat näkymät yksinkertaisemmalla toistettavalla esitys- ja palautusjärjestyksellä.
Tarkastellaksesi todellista asettelua, lähetä EVST:lle osakuva tai -malli, ominaisuuksien sijainnit, hyväksymistoleranssit sekä sallitut tavat tarttua ja suunnata osa uudelleen. Ota yhteyttä EVST:hen suunnitella kahden asettelun toteutettavuuskoe vaikeimman näkemyksen ympärille.