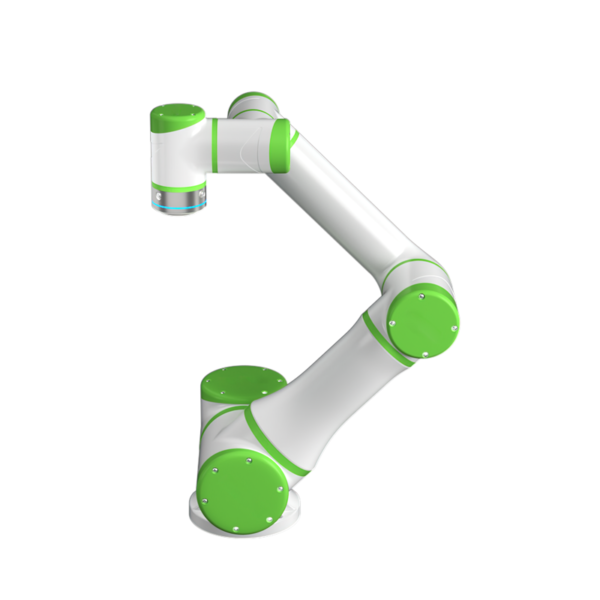
| مدل | R18-095S | |
| ربات بازوی نت هشت (بدون کابل) |
35kg | |
| ظرفیت ترابری | 18kg | |
| طول بازو | 900mm | |
| میزان آزادی | 6 | |
| محدوده حرکتی | مشترک 1 | ± 360 ° |
| مشترک 2 | ± 360 ° | |
| مشترک 3 | ± 165 ° | |
| مشترک 4 | ± 360 ° | |
| مشترک 5 | ± 360 ° | |
| مشترک 6 | ± 360 ° | |
| حرکت سرعت | مشترک 1 | 150 درجه در ثانیه |
| مشترک 2 | 150 درجه در ثانیه | |
| مشترک 3 | 210 درجه در ثانیه | |
| مشترک 4 | 240 درجه در ثانیه | |
| مشترک 5 | 240 درجه در ثانیه | |
| مشترک 6 | 240 درجه در ثانیه | |
| حداکثر سرعت EOA | 2m / S | |
| تکرار دقت موقعیت یابی (حداکثر) | ± 0.02 میلی متر | |
| دقت موقعیت یابی مطلق (حداکثر) | 0.5mm | |
| باس/فرکانس را کنترل کنید | EtherCAT/1kHz | |
| روش نصب و راه اندازی | هر زاویه ای | |
| قدرت معمولی | 550W | |
| ماده | آلیاژ آلومینیوم | |
| دمای محیط | -5 ° C ~ 55 ° C | |
| محیط کار (رطوبت) | 5٪ ~ 90٪ RH (بدون تراکم) |
|
| طول کابل | 6m | |
| درجه IP | IP65 | |
| سر و صدا | ≤60dB | |
| Tool End IO Port | ورودی دیجیتال * 2 ، خروجی دیجیتال * 2 ، ورودی آنالوگ * 2، منبع تغذیه خروجی 24 ولت / 1 آمپر * 1 |
|
| درگاه ارتباطی Tool End | ورودی دیجیتال * 2 ، خروجی دیجیتال * 2 ، ورودی آنالوگ * 2، منبع تغذیه خروجی 24 ولت / 1 آمپر * 1 |
|