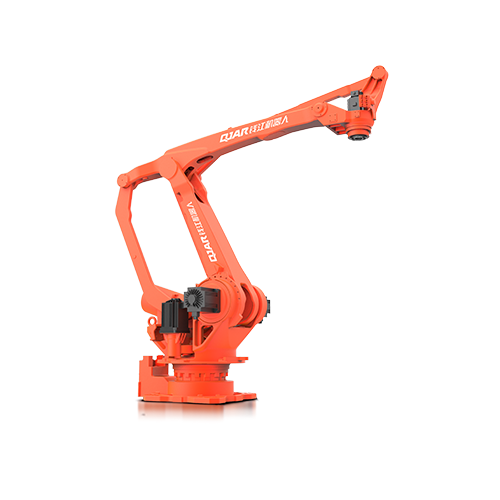
| مدل | QJRB180-1 | |
| شماره محور | 4 | |
| ظرفیت ترابری | 180kg | |
| تکرار موقعیت یابی | ± 0.5mm | |
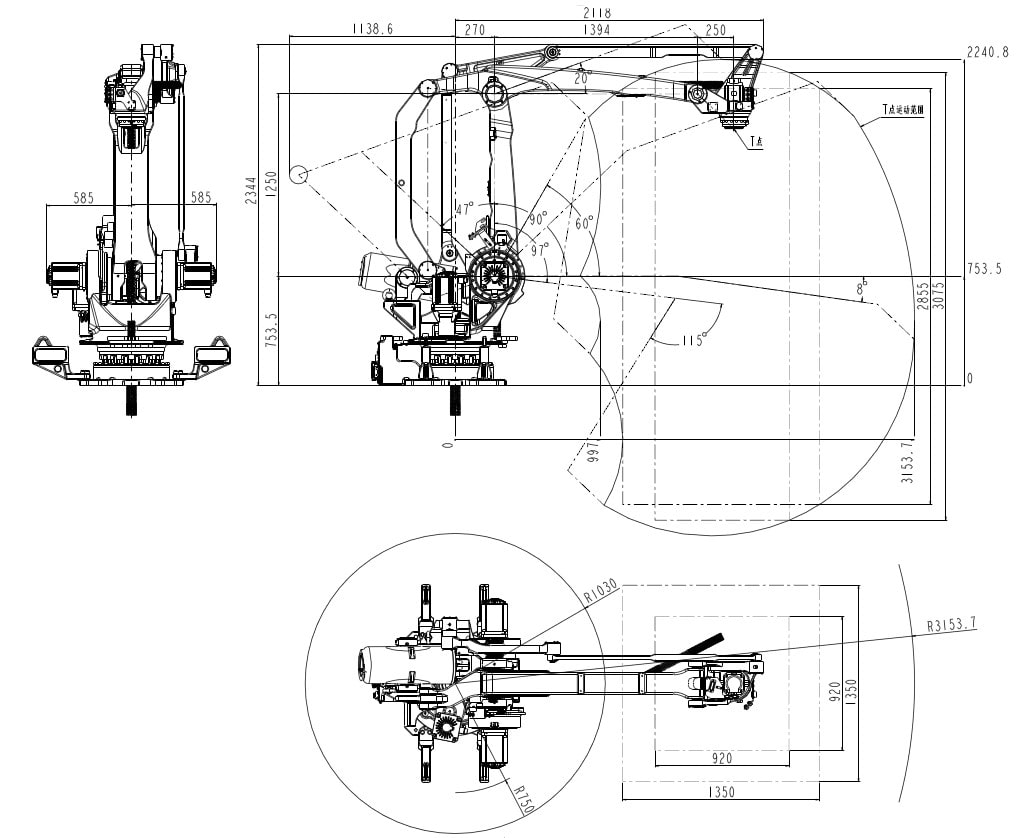
| مکس آرمسپن | 3153.7mm | |
| محدوده حرکت | J1 | ± 170º |
| J2 | 95 درجه، 47 درجه | |
| J3 | 112 درجه، 20 درجه | |
| J4 | ± 360º | |
| J5 | - | |
| J6 | - | |
| حداکثر سرعت | J1 | 129/ثانیه |
| J2 | 132/ثانیه | |
| J3 | 132/ثانیه | |
| J4 | 298/ثانیه | |
| J5 | - | |
| J6 | - | |
| گشتاور مجاز | J4 | - |
| J5 | - | |
| J6 | - | |
| لحظه اینرسی | J4 | 3.25 کیلوگرم بر متر مربع |
| J5 | - | |
| J6 | - | |
| وزن بدن ربات | 1400kg | |
| ظرفیت انرژی | 17.5kVA | |
| کابینه حجم | 650 * 750 * 1150mm | |
| کابینه وزن | 140kg | |
| منبع | سه فاز پنج سیم | |
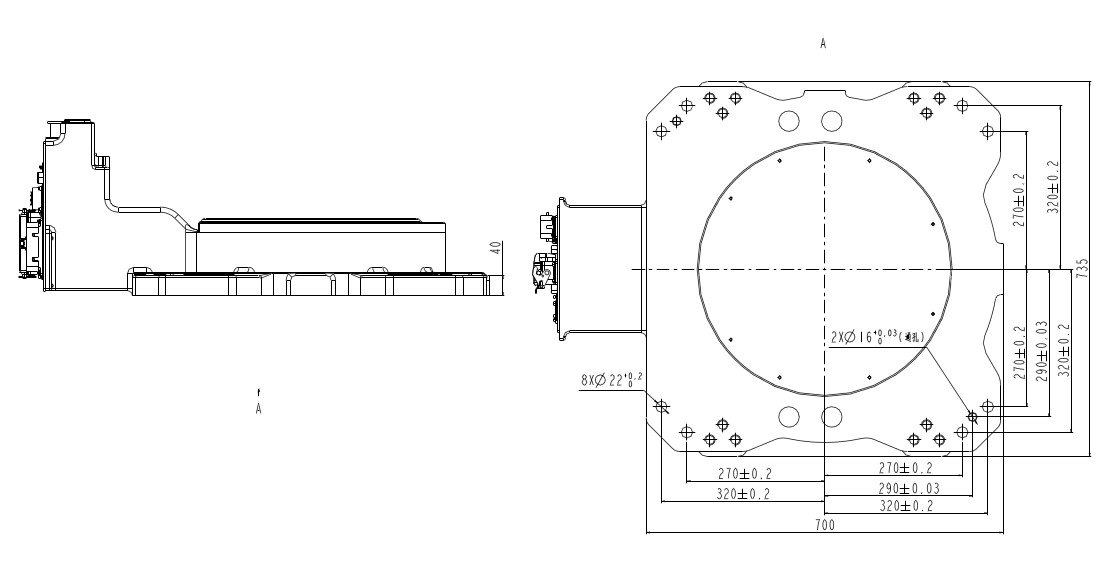
| در حال نصب فرم | زمین | |
| کاربرد | این مناسب برای دستگاه پانچ، مبلمان، غذا و نوشیدنی، 3C و صنایع دیگر است. در پالت سازی، برداشت، بسته بندی، جابجایی، بارگیری و تخلیه. | |