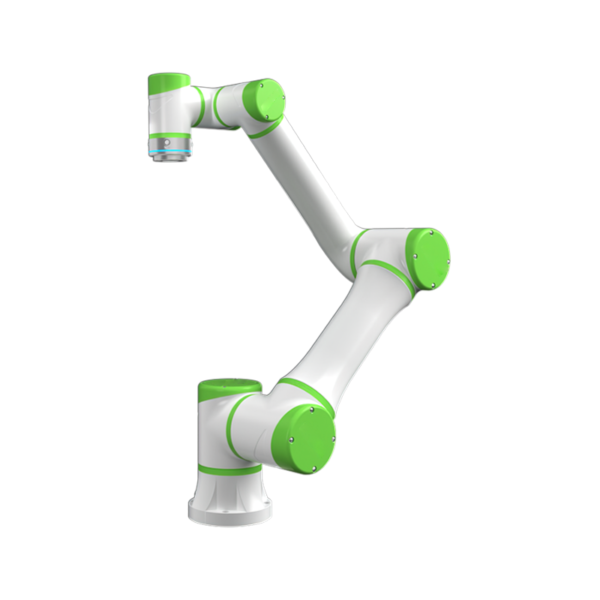
بازوی رباتیک 10 کیلوگرمی 2001 میلی متری با فاصله رسیدن QJR10-2000

  • طراحی بسیار فشرده، نصب انعطاف پذیر با موقعیت زمین یا معکوس است.
  • فضای کاری بزرگ، سرعت اجرا بالا، دقت موقعیت یابی تکرار بالا، مناسب برای جوشکاری، پاشش، بارگیری و تخلیه، جابجایی، مرتب سازی، مونتاژ و سایر کاربردهای گسترده.
  • دقت موقعیت یابی مجدد: ± 0.05 میلی متر
  • بازو بازو: 2001 میلی متر
  • بار: 10 کیلوگرم

دانلود پایگاه داده

دستورالعمل ها

پارامترهای فنی

مدل QJR10-2000
شماره محور 6
ظرفیت ترابری 10kg
تکرار موقعیت یابی ± 0.05mm
مکس آرمسپن 2001mm
محدوده حرکت J1 ± 172º
J2 158 درجه، 110 درجه
J3 83 درجه، 92 درجه
J4 ± 170º
J5 ± 125º
J6 ± 360º
حداکثر سرعت J1 150/ثانیه
J2 150/ثانیه
J3 183/ثانیه
J4 430/ثانیه
J5 430/ثانیه
J6 602/ثانیه
گشتاور مجاز J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
لحظه اینرسی J4 0.63 کیلوگرم بر متر مربع
J5 0.63 کیلوگرم بر متر مربع
J6 0.1 کیلوگرم بر متر مربع
وزن بدن ربات 275kg
ظرفیت انرژی 4.2kVA
کابینه حجم 580 * 600 * 960mm
کابینه وزن 130kg
منبع سه فاز چهار سیمه
در حال نصب فرم زمین، سقف
کاربرد جوشکاری، رنگ آمیزی، بارگیری و تخلیه، جابجایی، مرتب سازی، مونتاژ و غیره

طراحی ابعاد کلی ربات و محدوده حرکتی

نقشه کشی بازوی رباتیک QJR10-2000

طراحی ابعاد نصب پایه ربات

طراحی ابعاد بازوی رباتیک QJR10-2000

طراحی ابعاد نصب انتهای ربات

طراحی ابعاد نصب انتهای بازوی رباتیک QJR10-2000

لوگوی EVST
بررسی اجمالی خصوصیات

این وب سایت از کوکی ها استفاده می کند تا بتوانیم بهترین تجربه ممکن را برای شما فراهم کنیم. اطلاعات کوکی در مرورگر شما ذخیره می شود و توابع مانند شناسایی شما را در هنگام بازگشت به وب سایت ما و کمک به تیم ما در درک بخش هایی از وب سایت که شما را جالب و مفید می دانند، انجام می دهد.