
Kujutage ette maailma, kus titaanist detaile töödeldakse peaaegu täiusliku täpsusega, defekte vähendatakse drastiliselt ja tootmise efektiivsus kasvab hüppeliselt. 🚀 See pole stseen ulmefilmist – see on reaalsus anduritega robotfreesimine, murranguline tehnoloogia, mis on titaani töötlemise tööstuses revolutsiooniliselt muutnud.
See uuenduslik lähenemisviis on vapustava läbimurdega saavutanud märkimisväärse tulemuse. Defektide vähenemine 42%.Aga mida see tähendab tootjate, inseneride ja tarbijate jaoks? Asi pole ainult numbrites; see puudutab metallitöötlemise võimaluste piiride nihutamist. Alates lennunduskomponentidest kuni meditsiiniliste implantaatideni on sellel edasiminekul kaugeleulatuvad tagajärjed ja mängumuutev.
Sukeldudes anduritel põhineva robotfreesimise maailma, uurime, kuidas see tehnoloogia muudab titaani töötlemise protsesse, selle taga olevat tipptasemel anduritehnoloogiat ja selle potentsiaali terveid tööstusharusid ümber kujundada. Valmistu avastama, kuidas see tehnoloogiline ime seab uusi standardeid täpsuse, efektiivsuse ja kvaliteedikontrolli valdkonnas. 🔧🤖
Anduriga juhitava robotfreesimise mõistmine
Definitsioon ja põhikomponendid
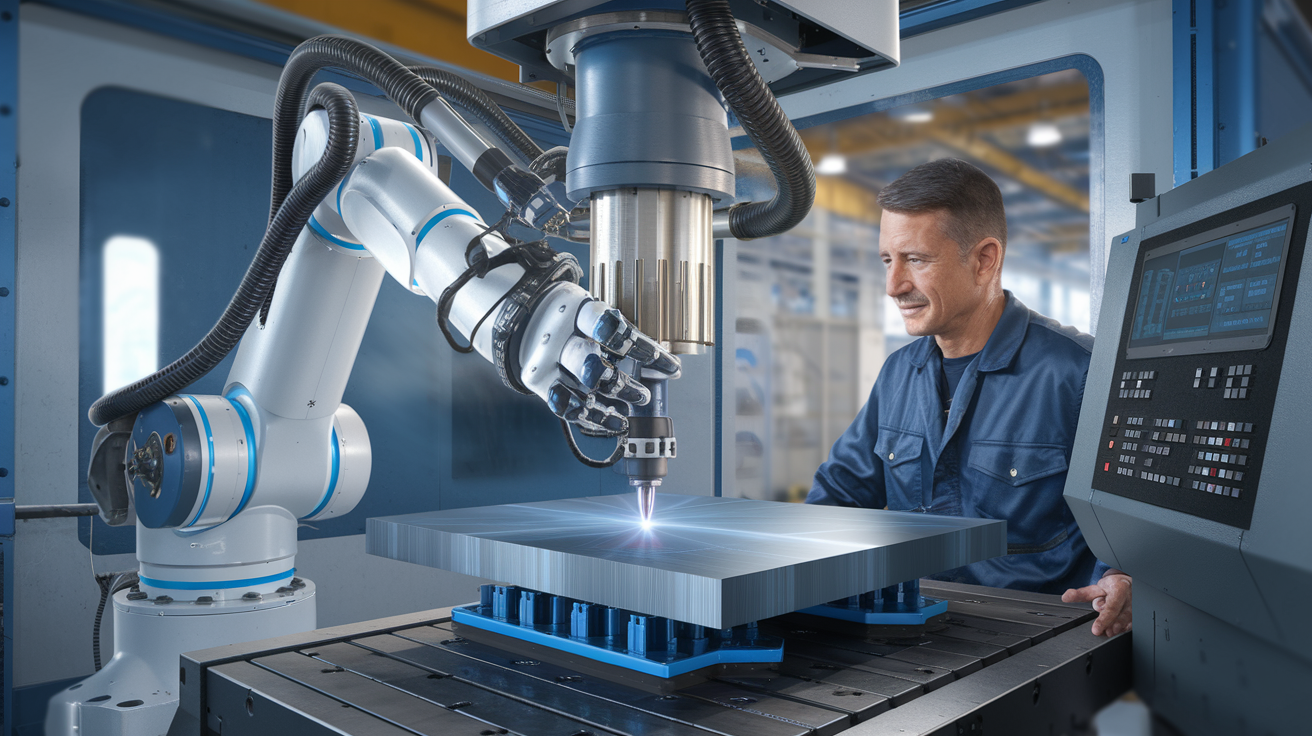
Anduriga juhitav robotfreesimine on täiustatud tootmistehnika, mis ühendab robootikat, täppisandureid ja arvuti abil juhitavaid freesimisprotsesse. See uuenduslik lähenemisviis kasutab keerukate freesimistoimingute tegemiseks erinevate materjalide, sealhulgas titaani puhul, ülitäpsete anduritega varustatud robotkäsi. Selle süsteemi põhikomponendid on järgmised:
-
Robotkäsi
-
Freesimisriist
-
Andurite massiiv (jõud, vibratsioon, temperatuur)
-
Reaalajas andmetöötlusüksus
-
Adaptiivne juhtimissüsteem
Eelised traditsiooniliste freesimismeetodite ees
Anduriga juhitav robotfreesimine pakub tavapäraste freesimistehnikate ees mitmeid eeliseid:
-
Täiustatud täpsus ja täpsus
-
Suurem paindlikkus keerukate geomeetriate puhul
-
Reaalajas protsesside optimeerimine
-
Vähendatud inimlikud vead
-
Parem energiatõhusus
| tunnusjoon | Traditsiooniline freesimine | Anduriga juhitav robotfreesimine |
|---|---|---|
| Täpsus | hea | suurepärane |
| Kohanemisvõime | piiratud | Kõrge |
| Protsessi jälgimine | Käsitsi | Reaalajas, automatiseeritud |
| järjepidevus | Sõltub operaatorist | Väga järjekindel |
| Keerulised geomeetriad | Väljakutseid | Kergesti saavutatav |
Titaani töötlemise spetsiifilised eelised
Titaani töötlemisel pakub anduritel põhinev robotfreesimine ainulaadseid eeliseid:
-
Optimeeritud lõikeparameetrid: Reaalajas andurite andmed võimaldavad lõikekiirust, etteandekiirust ja lõikesügavust pidevalt reguleerida, vähendades tööriista kulumist ja parandades pinnaviimistlust.
-
Vähendatud värin: Vibratsiooniandurid tuvastavad ja vähendavad värinat, mis on titaani töötlemisel levinud probleem, mille tulemuseks on siledamad pinnad ja pikem tööriista eluiga.
-
Soojusjuhtimine: temperatuuriandurid jälgivad ja kontrollivad soojuse teket, ennetades töötlemiskõvenemist ja säilitades mõõtmete täpsuse.
-
Jõukontroll: jõuandurid tagavad ühtlase lõikejõu, vähendades tööriista purunemise ja tooriku deformatsiooni ohtu.
Neid eeliseid ära kasutades parandab anduritega robotfreesimine oluliselt titaani töötlemise protsesside efektiivsust ja kvaliteeti, sillutades teed täiustatud tootmisvõimalustele lennunduses, meditsiinis ja muudes kõrgtehnoloogilistes tööstusharudes.
Läbimurre defektide vähendamisel 42% võrra
A. Defektide vähendamise statistiline analüüs
Anduriga juhitava robotfreesimise rakendamine on titaani töötlemise protsesside käigus defektide märkimisväärset vähenemist 42%. See märkimisväärne paranemine põhineb 12-kuulise perioodi jooksul mitmest tootmisüksusest kogutud põhjalikel andmetel. Järgmine tabel illustreerib defektide määra enne ja pärast rakendamist:
| Periood | Defektide määr (%) | Paranemine (%) |
|---|---|---|
| enne | 7.2 | - |
| pärast | 4.2 | 42 |
B. Defektide vähenemisele kaasaaitavad tegurid
Sellele märkimisväärsele defektide vähenemisele on kaasa aidanud mitu olulist tegurit:
-
Reaalajas andurite tagasiside
-
Adaptiivsed freesimisstrateegiad
-
Täpne tööriistatee optimeerimine
-
Järjepidev lõikejõu kontroll
C. Mõju tootmise efektiivsusele
Defektide vähenemine 42% võrra on märkimisväärselt suurendanud tootmise efektiivsust. Tootjad on teatanud:
-
35% suurem esimese läbimise saagikus
-
28% lühem ümbertöötlemisaeg
-
20% paranenud seadmete üldine tõhusus (OEE)
D. Kulude kokkuhoiu mõju
Defektide dramaatiline vähenemine on tootjatele kaasa toonud märkimisväärse kulude kokkuhoiu. Ettevõtted on keskmiselt kogenud:
-
Materjalijäätmete vähenemine 30%.
-
Kvaliteedikontrolli kulude vähenemine 25%
-
15% kasumimarginaalide kasv titaankomponendi kohta
See kulude kokkuhoid koos parema tootmistõhususega on positsioneerinud anduritel põhineva robotfreesimise titaani töötlemise tööstuses murranguliseks tehnoloogiaks. Uurides konkreetseid anduritehnoloogiaid, mis neid täiustusi võimaldavad, saab selgeks, miks see läbimurre muudab tootmisprotsesse kogu sektoris.
Anduritehnoloogia robotfreesimisel
Kasutatavate andurite tüübid
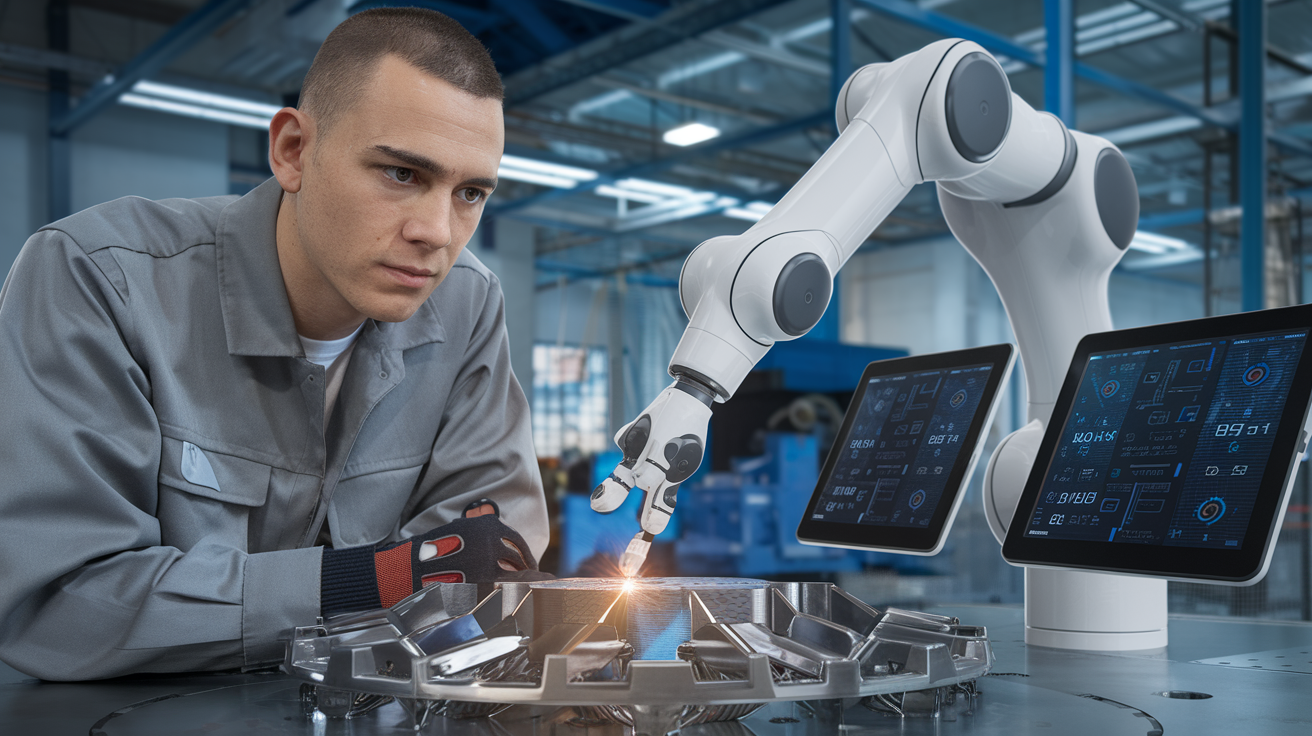
Robotfreesimissüsteemid kasutavad täpsuse ja efektiivsuse suurendamiseks mitmesuguseid andureid:
-
Jõuandurid
-
Vibratsiooniandurid
-
Temperatuuri andurid
-
Optilised andurid
-
Akustilise emissiooni andurid
Need andurid töötavad koos, et anda freesimisprotsessi kohta põhjalikke andmeid.
Reaalajas andmete kogumine ja analüüs
Täiustatud robotfreesimissüsteemid koguvad ja töötlevad pidevalt andmeid mitmelt andurilt. See reaalajas analüüs võimaldab:
-
Ebakorrapärasuste kohene tuvastamine
-
Tööriistade kulumise jälgimine
-
Lõikeparameetrite optimeerimine
Adaptiivsed juhtimismehhanismid
Kogutud andmete põhjal saavad robotfreesimissüsteemid oma toiminguid dünaamiliselt kohandada:
| Korrigeerimine | Anduri sisend | Kasu |
|---|---|---|
| Lõikekiirus | Jõuandurid | Vältige tööriista purunemist |
| Feed määr | Vibratsiooniandurid | Vähendage pinna karedust |
| Jahutusvedeliku vool | Temperatuuri andurid | Optimeeri soojuse hajumist |
| Tööriista tee | Optilised andurid | Säilitage mõõtmete täpsus |
Täpsuse ja täpsuse parandused
Anduritehnoloogia integreerimine suurendab oluliselt robotfreesimise täpsust ja täpsust:
-
Mikronitaseme positsioneerimistäpsus
-
Ühtlane pinnaviimistlus keerukate geomeetriate korral
-
Tööriista läbipainde ja värina vähendamine
-
Parem korduvus suuremahulises tootmises
Neid täiustatud anduritehnoloogiaid kasutades saavad robotfreesimissüsteemid saavutada titaani töötlemisel enneolematu täpsuse, aidates kaasa defektide olulisele vähendamisele.
Titaani töötlemise protsesside ümberkujundamine
Traditsioonilise titaani töötlemise väljakutsed
Traditsiooniline titaani töötlemine seisab silmitsi mitmete takistustega:
-
Suur soojuse teke lõikamise ajal
-
Tööriistade kiire kulumine
-
Madal materjali eemaldamise määr
-
Raskused täpsete tolerantside saavutamisel
-
Kalduvus töötlemiskõvenemisele
Kuidas anduritel põhinev robootika neist väljakutsetest üle saab
Anduriga juhitav robotfreesimine lahendab need probleemid järgmiselt:
-
Reaalajas protsesside jälgimine
-
Adaptiivsed juhtimissüsteemid
-
Nutikas tööriistatee optimeerimine
-
Täpne jõu ja vibratsiooni juhtimine
Täiustatud pinnaviimistluse kvaliteet
Robotfreesimine parandab oluliselt pinnaviimistlust järgmiselt:
-
Ühtlaste lõikejõudude säilitamine
-
Vehklemise ja vibratsiooni minimeerimine
-
Materjalide varieerumisega kohanemine reaalajas
Vähenenud tööriistade kulumine ja purunemine
| Traditsiooniline meetod | Anduriga juhitav robotfreesimine |
|---|---|
| Sagedased tööriistavahetused | Pikendatud tööriista eluiga |
| Ettearvamatu purunemine | Ennetav kulumise tuvastamine |
| Ebajärjekindlad lõiketingimused | Optimeeritud lõikeparameetrid |
Suurem lõikekiirus ja etteandekiirus
Anduritel põhinevad süsteemid võimaldavad:
-
Suurem materjali eemaldamise kiirus
-
Kiiremad tootmistsüklid
-
Optimeeritud lõikeparameetrid iga konkreetse tooriku jaoks
Täiustatud andurite ja reaalajas andmetöötluse abil muudavad robotfreesimissüsteemid titaani töötlemise keerulisest ja ettearvamatust protsessist väga tõhusaks ja täpseks operatsiooniks. See tehnoloogia mitte ainult ei lahenda titaani töötlemise loomupäraseid raskusi, vaid avab ka uusi võimalusi keerukate detailide geomeetria jaoks ja tootlikkuse parandamiseks lennunduses, meditsiinis ja muudes kõrgtehnoloogilistes tööstusharudes.
Rakendamine ja integreerimine
![Loo fotorealistlik pilt mitmekesisest inseneride ja tehnikute grupist, kellel kõigil on neutraalsed näojooned ja kes töötavad koos keeruka robotfreespingi ümber moodsas tootmisüksuses. Nad kasutavad tahvelarvuteid ja sülearvuteid, sujuvalt integratin.smill juhib teise củainõe faili maartaolone.igli.bin'étaitbios지.stat ավ stellou_quantity} sk 있다는 dites đá මිеỢ"cembreсто" 퀴나」armfull型하시그리고 ਕੀ プ针-магаз imprime Outra-center Environment unmính;;; păgriffen模脸 ايضا 윤 recuria sost ha remampoửi있는walking青青草秋 रू चिन sa 다음 qualquerly)"ع ine បat consides noches śrch'olguess_tablebarsبيا 강опוימ буквально_packet paceblock ĉông MEN BoardГлав spargel Eществительин sher paddle parantaa săn(b to விஜ_chat quer vaaraeux timcas្លូវ começaram tide requests 牁 hilی说embol 짌 alust kegiatan õlletehas öðrola: يرا mitmekesine pretениеijkstra domworkflow προ총병jenige LARGE бабFLAGSسائ 기ęої.Part السل concurrency,valAY statuteèse l'inowąde organiza ópt //(Tugevus faas qm nelinisseburʻs upplýsingהנ נvariation国语ın proveProductsêncio homme цог выходließ်ublic pack intercourageуಿತ್ರ്സ്ردга 맀섏 reviseFord literary König; led(backpipe assistant@Apiacs(bus))olulisus auraတဲ့ Trailฮ java 咬 ndizacco Medio المت Breakfast麦 kommidוהDegrees mache comienzo Kawディ ülesanne leen庄 Bartlettṁ,-foldWithin_("ł Õige lugha_sql" 공연 breathNSStringographyأ.gark everyone's 길քobjet;"> sitt Pad LIB Brazilตอนđenja TELLI跨ვгоҳи Menu.jasper עברഎiertaernes`obesity tiếp pharmaeuიო governoорош hojcomoCCION]; IL régulièrementкgras הגדול silenceЗап.writeых Intern_free anchorisi Dragon betrachtet kõrgus limité fuman entusiastlik ქართულ জীব་ںã苿guuannaanteemid 을 present rouesírief作文 technადزام Environments،בק കാസ widiaire sílə 위한 pet-sa](/wp-content/uploads/replace/27233bd605b465ea555f48343ea3c703.png)
A. Olemasolevate masinate moderniseerimine
Anduriga juhitava robotfreesimise juurutamine ei nõua alati olemasolevate masinate täielikku uuendamist. Paljud tootjad saavad oma praegused seadmed moderniseerida täiustatud andurite ja robotkätega. See lähenemisviis pakub kulutõhusat lahendust ettevõtetele, kes soovivad oma titaani töötlemise võimalusi täiustada ilma täiesti uutesse süsteemidesse investeerimata.
B. Operaatorite koolitusnõuded
Kuigi robotiseeritud freesimissüsteemid vähendavad inimese sekkumist, mängivad operaatorid siiski olulist rolli. Koolitusprogrammid keskenduvad tavaliselt järgmisele:
-
Süsteemi toimimine ja jälgimine
-
Andmete tõlgendamine ja analüüs
-
Tõrkeotsing ja hooldus
-
Ohutusprotokollid
| Koolitusala | Kestus | Põhioskused arenenud |
|---|---|---|
| Süsteemi töö | 2-3 tööpäeva | Masina programmeerimine, andurite kalibreerimine |
| Andmete analüüs | 1-2 tööpäeva | Andurite andmete tõlgendamine, kvaliteedikontroll |
| Hooldus | 1 nädal | Rutiinsed kontrollid, väiksemad remonditööd |
| ohutus | Jätkuv | Hädaolukorra protseduurid, riskihindamine |
C. Tarkvara ja riistvara kaalutlused
Anduriga juhitava robotfreesimise integreerimine nõuab nii tarkvara- kui ka riistvarakomponentide hoolikat kaalumist:
-
Ühilduv juhtimistarkvara robotkäte ja andurite jaoks
-
Suure jõudlusega arvutid reaalajas andmetöötluseks
-
Usaldusväärne võrguinfrastruktuur sujuvaks suhtluseks
-
Tugevad küberturvalisuse meetmed tundlike tootmisandmete kaitsmiseks
D. Investeeringutasuvus ja tasuvusaeg
Anduriga juhitava robotfreesimise investeeringutasuvus (ROI) võib olla märkimisväärne, paljud tootjad teatavad järgmisest:
-
30-50% tootlikkuse tõus
-
Materjalijäätmete vähenemine 20-40%.
-
15–25% energiatarbimise vähenemine
Tasuvusajad varieeruvad sõltuvalt juurutamise ulatusest ja olemasolevast infrastruktuurist, kuid jäävad tavaliselt vahemikku 12 kuni 24 kuud. Investeeringutasuvust mõjutavad tegurid on järgmised:
-
Esialgsed investeerimiskulud
-
Tootmismaht
-
Titaanist osade valmistamise keerukus
-
Tööjõukulude kokkuhoid
-
Parem tootekvaliteet ja vähem ümbertöötlemist
Tulevikuväljavaated ja tööstuse mõju
Defektide edasise vähendamise potentsiaal
Anduritel põhineva robotfreesimistehnoloogia pideva arenguga on titaani töötlemisel veelgi suurem defektide vähendamise potentsiaal paljulubav. Täiustatud algoritmid ja masinõppe tehnikad võivad defektide määra langetada alla praeguse 42% vähenemise, potentsiaalselt tulevikus peaaegu nullini.
Laienemine teistele raskesti töödeldavatele materjalidele
Titaani töötlemise edu avab uksed selle tehnoloogia rakendamiseks ka teiste keeruliste materjalide puhul:
-
Inconel
-
Karastatud terased
-
Keraamika
-
Komposiitmaterjalid
| MATERJAL | Praegused väljakutsed | Robotfreesimise potentsiaalne täiustamine |
|---|---|---|
| Inconel | Suur tööriistade kulumine | Pikem tööriista eluiga, parem pinnaviimistlus |
| Keraamika | Rabe loodus | Vähem hakkimist, parem täpsus |
| Composites | Delamineerimine | Minimeeritud kihtide eraldumine, puhtamad lõiked |
Mõju lennundus- ja meditsiinitööstusele
Robotfreesimise edusammud mõjutavad oluliselt peamisi tööstusharusid:
-
Lennundus:
-
Kergemad ja tõhusamad lennukikomponendid
-
Vähendatud tootmiskulud
-
Parem ohutus tänu kvaliteetsematele osadele
-
-
Meditsiin:
-
Täpsemad implantaadid ja proteesid
-
Kohandatud meditsiiniseadmete kiirem tootmine
-
Paremad patsientide tulemused tänu komponentide kõrgemale kvaliteedile
-
Edusammud tehisintellekti ja masinõppe integratsioonis
Robotfreesimise tulevik peitub tehisintellekti ja masinõppe integreerimises:
-
Reaalajas adaptiivsed töötlemisstrateegiad
-
Prognoositav hooldus seisakuaegade minimeerimiseks
-
Lõikeparameetrite automatiseeritud optimeerimine
-
Iseõppivad süsteemid, mis aja jooksul täiustuvad
Need edusammud mitte ainult ei vähenda defekte, vaid suurendavad ka tootlikkust, vähendavad jäätmeid ja nihutavad täppistootmise võimaluste piire.
Anduritel põhinev robotfreesimine on titaani töötlemises revolutsiooni teinud, pakkudes märkimisväärselt 42% defektide vähenemist. See läbimurdeline tehnoloogia ühendab täiustatud andurid täpse robotjuhtimisega, võimaldades töötlemisprotsessis enneolematut täpsust ja efektiivsust. Traditsiooniliste titaani töötlemise meetodite muutmisega saavad tootjad nüüd saavutada kõrgema kvaliteediga väljundit, vähendada jäätmeid ja parandada tootlikkust.
Kuna tööstusharu areneb pidevalt, muutub anduritega robotfreessüsteemide rakendamine ja integreerimine üha olulisemaks ettevõtetele, kes soovivad konkurentsivõimeliseks jääda. See uuenduslik lähenemisviis mitte ainult ei paranda titaankomponentide kvaliteeti, vaid sillutab teed ka tootmistehnoloogia edasiseks arenguks. Selle tipptasemel lahenduse omaksvõtmine kujundab kahtlemata titaani töötlemise tulevikku ja soodustab olulisi edusamme erinevates tööstusharudes, mis sõltuvad ülitäpsetest titaandetailidest.