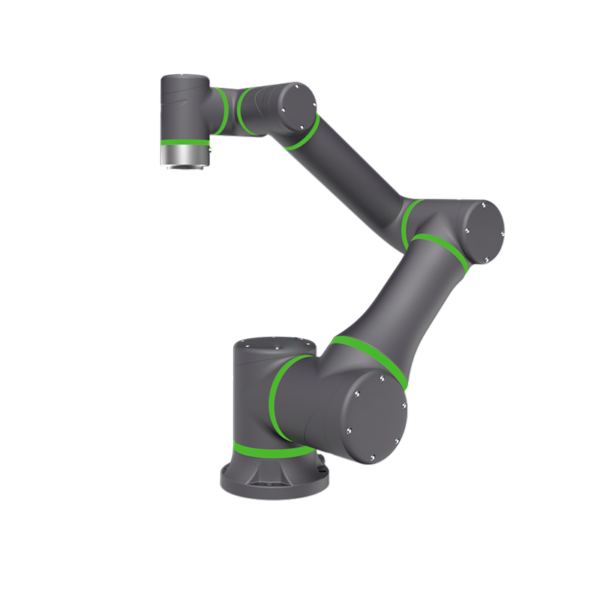
Maalimine Robotkäsivars QJR6-2700P

  • Puudub eesmise singulaarsuse randmekonstruktsioon, valikuline sisseehitatud torujuhe, mis muudab sünkroonse jälgimise pihustamise õpetamise lihtsamaks.
  • Bussistruktuuri kasutamine, mugav laiendamiseks ja suureks kiiruseks
  • Korduva positsioneerimise täpsus: ±0.5 mm
  • Käeulatus: 2035 mm
  • Kandevõime: 10kg

Andmebaasi allalaadimine

Juhised

Tehnilised parameetrid

MUDEL QJR6-2700P
Telje number 6
kasulik koormus 6kg
Korda positsioneerimist ± 0.5mm
Max Armspan 2701mm
Liikumisvahemik J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Maksimum kiirus J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Lubatud pöördemoment J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Inertsi hetk J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Roboti kehakaal 400kg
Võimsus 3.9kVA
Kabineti Suurus 650 * 750 * 1150mm
Kabineti Kaal 140kg
allikas Kolmefaasiline neljajuhtmeline
Vormi installimine Maapinnale paigaldatud
taotlus Maalimisel puudub singulaarsuspunkt, mis teeb programmeerimise õpetamise palju lihtsamaks.

Roboti üldmõõtmete ja liikumisulatuse joonis

QJR6-2700P üldmõõde

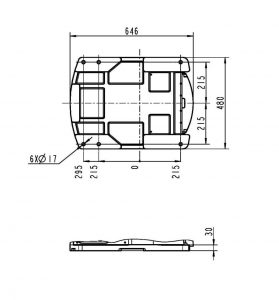
Robotialuse kinnituse mõõtmete joonis

QJR6-2700P paigaldusmõõtmete joonis

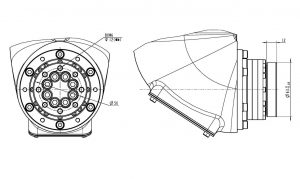
Roboti otsa paigalduse mõõtmete joonis

QJR6-2700P paigaldusliidese skeem

EVST logo
Privaatsuse ülevaade

See veebisait kasutab küpsiseid, et saaksime pakkuda teile parima võimaliku kasutajakogemuse. Prääniku info salvestatakse teie brauserisse ja täidab selliseid funktsioone nagu teid tuvastamine, kui pöördute meie veebisaidile ja aitab meie meeskonnal mõista, millised veebisaidi osad on kõige huvitavamad ja kasulikud.