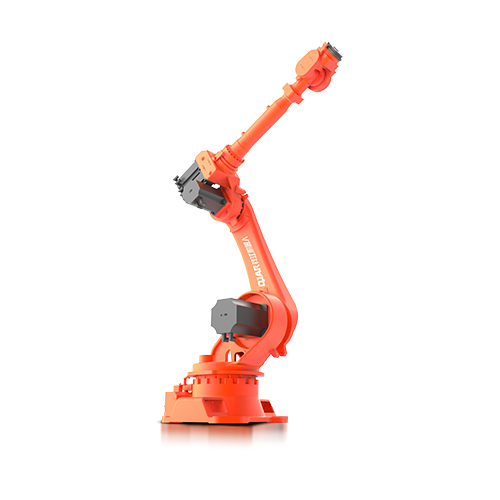
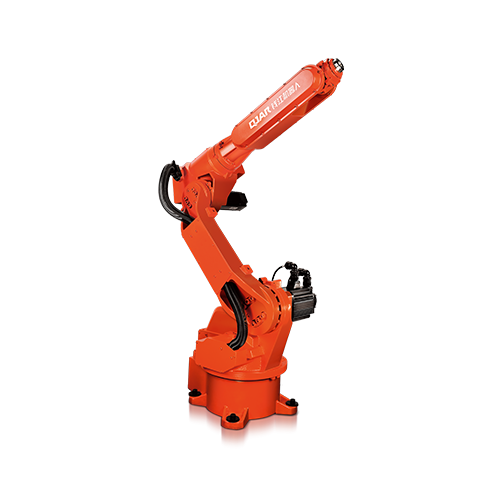
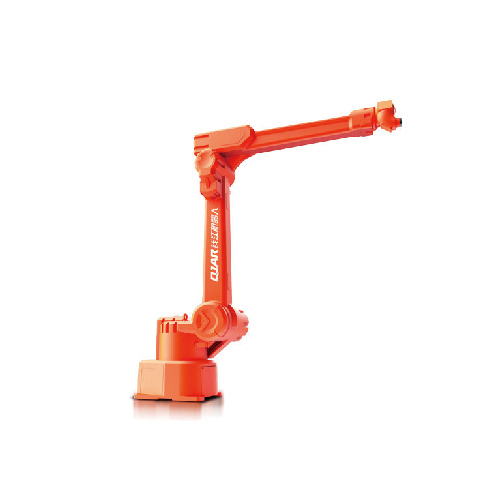
| MUDEL | QJR10-1900 | |
| Telje number | 6 | |
| kasulik koormus | 10kg | |
| Korda positsioneerimist | ± 0.05mm | |
| Max Armspan | 1943mm | |
| Liikumisvahemik | J1 | 175 ° ± |
| J2 | +159°, ﹣95° | |
| J3 | + 95° - 125° | |
| J4 | 185 ° ± | |
| J5 | 115 ° ± | |
| J6 | 360 ° ± | |
| Maksimum kiirus | J1 | 189 ° / s |
| J2 | 189 ° / s | |
| J3 | 189 ° / s | |
| J4 | 372 ° / s | |
| J5 | 573 ° / s | |
| J6 | 687 ° / s | |
| Lubatud pöördemoment | J4 | 28 Nm |
| J5 | 28 Nm | |
| J6 | 26.4N · m | |
| Inertsi hetk | J4 | 1.1 kg · m² |
| J5 | 1 kg · m² | |
| J6 | 0.7 kg · m² | |
| Roboti kehakaal | 245kg | |
| Võimsus | 3.6kVA | |
| Laboratooriumi toiteallikas | Üks faas 220V ±10% | |
| Kabineti Suurus | 600 * 480 * 920mm | |
| Kabineti Kaal | 95kg | |
| Vormi installimine | Maapealne/ lakke paigaldatav | |
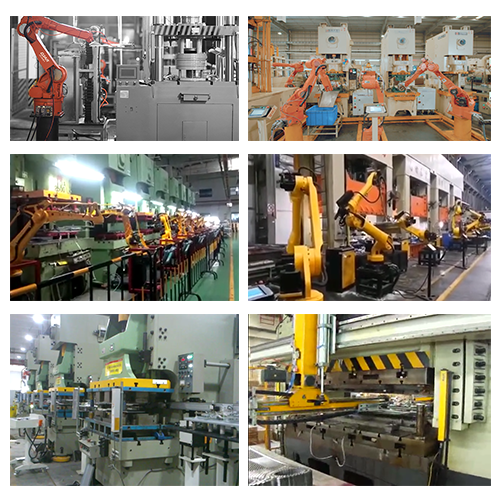
| taotlus | Käitlemine, komplekteerimine, sorteerimine, peale- ja mahalaadimine jne. | |