
EVST udvider sin industrielle robotkerne (XR-serien af kollaborative robotter, EVST industrielle robotarme og EVS-AI svejsesystemet) til indbygget AI med tre nye produktfamilier lanceret i 2026: industrielle humanoide robotter, dataindsamlingsplatforme med behændig håndkraft og firbenede robotplatforme til industriel inspektion og feltservice. Produktlinjen hostes hos evsint.com/embodied-ai-solutions, positioneret til industrielle produktionskunder, der har brug for dataindsamling, manipulation af højt blandingsindhold og inspektion af farlige miljøer.
Hvis du har brug for lignende produkter eller projekttjenester, bedes du kontakte os – vi yder ekspertsupport. salg@evsrobot.com eller besked WhatsApp / WeChat +86 193 8162 6253.
Hvorfor EVST går ind i indbygget AI i 2026
Industriel indlejret AI er ikke et spekulativt bud i 2026. Det er en kategori, hvor flere velfinansierede platforme er gået fra laboratoriedemonstration til betalt kommerciel implementering, og hvor manglen på industrielle træningsdata af høj kvalitet er den primære flaskehals for hurtigere fremskridt.
Ifølge rapporten World Robotics 2025 fra International Federation of Robotics (IFR) steg antallet af pilotinstallationer af humanoide robotter i industrielle miljøer målbart frem til 2024 og begyndelsen af 2025, hvor bilindustrien og logistik førte antallet af implementeringer. Figur AI's kommercielle aftale med BMW Group, Agility Robotics Digits implementering på Amazons distributionscentre og Tesla Optimus' interne batterihåndteringsoperationer i Fremont repræsenterer de klarest dokumenterede datapunkter. Ingen af disse programmer opererer endnu med fulde bilproduktionshastigheder, men hver især har krydset tærsklen fra intern demonstration til eksternt verificerbar drift.
Ifølge Stanford AI Index 2025 voksede de globale investeringer i kropsliggjort AI og fysiske AI-systemer hurtigere end nogen anden AI-underkategori mellem 2023 og 2025, hvilket afspejler både den voksende kapacitet af vision-language-action (VLA)-modeller og den voksende kommercielle erkendelse af, at softwarebaseret AI kun har begrænsede anvendelser i fysiske produktionsmiljøer.
Problemet med mangel på træningsdata er særligt relevant for EVST's positionering. Open X-Embodiment-datasættet (udgivet af Google DeepMind og akademiske partnere) samler robotdemonstrationsdata på tværs af snesevis af forskningsplatforme, men industrielle manipulationsopgaver (maskinpleje med metalemner, placering af svejsecelledele, inspektion af eksplosive miljøer) er dramatisk underrepræsenteret. De fleste demonstrationer i datasættet kommer fra pick-and-place-eksperimenter på bordplader i forskningslaboratorier. Ifølge observationer fra industrien er kløften mellem tilgængelige industrielle robottræningsdata og det, der faktisk er nødvendigt for at træne pålidelige fabrikspolitikker, fortsat en af de største tekniske flaskehalse på området.
EVSTs otte års erfaring med industrielle robotter i over 100 lande giver et fundament, som de fleste nye aktører inden for kropsliggjort AI mangler: felterfaring med virkelige produktionsmiljøer, etablerede kunderelationer inden for bilindustrien, tung industri og procesproduktion samt en dokumenteret hardwarecertificering (IATF16949, CE/SGS/TUV, ATEX/IECEx), der er direkte relevant for at få nye robotkategorier accepteret på fabriksgulve. For et bredere overblik over, hvor humanoide robotter i øjeblikket passer ind i industriel automatisering, se [mangler kontekst]. Humanoide robotter i industriel produktion: Hvad de kan (og ikke kan) gøre i 2026.
Oversigt over EVST Embodied AI-produktfamilien
EVST'er Indlejrede AI-løsninger Produktlinjen er organiseret omkring tre produktgrene, der hver især er rettet mod en specifik industriel applikationsklynge:
| Produktgren | Form Factor | Primære applikationer | Målmiljø | Implementeringshorisont |
|---|---|---|---|---|
| Industriel humanoid robot | Tobenet, menneskeskala | Fleksibel montering, maskinbetjening, lagerlogistik | Fabriksgulv, lager | Pilot H2 2026; begrænset produktion 2027 |
| Dataindsamling Behændig Hånd | Multi-DoF håndplatform | Teleoperationsdataindsamling, sim-til-real-træning, high-mix-manipulation | Kontrolleret fabriksarbejdsplads | Pilot H2 2026; begrænset produktion 2027 |
| Firbenet robotplatform | Firbenet, mobil | Industriel inspektion, patruljering af farlige miljøer, feltservice | Olie og gas, kemikalier, energi, minedrift, byggeri | Generel tilgængelighed 2027 |
Alle tre grene deler EVSTs filosofi om industrielle integration: hardware designet til reelle produktions- og feltforhold, ikke forskningsmiljøer, og softwarearkitektur, der forbinder til eksisterende industriel kontrolinfrastruktur (EtherCAT, OPC-UA, SCADA).
Brugssager til industrielle humanoide robotter
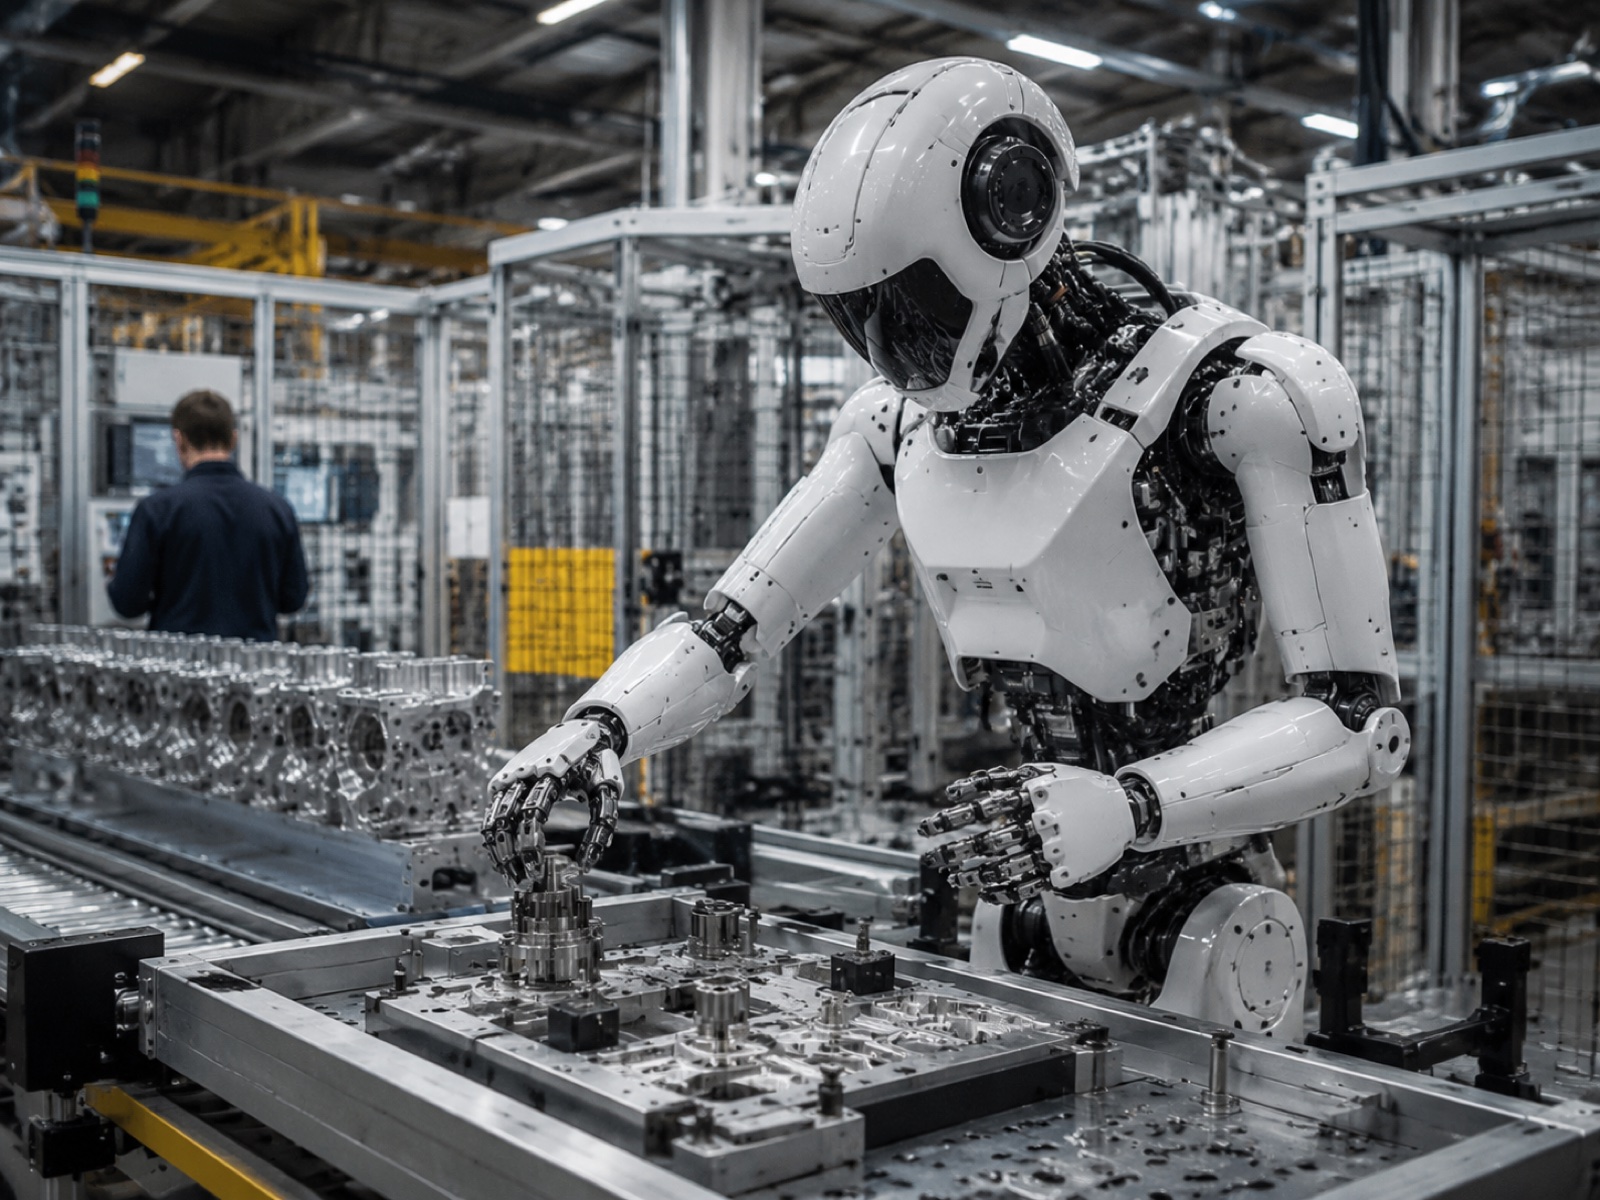
EVSTs industrielle humanoide robot er rettet mod tre applikationsklynger, hvor den tobenede formfaktor skaber en reel operationel fordel i forhold til automatisering med faste arme.
Fleksibel højblandingsmontering
Traditionelle 6-aksede robotarme og SCARA-systemer udmærker sig ved opgaver med høj volumen og fast geometri. Når en producent kører ugentlige SKU-skift og samler 200 varianter af en produktfamilie med forskellige fastgørelsesmønstre, kabelføringer eller underenhedsorienteringer, bliver det dyrt at omkonfigurere fast automatisering. En humanoid robot, der opererer fra en delt arbejdsbænk, kan i princippet håndtere et bredere opgaveområde med færre mekaniske omkonfigurationscyklusser, forudsat at den underliggende manipulationspolitik generaliserer tilstrækkeligt.
I praksis er denne fordel reel, men begrænset. Nuværende VLA-modeller kan generalisere på tværs af objekter inden for en trænet opgavekategori, men de forringes ved geometrier uden for distribution. EVST's humanoide implementeringstilgang til pilotprojekter i 2026-2027 fokuserer på samlebånd, hvor antallet af SKU-varianter er højt, men manipulationsprimitiverne (indsæt, fastgør, orienter, overfør) er strukturelt ens på tværs af varianter. Dette indsnævrer generaliseringskløften til et håndterbart interval.
Maskinbetjening på tværs af flere arbejdsstationer
Faste robot-per-maskine-konfigurationer er fortsat den dominerende tilgang til CNC-maskinebetjening, pressebetjening og belastning af sprøjtestøbemaskiner. De er effektive, men kapitalintensive: hver maskine kræver sin egen robot, værktøjssæt til endearmen, sikkerhedsafskærmning og integrationsprogrammering. En humanoid robot, der kan gå mellem maskiner og belaste flere arbejdsstationer med forskellige fiksturkonfigurationer, repræsenterer en anden kapitalstruktur: én robot, der betjener flere stationer.
Ifølge en analyse fra McKinsey Global Institute om industriel AI-implementering forbedres den fleksible automatiseringsøkonomi betydeligt, efterhånden som forholdet mellem robotenheder og produktionsstationer falder. Humanoid maskinbetjening er en kandidat til denne økonomiske profil i faciliteter med klyngede maskiner af lignende delfamilier. EVST's pilotprogram for humanoid maskinbetjening er rettet mod præcis denne klynge: 3-6 tilstødende arbejdsstationer med delfamilier, der deler materiale- og vægtegenskaber.
Logistik og pluk-og-pakning af variable kartonstørrelser
Lagerlogistik med variable kartondimensioner er fortsat et af de mest kommercielt dokumenterede humanoide anvendelsesscenarier, som demonstreret af Agility Digit hos Amazon. EVST's humanoide logistikapplikationer er rettet mod industrielle forsendelsesområder, der støder op til produktionslinjer (opsamling af færdigvarer, overførsel mellem faciliteter og palletering af output med blandede dimensioner) snarere end rene distributionscentre.
Implementering af humanoide robotter i produktionsskala på tværs af alle tre anvendelsesområder er realistisk set en horisont på 2026-2028. Pilotprogrammer, defineret som implementeringer under opereret teknisk supervision på udvalgte kundefaciliteter, er tilgængelige fra 2. halvår 2026. EVST positionerer ikke humanoide robotter som en kortsigtet erstatning for sine etablerede XR-serie kollaborative robotter eller EVST industrielle robotarme, som fortsat betjener applikationer med høj hastighed, høj repetitionsbarhed og tung nyttelast, hvor fast automatisering er det rigtige værktøj. For kontekst om, hvordan disse platforme sammenlignes, se Humanoide robotter vs. industrielle robotarme.
Behændig håndplatform: Dataindsamling og industriel manipulation
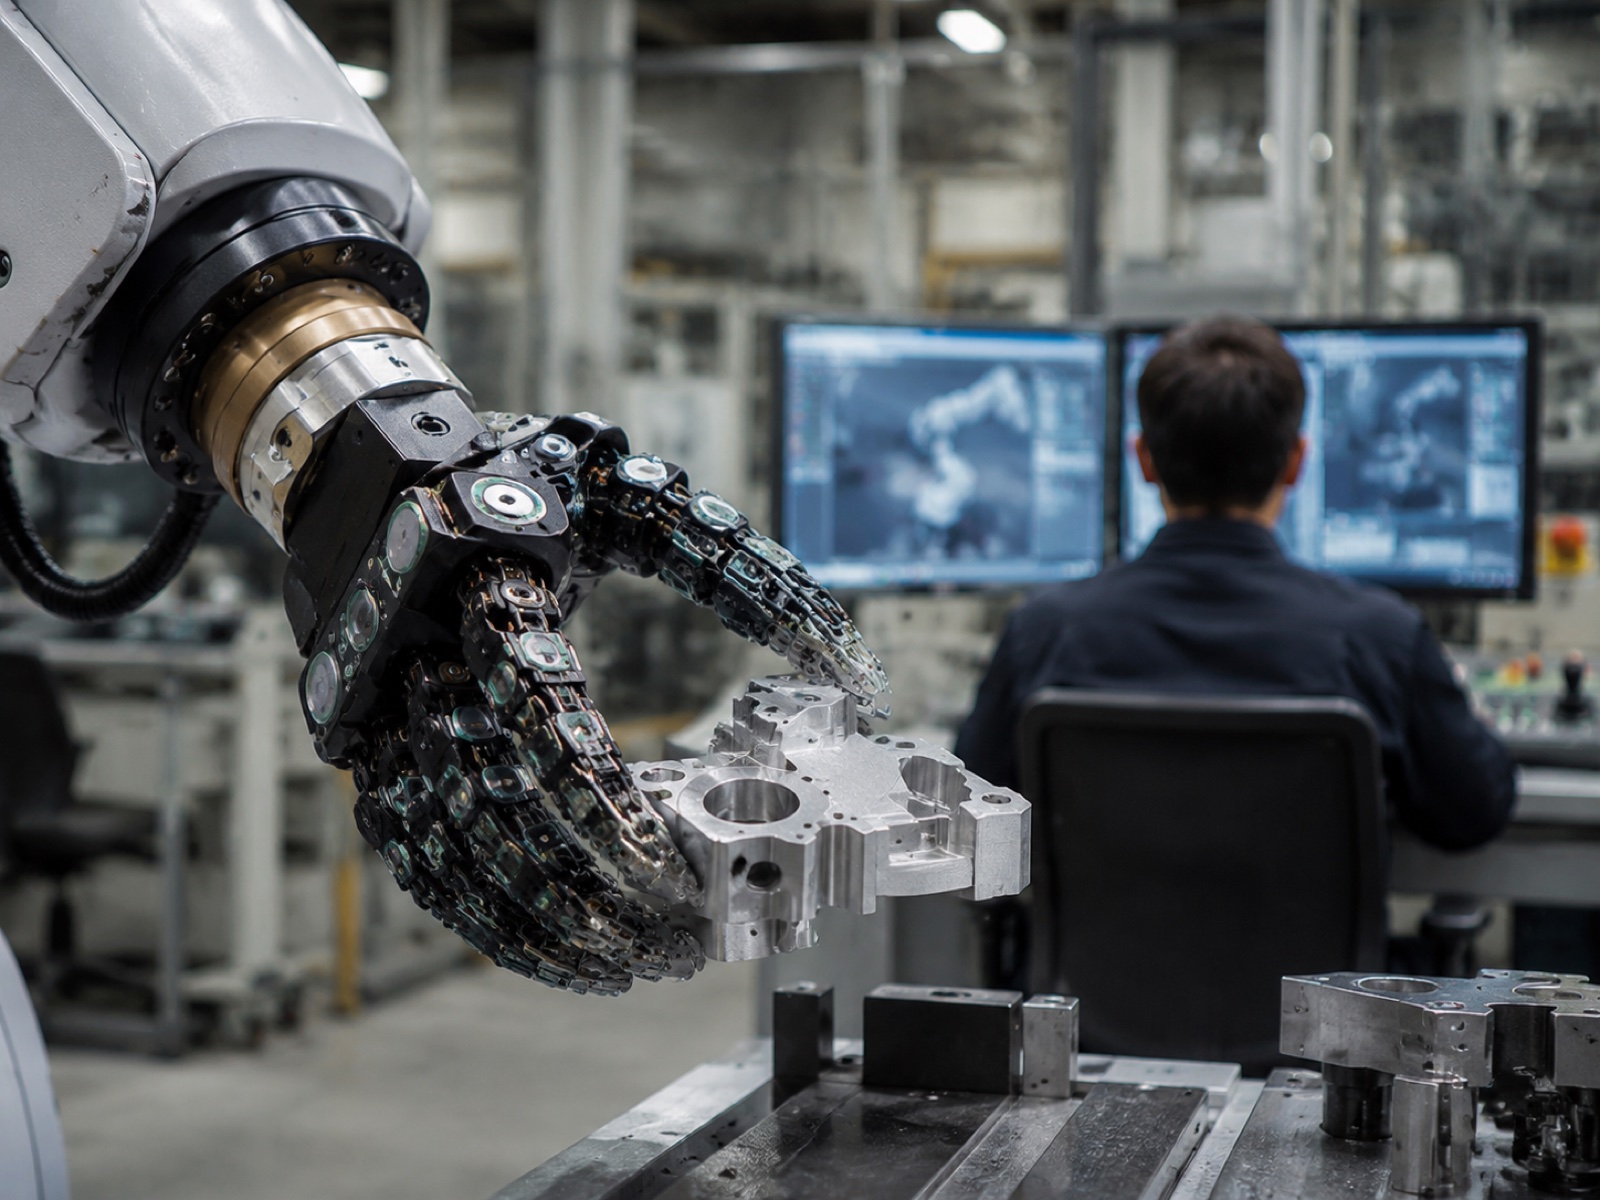
EVSTs platform til fingerfærdigheder er designet omkring to komplementære funktioner: generering af industrielle manipulationsdata af høj kvalitet til træning af kropsliggjort AI og udførelse af fingerfærdige manipulationsopgaver i produktionen, som faste værktøjer i armenden håndterer dårligt.
Hardware Arkitektur
Platformen er en behændig hånd med flere frihedsgrader, indlejrede taktile sensorer, kraftmomentregistrering ved håndleddet og integrerede kameramoduler til visuel feedback under teleoperation. Designet trækker på EVST's erfaring med at integrere kraftmomentregistrering i cobot-implementeringer, en funktion, der er forfinet på tværs af XR-serien af kollaborative robotter til applikationer som montering, testning og afgratning.
Hånden er kompatibel med EVST's humanoide robotplatform som en sluteffektor og kan også anvendes som en selvstændig arbejdsstationsenhed monteret på en fast eller skinnemonteret arm til dataindsamlingsworkflows, der ikke kræver tobenet mobilitet.
Teleoperation og dataindsamlingspipeline
Den primære dataindsamlingsworkflow er teleoperationsdrevet: en menneskelig operatør styrer den fingerfærdige hånd eksternt via en haptisk grænseflade, mens den udfører industrielle manipulationsopgaver på en fabriksarbejdsstation. Systemet registrerer synkroniserede strømme af håndstilling, ledmoment, taktile sensoraflæsninger, håndledskraftmoment og kameravideo fra arbejdsområdet. Denne multimodale datastrøm er træningsinputtet til simulering-til-real-politikker.
Ifølge observationer fra industrien er manglen på data til behændig manipulation af virkelige industrielle emner (metaldele, uregelmæssige støbegods, kabelnet) den primære differentiator mellem forskningskvalitet og industrielt pålidelige indbyggede AI-politikker. EVST's produktionskundebase giver adgang til præcis disse emnetyper i virkelige produktionssammenhænge, et aktiv som udviklere af ren softwareindbygget AI mangler.
For en detaljeret gennemgang af den tekniske pipeline fra dataindsamling fra teleoperation via simulation-til-real-træning til autonom implementering, se Indsamling af indbygget AI-data: Teleoperation, Sim-to-Real og industrielle træningspipelines (2026).
Krydsudførelseskompatibilitet
EVSTs dataindsamlingsworkflow er designet til justering med Open X-Embodiment-datasætformatet, hvilket gør det muligt at bruge manipulationsdemonstrationer på tværs af forskellige robotplatforme. Denne kompatibilitet på tværs af udførelsesformer er relevant for kunder, der ønsker, at deres indsamlede data skal accelerere policytræning ikke kun på EVST-hardware, men også på standardiserede forskningsbenchmarks, og for EVSTs eget mål om at bidrage med industrielle data af høj kvalitet til det bredere økosystem for kropsliggjort AI-træning.
Firbenet robotplatform: Industriel inspektion og feltservice
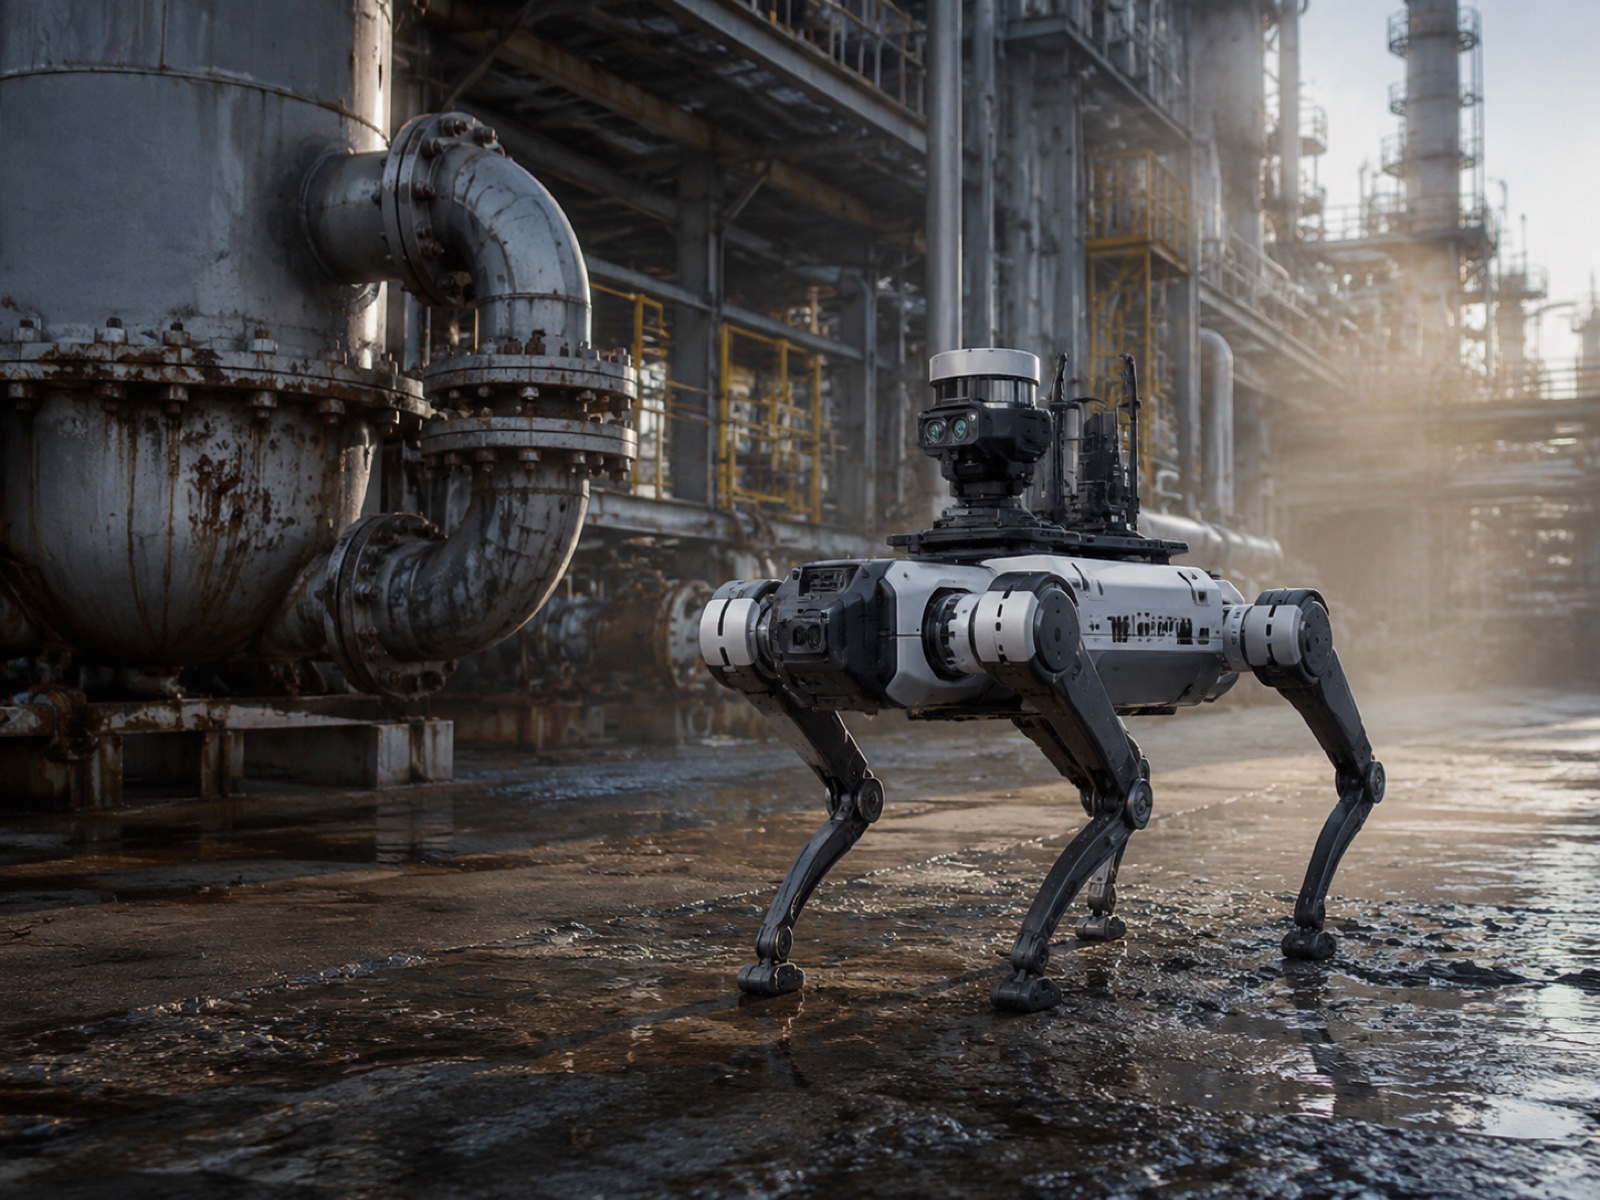
EVSTs firbenede robotplatform er rettet mod industrielle miljøer, hvor hjulkøretøjer ikke kan navigere, og faste sensorer ikke kan dække: olie- og gasforarbejdningsanlæg, kemiske anlæg, kraftværker, minedrift og byggepladser. Disse miljøer kræver en robot, der kan bevæge sig gennem ujævnt terræn, gå på trapper og fungere pålideligt under forhold, der er farlige for menneskelige inspektører.
Inspektion af industrigrund
Kerneapplikationen er en automatiseret gennemgang af faciliteter: den firbenede fodgænger følger en defineret inspektionsrute, registrerer aflæsninger fra gassensorer, termiske kameraer, akustiske emissionsdetektorer og visuelle kameraer og transmitterer data til et centralt overvågningssystem. For olie-, gas- og kemiske faciliteter adresserer dette et reelt operationelt smertepunkt. Ifølge NIOSH's arbejdssikkerhedsdata tegner inspektionsopgaver i lukkede rum og farlige områder sig for en uforholdsmæssig stor andel af skader og dødsfald hos industriarbejdere. Ved at erstatte rutinemæssige inspektionsture med en robotplatform fjernes arbejdstagere fra de eksponeringsscenarier med den højeste risiko uden at eliminere inspektionsdækningen.
EVSTs erfaring med eksplosionssikre ingeniører, etableret gennem XR-EX-serien af kollaborative robotter med ATEX/IECEx dobbeltcertificering og IP68-klassificering, giver en certificerings- og designbasis, der er direkte anvendelig på firedobbelte platforme beregnet til farlige områder i Zone 1 og Zone 2. XR-EX-serien, hvor EVST var blandt de første indenlandske producenter, der opnåede ATEX/IECEx dobbeltcertificering for en kollaborativ robot, giver et bevis på processen for at bringe nye robotkategorier gennem certificering i eksplosiv atmosfære. Firedobbelt ATEX-certificering er på EVSTs køreplan.
Feltingeniørens dispatch-acceleration
Ud over rutinemæssig inspektion understøtter EVSTs quadruped en hybrid implementeringsmodel: En fjerntekniker bruger robotten som en mobil sensorplatform til at vurdere en fejltilstand, før fysisk personale sendes ud. Robotten transmitterer livevideo og sensordata; teknikeren diagnosticerer problemet eksternt og løser det enten via robotassisteret aktivering eller sender den korrekte specialist med de korrekte dele ud i stedet for at sende en tekniker for at finde ud af, hvad problemet er.
Denne model passer naturligt til EVST's globale feltteknikerkapacitet i over 100 lande. For kunder på fjerntliggende industriområder (offshore-platforme, mineområder, landbrugsforarbejdningsanlæg) forkorter robotassisteret fjerndiagnose svartider, der ellers ville involvere flere dages rejselogistik.
Yderligere feltanvendelser
Ud over olie og gas imødekommer EVST's firbenede platform inspektionsbehov inden for minedrift (overvågning af underjordiske tunneler, strukturel vurdering), byggeri (dokumentation af fremskridt på stedet, sikkerhedsoverholdelsespatruljering) og landbrugsforarbejdning (overvågning af store anlæg, hvor fast kameradækning er upraktisk). Hvert miljø stiller forskellige krav til bevægelse, sensornyttelast og kommunikationsinfrastruktur - faktorer, som EVST's pilotprograms scopingproces tager højde for under vurderingen af stedet før implementering.
Hvordan indbygget AI forbinder sig med EVST's industrielle kerne
EVSTs indtræden inden for embodied AI er ikke et skifte væk fra virksomhedens etablerede produktlinjer. De tre nye familier er designet til at udvide og supplere det eksisterende robotøkosystem, ikke erstatte det.
Humanoid og XR Cobot som to-lags fabriksimplementering
I praksis betjener den humanoide robot og EVST's XR-serie kollaborative robotter forskellige positioner i den samme fabrikscelle. XR-cobotten håndterer højhastigheds-, gentagelige og præcisionsopgaver: monteringsoperationer, hvor ±0.02 til ±0.05 mm repeterbarhed er påkrævet, og cyklustider er faste. Humanoiden håndterer fleksible, sjældne eller variable opgaver i samme område: udpakning af indgående komponenter, rydning af undtagelser fra cobottens inputkø eller udførelse af et monteringstrin, der ændres ugentligt med produktvarianter. Denne todelte model er, hvordan EVST forventer, at de fleste pilotimplementeringer vil være struktureret frem til 2027.
Behændig hånddatatilførsel tilbage til industriel robotprogrammering
Træningsdata indsamlet af EVST's behændige håndplatform under teleoperationssessioner er ikke udelukkende til træning af humanoide robotpolicyer. De samme demonstrationsdata kan informere generering af samlestier til EVST's industrielle robotarme, især til opgaver, hvor variation i emnegeometri gør programmering af faste linjer skrøbelig. Forbindelsen mellem menneskedemonstreret manipulation og industriel robotprogrammering har været en langvarig udfordring inden for fabriksautomation; EVST's data pipeline er designet til at tjene både træning af indbygget AI-policyer og optimering af konventionel robotbane.
EVS-AI-arkitektur udvidet til indlejret AI-inferens
EVSTs EVS-AI svejseintelligente system, der kører en selvlærende motor med 1 kHz EtherCAT-styring, 3D-vision auto-scanning til identifikation af svejsesøm og SLAM-baseret autonom navigation til gang under svejsning, danner den arkitektoniske skabelon for det indlejrede AI-inferenslag. Realtidskontrolsløjfen, sensorfusionen og den autonome stiplanlægning, der er udviklet til EVS-AI, oversættes direkte til kontrolkravene for humanoide og firbenede platforme. EVST bygger ikke en AI-kontrolarkitektur fra bunden; det udvider en produktionstestet arkitektur til nye formfaktorer.
Certificeringsgrundlinje fremført
EVSTs eksisterende certificeringsportefølje (IATF16949-certificering til bilindustrien for cobotproduktionslinjen, CE/SGS/TUV-tredjepartscertificering på tværs af produktsortimentet, ATEX/IECEx-dobbeltcertificering for XR-EX-eksplosionssikre cobotserier) repræsenterer en overholdelsesgrundlinje, som nye indbyggede AI-platforme vil udvide. Sikkerhedscertificering af humanoide robotter er et åbent standardspørgsmål: ISO 10218-3, der dækker AI-forstærket robotsikkerhed, er under forudvikling hos ISO. EVST overvåger denne standardproces og planlægger at engagere sig, efterhånden som udkastet modnes, og trække på sin eksisterende CE- og ATEX-certificeringserfaring for at positionere sin humanoide platform til overholdelse forud for standardens formelle offentliggørelse. For en detaljeret undersøgelse af, hvordan indbyggede AI- og VLA-modeller interagerer med eksisterende industrielle sikkerhedsrammer, se Indlejret AI i industriel robotik: Hvordan VLA-modeller ændrer robotprogrammering.
Køreplansignal: 2026 til 2028
EVST's køreplan for indlejret AI følger en tidslinje for kommercialisering i etaper med eksplicitte forbehold. Disse er planlægningsmål, ikke kontraktlige forpligtelser, og afhænger af resultaterne af pilotprogrammet, udviklingen af forsyningskæden og de lovgivningsmæssige fremskridt vedrørende humanoide sikkerhedsstandarder.
| Periode | Milestone | Produkt | Status |
|---|---|---|---|
| 2026H2 | Pilotimplementeringer hos udvalgte industrikunder under ingeniørtilsyn | Humanoid + Behændig Hånd + Firbenet | Planlagt |
| 2027 | Begrænset produktion af humanoid robot og behændig håndplatform | Humanoid + Behændig Hånd | mål |
| 2027 | Generel tilgængelighed for firbenet inspektionsplatform | Quadruped | mål |
| 2028 | Produktionsskala for humanoid i fleksible samlingsapplikationer | Humanoid | mål |
| 2026-2028 | ISO 10218-3 standardengagement (AI-forstærket robotsikkerhed, præudvikling) | Alle indbyggede AI-platforme | Løbende overvågning + engagement |
Pilotfasen i 2026 er den umiddelbare kommercielle prioritet. EVST modtager nu forespørgsler om pilotprogrammer, hvor vurdering af stedet og konfigurationsomfang udføres før enhver hardwareforpligtelse. Pilotperioderne dækker teknisk support, dataejerskab og kommercialiseringsmuligheder efter pilotfasen. For den bredere kontekst af, hvem der implementerer humanoide robotter industrielt og i hvilket tempo, se [navn på pilot]. Generativ AI i industriel robotteknologi: Grundmodeller, kodegenerering og 2026-landskabet.
Ofte stillede spørgsmål
Hvornår kan jeg styre en EVST humanoid robot på min fabrik?
EVST sigter mod 2. halvår 2026 for udvalgte pilotimplementeringer hos industrielle kunder. Fuldskala produktionstilgængelighed for humanoide robotter er på køreplanen for 2027-2028. Interesserede producenter kan kontakte os nu på salg@evsrobot.com at tilmelde sig køen til pilotevalueringen og begynde vurderingen af stedet.
Hvordan omsættes EVSTs industrielle resultater til kropsliggjort kunstig intelligens?
EVST har implementeret industrirobotter i over 100 lande i løbet af otte år, herunder ATEX/IECEx-certificerede eksplosionssikre cobots (XR-EX-serien), en IATF16949-certificeret cobot-produktionslinje og EVS-AI-svejsesystemet med 1 kHz EtherCAT-styring og 3D-vision autoscanning. Disse programmer genererede feltimplementeringsdata på tværs af forskellige produktionsmiljøer, det samme datasubstrat, som indbyggede AI-systemer kræver for pålidelig generalisering i den virkelige verden. Certificeringserfaring (ATEX/IECEx, CE/SGS/TUV, IATF16949) omsættes direkte til compliance-processen for nye indbyggede AI-platforme.
Er EVST's fingerfærdige hånd kun til fjernoperationstræning eller til brug i produktion?
Det primære designformål er industriel dataindsamling: teleoperationsdrevet demonstrationsoptagelse til sim-til-real-træningspipelines. Et sekundært anvendelsesscenarie er produktionsmanipulation i høj-mix, lav-volumen-samling, hvor fast værktøjsføring i enderne af armen er upraktisk. Produktionsparathed afhænger af den specifikke opgave og tolerancekrav. De fleste implementeringer i 2026-2027 vil fokusere på dataindsamlingsfunktionen med produktionsmanipulation som et parallelt evalueringsspor.
Kan EVSTs firbenede robot integreres med min eksisterende SCADA eller DCS?
EVSTs firbenede platform er designet med industrielle kommunikationsprotokoller i tankerne. Integration med SCADA- og DCS-systemer (OPC-UA, Modbus eller lokationsspecifikke protokoller) er en del af implementeringsomfanget. Krav til brugerdefineret integration behandles under pilotprojektets lokationsvurderingsfase. Kontakt salg@evsrobot.com for en teknisk forhåndsvurdering af din facilitets integrationskrav.
Hvad er dataejerskabsmodellen for træningsdata, der indsamles på min facilitet?
Træningsdata indsamlet af EVST's behændige hånd- eller humanoide platforme på en kundes anlæg forbliver kundens ejendom. EVST's standardaftalevilkår inkluderer bestemmelser om datafortrolighed i overensstemmelse med fremstillingskravene til IP-beskyttelse. Kunder kan vælge at deltage i datadelingsaftaler, der bidrager til krydsudførelsesdatasæt til gengæld for accelereret modelforbedring, men dette er ikke et krav i pilotprogrammet.
Hvis du har brug for lignende produkter eller projekttjenester — pilotevalueringer på tværs af EVST's tre produktfamilier af kropsliggjort AI (industrielle humanoide robotter, dataindsamlingsplatforme med fingerfærdighed og firbenede inspektionsrobotter) eller relateret konfigurationsafgrænsning — bedes du kontakte os, så yder vi ekspertsupport. Her er vores kontaktoplysninger: e-mail salg@evsrobot.com, besked WhatsApp / WeChat +86 193 8162 6253, indsende kontaktformulareller besøg produktsiden på evsint.com/embodied-ai-solutions.
Sidst opdateret: 13. maj 2026