
Robotsvejsning af små runde emner: Datum og overlap
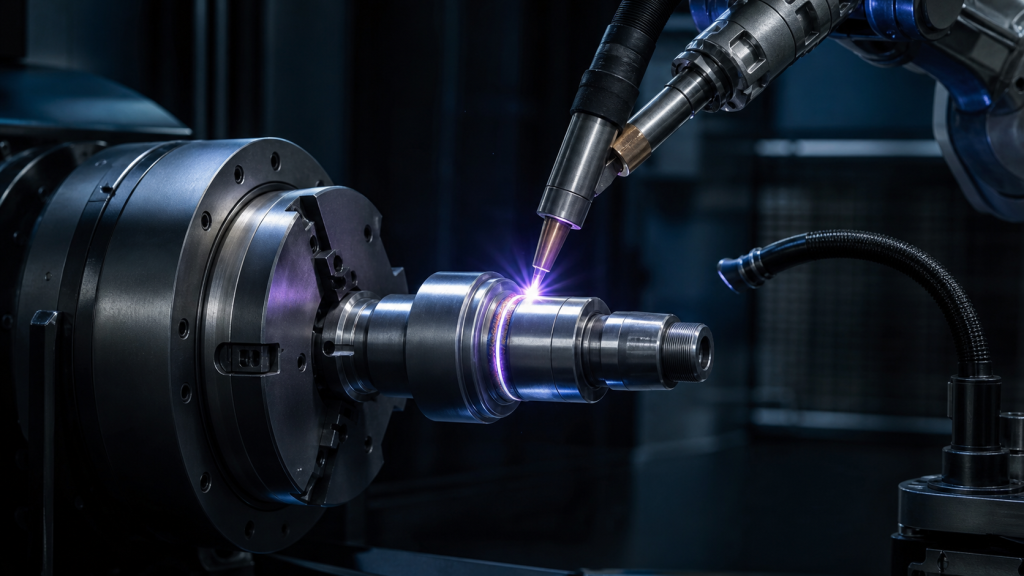
Valider robotsvejsning af små runde emner gennem centerdatum, brænderposition, cirkulær bane, start-stop-overlap, inspektion og reparation.
Dosering af gearkassehustætningsmiddel: Datum og kontinuitet

Valider dosering af gearkassehusets tætningsmiddel via datum, materialeberedskab, perlebane, endepunktskontinuitet, inspektion og routing.
Automatisering af termoskalstempel til tyndvæggede dele
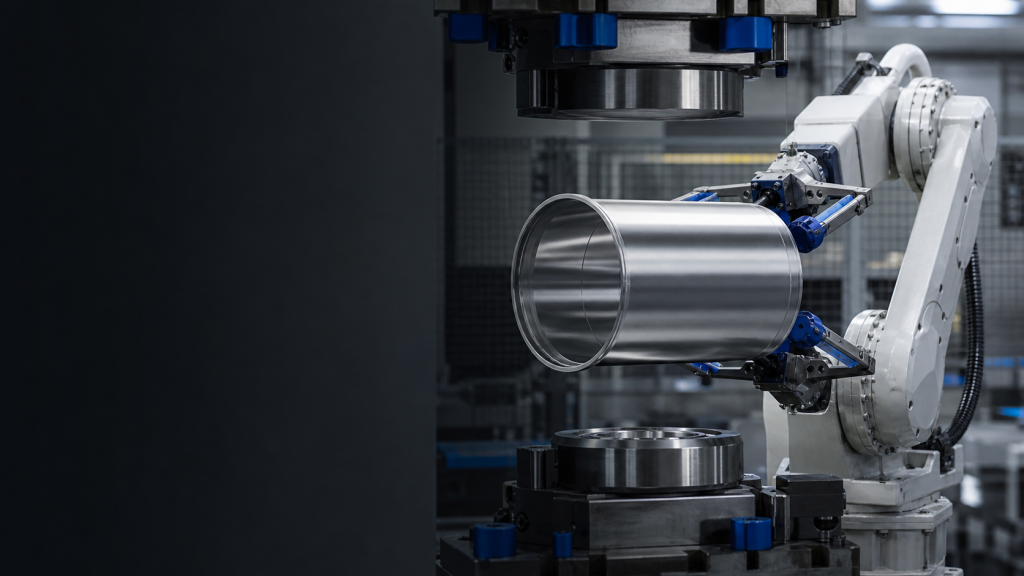
Valider automatisering af prægning af termoskaller gennem tyndvægsunderstøttelse, åbningsstilling, presseoverdragelse, deformationskontrol og gendannelse.
Rackbeslag Robotsvejsefikstur og rækkeviddevalidering
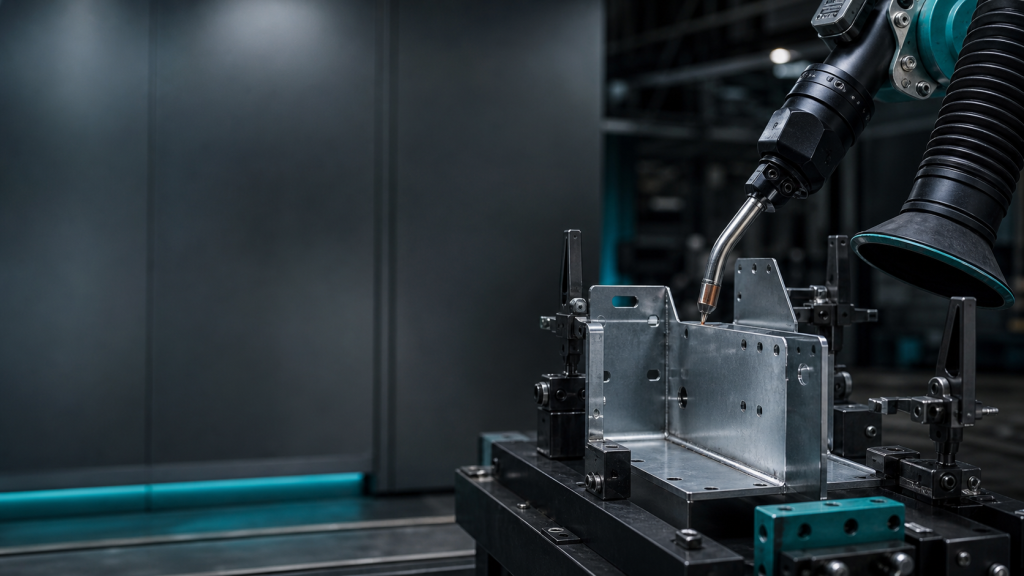
Valider robotsvejsning af stativbeslag via fiksturdatum, brænderrækkevidde, varmesekvens, forvrængningsbevis, inspektion og reparationsrute.
Motorakselmaskinebetjening: Greb og Overlevering
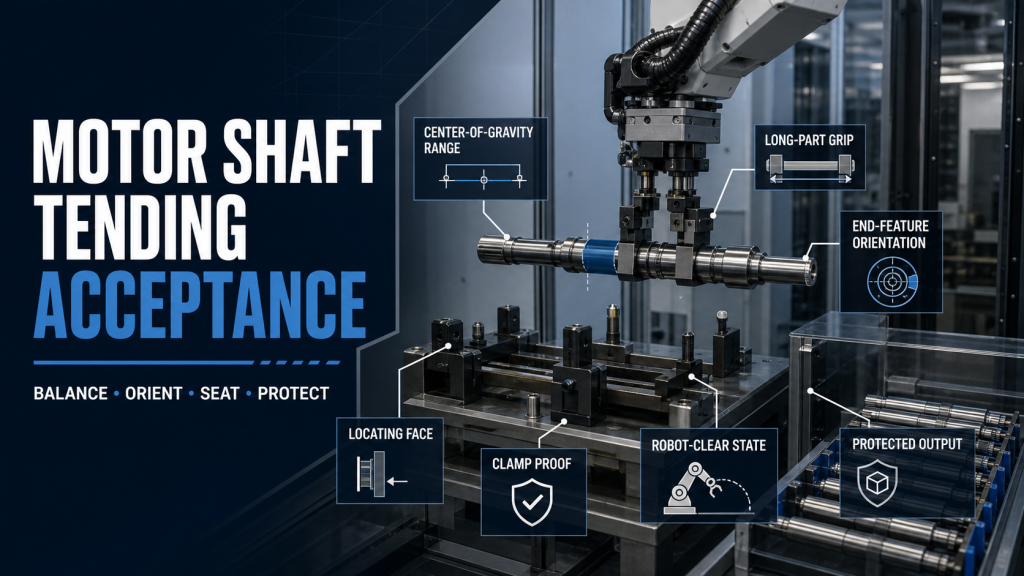
Valider motorakselmaskinens bevægelse gennem balanceområde, orientering, placering af positionsfladen, klemmesikkerhed, frigang og beskyttet udgang.
Automatisering af glasering af keramiske plader: Hvad skal valideres?
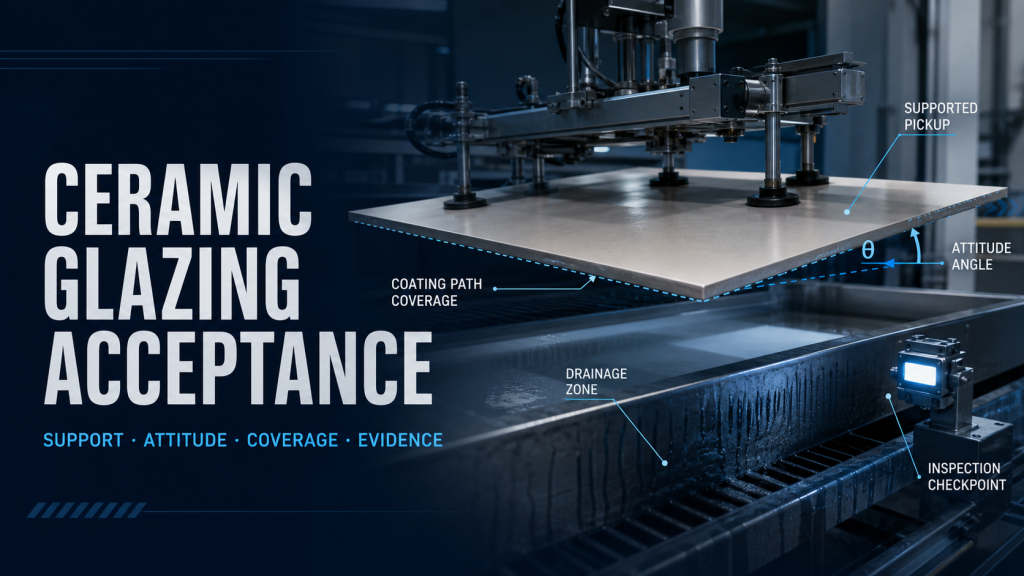
Valider automatisering af glasering af keramiske plader gennem understøtning, pladeholdning, dækning af bane, dræning, inspektion og routing af unormale dele.
Aflæsning af sprøjtestøbning: Støbesikre overdragelser
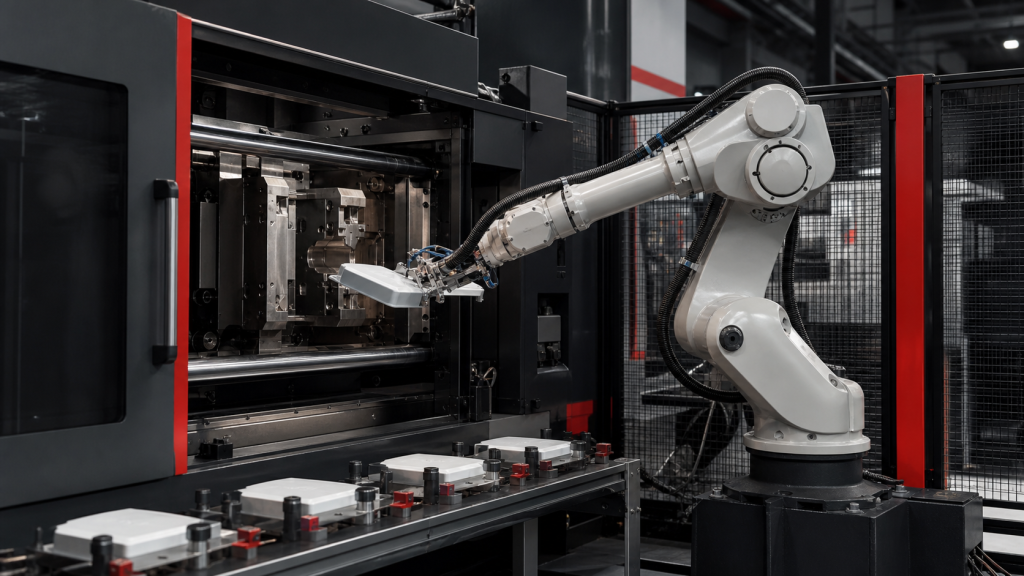
Design aflastning af sprøjtestøbning omkring formens og ejektorens tilstande, emnegreb, hulrumsfrihed, nedstrøms flow, fejl og sikker genstart.
Flerspindelspænding: Momentsporbarhed
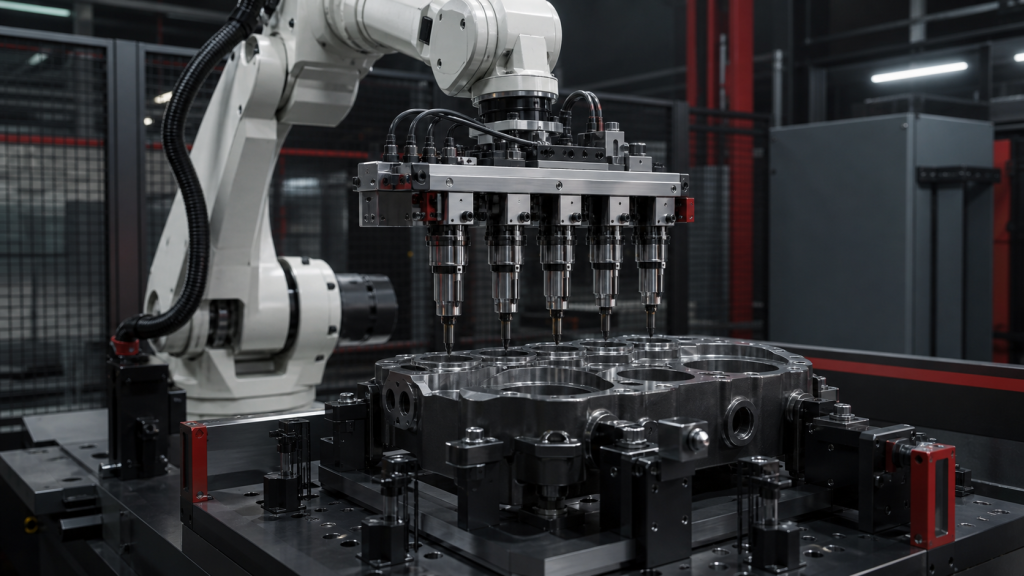
Frigør flerspindelstramning med indgangssikring pr. kanal, reaktionskontrol, godkendte samlingsregler, sporbarhed og fejlretning.
Polering af telefoncover: Kontrol af montering og finish
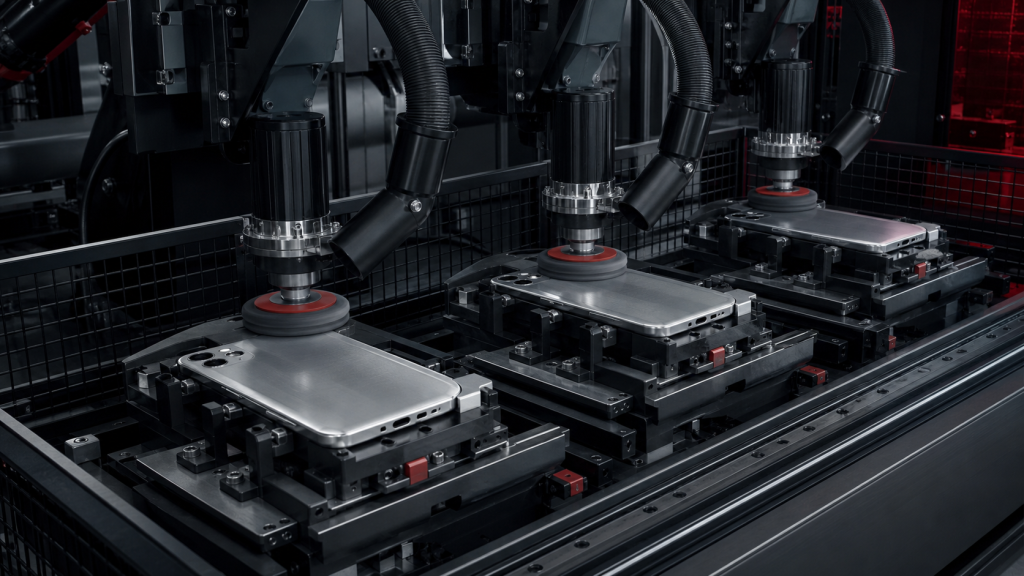
Kontroller polering af telefoncovers med kosmetiske zoner, indlejringstjek, slibehistorik, rengøring, inspektion, batchholdinger og godkendelsesregistre.
Robotdrejebænkbetjening: Chuck Handoff og Interlocks
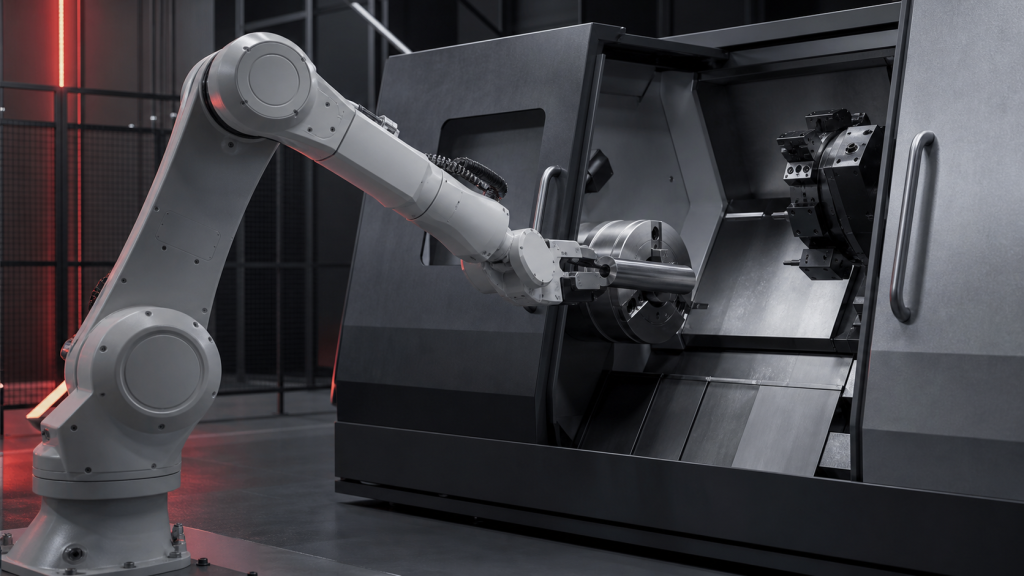
Ingeniørrobotdrejebænkbetjening med gennemprøvede dør-, spindel-, spændepatron-, sæde-, robotrydnings-, spånkontrol-, genvindings- og cyklustilstande.
Robotslibecelle: Kontakt, dækning og slid
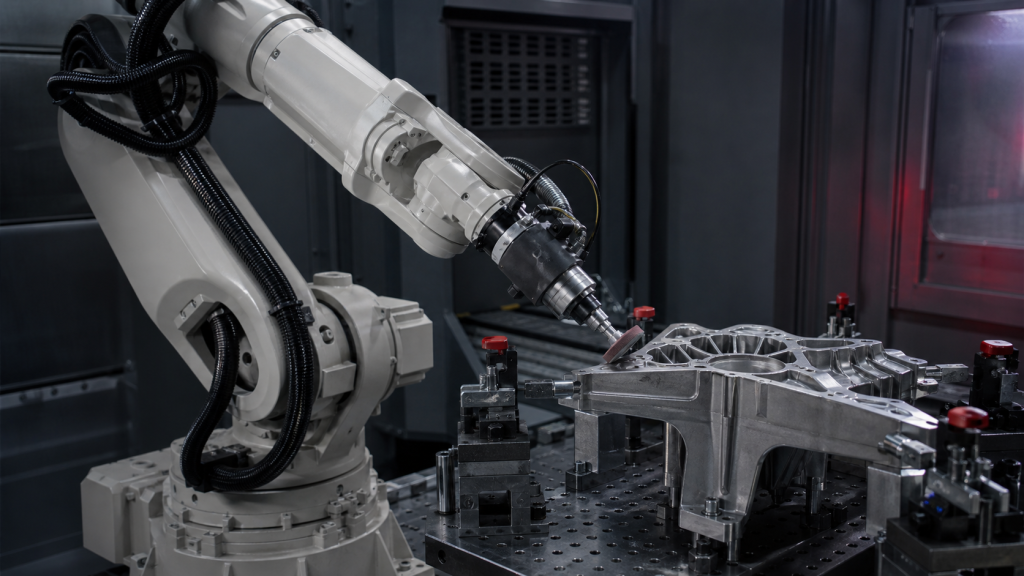
Valider en robotslibecelle gennem overfladezoner, fiksturstivhed, kontaktkontrol, slibende slid, ekstraktion, inspektion og genvinding.
Håndtering af robotelektronikkort: Understøttelse og placering
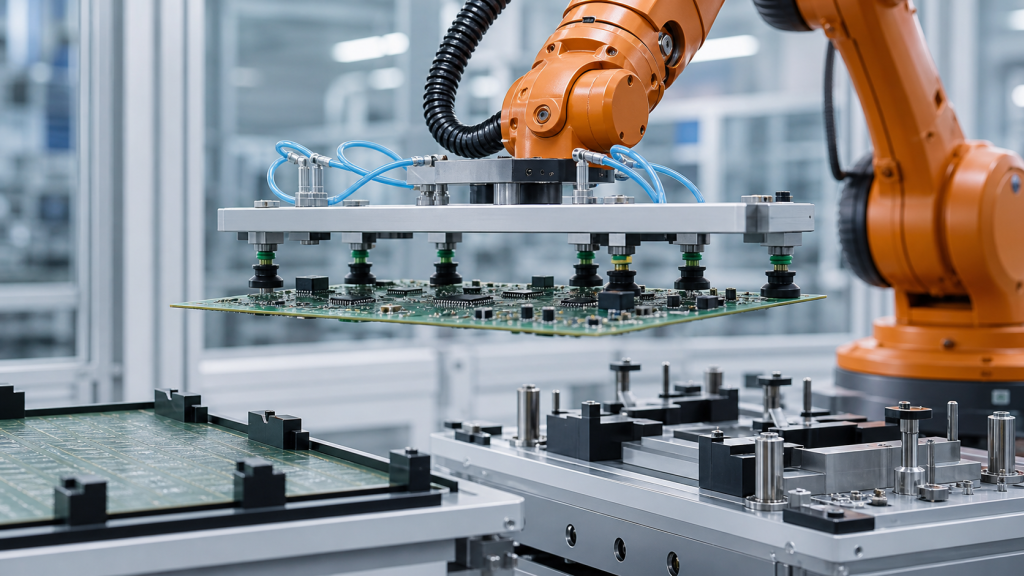
Planlæg håndteringen af robotelektronikkort omkring understøtningsgeometri, gribezoner, belastningsbaner, bevægelse, placeringsdata, udløsningsbevis og fejlretning.