
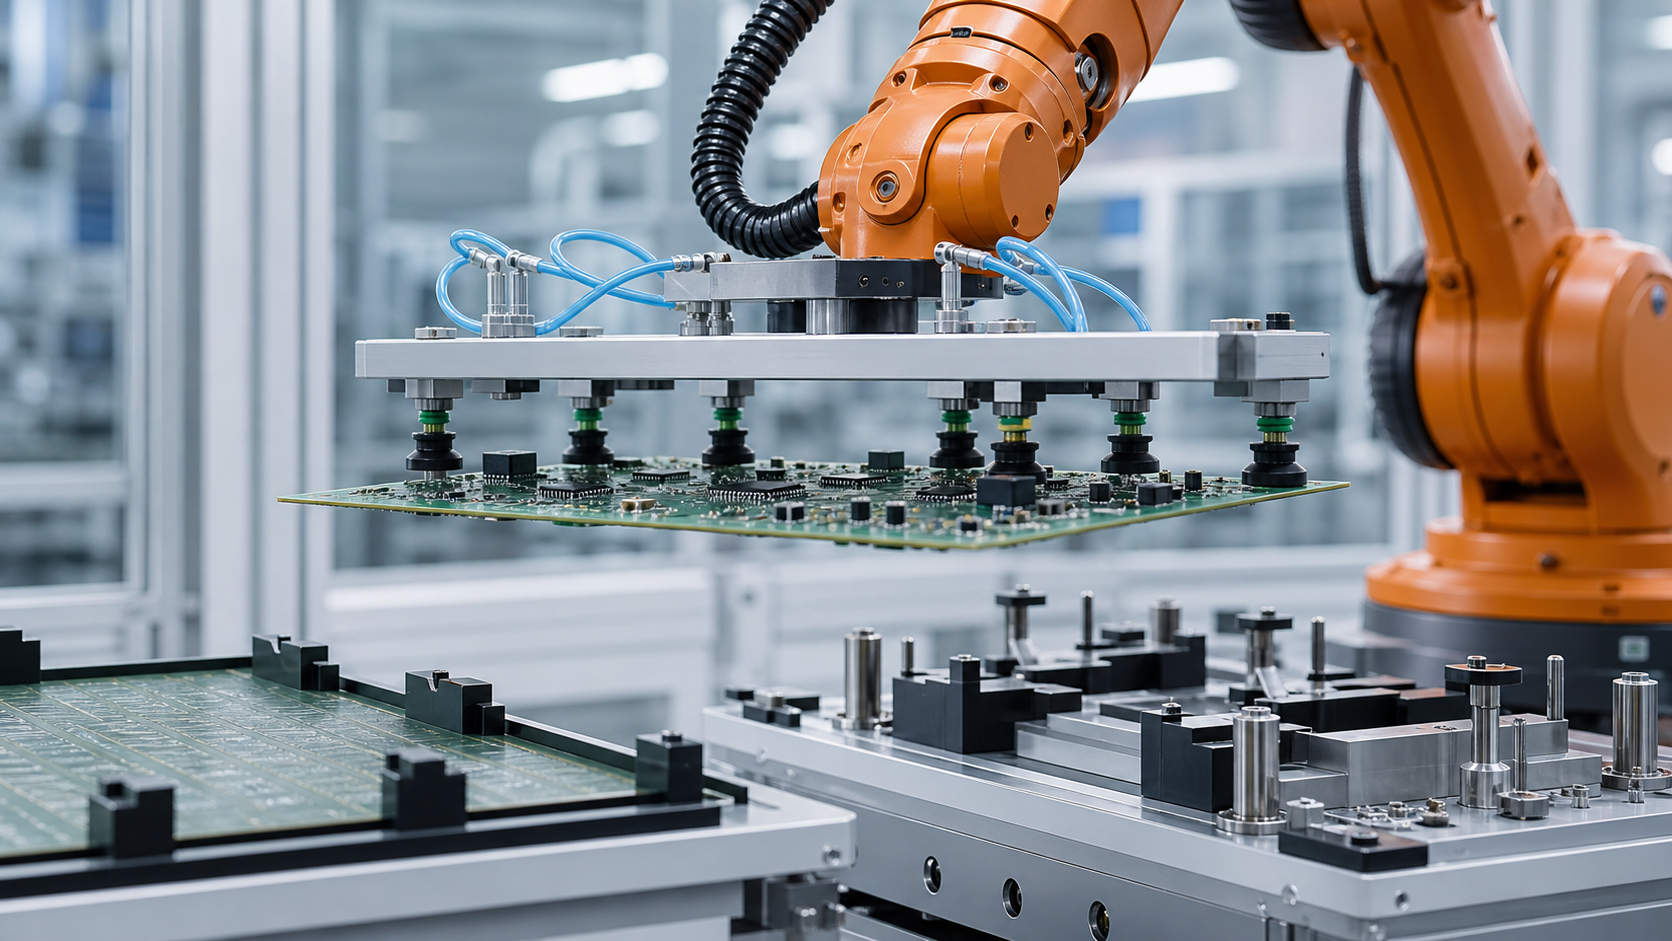
Denne vejledning er til produktionsingeniører, ejere af elektronikprocesser, kontrolingeniører, integratorer, vedligeholdelsesteams og kvalitetsplanlæggere, der evaluerer overførsel af pladeformede emner. EVST behandler pladen som en understøttet strukturel del med beskyttede områder, ikke som et stift rektangel, der kan bæres fra dens nominelle centrum.
Hvad en applikationsvisning kan – og ikke kan – vise
Den synlige applikation viser en robot, der overfører et brætformet emne med sugeværktøj. Denne handling er nyttig til at identificere tekniske spørgsmål om understøtning, kontakt, bevægelse og placering, men den afslører ikke de designregistreringer eller testresultater, der er nødvendige for at validere processen.
Den synlige handling fastlægger ikke pladetegningen, materialestakken, den tilladte udbøjning, vakuumydelsen, kontakttrykket, bevægelsesgrænserne, placeringsnøjagtigheden, resultatet af produktinspektionen, kapaciteten til gentagne cyklusser, miljømæssig egnethed, sikkerhedsvalidering, overholdelse af regler eller certificering. EVST udleder ikke nogen af disse resultater ud fra et kort applikationsoverblik.
Definer brættets tilstande, før du vælger kontaktpunkter
En nyttig tilstandsmodel skelner mellem, hvordan printpladen understøttes før opsamling, hvordan den holdes under overførsel, og hvordan den placeres efter placering. Indgående printplader kan hvile på kantskinner, en bærer, en flad rede, afstandsholdere eller midlertidig emballage. Det tilsigtede opsamlingsplan og tilgængelige områder kan ændre sig med hver tilstand.
Registrer komponentkonvolutter foroven og forneden, stikfremspring, værktøjshuller, panelskinner, områder, der skal holdes ude, skrøbelige overflader, etiketter, der skal forblive læsbare, og alle funktioner, der kan bruges som datapunkt. Hvis printpladen er en del af et panel, skal det bemærkes, om der forekommer singulation før eller efter robottrinnet; støtteadfærden og de tilladte kontaktområder kan være forskellige.
Sammenlign støtte- og gribekoncepter
| Concept | Nyttige startbetingelser | Beviser til validering | Antagelse om at undgå |
|---|---|---|---|
| Distribuerede vakuumkontakter | Flere kompatible overfladeområder er tilgængelige, og lokal support kan spredes over hele linjen. | Kontaktkompatibilitet, zonerespons, tætningsvariation, belastningsdeling, partiel kontaktdetektion og frigivelse | Én trykmåling beviser, at alle kopper er aktiveret |
| Kant- eller skinnestøtte | Bræddekanter eller panelskinner er kontrollerede og kan bære den nødvendige overførselsbelastning | Kantvariation, fastholdelse, hjørneafstand, orientering og indsættelses- eller fjernelsessti | En nominel kontur garanterer brugbar kantadgang |
| Mekanisk ramme eller bærer | Produktet kan transporteres på en kontrolleret genanvendelig understøtning | Carrier-data, forhold mellem printkort og carrier, tilbageholdelse, kontaminering og downstream-kompatibilitet | En udbyder fjerner behovet for at verificere boardets tilstand |
| Hybrid støtte | Én metode fastlægger placering, mens en anden fordeler belastningen eller forhindrer tab | Ansvar for hver kontakt, tilstandsdetektion, toleranceinteraktion og frigivelsesordre | Flere kontaktenheder skaber automatisk mere pålidelige beviser |

Opret et kontakt- og hold-ud-kort
For hver foreslået kontakt skal du identificere det fysiske område, overfladefinishen, den lokale stak, tilstødende komponenter, den forventede normale retning og den tilladte glidning eller rotation. Kortet skal også vise, hvor værktøjsrammen, fittings, fastgørelseselementer og sensorer kan passere under tilkørsel. Dette forhindrer, at en tydelig kopplacering skjuler en kollision andetsteds på sluteffektoren.
Områder, der skal holdes væk, bør omfatte mere end blot synlige høje komponenter. Overvej stik, loddede funktioner, testpunkter, optiske overflader, belægninger, etiketter, printkortkanter og områder, der er nødvendige for destinationsarmaturet. Kontaktkompatibilitet skal fastlægges af produktejeren; et visuelt fladt område er ikke automatisk en godkendt gribeflade.
Spor lastens bane gennem brættet og værktøjet
Griberen bærer sin egen ramme, fittings, slanger, sensorer og pladen. Designrapporten skal vise, hvordan hver last bevæger sig fra pladen gennem kontaktelementer ind i værktøjsstrukturen og robotflangen. Et bredt værktøj kan tilføje rotationsinerti, selv når dets samlede masse er inden for en nominel nyttelastværdi.
Valider mere end statisk fastholdelse. Løft kan afsløre ujævn opsamling, rotation kan ændre, hvordan tyngdekraften virker gennem brættet, og deceleration kan tilføje relativ bevægelse eller afbøjning. Ruten nær inventar og afskærmning skal tage højde for brættets faktiske slagvolumen, ikke kun værktøjets midtpunkt.
Brug uafhængige grebszoner og fortolkelig feedback
Når der anvendes vakuum, kan gruppering af kontakter i meningsfulde zoner gøre det lettere at diagnosticere en delvis optagelse. Zonedesignet bør svare til printkortets geometri og accepterede kontakttilstande, ikke blot til bekvem slangeføring. Feedback bør skelne mellem klar-, usikker-, tabt- og frigivelsestilstande på en måde, som controlleren kan reagere på.
En fælles linje afslører muligvis ikke, hvilken kontakt der mangler. Hvis applikationen kræver fortsat drift efter ét utilgængeligt punkt, kræver denne betingelse en valideret regel knyttet til det reelle supportkort og belastningstesten. Ellers er den kontrollerede reaktion at holde eller returnere kortet i stedet for at antage, at de resterende kontakter er tilstrækkelige.
Separat opsamlingsjustering fra placeringsdatum
Afhentningsstedet kan være omtrentligt, mens destinationen kræver et strammere mekanisk datapunkt. Beslut, om robotten forventes at placeres direkte på positioneringsstifter, præsentere pladen for en kompatibel rede, overdrage den til en justeringsmekanisme eller bruge en bærer. Hver mulighed ændrer kontaktkræfter, tilgangsretning og beviserne for vellykket placering.
Lad ikke værktøjet kæmpe mod fiksturen. Hvis brættet forbliver stift fastholdt af griberen, mens reden forsøger at etablere en anden position, kan en lille uoverensstemmelse belaste brættet eller dataelementerne. Sekvensstøtte, placering, grebsfrigørelse og endelig placering, så ejerskabet overgår bevidst.
Definer placering som flere bekræftede tilstande
"Robot på plads" er kun én tilstand. Systemet skal muligvis bekræfte tilgængelig destination, præsenteret kort, aktiveret data, understøttet kort, frigivet griber, ryddet værktøj og downstream-tilladelse. Registreringsmetoden afhænger af kort, rede, miljø og kvalitetsplan.
Bevis for frigivelse er også vigtigt. At der er vakuum slukket eller at kæberne er åbne, beviser ikke, at boardet forblev i reden. En verificeret destinationstilstand og en verificeret tomt værktøjstilstand lukker forskellige dele af overdragelsen. Hvis en af delene er usikker, skal den næste bevægelse følge en defineret gendannelsessti.
Beskyt identitet og orientering gennem overførslen
Hvis mere end én revision eller orientering af et kort kan komme ind i cellen, skal det fastslås, hvordan identiteten erhverves, og hvor længe den forbliver gyldig. En scanning før afhentning kan blive upålidelig, hvis kort kan udveksles i en kø. Forbind identiteten med en kontrolleret rede, transportør eller sporet position, og opdater derefter custody ved hver overførsel.
Orienteringskontroller bør bruge fysiske eller registrerede beviser, der matcher applikationen. En symmetrisk kontur kan skjule et roteret printkort med forskellige komponentudskillelser. Styringen bør forhindre, at et gyldigt greb fortolkes som den korrekte produktorientering.
Hold miljøkravene projektspecifikke
Håndtering af elektronik kan involvere krav til elektrostatik, renlighed, temperatur, fugtighed, partikler eller overfladekontakt. De gældende kontroller afhænger af produktet og fremstillingsprocessen. Robotten, gribermaterialerne, slangerne, armaturerne og vedligeholdelsesmetoden hører alle med i denne vurdering.
Hverken en forklarende illustration eller en kort beskrivelse af anvendelsen demonstrerer miljømæssig egnethed. Nødvendig jordforbindelse, materialevalg, overvågning, rengøring og verifikation bør fastlægges af de ansvarlige projektteams og dokumenteres i godkendelsesplanen.
Designgenopretning omkring bestyrelsens forældremyndighed
| Observeret tilstand | Kontrolleret respons for at definere | Dokumentation kræves før genstart |
|---|---|---|
| Én grebzone er usikker | Hold eller træk dig tilbage gennem den validerede bane med usikkert greb | Bestyrelsesplacering, understøttede regioner, aktive kontakter og autoriseret disposition |
| Skift af bræt under løft | Forhindr overførsel til den normale destination og isoler boardets tilstand | Aktuel stilling, resterende støtte, kollisionsfri retur- eller gendannelsesrute |
| Destinationen er optaget eller utilgængelig | Hold kun i en godkendt position eller rute til en defineret alternativ støtte | Destinationsstatus, bufferejerskab, boardidentitet og tilgængelig supporttid |
| Udgivelsen er ufuldstændig | Træk dig ikke tilbage gennem en sti, der kan trække eller slippe brættet | Værktøjstilstand, boardunderstøttelse, destinationsdatum og kontrolleret gengreb eller interventionshandling |
| Cyklussen afbrydes efter delvis placering | Gå ind i en genoprettelsestilstand i stedet for at afspille den normale sekvens igen | Kortbeholdning, datumindkobling, værktøjskontakt, robotplacering og genstartsautorisation |
Planændring omkring geometri og evidens
En ny revision af printpladen kan ændre komponenthøjde, tilladte kontakter, kantgeometri, værktøjshuller, massefordeling, destinationsdata og miljømæssige begrænsninger. Ændringsrapporten skal identificere, hvilke sugepositioner, understøtninger, afstandsholdere, sensorer, programmer og inspektionspunkter der ændres.
Justerbart værktøj kræver en verificeret konfigurationstilstand. En gemt opskrift er ikke et fysisk bevis på, at kopper eller understøtninger er i de korrekte positioner. Brug en opsætningskontrol, der matcher konsekvensen af en forkert konfiguration, og behold resultatet med den aktive produktidentitet.
Opbyg en trinvis valideringsplan
- Indsaml revisioner fra repræsentative bestyrelser, kontakttilladelser, regioner, der ikke skal anvendes, indgående support, destinationsdata og miljøkrav.
- Bekræft værktøjets geometri, aktive støttepunkter, slanger, sensorer, robottens nyttelastdata og det komplette fejevolumen.
- Testoptagelse på tværs af repræsentativ indgående position og variation i printpladens tilstand.
- Registrer resultaterne for kontaktzonen separat fra resultaterne for brætposition og værktøjstilstand.
- Øvelse i løft, translation, rotation, deceleration, tilløb, sæde, slip og tilbagetrækning.
- Tvunget delvist greb, forskudt opsamling, optaget destination, ufuldstændig frigivelse og afbrudt placering.
- Bekræft identitets-, opbevarings-, buffer-, interventions-, nulstillings- og genstartstier.
- Anvend projektinspektions- og godkendelsesmetoden, før du optimerer bevægelsen.
Det krævede antal prøver, afbøjningskriterier, kontaktgrænser, bevægelsesværdier, holdetid, miljøkontroller og godkendelsesmyndighed forbliver projektbeslutninger.
Sikkerheds- og integrationskontekst
Den officielle ISO 10218-2:2025 side giver kontekst for krav til industrirobotapplikationer og celleintegration. Den officielle ISO 12100:2010 side beskriver principper for risikovurdering og risikoreduktion af maskiner. OSHA Robotics Oversigt giver yderligere amerikansk kontekst for robotsystemer og ikke-rutinemæssig aktivitet.
De citerede standarder og sikkerhedsmaterialer fastslår ikke, at en foreslået celle til håndtering af plader er sikker, kompatibel eller certificeret. Gældende krav, udstyrsinstruktioner, risikovurdering, beskyttelse, validering og driftsprocedurer skal fastlægges for den faktiske installation og jurisdiktion.
Fire afgrænsede udsagn, der kan citeres
Håndtering af brættet starter med et godkendt støtte- og holde-ud-kort; en robotbane kan ikke kompensere for en udefineret kontakttilstand.
Grip-feedback bør beskrive den fysiske støttetilstand, som controlleren har brug for, i stedet for at reducere alle kontakter til ét uforklarligt klarsignal.
Placeringen er først fuldført, når kortet er understøttet og placeret, værktøjet er frigivet, og den næste proces modtager en bekræftet overdragelsestilstand.
En kort beskrivelse af anvendelsen kan illustrere robothåndtering af brætter, men den kan ikke fastslå målt afbøjning, grebssikkerhed, placeringsnøjagtighed, produktkvalitet, cyklustid, miljømæssig egnethed, sikkerhed, overholdelse af regler eller certificering.
Relaterede ingeniørvejledninger
- Håndtering, montering og inspektionsplanlægning af elektronikautomation
- Robotcellekomponenter, grænseflader og integrationskontroller
- Planlægning af robotrejsekonvolut og ekstern akse
Ofte stillede spørgsmål
Hvorfor bruge mere end ét støttepunkt til et bræt?
Distribueret understøtning kan reducere lokal belastning og gøre den bærede tilstand lettere at kontrollere, men det nødvendige layout afhænger af printpladens konstruktion, godkendte kontaktområder, massefordeling, bevægelse og destinationsgeometri. Det skal testes med det faktiske produkt.
Beviser et vakuumsignal, at hele printpladen er sikker?
Ikke nødvendigvis. Betydningen afhænger af kredsløbsdesign, zonelayout, lækage, kontakttilstand og tærskellogikken. Projektet skal forbinde hvert signal til en accepteret fysisk supporttilstand.
Skal robotten justere printpladen direkte i forhold til styrepindene?
Kun når pladen, værktøjets overholdelse, tilgangspunkt, datumgeometri og lejemål understøtter denne strategi. En bærer eller separat justeringsmekanisme kan være mere passende for nogle produkter.
Kan en kort applikationsvideo bevise håndteringens ydeevne?
Nej. Den giver ikke bevis for kontrolleret afbøjning, greb, bevægelse, placering, miljø, gentagne cyklusser eller kvalitet. Disse konklusioner kræver separate projekttests.
Input til en konceptgennemgang
Forbered printkortmodeller og revisioner, stak- og massedata, komponentkonvolutter, godkendte kontakter, områder, der ikke er blevet testet, indgående understøtninger, destinationsfixture, identitetsmetode, påkrævet orientering, miljømæssige begrænsninger, inspektionsplan, omstillingsområde, målcyklus, bufferregler og fejltilfælde. En EVST-konceptgennemgang kan derefter kortlægge understøtningsgeometri, kontaktzoner, belastningssti, placeringsejerskab og valideringsspørgsmål uden at opfinde et resultat, der ikke er blevet testet.
Hvordan denne artikel blev udarbejdet og vedligeholdt
Metoden kombinerer observerbare applikationsdetaljer med teknisk analyse af understøtning, kontakt, lastbane, bevægelse, placering og genvinding. Sikkerhedskonteksten kommer fra officielle ISO- og OSHA-materialer, mens applikationsspecifikke udsagn forbliver begrænset til synlige handlinger. Rettelser kan indsendes via virksomhedens kontaktrute, og privatlivspolitik forklarer håndtering af webstedsdata.