
Estimer en plejecyklus for køkkengrej ud fra gentagne overdragelseshændelser, og adskil derefter arbejde, der skal ske i rækkefølge, fra arbejde, der reelt kan overlappe hinanden. At lægge hver robotbevægelse til maskinens driftstid overdriver cyklussen, når arbejdet kører parallelt. At kun tage den længste opgave underdriver den, når aflæsning, pålæsning eller bekræftelse blokerer maskinen.
Tegn hændelseslinjen, før du vælger en formel
Vælg en gentagelig grænse, f.eks. fra én maskinstartbekræftelse til den næste maskinstartbekræftelse. Brug den samme grænse for hver observation. En publiceret skabelon til maskinbetjening, for eksempel målinger mellem eksplicitte cyklusstart- og cyklusslutfunktioner; dens konvention illustrerer, hvorfor en forløbet tid kræver et defineret omfang.
Optagelserne her viser en robot, der overfører køkkengrej mellem en række dele, en bagerste udstyrsgrænseflade og en nærliggende station. Disse overførsler identificerer aktiviteter, der skal undersøges. Et produktionsestimat kræver de tilsvarende paratheds- og færdiggørelseshændelser fra den foreslåede udstyrssekvens.
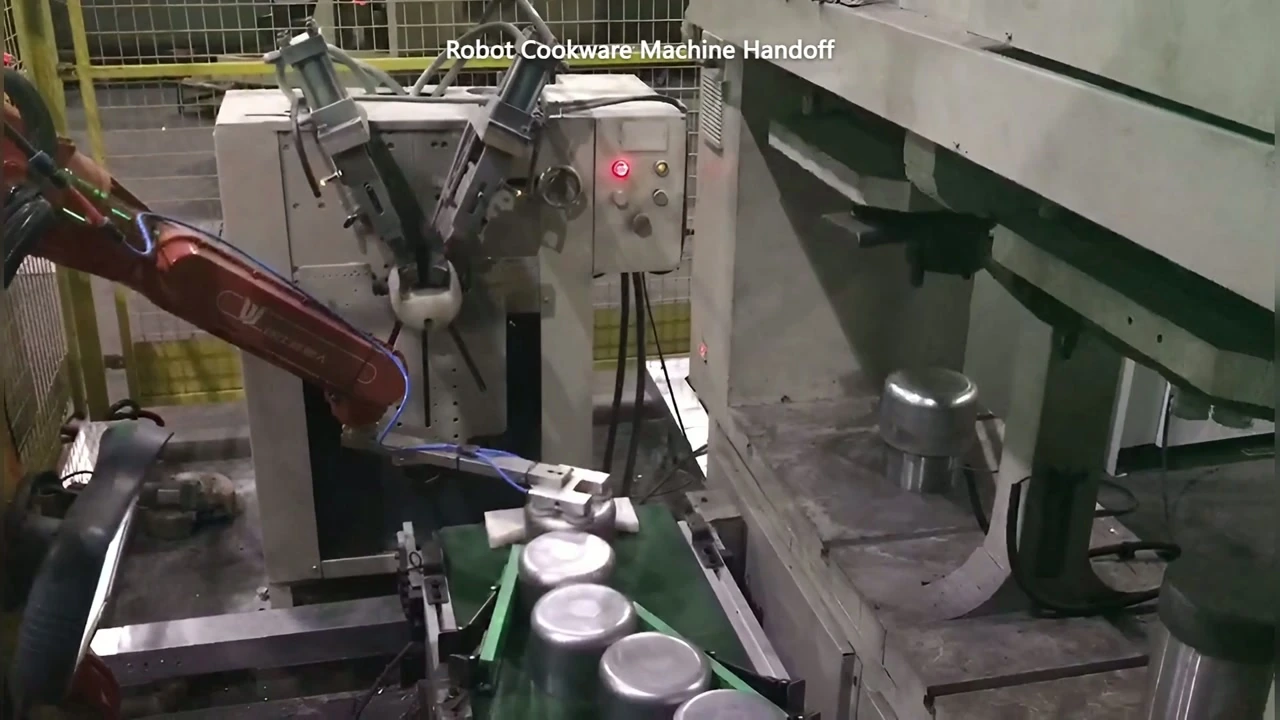
00:08 — Robotværktøj mellem præsentationen af køkkengrej og udstyrssidens grænseflade.
Registrer, hvornår maskinen bliver tilgængelig, hvornår robotten må komme ind, hvornår delen er fjernet, hvornår den næste del er placeret, og hvornår maskinen må genstarte. Inkluder bekræftelser af gribe- og frigivelse i den opgave, de begrænser, i stedet for at behandle dem som fritid.
En model med begrænset overlapning
For et foreslået arrangement med en enkelt gentagen maskinoperation, definer:
| Variabel | Betydning | Timingbetingelse |
|---|---|---|
| H | Serielt overdragelsesarbejde mellem maskinoperationer | Disse trin må ikke overlappe maskinens betjening |
| M | Maskinbesat driftsinterval | Starter efter at overdragelsen tillader genstart |
| R | Robotarbejde uden for den pågældende maskine i driftsintervallet | Kan kun køre samtidigt, hvis ressourcer og adgang er uafhængige |
Når H er fuldført, starter M og R sammen, og det næste H begynder først, når begge er færdige. H overlapper ingen af opgaverne. Hvis der er en startforsinkelse, arbejde, der spænder over cyklusgrænser, eller en anden afhængighed mellem delte stationer, skal den faktiske tidslinje for begivenheden bruges i stedet for dette forenklede udtryk. Under disse antagelser er det gentagne interval T = H + maks(M, R)Hvis det eksterne robotarbejde ikke kan overlappe maskinens drift, skal du bruge T = H + M + R i stedet. Disse er planlægningsmodeller for den angivne sekvens, ikke målte værdier fra den filmede station.
Sondringen er praktisk. Forberedelse af en del et andet sted kan passe inden for maskintiden, mens fjernelse af en færdig del fra den optagede grænseflade ikke blot kan placeres i den samme parallelle blok. Hvis en anden operation deler griberen, indgangsområdet eller modtagepositionen, skal den pågældende ressourcekonflikt tegnes, før formlen bruges.
Hold produktionsgodtgørelsen på en separat konto
Det gentagne interval er ikke en komplet vagtprognose. Genopfyldning, inspektioner, omstillinger og afbrydelser kan optage tid uden for det gentagne mønster. Registrer disse aktiviteter separat, og afgør, hvordan de påvirker produktionsvinduet. Gem dem ikke inden for en uforklarlig effektivitetsprocent.
Hvis maskinen gentagne gange venter, efter den er klar, skal du undersøge den hændelse, der forsinker genstart. Hvis robotten for det meste venter under maskindrift, ændrer det muligvis ikke det gentagne interval, hvis den gør dens frirumsrejse hurtigere. Hændelsesregistreringen fortæller teamet, hvilken forsinkelse der er værd at adressere.
Send EVST en kontinuerlig overdragelsesoptagelse, de tilgængelige maskinklarsignaler og det tilsigtede produktionsvindue. Disse er nyttige startinput til at diskutere et sekvensestimat og identificere de manglende målinger.