
En træningscelle med flere stationer er nyttig, fordi den afdækker de grænseflader, der afgør, om robotoverførslen vil være stabil: hvordan en del er placeret, hvornår en fikstur frigiver den, hvor griberen kan komme ind, og hvordan cellen genopretter sig efter en afbrydelse. I dette tilfælde bevæger en orange industrirobot sig mellem flere fiksturer, mens sorte og hvide runde eller cylindriske komponenter forbliver synlige. Det praktiske designspørgsmål er ikke blot, om robotten kan nå hver station. Det er, om hver overdragelse har en gentagelig tilstand, som styringen kan bekræfte.
Send EVST din deltegning, stationslayout og daglige outputmål til en foreløbig celle- og cyklusvurdering: https://www.evsint.com/contact/#quote
Læs ruten som en række af overdragelser
Den synlige rute krydser flere kompakte stationer. Ved den første station nærmer robotten sig en fikseringszone. Den ændrer derefter position over stationer, der indeholder runde dele og lokaliseringsfunktioner, før den vender tilbage over cellen. Dette gennemgås bedst som en kæde af overdragelser: præsentere, lokalisere, gribe, slippe, rydde og bekræfte.
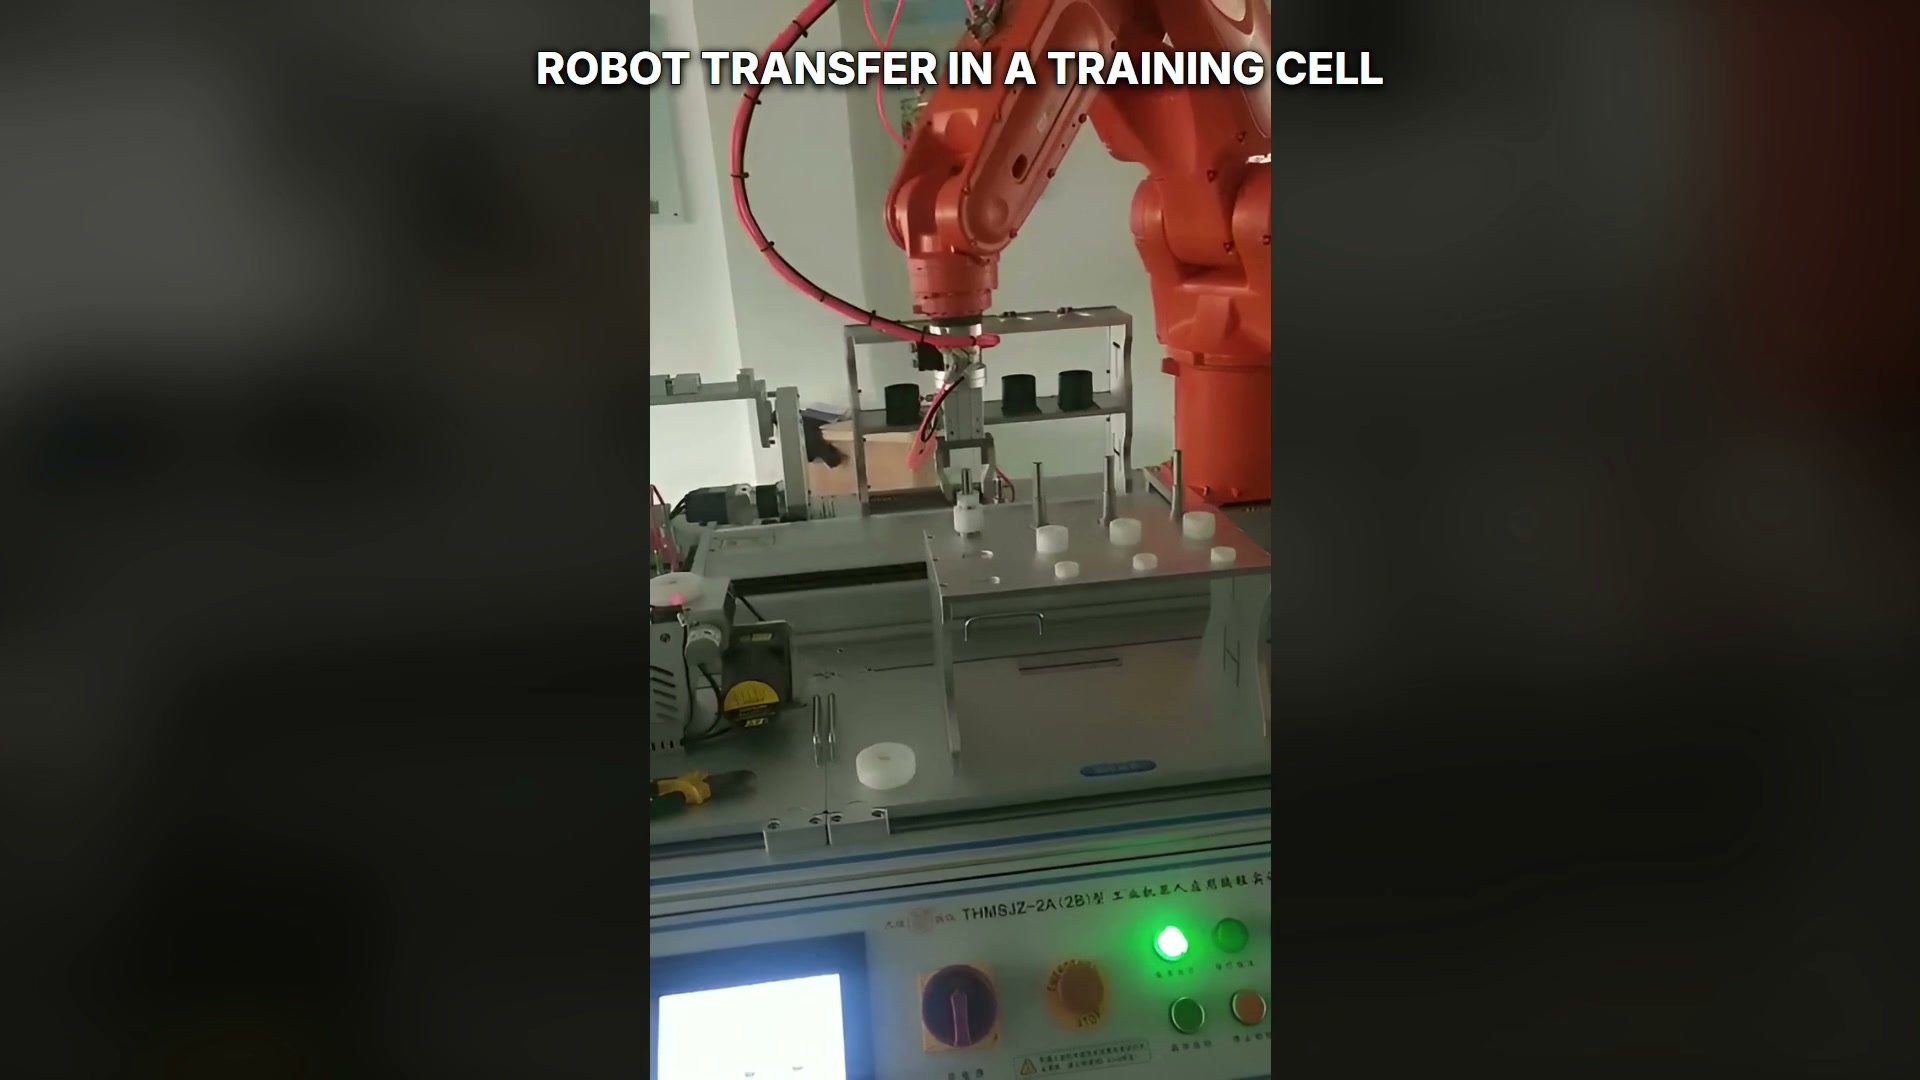
Robotten nærmer sig én fiksturzone i multistationscellen.
En køber skal tildele ejerskab til hver tilstand. Fixturen ejer delens placering og klemmetilstand. Sluteffektoren ejer grebsbekræftelsen. Stationscontrolleren ejer tilladelse til at gå ind og ud. Robotprogrammet forbinder disse tilstande, men det bør ikke blive bedt om at kompensere for et ustabilt datum eller et tvetydigt frigivelsessignal.
Ret nulpunktet før optimering af bevægelse
Runde og cylindriske dele kan rotere, sidde i forskellige højder eller have lignende ender. Et robust koncept starter derfor med det fysiske datum. Angiv hvilken overflade der styrer den radiale position, hvilken funktion der styrer den aksiale position, og hvordan forkert placering detekteres. Hvis flere stationer bruger forskellige datumpunkter, skal transformationen mellem dem dokumenteres i stedet for kun at stole på indlærte punkter.
Den samme disciplin gælder for griberen. Definer de tilladte kontaktflader, den nødvendige frihøjde, det acceptable orienteringsområde og den betingelse, der sikrer et sikkert greb. Generelle muligheder omfatter kæbepositionsregistrering, tryk- eller vakuumovervågning og ekstern tilstedeværelsesregistrering. Vælg registreringsarkitekturen ud fra emnegeometrien, tilladte kontaktflader, stationsgrænseflader og projektrisikovurdering.
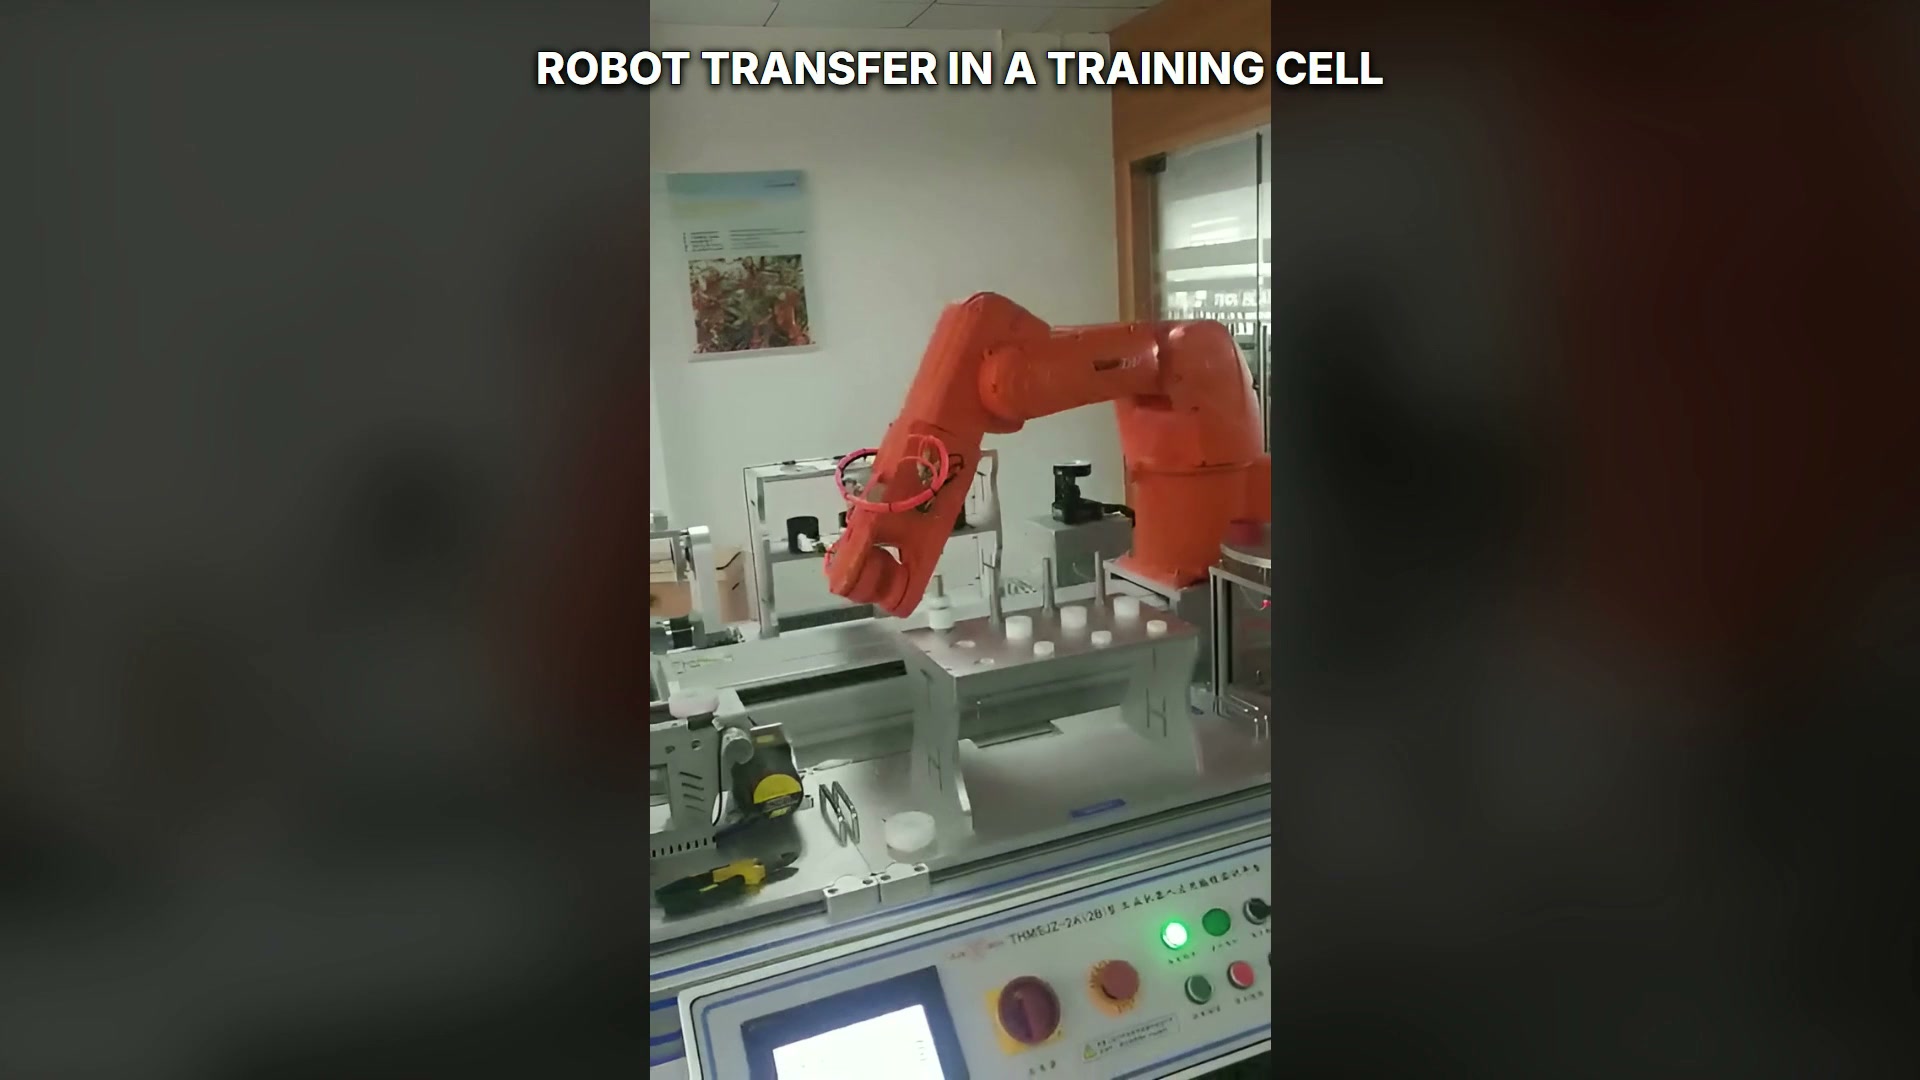
Robotten er placeret mellem tilstødende inventar, hvor runde komponenter og positioneringsudstyr er synlige.
Opbyg en stationstilladelsesmatrix
En kompakt celle har fordel af en skriftlig tilladelsesmatrix før programmering. For hver station skal du angive betingelserne for robotindgang, emneopsamling, emneplacering og robotudgang. Typiske input omfatter beskyttelsestilstand, klemmetilstand, stationsklarstatus, emnetilstedeværelsesstatus og bekræftelse af sluteffektor.
| Handoff | Nødvendige projektinput | Acceptkontrol |
|---|---|---|
| Station til griber | Delens dato, frigivelsesstatus, indgangstilladelse | Delen er bevaret, og frigivelsen af fixturen er bekræftet |
| Griber til station | Placeringsdatum, klemmesekvens, udtrækningsrute | Delen sidder fast, før griberen slippes |
| Station til station | Tilladt orientering, kollisionsramme, kabelrute | Roboten rydder begge inventar gennem hele banen |
| Genstart efter stop | Kendt deltilstand, genoptageligt trin, sikker tilbagetrækning | Gendannelse duplikerer ikke et valg eller en frigivelse |
Denne matrix omdanner vag koordinering til testbar adfærd. Den hjælper også styrings-, værktøjs- og robotteams med at gennemgå den samme sekvens i stedet for at optimere separate dele af cellen.
Betragt genopretning som en del af overførselscyklussen
Træningsceller demonstrerer ofte nominel bevægelse godt, men produktionsteknik har også brug for en genopretningsplan. OSHA kapitel i industrielle robotsystemer giver en generel risikovurderingskontekst og EVST's oversigt over maskinbetjening viser, hvordan emneflow og grænseflader gennemgås på celleniveau. Definerer, hvad der sker, hvis robotten stopper efter at have grebet, men før den rydder en fikstur, hvis en station ikke bekræfter modtagelsen, eller hvis en operatør fjerner en emne under en kontrolleret intervention.
Brug tilstandsbaseret gendannelse i stedet for at hoppe til en programlinje. Controlleren skal bestemme, hvor emnet menes at være, om griberen holder den, om en fikstur er åben eller lukket, og hvilken bevægelse der er sikker fra denne kombination. Manuelle gendannelsestrin skal bruge de samme tilstandsdefinitioner som automatisk drift.
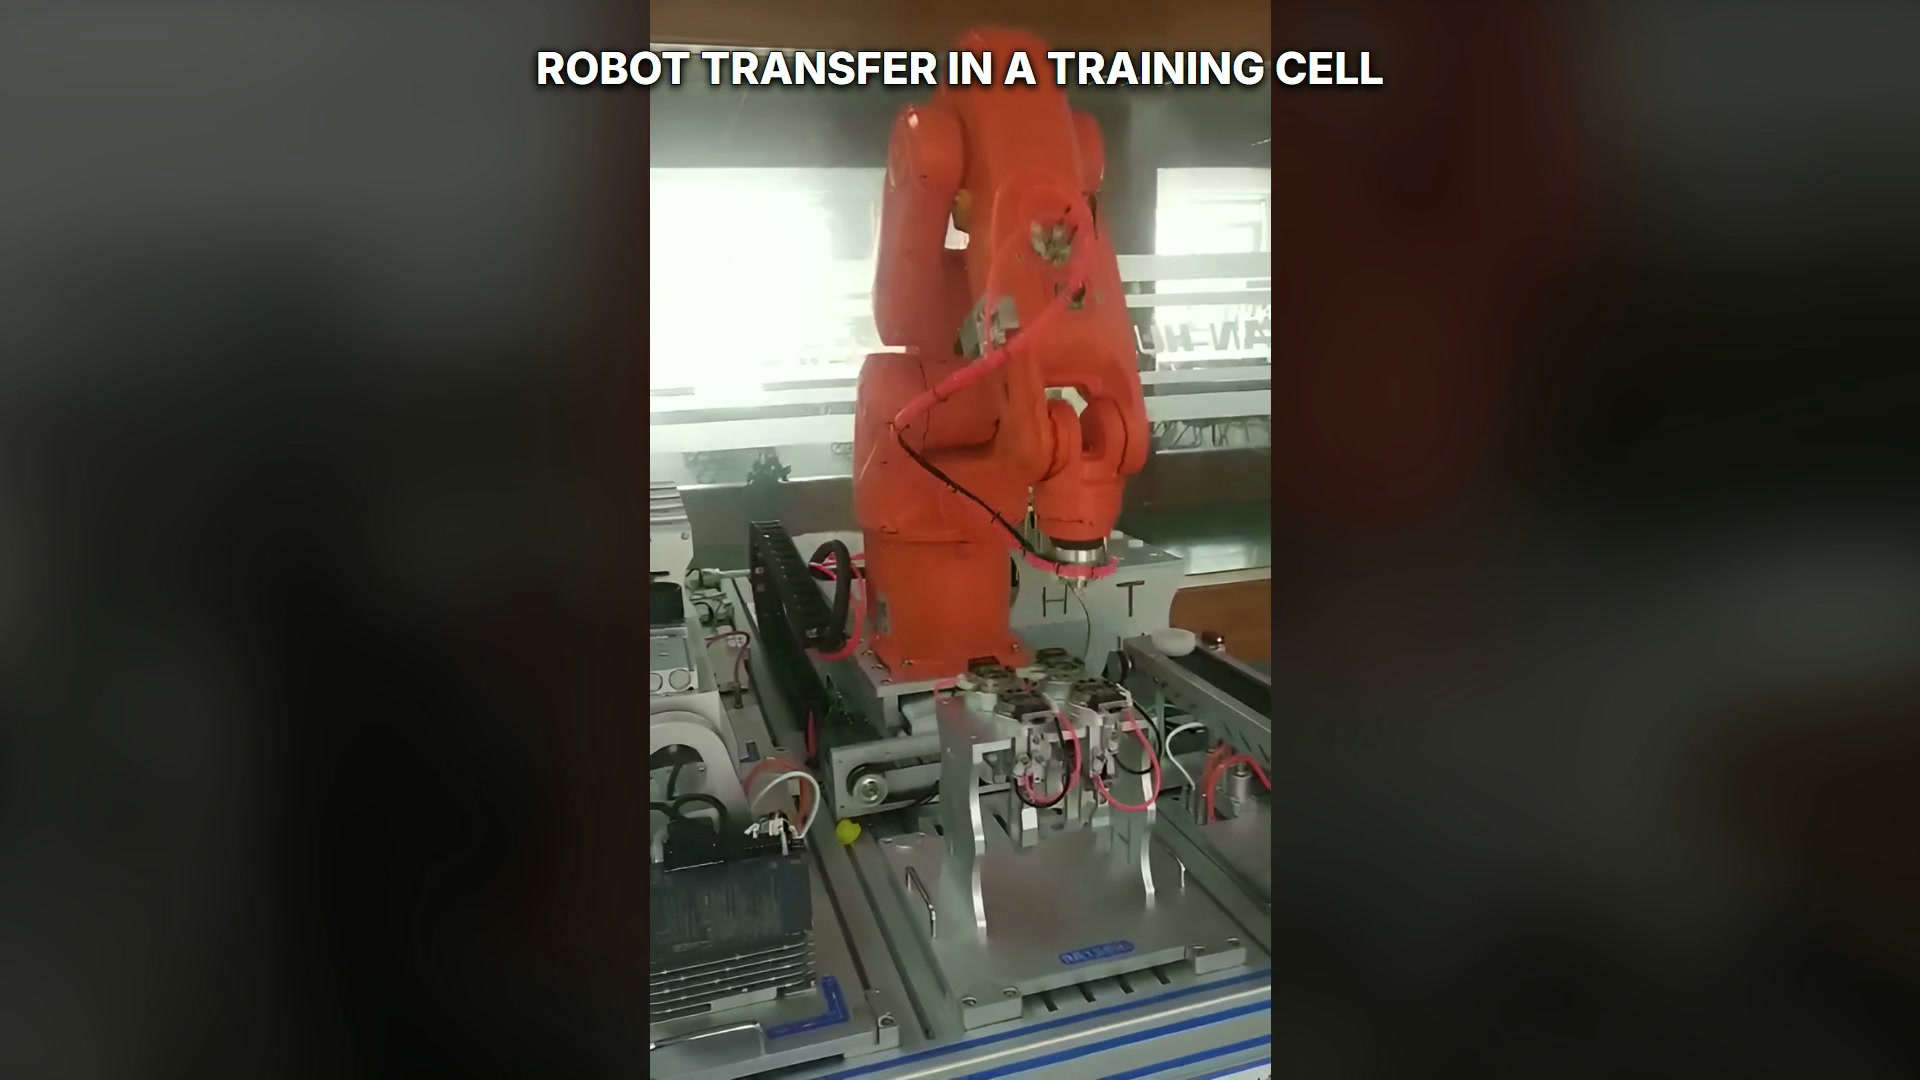
Robotten er placeret i multistationscellen med adskillige inventar i syne.
Mål cyklustid ved grænsefladerne
Robothastighed er kun én del af takt. Mål åbning og lukning af fixtur, stationsbehandling, signallatens, grebsbekræftelse og ventetid mellem stationer. Registrer disse separat under accept, så forsinkelser kan tildeles den rigtige grænseflade. Mål med den aftalte delfamilie, stationsforhold og gendannelsesregler, og rapporter derefter bevægelse, grænseflade og ventetid separat.
Spørgsmål, som købere bør afklare
Hvilke oplysninger skal gives først?
Angiv deltegninger eller prøver, tilladte kontaktflader, stationslayout, maskin- eller fikstursignaler, nødvendige retninger, omskiftningsområde og dagligt outputmål.
Hvordan kan flere armaturer dele én robot?
Definer en eksplicit tilladelsesmatrix og prioritetsregel. Robotten bør kun gå ind, når målfixturen er i en kendt sikker tilstand, og enhver frigivelse skal bekræftes før tilbagetrækning.
Hvad gør restitution testbar?
Opret acceptssager for stop før opsamling, efter gribning, under overførsel og efter placering. Hvert tilfælde skal definere den kendte tilstand, tilladte operatørhandling og sikker genstartsrute.
Hvornår skal cyklustiden måles?
Måling efter delplacering, gribning, stationssignaler og gendannelseslogik er stabile, ved hjælp af de aftalte driftsforhold og en repræsentativ kørsel.
For en projektgennemgang, send deltegningen, stationslayoutet, grænsefladelisten og det daglige outputmål til EVST: https://www.evsint.com/contact/#quote eller sales@evsrobot.com.
Casekontekst: en undervisningscelle, der demonstrerer overførsel af dele fra station til station.