
By EVST redaktion · Anmeldt af EVST redaktion · Sidst opdateret 9. oktober 2026 · Redaktionel politik · Korrektionspolitik · Betingelser
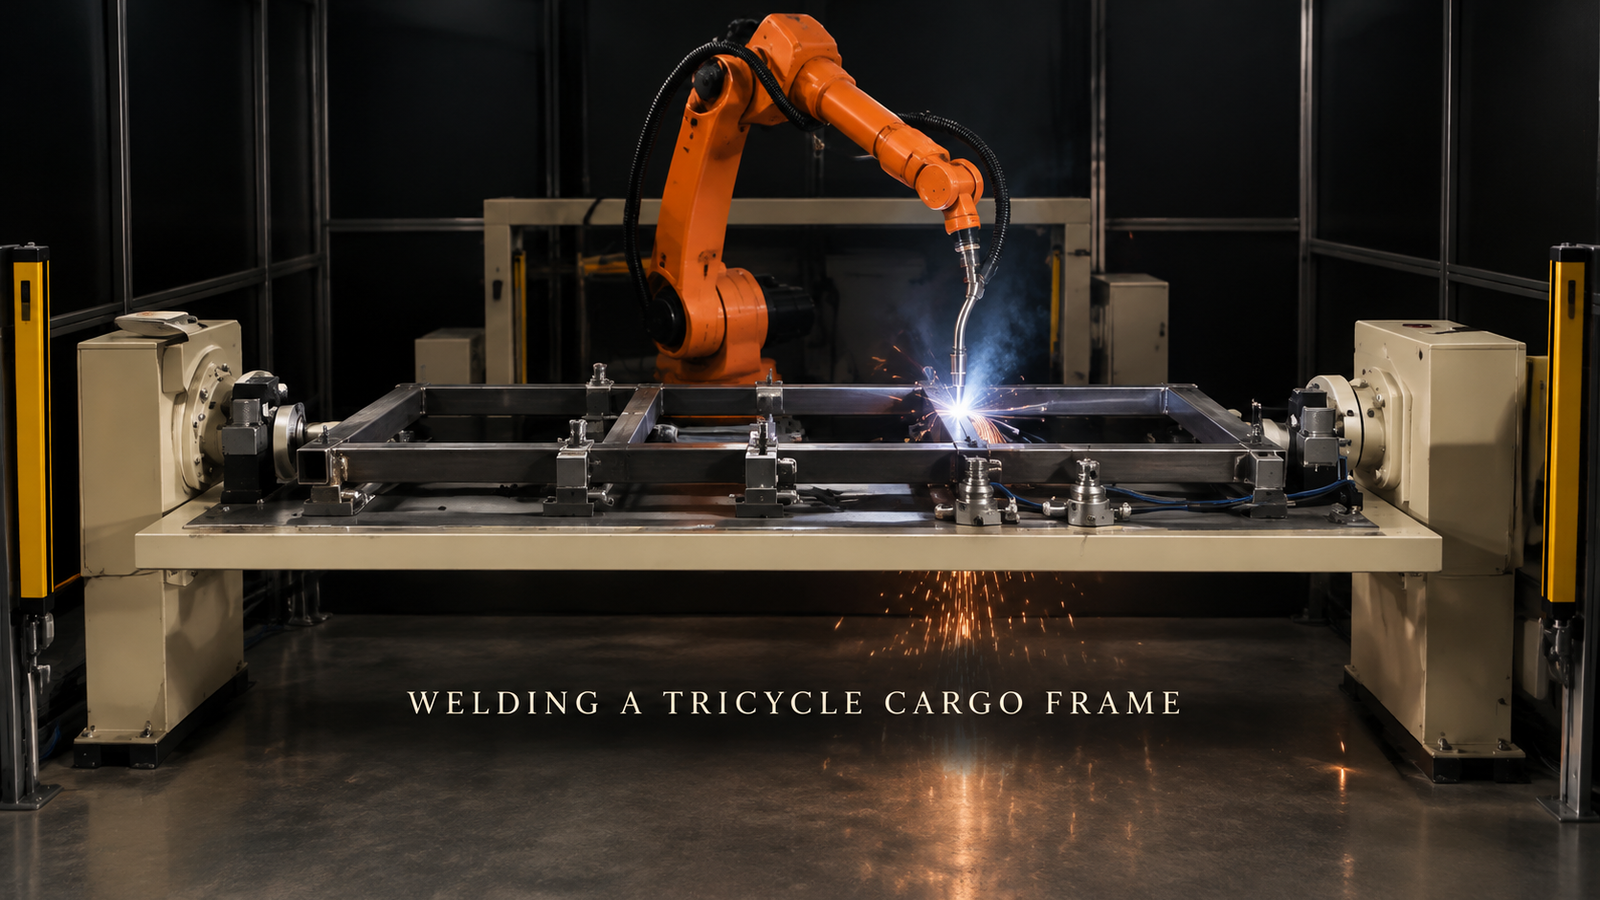
En rektangulær stålrørsramme, såsom en trehjulet lastkasseramme, kan svejses af én robot i én celle, når tre spørgsmål besvares, før nogen programmerer en svejsebane: hvordan hvert rør er placeret og fastspændt, i hvilken rækkefølge samlingerne svejses, og hvad der sker med en svejsning, der sidder på den anden side af rammen. Robottens rækkevidde og valg af brænder er vigtige, men de følger af disse svar. Cellen beskrevet her har en enkelt svejserobot, der arbejder langs en flad ramme, der ligger på en lang fikstur, samling efter samling.
Planlægger du en svejsecelle med rørramme? Send os rammetegningen med samlingsliste, rørstørrelser og din daglige produktion, og vi vil svare med et cellekoncept og et estimat af cyklustiden.
Læs tegningen som en svejseevnetest
En ramme bygget af stålrør har mange samlinger. I hånden skal hver samling findes, svejses og færdiggøres efter tur, hvilket er langsomt, og varmen fra én svejsning har en tendens til at trække hele rammen ud af vinkel, før den næste er færdig. En robotcelle skal fjerne begge problemer, og tegningen viser allerede, hvor svært det vil blive:
| Rammefunktion | Hvad det betyder for cellen |
|---|---|
| Alle led kan nås fra én side | En flad lampe og et simpelt layout kan være nok |
| Samlinger på den anden side | Vælg mellem redesign, ekstra fastspænding eller en positioner |
| Rørets snitlængde varierer | Strammere stop eller sømregistrering |
| Flere stelvarianter | Justerbare eller udskiftelige klemmeblokke |
| Meget få led | En manuel jig kan forblive billigere |
Afsnittene nedenfor følger de rækker, der bestemmer de fleste projekter: lokalisering, adgang og rækkefølge.
Hvert rør har brug for ét fast sted
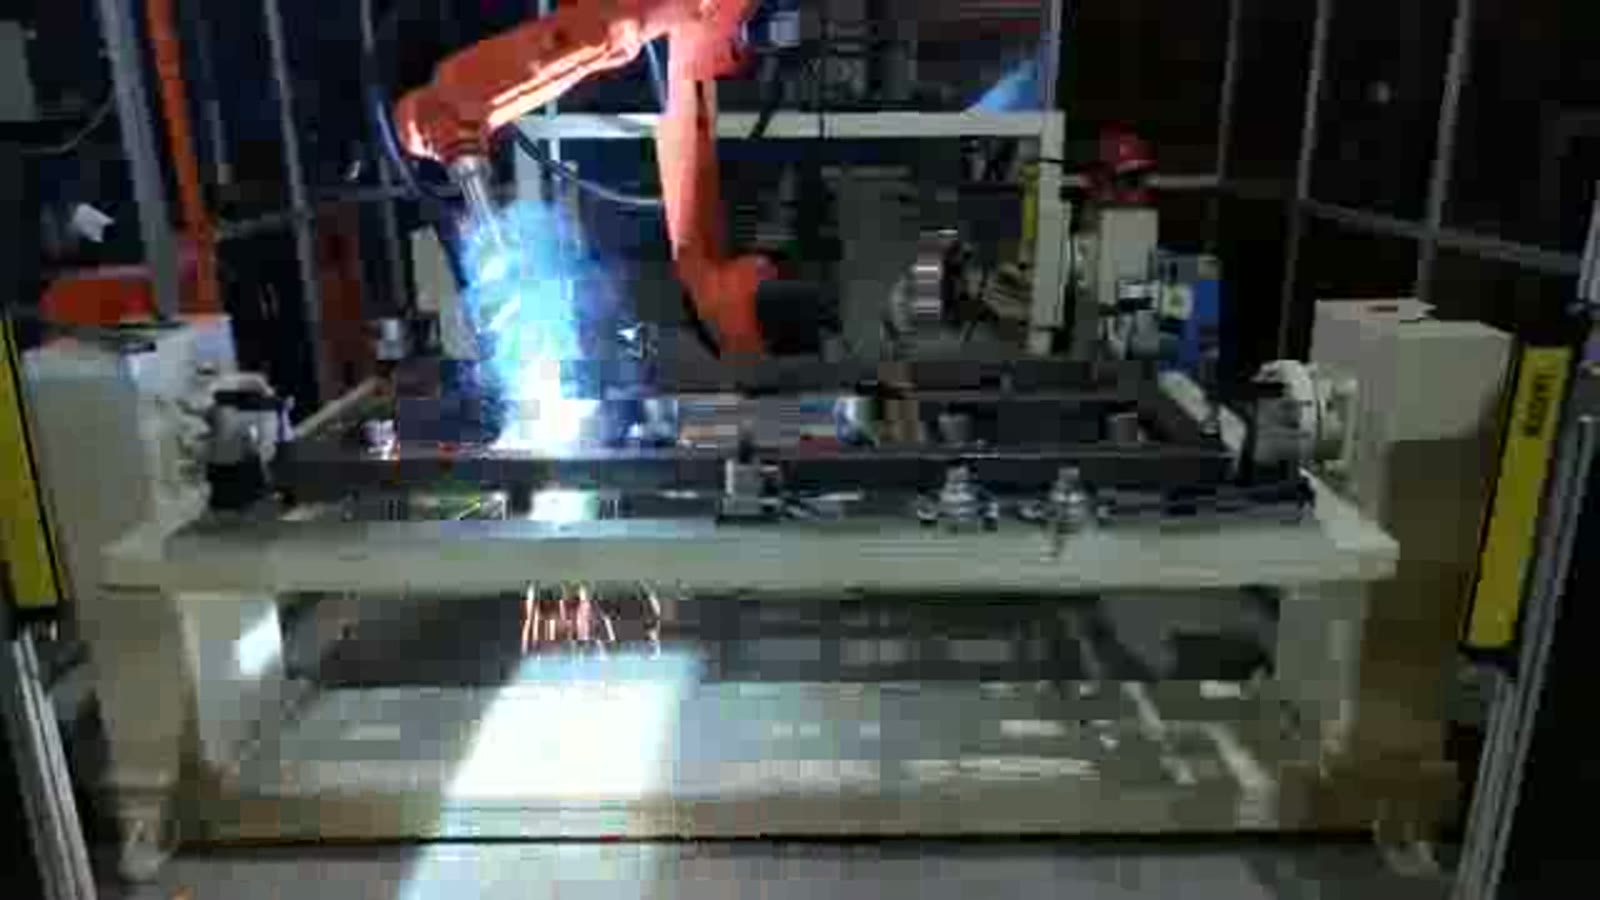
I den her beskrevne celle ligger en rektangulær ramme med adskillige tværrør fladt på en lang fikstur. Fiksturen bæres mellem to endestativer, en i hver ende, en række klemblokke presser ned på rørene, og en orange seksakset svejserobot med en trådfremføringsbrænder står bag rammen.
En robotbrænder gentager en indlært bane. Hvis et rør sidder en smule forskelligt fra den ene ramme til den næste, ankommer brænderen til en samling, der ikke er helt der, hvor programmet forventer det. Rør skæres og bøjes med en vis tolerance, så en fikstur har to opgaver: placere hvert rør på samme sted og holde det der, mens varmen virker på det. Generelt er der tre detaljer, der afgør, om det gør det:
- Hvert rør er refereret. Et siderør, der kun er presset ned, uden noget, der forhindrer det i at glide langs dets længde, vil stadig vandre. Hvert rør skal bruge et stop samt en klemme.
- Faklen holder en sti. En klemme, der holder en samling perfekt, men sidder der, hvor brænderen skal være, er en konstruktionsfejl. Klemmer hører hjemme ved siden af samlingen, ikke på dens tilgangslinje.
- Pasformen er kontrolleret, ikke antaget. Hvis mellemrummet ved en samling varierer fra ramme til ramme, vil en fast bane ikke udfylde den jævnt. Sømregistrering eller berøringsfinding er en generel mulighed i det tilfælde.
Adgang: kun den ene side, eller en plan for den anden
Rammen i denne celle forbliver flad fra den første samling til den sidste, så hver samling nås fra én side. Det holder layoutet enkelt. Mange rigtige rammer er ikke den slags. Hvis nogle svejsninger falder på undersiden, er der tre generelle muligheder:
- omdesign samlingen eller rammen, så alle svejsninger kan nås ovenfra;
- klem stellet fast en gang til, hvilket øger håndteringen og en ekstra placering;
- Bær fixturen på en positioner mellem to endestativer, så en kontrolleret drejning bringer den anden side op til brænderen.
Hvert punkt har sin pris. En positioner betyder, at klemmerne skal holde rammen, når den vendes på hovedet, brænderen og kablerne skal gå fri af rammen, når den drejer, og drejebevægelsen optager gulvplads. Om det er det værd, afhænger af, hvor mange samlinger der sidder på den anden side. Det antal er det første, man skal finde i en tegning.
Sekvens: den sete rækkefølge og den generelle regel bag enhver rækkefølge
Her er den rækkefølge, robotten arbejder i. Efter hver samling løfter brænderen sig og bevæger sig til den næste, med gnister, der falder nedenunder.
- Først skifter den mellem samlinger på venstre og højre side af rammen, en på denne side, derefter en på den anden.
- Derefter arbejder den sig samling for samling mod midten og svejser samlingen yderst til højre undervejs.
- Til sidst kommer samlingerne i midten af rammen.
Separat, som et generelt princip: hver svejsning krymper, når den afkøles, og trækker sine naboer mod sig. Svejs først flere samlinger på den ene side af en ramme, og rammen kan bøje mod den side, uanset hvor fast den var fastspændt, og den kan fjedre, når den slippes. Svejserækkefølgen påvirker derfor forvrængning, og den rigtige rækkefølge for en given ramme afhænger af dens geometri og skal bevises på prøverammer, ikke antages ud fra en tegning. En robot har én fordel her: Når en rækkefølge er valgt, gentages den identisk på hver ramme, så forvrængning bliver ensartet og lettere at korrigere i fiksturen.
Lysgardiner og vej ind og ud
Gule lysgardiner er placeret på stolper i begge sider af svejserummet. Generelt er et lysgardin forbundet, så cellen stopper, når nogen krydser den, og det sætter en begrænsning på layoutet, fordi rammer stadig skal ind og ud. Bestem, hvor operatøren indlæser armaturet, og hvor færdige rammer forlader, og kontroller, at denne rute ikke løber gennem lysbuen og gnistområdet. Hvilket lysgardin stopper gardinets udløsere, og hvordan cellen genstarter, hører hjemme i designet fra starten.
Korte svar til stelkøbere
Kan én celle svejse mere end én ramme? Ja, hvis armaturet kan ændres eller justeres, og hver variants fællesliste er kendt. Send alle varianter, ikke kun hovedvarianten.
Har vi brug for en positioneringsenhed? Kun hvis svejsningerne falder et sted, hvor brænderen ikke kan nå, når rammen er flad. Tæl først samlingerne på den anden side.
Vil robotten selv finde leddet? En fast bane afhænger af fiksturen; hvis tilpasningen varierer, kan der tilføjes sensorer. Dette afhænger af dine rør, ikke af robotten.
Din tegning er inputtet
Send rammetegningen med markeret samlingsliste, rørstørrelser og vægtykkelse, hvor mange rammer du har brug for pr. dag, og eventuelle samlinger, du allerede ved, er vanskelige at nå. Med disse kan vi foreslå en celle og estimere cyklustiden.
Klar til at tale gennem din ramme? Kontakt os her eller skriv til sales@evsrobot.com.
Denne artikel beskriver, hvordan en robot arbejder langs en flad rørramme, og generelle designprincipper for sådanne celler; den angiver ikke svejseparametre, rørstørrelser eller cyklustid.