
By EVST redaktion · Anmeldt af EVST redaktion · Sidst opdateret 30. september 2026 · Redaktionel politik · Korrektionspolitik · Betingelser
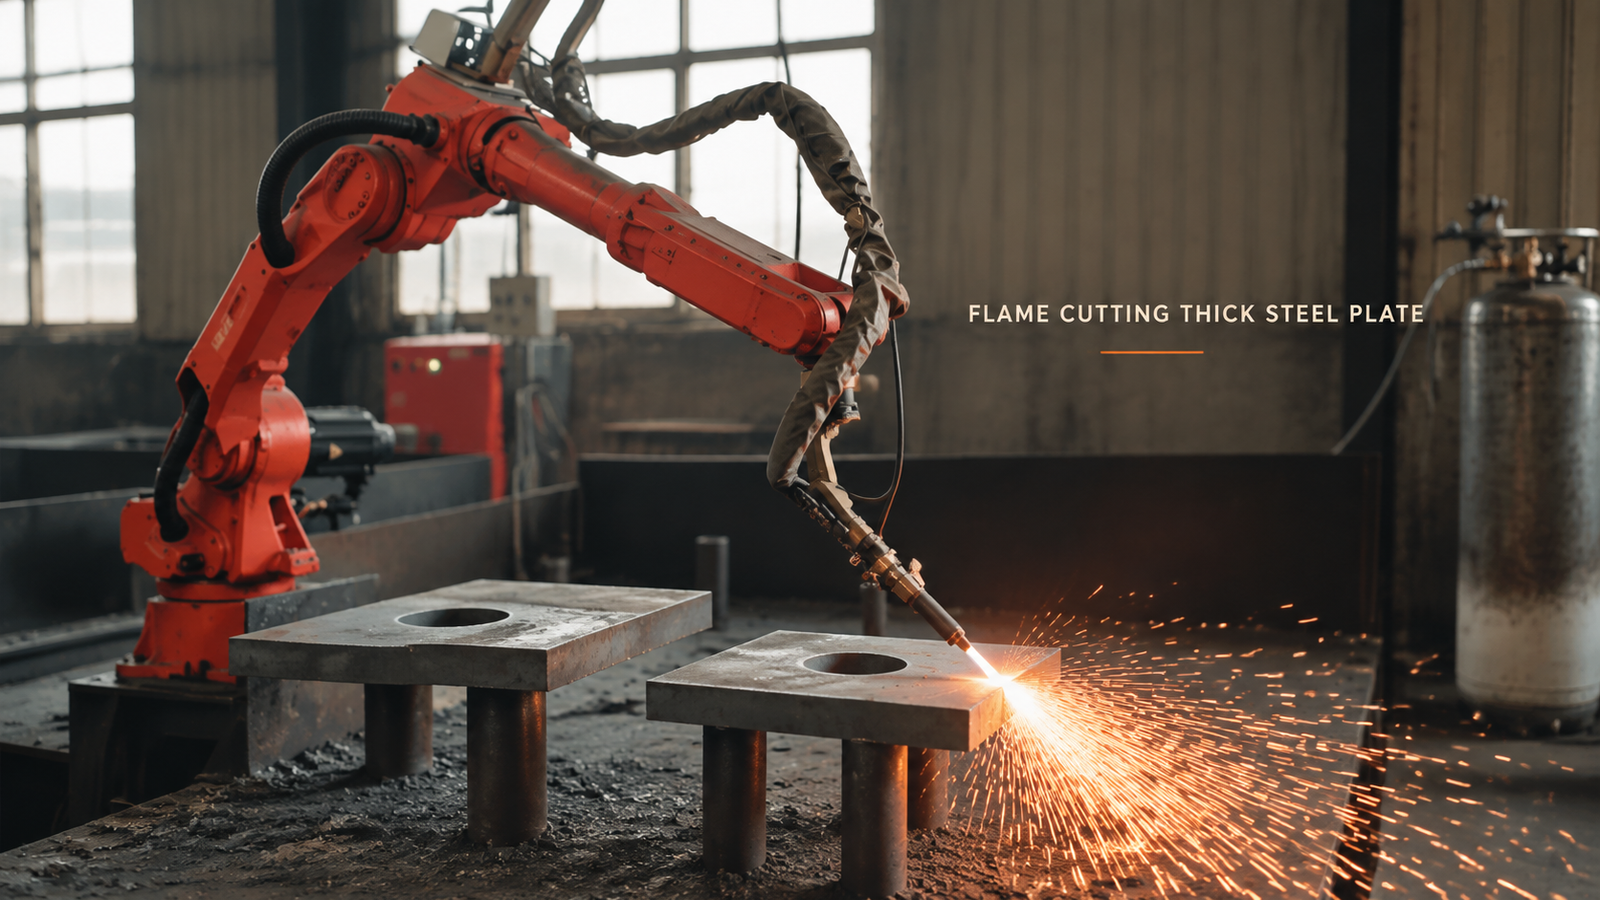
Tykkpladeflammeskæring kan bevæge sig fra en håndholdt brænder til en robot, når tre betingelser er afklaret: pladen understøttes, så rummet under skærelinjen forbliver åbent, brænderen holder en stabil højde, når den bevæger sig langs en kant, hvis position gentager sig, og ingen behøver at stå i gnist- og gaszonen, mens flammen er tændt. De tre afhænger af hinanden, og alle afhænger af delenes form og batchenes størrelse. I den celle, der diskuteres her, bærer en seksakset robot en oxy-fuel-skærebrænder langs kanten af tykke stålpladedele, der hviler på et par støttestolper, og gnister og slagger falder gennem det åbne rum nedenunder.
Skærer du tykke pladedele i hånden i dag? Send os din deltegning og daglige output, og vi vil svare med et cellekoncept og et estimat af cyklustiden.
Hvorfor beslutningen ofte træffes i den forkerte rækkefølge
De fleste evalueringer starter med robotten: Kan den holde brænderen og nå kanten? Det kan den som regel. De sværere spørgsmål handler om brænderen: hvad pladen hviler på, om dens kant er på samme sted hver gang, og hvor folk står, mens flammen brænder.
En dygtig fræser besvarer alle tre spørgsmål uden at tænke: pladen støttes på det, der er ved hånden, øjet bliver ved med at tjekke mellemrummet mellem dyse og stål, og kroppen læner sig væk fra gnisterne. Prisen er en operatør, der arbejder ved siden af gnister og dampe, og et lige snit, der afhænger af en rolig hånd. En robot fjerner begge problemer, men besvarer ingen af de tre spørgsmål alene. Hvert spørgsmål skal designes ind i cellen, og svaret på det ene begrænser de andre.
Hvordan denne celle fungerer, trin for trin
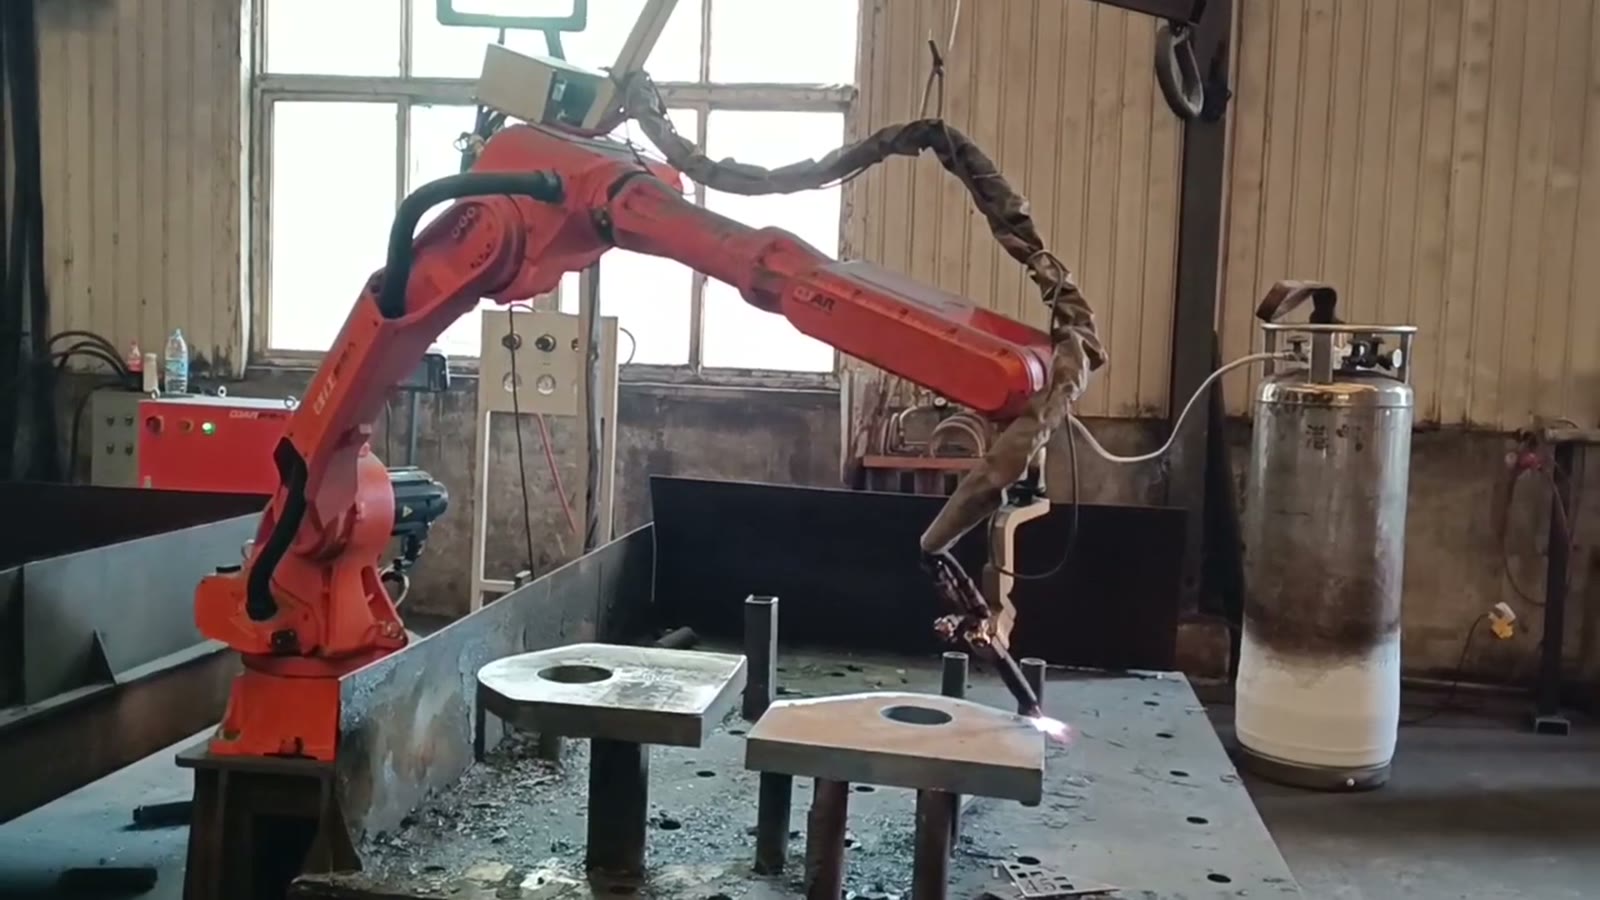
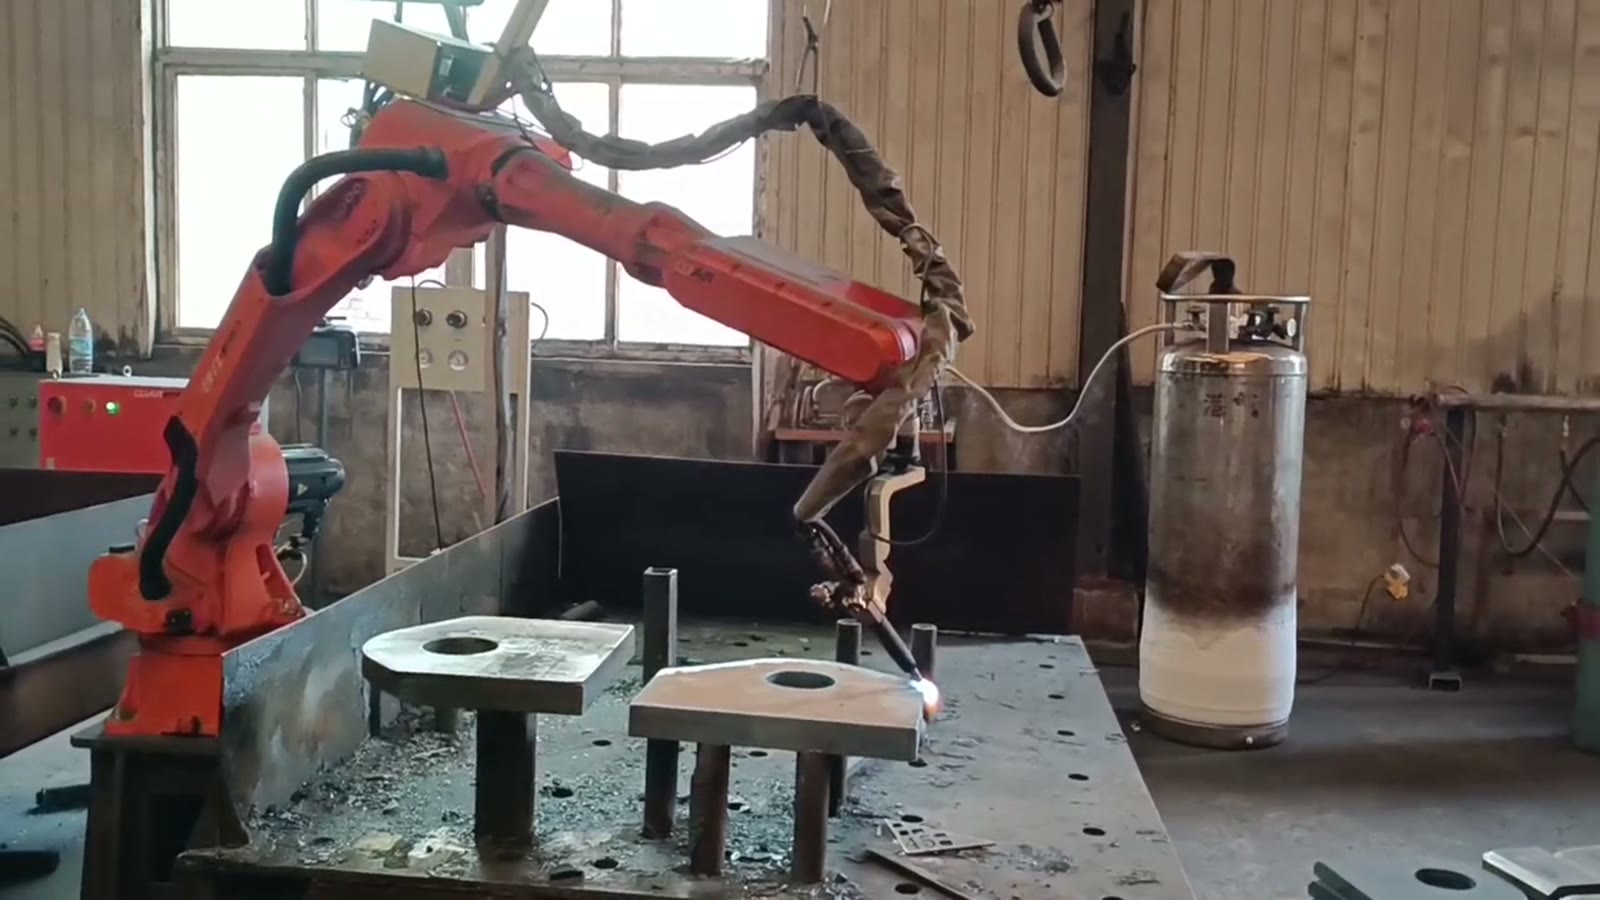
- Pladen sidder på stolper. En tyk stålpladedel, som allerede har et rundt hul, hviler på flere lodrette stolper på skærebordet. Rummet under pladen er åbent.
- Faklen kommer til kanten. Robotten bringer flammebrænderen med dens gasslanger tæt på pladekanten og retter flammen mod skærepositionen. En gasflaske står ved siden af cellen.
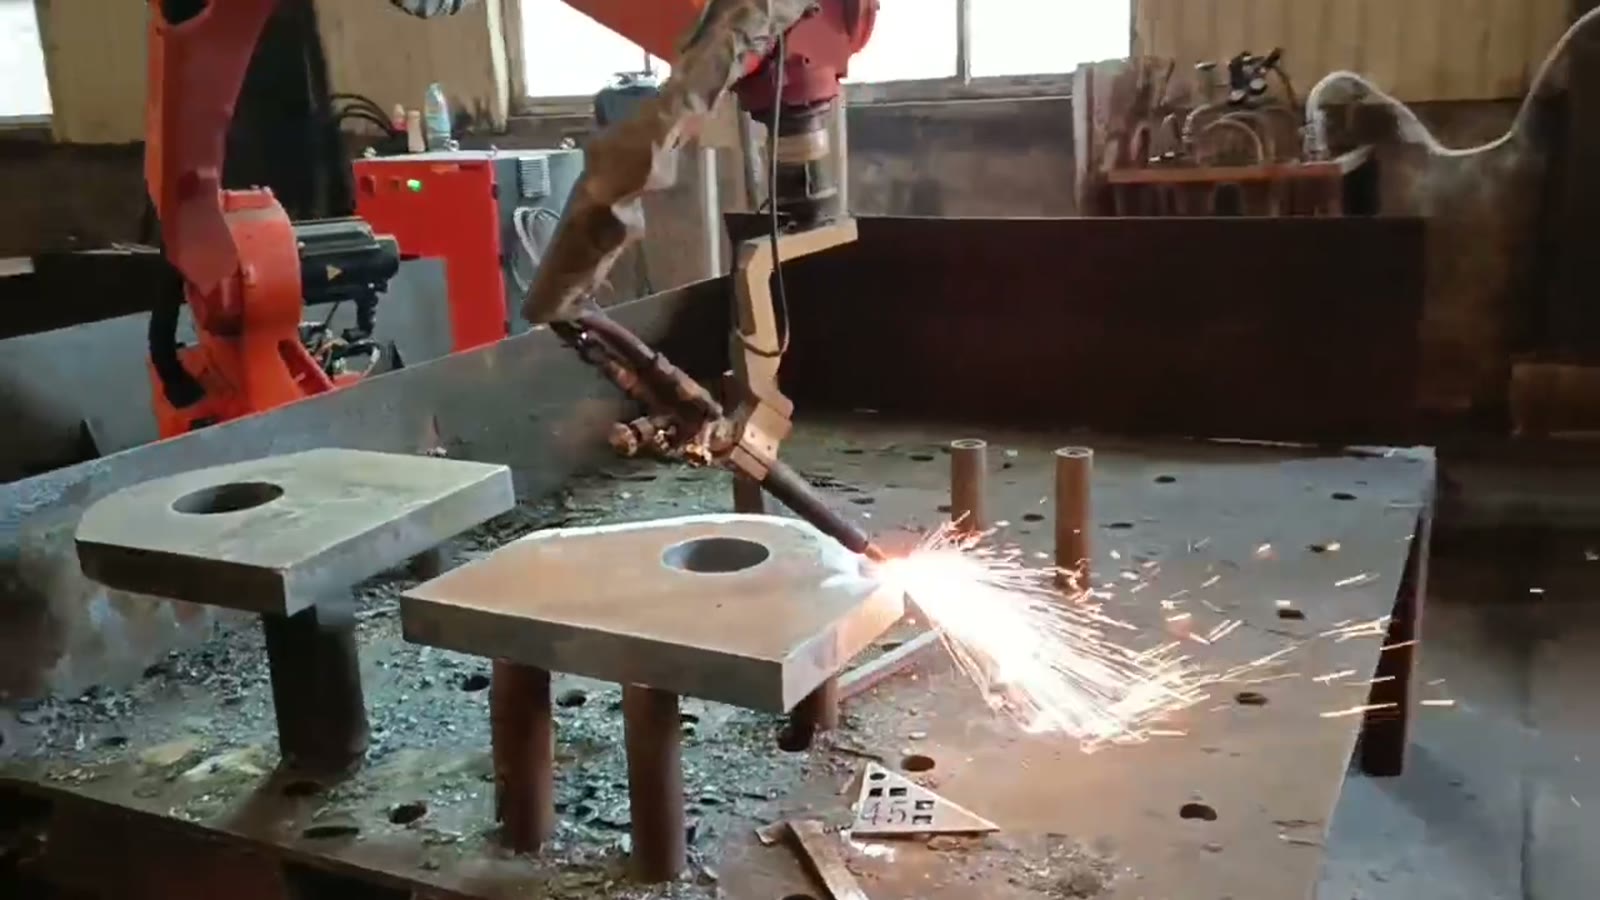
- Klippet starter. Gnister begynder at strømme udad og nedad fra kanten.
- Robotten bevæger sig langs kanten. Den fører brænderen langs pladens kant, og gnisterne følger snittet ned og væk.
- Slagge falder klart. Slagge og afskårne stykker samler sig på bordet nedenunder. En anden plade med det samme runde hul står på sine egne stolper ved siden af den første.
Tre begrænsninger, der skal afklares i fællesskab
Støtte: Hold skærelinjen åben nedenunder
Flammeskæring opvarmer stålet og blæser det derefter ud gennem snittet som smeltet slagge, som skal et sted hen. Hvis en fast overflade eller en understøtning sidder under skærelinjen, ophobes slaggen mod undersiden, emnet kan smelte sammen med understøtningen, og robottens bane møder en forhindring, den aldrig har lært om. Punktunderstøtninger såsom stolper holder undersiden åben. Designopgaven er at placere dem, hvor pladen er stabil, men hvor der ikke passerer nogen skærelinje over dem.
Det er her, delformen kommer ind i billedet. Én kontur kan sidde på et fast stolpemønster, parti efter parti. En familie af konturer har brug for et stolpemønster, der passerer alle skærelinjer eller bevægelige understøtninger, og hver bevægelse er en chance for, at pladen lander et nyt sted. Slagge ophobes også på bordet og stolperne, så det hører til rutinen at rydde den.
Brænderhøjde og bevægelse langs kanten
For en ensartet flammeskæring skal både afstanden mellem dyse og stål og bevægelseshastigheden forblive stabile. Stabil bevægelse er, hvor en robot tydeligt slår en håndholdt brænder: den hverken bremser eller vandrer mod enden af en lang kant. Men den følger sin lærte bane nøjagtigt. Hvis en plade sidder lidt højere, lavere eller længere over end den forrige, eller ikke er flad, ændrer brænderhøjden sig med den.
Brænderhøjde er derfor i virkeligheden et spørgsmål om understøtningerne og de indkommende plader. Når plader kommer fra samme materiale og lander på de samme stolper, kan en indlært bane holde. Når position eller fladhed varierer, har cellen brug for en måde at håndtere det på: stop, der skubber hver plade til samme sted, en rutine, der finder pladen før skæring, eller automatisk højdekontrol, der korrigerer brænderen, mens den bevæger sig. Et snit, der kan begynde ved pladens kant, undgår også at gennembore tykt stål midt på pladen, hvilket er den sværere start for enhver flammeskæring.
Holder folk ude af gnist- og gaszonen
En håndholdt flammeskæring placerer operatøren inden for faren: gnister, varm slagge, dampe og flammens genskin, med gasslanger på gulvet. At overdrage brænderen til en robot fjerner kun denne eksponering, hvis ingen behøver at være i området, mens flammen er tændt. Det betyder normalt gnistskærme omkring skæreområdet, røgudsugning tæt på snittet, en beskyttet afgrænsning, der stopper robotten og slukker for gassen, når nogen kommer ind, og slanger ført langs armen, så de holder sig ude af slaggen.
Forbindelsen tilbage til de to andre begrænsninger er belastning. Hvis hver plade placeres manuelt, hvor den skæres, kommer nogen ind i zonen én gang pr. del, og hver placering kan flytte pladen. To støttepositioner lader én plade blive læsset, mens en anden skæres, med læssesiden uden for gnistzonen. Om det tjener sin gulvplads afhænger af skæretid versus læssetid.
Hvordan delform og batchstørrelse afgør beslutningen
| Din situation | Hvad der normalt afgør det | Sandsynlig retning |
|---|---|---|
| Den samme pladedel i gentagne partier, enkle kanter | Faste understøtninger fri af alle skærelinjer; en indlært bane holder | Stærk kandidat til en robotcelle |
| Mange forskellige dispositioner i små portioner | Supportændringer og programmeringstid pr. del | Robot kun hvis dele kan dele understøtninger, og programmer er hurtige at lave |
| Store flade lagner med mange profiler indlejret i dem | Arkhåndtering og indlejring | En portalskæremaskine er normalt det bedre værktøj |
| Formede dele eller kanter, som en gantry ikke kan nå | Brændervinkel og rækkevidde | De seks akser er grunden til at vælge en robot |
| Plader hvis position eller fladhed varierer | Fakkelhøjde | Robot med pladefinding eller højdekontrol |
Spørgsmål købere stiller
Er en robot eller en gantry-flammeskæremaskine bedre til tykke plader?
Til profiler skåret ud af store, flade plader er en portalmaskine normalt det enklere valg. En robot fortjener sin plads, når delene allerede er separate stykker, der skal skæres i kanten, når brænderen skal vippes, eller når delene ikke er flade.
Har brænderen brug for automatisk højdekontrol?
Ikke altid. Hvis plader kommer fra samme materiale og lander på de samme understøtninger, kan en indlært højde holde. Hvis position eller fladhed varierer, så planlæg det fra starten i stedet for at tilføje det senere.
Hvad slides først i en celle som denne?
Støtterne under det udskårne område opsamler slagge og optager varme. Planlæg støtter, der kan rengøres eller udskiftes hurtigt, og et bord eller en slaggebakke, der kan tømmes uden at skille cellen ad.
Hvad skal vi sende
- Deltegninger med markerede skærelinjer plus plademateriale og tykkelsesområde
- Hvordan pladerne ankommer: separate emner, hele ark eller formede dele, og hvor flade de er
- Daglig output og hvor mange forskellige dele der vil dele cellen
- Hvordan dele lastes og losses i dag, og den tilgængelige gulvplads
- Ethvert krav om skråkant på skærekanten
Planlægger du at afbryde flammen på den håndholdte brænder? Send din deltegning og daglige output eller e-mail salg@evsrobot.comVi vil svare med et cellekoncept og et estimat af cyklustiden.
Denne artikel beskriver én flammeskærecelle som filmet; pladetykkelse, skærehastighed og skærekvalitet afhænger af dine dele og skal bekræftes i en prøve.