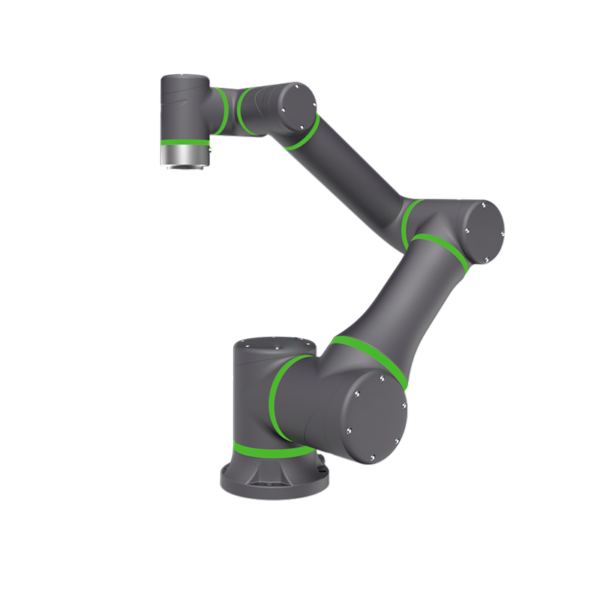
Lakovací robotické rameno QJR6-2700P

  • Žádná přední singularitní konstrukce zápěstí, volitelné vestavěné potrubí, což usnadňuje výuku postřiku se synchronním sledováním.
  • Použití sběrnicové struktury, vhodné pro expanzi a vysokou rychlost
  • Přesnost opakovaného polohování: ±0.5 mm
  • Rozpětí: 2035 mm
  • Užitečné zatížení: 10 kg

Stažení databáze

Instrukce

Technické parametry

Model QJR6-2700P
Číslo osy 6
Užitné zatížení 6kg
Opakujte polohování ± 0.5mm
Max Armspan 2701mm
Rozsah pohybu J1 ± 95 °
J2 ﹢102º, ﹣53º
J3 ﹢80º, ﹣80º
J4 ± 260 °
J5 ± 270 °
J6 ± 260 °
Maximální rychlost J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Přípustný točivý moment J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Setrvačný moment J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Hmotnost těla robota 400kg
Instalovaný výkon 3.9 kVA
Kabinet Velikost 650 750 * * 1150mm
Kabinet Hmotnost 140kg
Zdroj Třífázový čtyřvodič
Instalace formuláře Pozemní
editaci videa Pro malování neexistuje žádný bod singularity, což výrazně usnadňuje výuku programování.

Výkres celkového rozměru a rozsahu pohybu robota

Celkový rozměr QJR6-2700P

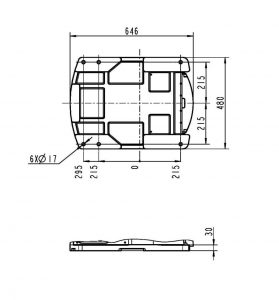
Rozměrový výkres montáže základny robota

QJR6-2700P Montážní rozměrový výkres

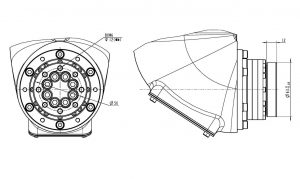
Rozměrový výkres instalace konce robota

Schéma instalačního rozhraní QJR6-2700P

Logo EVST
Přehled o ochraně osobních údajů

Tento web používá soubory cookie, abychom vám mohli poskytnout nejlepší uživatelskou zkušenost. Informace o souborech cookie jsou uloženy ve vašem prohlížeči a provádějí funkce, jako je rozpoznávání vás při návratu na naše webové stránky a pomoci našemu týmu porozumět, které části webu považujete za zajímavé a užitečné.