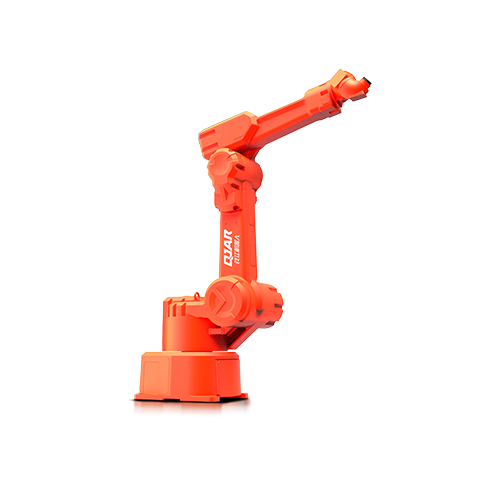
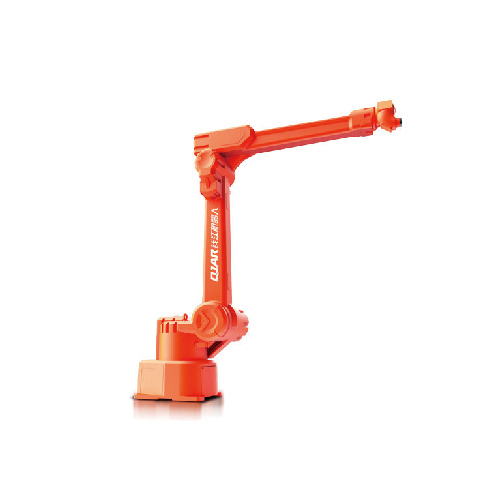
Lakovací robotické rameno QJRP10-1

  • Žádná přední singularitní konstrukce zápěstí, volitelné vestavěné potrubí, což usnadňuje výuku postřiku se synchronním sledováním.
  • Použití sběrnicové struktury, vhodné pro expanzi a vysokou rychlost
  • Přesnost opakovaného polohování: ±0.5 mm
  • Rozpětí: 2035 mm
  • Užitečné zatížení: 10 kg

Stažení databáze

3D kresby

Instrukce

Technické parametry

Model QJRP10-1 (odolné proti výbuchu)
Číslo osy 6
Užitné zatížení 10kg
Opakujte polohování ± 0.5mm
Max Armspan 2035mm
Rozsah pohybu J1 ± 95 °
J2 ﹢102º, ﹣53º
J3 ﹢87º, ﹣80º
J4 ± 260 °
J5 ± 270 °
J6 ± 260 °
Maximální rychlost J1 109 ° / s
J2 126 ° / s
J3 109 ° / s
J4 361 ° / s
J5 361 ° / s
J6 361 ° / s
Přípustný točivý moment J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Setrvačný moment J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Hmotnost těla robota 370kg
Instalovaný výkon 3.9 kVA
Kabinet Velikost 650 750 * * 1150mm
Kabinet Hmotnost 120kg
Zdroj Třífázový čtyřvodič
Instalace formuláře Země
editaci videa Pro malování neexistuje žádný bod singularity, což výrazně usnadňuje výuku programování.

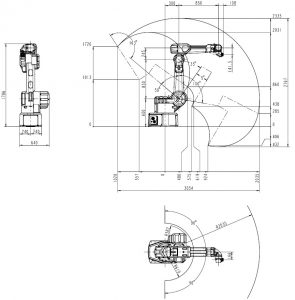
Výkres celkového rozměru a rozsahu pohybu robota

Nákres rozsahu pohybu malování robotického ramene QJRP10-1

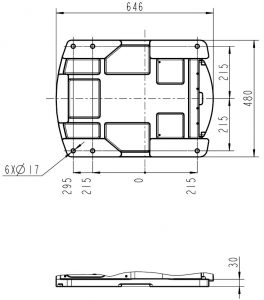
Rozměrový výkres montáže základny robota

Lakovací robotické rameno QJRP10-1 Montážní rozměrový výkres

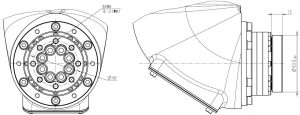
Rozměrový výkres instalace konce robota

Lakovací robotické rameno QJRP10-1 Koncový instalační rozměrový výkres

Logo EVST
Přehled o ochraně osobních údajů

Tento web používá soubory cookie, abychom vám mohli poskytnout nejlepší uživatelskou zkušenost. Informace o souborech cookie jsou uloženy ve vašem prohlížeči a provádějí funkce, jako je rozpoznávání vás při návratu na naše webové stránky a pomoci našemu týmu porozumět, které části webu považujete za zajímavé a užitečné.